Language


Aufrufe: 222 Autor: Yuhang Power Veröffentlichungszeit: 09.05.2026 Herkunft: Website
Eine aktualisierte Firmware ist eines der wirkungsvollsten Upgrades, die Sie an einem vornehmen können FPV-Drohne , aber es muss methodisch durchgeführt werden, um sowohl Ihr Quad als auch Ihr Tune zu schützen. In diesem Leitfaden erkläre ich Ihnen, wie ich als FPV-Pilot- und Motorhersteller , aktualisiere die Betaflight-Firmware auf meinen eigenen Builds und auf Kunden-Rigs und teile gleichzeitig Profi-Tipps aus der Perspektive eines OEM, der entwickelt FPV-Motoren und Antriebssysteme für anspruchsvolle Anwendungen. [LinkedIn ]
- Warum Firmware-Updates für die Leistung, Zuverlässigkeit und Sicherheit von FPV wichtig sind [peoplematters ]
- Ein praktischer, schrittweiser Betaflight-Firmware-Update-Workflow (Flugcontroller + 8-Bit-/32-Bit-ESC)
- Expertentipps aus der Praxis von einem Hersteller von FPV-Motoren und Antriebssystemen [Lichtleistung ]
- Fehlerbehebungs-, Backup- und Rollback-Strategien für alltägliche Piloten und OEM-Benutzer [arxiv ]
- Wie Sie Ihre Firmware-Aktualisierungsgewohnheiten an die langfristige Zuverlässigkeit von Motoren, Reglern und Stromversorgungssystemen anpassen [Wissenschaftsverlagsgruppe ]
Im gesamten Artikel werde ich „FPV-Firmware-Update“ , , „Betaflight-Firmware-Update“ und „FPV-Drohnen-Firmware-Update“ als Kernbegriffe verwenden, um den Inhalt für Suchende relevant zu halten und gleichzeitig das Lesen natürlich zu gestalten.
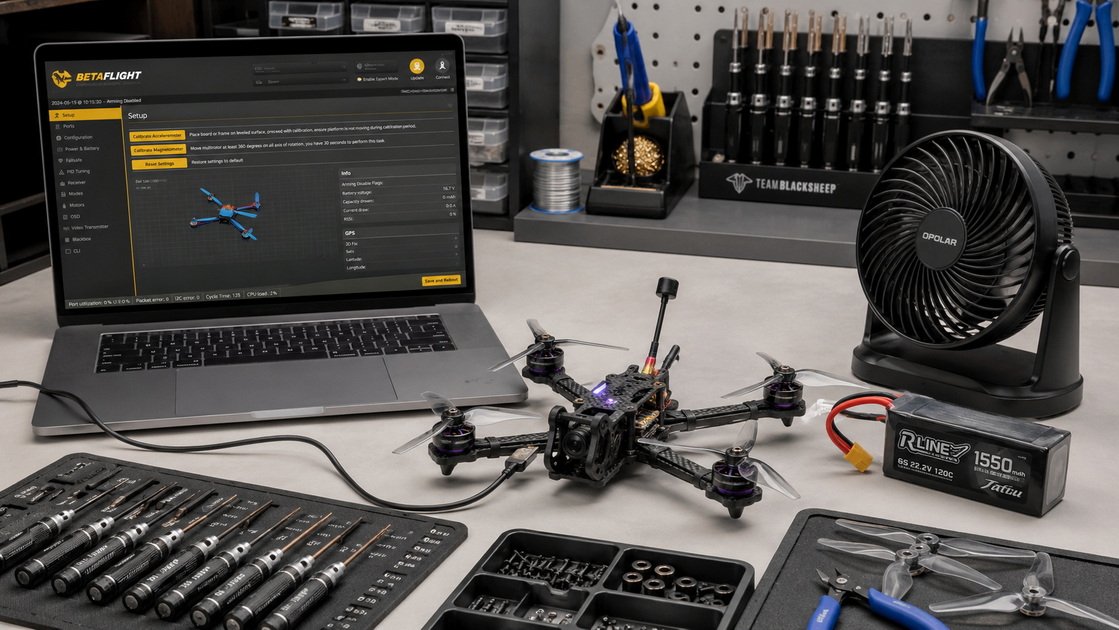
Aus der Sicht eines Piloten ist die Firmware das „Gehirn und Nervensystem“ Ihrer FPV-Drohne : Sie entscheidet darüber, wie schnell Ihre Motoren reagieren, wie stabil sich Ihr Quad beim Propellerwaschen anfühlt und wie sicher das System unter Brown-Out- oder Failsafe-Bedingungen ist. Als Motor- und Antriebssystemhersteller erleben wir täglich, wie mit der richtigen Firmware das volle Potenzial eines gut konzipierten FPV-Motors ausgeschöpft werden kann, während veralteter Code die Leistung beeinträchtigt. [LinkedIn ]
Hauptgründe, die Firmware Ihrer FPV-Drohne regelmäßig zu aktualisieren:
- Leistungssteigerungen – bessere Filter, verbesserte PID-Logik und intelligenteres Gyro-Handling in Betaflight führen oft direkt zu einem gleichmäßigeren, festeren Flug. [LinkedIn ]
- Neue Funktionen – Unterstützung für RPM-Filterung, bidirektionales DSHOT, dynamischer Leerlauf oder neue Empfängerprotokolle kommen normalerweise zuerst über die Firmware. [LinkedIn ]
- Fehler- und Sicherheitskorrekturen – Brown-Out-Handling, Failsafe-Verhalten und Aktivierungslogik werden zwischen den Versionen häufig verbessert und können Abstürze verhindern. [arxiv ]
- Kompatibilität mit neuer Hardware – wenn Sie neue FPV-Motoren, Regler oder Funkverbindungshardware installieren, sorgt die aktualisierte Firmware dafür, dass Protokolle und Timing innerhalb sicherer Grenzen bleiben. [Arduino ]
Als jemand, der FPV-Motoren von 1–2-Zoll-Mikroaufbauten bis hin zu Heavy-Lift-Plattformen testet, behandle ich Firmware-Updates als Teil meiner regelmäßigen Wartung , genauso wie ich Motorlager oder ESC-Temperaturen überprüfe. [Lichtleistung ]
In unserem Labor sind mehr als 80 % der Firmware-bezogenen Probleme, die wir von Kunden sehen, auf eine schlechte Vorbereitung zurückzuführen und nicht auf „schlechte Firmware“. Eine saubere, wiederholbare Vorbereitungsroutine ist die beste Absicherung, die Sie haben können. [LinkedIn ]
Bevor Sie mit dem Betaflight-Firmware-Update beginnen, stellen Sie sicher, dass Sie über Folgendes verfügen:
- Vollständig aufgeladener LiPo oder stabiler Tischstrom (für ESC-Stufen, die eine externe Stromversorgung erfordern)
- Ein datenfähiges USB-Kabel , nicht nur ein reines Ladekabel
- Ein kleiner Lüfter, der über den Stapel bläst, um eine Überhitzung von VTX und MCU auf dem Tisch zu vermeiden
- Betaflight Configurator (v10.10+ für Betaflight 4.5+), installiert vom offiziellen GitHub-Repository
- Ein klares Verständnis Ihres ESC-Typs: 8-Bit (BLHeli) oder 32-Bit (BLHeli_32) , da sie unterschiedliche Tools und Prozesse erfordern
Aus OEM-Sicht empfehlen wir außerdem:
- Aktualisieren Sie jeweils nur ein Quad , und zwar nur, wenn Sie anschließend Zeit für einen Testflug haben [cushychicken.github ]
- Führen Sie ein kleines Firmware-Protokoll (Tabelle oder Notizbuch) mit FC-Ziel, Version und Datum für jeden von Ihnen verwalteten Frame [produktives Bloggen ]
Durch das Flashen der Firmware auf Ihrem Flugcontroller wird Ihre Konfiguration gelöscht, es sei denn, Sie stellen sie anschließend wieder her. Als Pilot bedeutet das, dass man eine sorgfältig gewählte Einstellung verliert; Als Hersteller könnte dies den Verlust einer validierten, produktionsbereiten Konfiguration bedeuten.
1. Verbinden Sie Ihren FC mit dem Betaflight-Konfigurator.
2. Öffnen Sie die Registerkarte „CLI“ und geben Sie „diff all“ ein.
3. Kopieren Sie die gesamte Ausgabe und speichern Sie sie in einer Textdatei mit dem Namen Ihres Quads und Datums (zum Beispiel: „5inch_freestyle_diff_2026-05-09.txt“).
4. Machen Sie kurze Screenshots der Registerkarten „Ports , Receiver“ und „PID Tuning“ . zur visuellen Referenz
Diese einfache Backup-Routine verwandelt oft eine Katastrophe in eine 5-minütige Wiederherstellung. Wenn wir vorab abgestimmte FPV-Systeme ausliefern, speichern wir die gleiche Art von Konfigurations-Snapshot intern, damit Kunden oder Serviceteams zu einem bekanntermaßen guten Zustand zurückkehren können. [Arduino ]
- Stecken Sie ein USB-Datenkabel in Ihren FC.
- nicht an; Schließen Sie Ihren LiPo noch USB-Strom reicht für den FC während des Flashens aus.
Öffnen Sie den Betaflight-Konfigurator und vergewissern Sie sich, dass Ihr Board eine normale Verbindung herstellt, bevor Sie in den Startmodus wechseln.
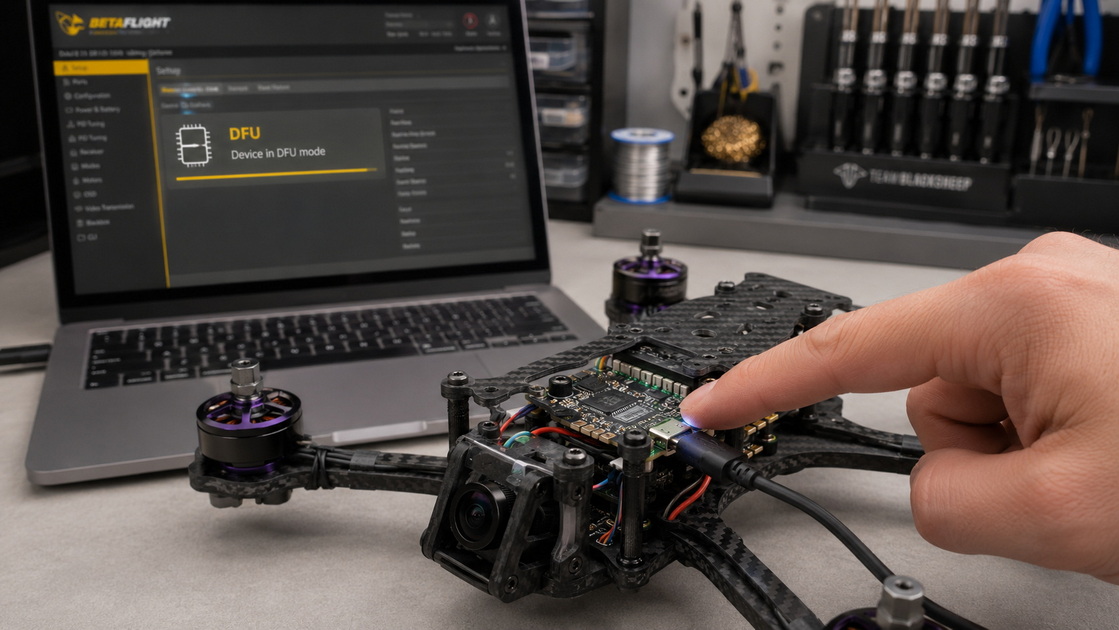
- Notieren Sie sich Ihren FC -Zielnamen in Betaflight (zum Beispiel: „BETAF4“, „STM32F411“).
- Trennen Sie den USB-Anschluss und halten Sie dann die Boot-Taste an Ihrem FC gedrückt.
- Während Sie die Taste gedrückt halten, schließen Sie den USB-Stick wieder an.
- In der oberen rechten Ecke des Betaflight-Konfigurators sollten Sie jetzt „DFU“ anstelle eines COM-Ports sehen.
Wenn Sie DFU nicht mit der Taste aufrufen können, müssen Sie möglicherweise die Bootpads kurzschließen oder einen STM32-Treiber-Fix verwenden, aber bei den meisten modernen FCs reicht die Taste aus.
Im Betaflight-Konfigurator:
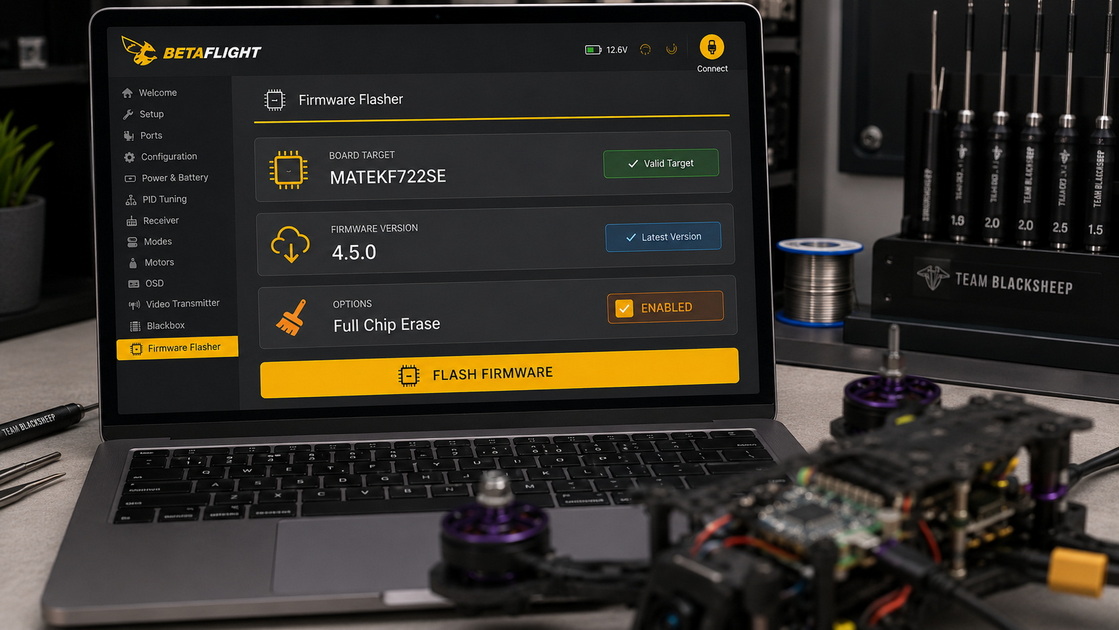
1. Gehen Sie zur Registerkarte Firmware Flasher .
2. Bestätigen oder wählen Sie Ihr Board-Ziel aus.
3. Wählen Sie die neueste stabile Betaflight-Firmware- Version, die für Ihr Ziel empfohlen wird.
4. Aktivieren Sie „Vollständiges Löschen des Chips“ für einen sauberen, konfliktfreien Flash.
5. Klicken Sie auf „Firmware online laden“ und dann auf „Firmware flashen“..
Während des Blinkens:
- Bewegen Sie die Drohne nicht und berühren Sie nicht das Kabel.
- Lassen Sie den Lüfter über den Stapel laufen, wenn Ihr FC Peripheriegeräte über USB mit Strom versorgt.
Sobald der Fortschrittsbalken abgeschlossen ist und Betaflight den Erfolg meldet, können Sie mit der Konfiguration fortfahren.
Nach einem Betaflight-Firmware-Update startet Ihr Quad mit Standardeinstellungen, die für Ihren Build selten korrekt sind. Ein paar Minuten sorgfältiger Konfiguration vermeiden die klassischen Probleme: umgekehrte Motoren, falsches Protokoll oder unerwartetes Aktivierungsverhalten.
- Klicken Sie auf „Willkommen“, um die Verbindung nach dem Flashen wiederherzustellen.
- Klicken Sie auf „Benutzerdefinierte Standardeinstellungen anwenden“ (oder auf „Standardeinstellungen anwenden“, wenn dies Ihre einzige Option ist).
- Schließen Sie alle Warnmeldungen, die Betaflight anzeigt. Lesen Sie sie einmal, um die Änderungen zwischen den Versionen zu verstehen.
Gehen Sie zur Registerkarte „Konfiguration“ und:
- Wählen Sie ein Motorprotokoll aus , das Ihr Regler unterstützt, normalerweise DSHOT300 oder DSHOT600.
- Klicken Sie auf Speichern und neu starten.
Aus Sicht eines FPV-Motorherstellers ist das richtige Protokoll entscheidend:
- DSHOT-Geschwindigkeiten, die für ESCs mit geringer Qualität zu aggressiv sind, können zu Desynchronisationsproblemen führen.
- Ältere analoge Protokolle können die Vorteile moderner Motordesigns und des aktiven Bremsverhaltens einschränken. [Lichtleistung ]
Damit Ihr Quad wieder so fliegt wie vorher:
- Öffnen Sie die CLI , fügen Sie Ihr zuvor gespeichertes „diff all“ ein und geben Sie dann „save“ ein.
- Bestätigen Sie, dass Empfänger, Modi, OSD und PID-Werte mit Ihren vorherigen Screenshots übereinstimmen.
Zu diesem Zeitpunkt sollte Ihr FC die neue Betaflight-Firmware mit Ihrer alten, bewährten Konfiguration ausführen und für Motor- und Reglerprüfungen bereit sein.
Viele ältere oder Budget-Builds basieren immer noch auf 8-Bit-BLHeli-ESCs und profitieren erheblich von Firmware, die bidirektionales DSHOT und ein verbessertes Startverhalten unterstützt.
1. Kühlung und Leistung
- Platzieren Sie einen kleinen Lüfter , der über das Quad bläst, um eine Überhitzung von VTX und ESC zu verhindern.
- Schließen Sie Ihren LiPo oder Ihre Tischstromversorgung entsprechend den Anforderungen Ihres ESC-Schnittstellentools an.
2. Stellen Sie eine Verbindung zur Weboberfläche her
- Wählen Sie den richtigen seriellen Port für Ihre ESC-Schnittstelle.
- Klicken Sie auf „Verbinden“ und dann auf „Setup lesen“ , um die aktuelle ESC-Konfiguration zu lesen.
3. Firmware auswählen und flashen
- Wenn Sie zur Auswahl der Firmware aufgefordert werden:
- Wählen Sie für die erste Option die unten stehende Option aus (normalerweise die am besten geeignete generische Version für Ihre ESC-Serie).
- Die zweite Option (Modell) wird von der Software oft automatisch erkannt.
- Wählen Sie für die dritte Option (Version) die neueste stabile Firmware aus.
- Für kleine Quads wird häufig 48-kHz-PWM empfohlen, um die Effizienz zu verbessern und Geräusche zu reduzieren.
- Klicken Sie auf Flash Firmware und warten Sie, bis der Vorgang abgeschlossen ist.
4. Starten Sie neu und überprüfen Sie
- Vom Werkzeug trennen; Der Quad startet normalerweise automatisch neu.
- Überprüfen Sie in Betaflight die Registerkarte „Motoren“ , um sicherzustellen, dass alle Motoren reibungslos und in die richtige Richtung drehen.
Für moderne 4-in-1-Regler, die Hochleistungs-FPV-Motoren antreiben, bietet Ihnen die 32-Bit-BLHeli_32-Firmware eine bessere Strombegrenzung, Telemetrieoptionen und eine erweiterte Zeitsteuerung. [Wissenschaftsverlagsgruppe ]
1. Öffnen Sie Ihre BLHeli_32-Software und versorgen Sie die Drohne mit einem LiPo.
2. Wählen Sie den richtigen Port aus und klicken Sie auf Setup lesen.
3. Sobald Ihre ESC-Firmware erkannt wurde, klicken Sie auf OK.
4. Klicken Sie ESC Flash , um die Firmware-Liste zu öffnen. oben auf
5. Bestätigen Sie, dass Sie die neueste Version auswählen , die für Ihr ESC-Modell und Ihre Hardware geeignet ist.
6. Klicken Sie auf Flash Selected ESC und warten Sie, bis der Vorgang abgeschlossen ist.
Wiederholen Sie nach dem Blinken einen Motortest in Betaflight, um sicherzustellen, dass alle Motoren korrekt reagieren und keine ungewöhnlichen Geräusche oder Synchronisationen auftreten. In unseren Prüfständen protokollieren wir häufig Strom und Temperatur während eines kurzen Schwebebetriebs, um zu bestätigen, dass sich die neue Firmware sicher mit Motoren mit hohem KV verhält. [Lichtleistung ]
Gehen Sie nach der Aktualisierung der FC- und ESC-Firmware diese kurze Checkliste durch:
- Trennen Sie die Verbindung zur Drohne und starten Sie sie vollständig neu (USB und LiPo).
- Öffnen Sie in Betaflight die Registerkarte „Motoren“ , entfernen Sie die Propeller und drehen Sie jeden Motor einzeln bei niedriger Drosselung.
- Bestätigen Sie, dass Reihenfolge und Richtung des Motors korrekt sind. Neuzuordnung oder Umkehrung nach Bedarf vor der Installation von Requisiten.
- Wenden Sie alle Sicherungseinstellungen erneut an, die Sie noch nicht wiederhergestellt haben (OSD, Raten, Modi).
- Kalibrieren Sie den Beschleunigungsmesser neu, wenn Sie den Winkel- oder Horizontmodus verwenden.
Ihr erster Flug nach einem Firmware-Update sollte immer ein kurzer Testschwebeflug mit Sichtlinie in einem sicheren Bereich sein. Als Hersteller führen wir ähnliche Validierungsflüge mit geringem Risiko durch, bevor wir eine Firmware-Version für Kunden-Builds freigeben. [Wissenschaftsverlagsgruppe ]
Durch die Arbeit mit FPV-Motoren auf Renn-, Freestyle-, Film- und Industrieplattformen haben wir einige Gewohnheiten gelernt, die die Zuverlässigkeit erheblich erhöhen.
- Passen Sie die Firmware an den Anwendungsfall an
Für Rennsetups mit hohem KV ist eine stabile ESC-Firmware mit bekanntem Verhalten normalerweise besser als Beta- oder experimentelle Builds. [frontelligence.substack ]
- Beachten Sie die thermischen Grenzwerte
Moderne ESCs und Motoren können enorme Ströme für kurze Stöße verarbeiten, aber wiederholte Hochlastflüge mit aggressiver Firmware erfordern eine sorgfältige Temperaturüberwachung, insbesondere bei 5–7-Zoll-Rigs. [Lichtleistung ]
- Verwenden Sie nach Möglichkeit bidirektionales DSHOT
Bei korrekt aktualisierter ESC-Firmware ermöglicht bidirektionales DSHOT eine Drehzahlfilterung , die die Motorwärme und -vibrationen erheblich reduzieren und so das Fluggefühl und die Lagerlebensdauer verbessern kann. [Wissenschaftsverlagsgruppe ]
- Planen Sie die Firmware rund um den Produktlebenszyklus
In OEM- und ODM-Projekten sperren wir normalerweise eine validierte Firmware-Kombination (FC + ESC + Motor) pro Produktrevision und wechseln erst nach dedizierten Regressionstests zu neueren Betaflight-Versionen. [docs.nvidia ]
Diese Praktiken schützen Motoren, ESCs und Flugsteuerungen über Tausende von Packungen hinweg, nicht nur über ein paar Testflüge.
Selbst erfahrene Piloten stoßen gelegentlich auf Update-Probleme. Einige Muster tauchen immer wieder in Support-Tickets und Community-Feedback auf. [reddit ]
- Das falsche FC-Ziel wird geflasht
Bestätigen Sie vor dem Flashen immer das Ziel anhand Ihrer vorhandenen Konfiguration oder Ihres Board-Siebdrucks.
- Backups überspringen
Eine Aktualisierung ohne ein „Diff All“-Backup kann aus einem 10-minütigen Job einen Abend voller Neukonfiguration Ihres Quads machen.
- Vergessen, die Motorrichtung zu überprüfen
Testen Sie nach jeder Firmware-Änderung am FC oder ESC immer die Motorreihenfolge und Drehrichtung auf der Registerkarte „Betaflight-Motoren“.
- Vor einem wichtigen Auftrag alles auf einmal aktualisieren
Führen Sie niemals größere Firmware-Updates unmittelbar vor einem kostenpflichtigen Shooting oder Rennen durch. Nehmen Sie sich Zeit für Testflüge. [cushychicken.github ]
Genauso wichtig wie das Update selbst ist es, genau zu überlegen, wann und wie Sie ein Update durchführen.
Verschiedene FPV-Plattformen profitieren von leicht unterschiedlichen Firmware-Strategien.
| Build-Typ | Firmware-Priorität | Hinweise für Motoren und Regler |
|---|---|---|
| Freestyle 5 Zoll | Stabilität + Laufruhe (Wissenschaftsverlagsgruppe ) | Bewährte stabile Betaflight-Version verwenden; Konzentrieren Sie sich auf die Drehzahlfilterung und moderate Strombegrenzungen. |
| Racing 5 Zoll | Latenz + Reaktionsfähigkeit (frontelligence.substack ) | Priorisieren Sie niedrige Schleifenzeiten und verfeinerte PID; Testen Sie die ESC-Temperatur an Motoren mit hohem KV. |
| Filmische 7 Zoll / große Reichweite | Effizienz + Zuverlässigkeit (Wissenschaftsverlagsgruppe ) | Die Firmware ist auf geringe Geräuschentwicklung und niedrige Stromspitzen abgestimmt, um größere Propeller und Pakete zu schützen. |
| Mikro (1–3 Zoll) | Geräuschpegel + Niedriggasregelung (Wissenschaftsverlagsgruppe ) | 48-kHz-PWM bei ESCs kann Motorgeräusche erheblich reduzieren und die Effizienz verbessern. |
| Industrie-/Roboter-FPV | Vorhersehbares Verhalten + Protokollierung (Wissenschaftsverlagsgruppe ) | Auf eine validierte Version sperren; Aktivieren Sie Telemetrie zur langfristigen Gesundheitsüberwachung. |
Die Anpassung Ihrer FPV-Firmware-Aktualisierungsstrategie an das tatsächliche Missionsprofil Ihres Builds verbessert sowohl die Benutzererfahrung als auch die Lebensdauer der Komponenten.
Wenn Sie bis hierher gelesen haben, ist es Ihnen wahrscheinlich wichtig, sicherer zu fliegen und mehr Leistung aus Ihrer FPV-Drohne herauszuholen. Hier ist eine einfache, umsetzbare Roadmap:
1. Sichern Sie Ihre aktuelle Konfiguration mit „diff all“ und Screenshots.
2. Aktualisieren Sie die Betaflight-Firmware auf Ihrem FC mithilfe der oben genannten DFU- und Firmware-Flasher-Schritte.
3. Aktualisieren Sie Ihre ESC-Firmware (8-Bit oder 32-Bit) und aktivieren Sie Funktionen wie bidirektionales DSHOT, sofern unterstützt.
4. Führen Sie eine vollständige Post-Blitz-Checkliste durch : Registerkarte „Motoren“, Richtung, Empfänger und Modi.
5. Führen Sie einen kurzen Testschwebeflug mit Blick auf die Sichtlinie durch und treiben Sie dann nach und nach härtere Flüge voran, wenn das Selbstvertrauen wächst.
Als chinesischer Hersteller von FPV-Motoren und Antriebssystemen können wir OEM- und ODM-Kunden auch mit vorkonfigurierter Firmware, Motorempfehlungen und validierten Leistungsprofilen unterstützen, die auf Ihre Anwendung zugeschnitten sind (FPV-Rennen, Film-Rigs, RC-Autos, Kardanringe, Kehrmaschinen, Unterwasserroboter und mehr). [Arduino ]
Wenn Sie eine neue FPV-Plattform planen oder ein stabiles, leistungsstarkes Stromversorgungssystem benötigen, wenden Sie sich an uns, um maßgeschneiderte FPV-Motoren, ESCs und Firmware-Strategien zu besprechen, die auf Ihr Projekt zugeschnitten sind.
1. Wie oft sollte ich die Betaflight-Firmware auf meiner FPV-Drohne aktualisieren?
Für die meisten Piloten reicht es aus, ein bis zwei Mal pro Jahr auf eine stabile Version zu aktualisieren, es sei denn, Sie benötigen eine bestimmte neue Funktion oder Fehlerbehebung. Professionelle und OEM-Benutzer können eine Version für die gesamte Lebensdauer eines Produkts sperren und erst nach strukturierten Tests wechseln. [stellarcontent ]
2. Muss ich die ESC-Firmware jedes Mal aktualisieren, wenn ich Betaflight aktualisiere?
Nicht immer, aber es empfiehlt sich , die ESC-Firmware zu überprüfen, wenn durch größere Betaflight-Änderungen neue Motorprotokolle oder Filterfunktionen eingeführt werden. Wenn Ihr Regler stabil ist und bereits bidirektionales DSHOT und Ihre gewünschte PWM-Frequenz unterstützt, können Sie ihn unverändert lassen. [Wissenschaftsverlagsgruppe ]
3. Was passiert, wenn der Firmware-Flash fehlschlägt oder der FC nicht neu startet?
Versuchen Sie zunächst, DFU erneut einzugeben und erneut zu flashen, wobei die vollständige Chiplöschung aktiviert ist. Wenn das Board immer noch nicht reagiert, müssen Sie möglicherweise die Treiber überprüfen oder in seltenen Fällen einen Hardware-Programmierer verwenden. Die meisten Probleme lassen sich jedoch lösen, indem Sie den Vorgang ruhig wiederholen. [arxiv ]
4. Beeinflusst die Aktualisierung der Firmware meine PID-Einstellung und -Raten?
Ja, wenn Sie die Firmware aktualisieren, ohne ein Backup wiederherzustellen, werden Ihre Musik und Raten auf die Standardeinstellungen zurückgesetzt. Um Ihr Gefühl zu bewahren, verwenden Sie immer „diff all“ vor dem Aktualisieren und wenden Sie es nach dem Flashen erneut an.
5. Können Firmware-Updates meine Motoren oder Regler beschädigen?
Der Update-Vorgang selbst ist in der Regel sicher, wenn Sie die richtigen Schritte und Kühlung befolgen, aber falsche Einstellungen danach (falsches Motorprotokoll, aggressives Timing auf ungeeigneter Hardware) können die Komponenten belasten. Aus diesem Grund empfehlen wir, die Firmware-, Regler- und Motorspezifikationen für jeden Build sorgfältig aufeinander abzustimmen. [Lichtleistung ]
1. Mepsking-Blog – Wie aktualisiere ich die Betaflight-Firmware auf meiner FPV-Drohne? (Originalanleitung und Schritte für FC- und ESC-Updates). [Link ]
2. LinkedIn – Die Geheimnisse der Drohnen-Firmware aufdecken (Bedeutung regelmäßiger Firmware-Updates für Leistung und Sicherheit). [Link ] [LinkedIn ]
3. Science Publishing Group – Ein umfassender Überblick über die FPV-Technologie: Anwendungen und Fortschritte (Hintergrundinformationen zur FPV-Technologie und zum Systemdesign). [Link ] [Wissenschaftsverlagsgruppe ]
4. ArduPilot Dev Docs – OEM-Anpassung (Firmware-Anpassung aus OEM-Perspektive). [Link ] [Arduino ]
5. LIGPOWER Blog – Kaufratgeber für FPV-Drohnenmotoren (Motoreffizienz und Überlegungen zum Stromversorgungssystem für FPV). [Link ] [Lichtleistung ]
6. Produktives Bloggen – 15 Möglichkeiten, den E-E-A-T Ihrer Website zu verbessern (allgemeine Anleitung zur zuverlässigen, vertrauenswürdigen Inhaltserstellung). [Link ] [produktives Bloggen ]


