Language


Aufrufe: 222 Autor: Yuhang Power Veröffentlichungszeit: 25.04.2026 Herkunft: Website
Als ich zum ersten Mal mit dem Tuning begann FPV-Drohnen , ich dachte, jedes Problem könnte in Betaflight behoben werden. Wenn mein Quad oszillierte, schob ich die Schuld auf das PID-Profil. Wenn die Synchronisierung unterbrochen wurde, gab ich der ESC-Firmware die Schuld. Erst später – nach enger Zusammenarbeit mit Piloten und OEM-Kunden bei Zhongshan Yuhang Power Technology Co., Ltd. – war mir klar, wie viel Leistung von einer leisen Komponente abhängt: der Flugsteuerungs-MCU ? [oscarliang ]
Der Sprung von F1/F3 zu den heutigen F4-, F7- und H7-FPV-Flugsteuerungen ist einer der größten technologischen Veränderungen in unserer Branche. Im Jahr 2026 bedeutet die Wahl des richtigen FPV-Drohnen-Flugcontrollers , Rechenleistung, Speicher, UARTs und langfristige Firmware-Unterstützung in Einklang zu bringen – und nicht nur den neuesten Chip auszuwählen. [oscarliang ]
In diesem Leitfaden erkläre ich:
- Was die F1, F3, F4, F7 und H7 sind Flugcontrollerfamilien
– Welche MCU-Familien Betaflight und INAV noch relevant sind im Jahr 2026 in
- So wählen Sie den besten FPV-Flugcontroller für Freestyle, Rennen, Langstrecken und Cinewhoops aus
- Wie die FC-Auswahl interagiert [ Motoren, ESCs und Ihrem Stromversorgungssystem aus Herstellersicht mit Ihren mepsking ]
Jeder FPV-Flugcontroller basiert auf einer MCU (Mikrocontroller-Einheit) – dem kleinen Prozessor, der:
- Liest Sensordaten (Kreisel, Beschleunigungsmesser, Barometer, GPS)
- Läuft Ihre Firmware (Betaflight, INAV, ArduPilot usw.)
- Berechnet Steuerausgänge (PID-Schleifen, Filter)
- Sendet Befehle an Ihre ESCs , um die Motoren anzutreiben [oscarliang ]
Bei FPV-Drohnen stammen die gängigsten MCUs aus der STM32-Familie :
- F1, F3 – ältere MCUs, die nun praktisch ausgeschieden sind aus der modernen FPV-Firmware
- F4 – ausgereiftes, weithin unterstütztes Arbeitstier
- F7 – höhere Leistung, mehr Funktionen und UARTs
- H7 – neueste High-End-Prozessoren mit sehr hohen Taktraten [blog.quadmeup ]

Die folgende Tabelle fasst die wichtigsten MCU-Familien zusammen, die häufig in FPV-Drohnen verwendet werden. [instructables ]
| der MCU-Familie | Status | Typischer Kerntakt (MHz) | Flash (KB) | RAM (KB) | im Jahr 2026 |
|---|---|---|---|---|---|
| F1 | Cortex-M3 | ~72 | Bis 1024 | ~96 | Legacy, keine aktuelle Unterstützung |
| F3 | Cortex-M4 | ~72 | Bis 512 | ~80 | Legacy, keine aktuelle Unterstützung |
| F4 | Cortex-M4 | ~168–180 | Bis 2048 | ~384 | Mainstream, kostengünstig |
| F7 | Cortex-M7 | ~216 | Bis 2048 | ~512 | Hohe Leistung, Mainstream |
| H7 | Cortex-M7 | Bis zu 400 | Bis 2048 | Bis 1024 | High-End, aufstrebender Standard |
Kurze Antwort: Nein , nicht für einen neuen FPV-Bau im Jahr 2026. [blog.quadmeup ]
F1-Boards waren in den frühen Tagen von Cleanflight und Betaflight beliebt. Aber als Firmware hinzugefügt:
- Dynamische Filter
- Drehzahlfilterung
- Erweiterte OSD- und serielle Funktionen
- Die Speicher- und Verarbeitungsgrenzen der F1-Chips wurden schnell überschritten. [oscarliang ]
Heute:
– Moderne Betaflight-Builds unterstützen F1 nicht mehr
- Sie werden Probleme mit Funktionen, Updates und Tuning-Voreinstellungen haben
F3-Boards sind gegenüber F1 verbessert, verfügen aber immer noch über begrenzten Flash- und RAM-Speicher . Aufgrund des Firmware-Wachstums ist F3 auch aus dem Mainstream-Support herausgefallen. [oscarliang ]
Im Jahr 2026:
- F3 gilt als Legacy-Hardware
- Nur für historische Gebäude geeignet, nicht empfohlen [ für neue Projekte oscarliang ]
F4-Flugsteuerungen sind derzeit der preiswerte König unter den FPV-Builds. [mepsking ]
- Kern: Cortex-M4
- Taktfrequenz: typischerweise 168–180 MHz
- Unterstützte Firmware: Betaflight, INAV (mit entsprechenden Zielen)
- Gutes Gleichgewicht zwischen Rechenleistung, Kosten und Verfügbarkeit [blog.quadmeup ]
- Bewährte und stabile Plattform mit umfassender Firmware-Unterstützung
- Genug Leistung für:
- Standardmäßige 4-kHz-Gyro- und PID-Schleifenraten
- Modernste Filter und Funktionen
- Niedrigerer Preis als F7 und H7
- Erhältlich in vielen Formfaktoren: 20×20, 30,5×30,5 und AIO-Boards [Lehrmaterialien ]
- Weniger UARTs als ein typisches F7- oder H7-Board
– Fehlende integrierte Invertierung an einigen seriellen Anschlüssen, wodurch bestimmte Empfängerkonfigurationen komplexer werden
- Weniger Spielraum für extrem umfangreiche Konfigurationen (mehrere Sensoren, GPS, HD-Systeme, komplexe Skripte) [Multirotorführung ]
Beste Anwendungsfälle für F4:
- Anfänger bauen ihr erstes 5-Zoll-Freestyle-Quad
- Budgetbewusste 3–5-Zoll-Racer
- Cinewhoops, bei denen die Komplexität moderat ist und die Kosten eine Rolle spielen [mepsking ]
F7-Fluglotsen sind heute eine gängige Wahl für Piloten, die erweiterte Fähigkeiten wünschen. [oscarliang ]
- Kern: Cortex-M7
- Taktrate: ~216 MHz
- Mehr UARTs , oft mit integrierter Inversion
- Bessere Unterstützung für High-Rate-Gyro-Sampling und erweiterte Funktionen [blog.quadmeup ]
- Mehr Headroom für: [oscarliang ]
- Hochfrequenz-PID-Schleifen (8 kHz und mehr)
- Mehrere Peripheriegeräte (GPS, SmartPort, HD-Systeme, ESC-Telemetrie, LEDs)
- Erweiterte Filter und dynamische Notch-Setups
- Die integrierte UART-Inversion vereinfacht SBUS und andere serielle Protokolle
- Ideal für komplexe 5-Zoll- und Langstrecken-Builds
- Teurer als F4
- Etwas höherer Stromverbrauch
- Bei sehr einfachen Mikro-Builds wird die F7-Leistung möglicherweise nicht ausreichend genutzt [Lehrmaterialien ]
Beste Anwendungsfälle für F7:
- Film- und Langstreckengeräte mit GPS + HD-System + Telemetrie
- High-End-Freestyle-Quads, bei denen Tuning und Blackbox-Protokollierung wichtig sind
- Profipiloten und kommerzielle Plattformen, die mehr als die Grundlagen benötigen [mepsking ]
H7-Flugcontroller sind die neueste Hochleistungsoption in der FPV-Welt. [oscarliang ]
- Kern: Cortex-M7
- Taktrate: bis zu 400 MHz (fast doppelt so viele F7-Boards) [blog.quadmeup ]
- Höherer RAM und flexible externe Flash-Optionen
- Entwickelt, um in vielen Anwendungsfällen ein schnellerer und effizienterer Nachfolger von F7 zu sein [mepsking ]
- 2–3× schneller als F7 bei vielen Workloads [Multirotorführung ]
- Riesiger Leistungsspielraum für:
- Sehr hohe Schleifenraten
- Erweiterte Filterung und Berechnungen
- Komplexe Autopilot- oder INAV/ArduPilot-Aufgaben
- Der energieeffiziente Fertigungsknoten (40 nm gegenüber den älteren 90 nm) trägt dazu bei, den Stromverbrauch angemessen zu halten [blog.quadmeup ]
- teurer als F4/F7 Im Durchschnitt immer noch
- Noch schöpfen nicht alle Firmware-Funktionen das Potenzial des H7 voll aus
- Eine frühzeitige Einführung bedeutet, dass Sie auswählen müssen, gut unterstützte Boards um Kompatibilitätsprobleme zu vermeiden [Lehrmaterialien ]
Beste Anwendungsfälle für H7:
- Modernste Konstruktion mit vielen Sensoren und Peripheriegeräten
- Hybride FPV-/Autopilot-Plattformen (Kartierung, Inspektionen, Robotik)
- Piloten, die maximale Zukunftssicherheit und erstklassige Leistung wünschen [oscarliang ]
| Funktion/Aspekt | F4 FC | F7 FC | H7 FC |
|---|---|---|---|
| Typische Taktrate | ~168–180 MHz | ~216 MHz | Bis zu 400 MHz |
| Firmware-Unterstützung | Exzellent | Exzellent | Wachsend, stark auf neueren Boards |
| UART-Anzahl | Mäßig | Hoch | Hoch bis sehr hoch |
| Signalinvertierung | Oft begrenzt | In vielen UARTs integriert | Auf den meisten Boards integriert |
| Kosten | Niedrig bis mittel | Medium | Mittel bis hoch |
| Am besten für | Budget- und Mittelklasse-Builds | Fortgeschrittener Freestyle und Long Range | High-End-, komplexe oder Profi-Plattformen |
| Empfohlen für Anfänger | Ja | Ja (sofern das Budget es zulässt) | Nur wenn Sie wissen, dass Sie den Spielraum brauchen |
Aus der Sicht eines Motoren- und Antriebssystemherstellers sind Flugsteuerungen keine isolierten Teile; Sie definieren, wie gut Sie Motoren, Regler und Batterien gemeinsam steuern können. [mepsking ]
High-End-FCs (F7/H7) bewältigen:
- Schnellere PID- und Gyro-Abtastung
- Hochgeschwindigkeitsprotokolle (wie DShot, bidirektionaler DShot für RPM-Filterung)
- Stabilere Steuerung bei mit hohem KV und hoher Drehzahl [ Motorkonfigurationen oscarliang ]
Dies ist wichtig, wenn:
- Sie verwenden FPV-Motoren mit hohem KV für Rennen
- Sie bringen ESCs nahe an ihr aktuelles Limit
Filterung, Blackbox und thermisches Verhalten
Auf F7/H7-Boards reduzieren erweiterte Filter und Protokollierung Folgendes:
- Unerwünschte Schwingungen
- Übermäßige Hitze durch schlecht abgestimmte Motoren und Regler
- Lagerverschleiß durch Vibration und Mikroschwingungen [oscarliang ]
Das Ergebnis: ruhigere Motoren , längere Lebensdauer und geringeres Risiko von ESC-Ausfällen in der Luft.
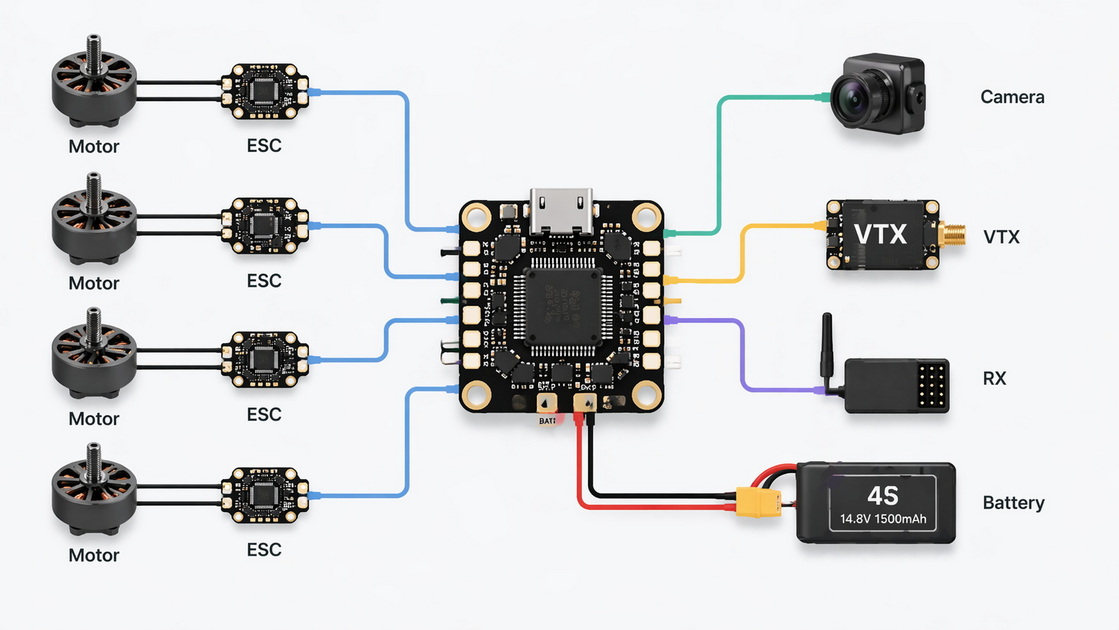
Ziel: Freestyle-Fliegen und Acro-Lernen mit 4S- oder 6S-Setups.
- Empfohlener FC: F4 oder F7
- Warum: F4 bietet ausreichend Leistung zu geringeren Kosten; F7 fügt bei späterer Erweiterung weitere UARTs für GPS/HD hinzu. [oscarliang ]
Ziel: Langstreckenmissionen mit GPS, HD-System (z. B. DJI), ESC-Telemetrie und Return-to-Home.
- Empfohlener FC: F7 oder H7
- Warum: Sie benötigen mehr UARTs, Verarbeitungsreserven und eine zuverlässige GPS + HD-Integration mit erweiterter Filterung. [intofpv ]

Ziel: Kompakter 3-Zoll-Cinewhoop mit einer kleinen HD-Kamera für Innenaufnahmen.
- Empfohlener FC: F4 oder F7 AIO
- Warum: Formfaktor und Gewicht sind entscheidend, und F4/F7-AIO-Boards können FC+ESC (und manchmal VTX) auf einer einzigen Platine integrieren. [mepsking ]
Ziel: Stabile Steuerung in Inspektionsdrohnen, Gimbalsystemen oder Robotern mit mehreren Sensoren.
- Empfohlener FC: F7 oder H7
- Warum: Zusätzliche E/A-, Verarbeitungs- und Firmware-Optionen (einschließlich INAV/ArduPilot) erfordern eine leistungsfähigere MCU. [mepsking ]

1. Definieren Sie Ihren Rahmen und Anwendungsfall
- Tiny Whoop, 5-Zoll-Racer, 7-Zoll-Long-Range, Cinewhoop oder Industrieplattform. [oscarliang ]
2. Listen Sie Ihre Peripheriegeräte auf
- Analoges oder digitales FPV-System
- GPS, Barometer, Kompass
- ESC-Telemetrie, LEDs, SmartAudio/Tramp, Crossfire/ELRS usw. [Multirotorführung ]
3. Überprüfen Sie die UART-Anforderungen
- Zählen Sie, wie viele serielle Anschlüsse Sie für all diese Peripheriegeräte benötigen.
- F7/H7-Boards sind normalerweise besser, wenn die UART-Anzahl hoch ist. [intofpv ]
4. Bestimmen Sie Ihren Leistungsspielraum
- Grundlegendes Freestyle und Rennen → F4 oder F7
- Komplexe Systeme mit GPS + HD + Scripting → F7 oder H7 [Lehrmaterialien ]
5. Bestätigen Sie die Firmware-Unterstützung
- Überprüfen Sie, ob der von Ihnen gewählte FC über aktuelle Betaflight/INAV-Ziele verfügt und dass der Hersteller Aktualisierungen bereithält. [oscarliang ]
6. Passen Sie FC an Ihr Stromsystem an
- Stellen Sie sicher, dass es Ihren unterstützt Spannungsbereich und Ihr ESC-Protokoll
- Wählen Sie für Hochleistungs-FPV-Motoren und 6S-Setups bewährte, robuste FC + ESC-Kombinationen. [mepsking ]
Bei der Auswahl eines FPV-Flugcontrollers handelt es sich nicht nur um die Auswahl eines F4-, F7- oder H7-Labels, sondern um eine Systementscheidung. Die MCU-Familie, der Regler, die Motoren und der Akku müssen zusammenarbeiten, um zuverlässige Leistung für Ihren Flugstil und Ihre Geschäftsanforderungen zu liefern.
Als Zhongshan Yuhang Power Technology Co., Ltd. sind wir spezialisiert auf:
- FPV-Drohnenmotoren für Rennen, Freestyle, Cinewhoops und Langstrecken
- Bürstenlose Antriebssysteme für RC-Cars, High-Thrust-Lüfter, Gimbals, Serviceroboter und Unterwasserroboter
- OEM/ODM-Services , bei denen wir gemeinsam Motoren + Regler + Steuerelektronik rund um Ihren Flugcontroller entwickeln [mepsking ]
Wenn Sie eine neue FPV-Plattform oder ein Industrieprojekt planen, sprechen Sie mit uns über passende Motoren, Regler und Flugsteuerungen , damit Ihr System nicht nur leistungsstark, sondern auch effizient, kühl läuft und im Feld wartbar ist.
1. Werden F1- oder F3-Flugcontroller im Jahr 2026 noch in Betaflight unterstützt?
Nein. Aufgrund von Speicher- und Leistungseinschränkungen werden F1 und F3 von aktuellen Betaflight-Versionen nicht mehr unterstützt und werden für neue Builds nicht empfohlen. [blog.quadmeup ]
2. Reicht ein F4-Flugcontroller für ein modernes 5-Zoll-FPV-Quad?
Ja. F4-Boards bleiben eine solide Wahl für die meisten 5-Zoll-Freestyle- und Renn-Quads und bieten gute Leistung und Firmware-Unterstützung zu geringeren Kosten als F7 oder H7. [Lehrmaterialien ]
3. Wann sollte ich einen F7-Flugcontroller einem F4-Flugcontroller vorziehen?
Wählen Sie F7, wenn Sie mehr UARTs, integrierte Inversion und zusätzlichen Spielraum für GPS, HD-Videosysteme und Telemetrie benötigen oder wenn Sie in Zukunft weitere erweiterte Funktionen hinzufügen möchten. [mepsking ]
4. Lohnt es sich, mehr für einen H7-Flugcontroller zu bezahlen?
H7-Boards sind sinnvoll für komplexe, sensorlastige oder professionelle Builds, die Firmware-Funktionen und -Verarbeitung vorantreiben, wie z. B. Langstreckenplattformen mit INAV/ArduPilot oder erweiterte Protokollierung und Filter. [oscarliang ]
5. Welcher Flugcontroller eignet sich am besten für Einsteiger?
Die meisten Anfänger kommen mit einem zuverlässigen F4- oder F7-Board gut zurecht . F4 hält die Kosten niedrig; F7 bietet mehr Raum zum Wachsen, wenn Sie später GPS- oder HD-Systeme hinzufügen. [oscarliang ]
1. Mepsking. „FPV Drone Flight Controllers Neueste Version 2026.“
https://www.mepsking.shop/blog/fpv-drone-flight-controllers-explained-f1-f3-f4-f7-h7-latest-version-2024.html [mepsking ]
2. Oscar Liang. „Erklärte Flugsteuerungsprozessoren: AT32, STM32 F4/G4/F7/H7.“
https://oscarliang.com/f1-f3-f4-flight-controller/ [oscarliang ]
3. Oscar Liang. „Flight Controller erklärt: So wählen Sie den besten FC für FPV-Drohnen aus.“
https://oscarliang.com/flight-controller/ [oscarliang ]
4. QuadMeUp. „STM32 F1-, F3-, F4-, G4-, F7- und H7-Flugcontroller.“
https://blog.quadmeup.com/2020/04/16/stm32-f1-f3-f4-g4-f7-and-h7-flight-controllers/ [blog.quadmeup ]
5. Multirotor-Anleitung. „Flugcontroller-MCU – F1, F3, G4, F4, F7 und H7.“
https://www.multirotorguide.com/guide/f1-f3-f4-f7-and-h7-mcu-for-flight-controllers-explained/ [Multirotorführung ]
6. Mepsking. „Wie wählt man einen FPV-Drohnenmotor – eine detaillierte Anleitung 2026.“
https://www.mepsking.shop/blog/how-to-choose-fpv-drone-motor.html [mepsking ]
7. MEPSKING-Blog. „Aus welchen Teilen besteht eine FPV-Drohne?“
https://www.mepsking.shop/blog/what-are-the-parts-of-fpv-drone.html [mepsking ]
8. Motor- und Propeller-Matching-Leitfaden.
https://oscarliang.com/table-prop-motor-lipo-weight/ [oscarliang ]
9. Lehrmaterialien. „Unser Leitfaden für Top-Fluglotsen im Jahr 2024.“
https://www.instructables.com/Our-Guide-to-Top-Flight-Controllers-in-2024/ [Lehrmaterialien ]
10. Funktionsvergleich des Mini 20×20 F7/H7 Flight Controllers.
https://intofpv.com/t-mini-20x20-f7-h7-flight-controller-feature-comparison-spreadsheet-updated-june-2022 [intofpv ]


