Language


Vues : 222 Auteur : Yuhang Power Heure de publication : 2026-05-09 Origine : Site
La mise à jour du micrologiciel est l'une des mises à niveau à plus fort impact que vous puissiez apporter à un Drone FPV , mais cela doit être fait méthodiquement pour protéger à la fois votre quad et votre tune. Dans ce guide, je vais vous expliquer comment, en tant que Pilote de FPV et fabricant de moteurs , met à jour le micrologiciel Betaflight sur mes propres versions et sur les plates-formes des clients, tout en partageant également des conseils de pro du point de vue d'un OEM qui conçoit Moteurs FPV et systèmes d'alimentation pour applications exigeantes. [lié ]
- Pourquoi les mises à jour du micrologiciel sont importantes pour les performances, la fiabilité et la sécurité du FPV [les gens comptent ]
- Un workflow pratique de mise à jour du firmware Betaflight étape par étape (contrôleur de vol + ESC 8 bits/32 bits)
- Conseils d'experts du monde réel d'un fabricant de moteurs et de systèmes d'alimentation FPV [puissance lumineuse ]
- Stratégies de dépannage, de sauvegarde et de restauration pour les pilotes quotidiens et les utilisateurs OEM [arxiv ]
- Comment aligner vos habitudes de mise à jour du micrologiciel avec la fiabilité à long terme des moteurs, des ESC et des systèmes d'alimentation [groupe d'édition scientifique ]
Tout au long de l'article, j'utiliserai la mise à jour du micrologiciel FPV , Betaflight firmware update et la mise à jour du micrologiciel du drone FPV comme expressions principales pour que le contenu reste pertinent pour les chercheurs tout en continuant à lire naturellement.
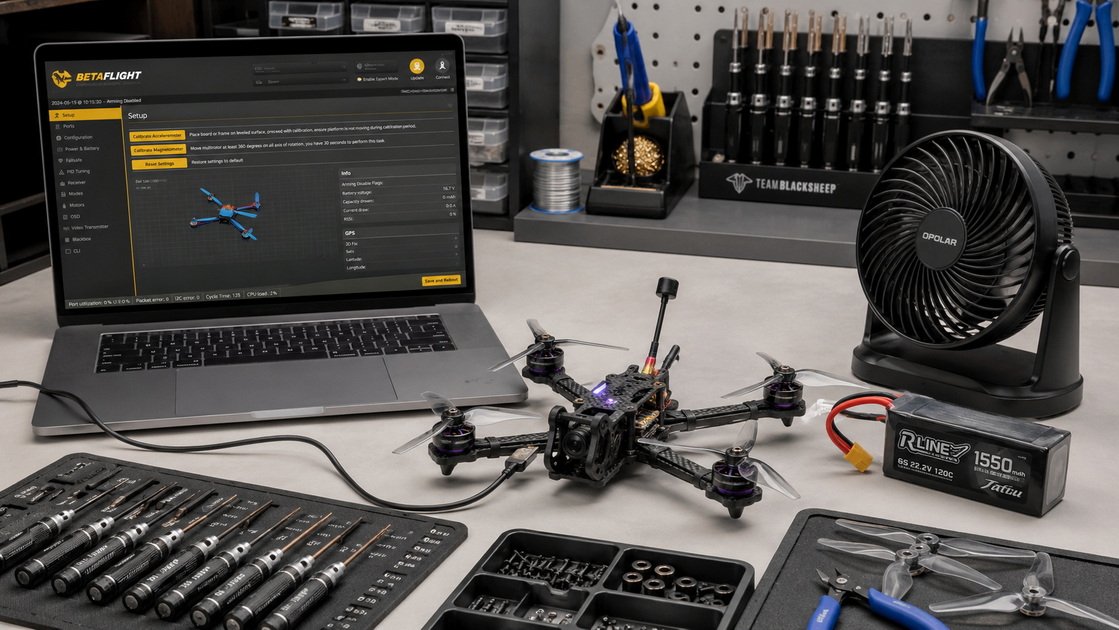
Du point de vue du pilote, le micrologiciel est le « cerveau et le système nerveux » de votre drone FPV : il décide de la vitesse de réponse de vos moteurs, de la stabilité de votre quad lors du lavage des accessoires et de la sécurité du système en cas de baisse de tension ou de sécurité intégrée. De notre côté, en tant que fabricant de moteurs et de systèmes d'alimentation, nous voyons quotidiennement comment le bon micrologiciel peut libérer tout le potentiel d'un moteur FPV bien conçu, tandis qu'un code obsolète laisse les performances de côté. [lié ]
Principales raisons de mettre régulièrement à jour le firmware de votre drone FPV :
- Gains de performances – de meilleurs filtres, une logique PID améliorée et une gestion plus intelligente du gyroscope dans Betaflight se traduisent souvent directement par un vol plus fluide et plus verrouillé. [lié ]
- Nouvelles fonctionnalités – la prise en charge du filtrage RPM, du DSHOT bidirectionnel, du ralenti dynamique ou des nouveaux protocoles de récepteur arrive généralement en premier via le micrologiciel. [lié ]
- Corrections de bogues et de sécurité : la gestion des baisses de tension, le comportement de sécurité et la logique d'armement sont fréquemment améliorés entre les versions et peuvent éviter les plantages. [arxiv ]
- Compatibilité avec le nouveau matériel – lorsque vous installez de nouveaux moteurs FPV, ESC ou matériel de liaison radio, le micrologiciel mis à jour garantit que les protocoles et le timing restent dans des limites sûres. [ardupilot ]
En tant que personne qui teste les moteurs FPV depuis les micro-constructions de 1 à 2 pouces jusqu'aux plates-formes lourdes, je traite les mises à jour du micrologiciel dans le cadre de ma maintenance régulière , de la même manière que je vérifie les roulements du moteur ou les températures du contrôleur. [puissance lumineuse ]
Dans notre laboratoire, plus de 80 % des problèmes liés aux micrologiciels que nous rencontrons chez les clients proviennent d'une mauvaise préparation plutôt que d'un « mauvais micrologiciel ». Une routine de préparation propre et reproductible est la meilleure assurance que vous puissiez avoir. [lié ]
Avant de démarrer la mise à jour du firmware Betaflight, assurez-vous d'avoir :
- LiPo entièrement chargé ou alimentation stable (pour les étapes ESC nécessitant une alimentation externe)
- Un câble USB compatible données , pas seulement un câble de charge uniquement
- Un petit ventilateur de refroidissement soufflant à travers la pile pour éviter la surchauffe du VTX et du MCU sur le banc
- Betaflight Configurator (v10.10+ pour Betaflight 4.5+) installé à partir du référentiel officiel GitHub
- Une compréhension claire de votre type ESC : 8 bits (BLHeli) ou 32 bits (BLHeli_32) , car ils nécessitent des outils et des processus différents
Du point de vue OEM, nous recommandons également :
- Mettre à jour un quad à la fois , et seulement lorsque vous avez le temps de tester le vol par la suite [cushychicken.github ]
- Tenir un petit journal du micrologiciel (feuille de calcul ou ordinateur portable) avec la cible FC, la version et la date pour chaque image que vous maintenez [blogging productif ]
Le firmware clignotant de votre contrôleur de vol effacera votre configuration à moins que vous ne la restauriez par la suite. En tant que pilote, cela signifie perdre une mélodie soigneusement composée ; en tant que fabricant, cela pourrait signifier perdre une configuration validée et prête pour la production.
1. Connectez votre FC au configurateur Betaflight.
2. Ouvrez l' onglet CLI et tapez : `diff all`.
3. Copiez l'intégralité de la sortie et enregistrez-la dans un fichier texte nommé avec votre quad et votre date (par exemple : `5inch_freestyle_diff_2026-05-09.txt`).
4. Prenez des captures d'écran rapides des onglets Ports , Receiver et PID Tuning pour référence visuelle.
Cette simple routine de sauvegarde transforme souvent ce qui pourrait être un sinistre en une récupération de 5 minutes. Lorsque nous expédions des systèmes FPV préréglés, nous stockons le même type d’instantané de configuration en interne afin que les clients ou les équipes de service puissent revenir à un bon état connu. [ardupilot ]
- Branchez un câble de données USB sur votre FC.
- Ne connectez pas encore votre LiPo ; L'alimentation USB est suffisante pour le FC pendant le flash.
Ouvrez Betaflight Configurator et confirmez que votre carte se connecte normalement avant de passer en mode de démarrage.
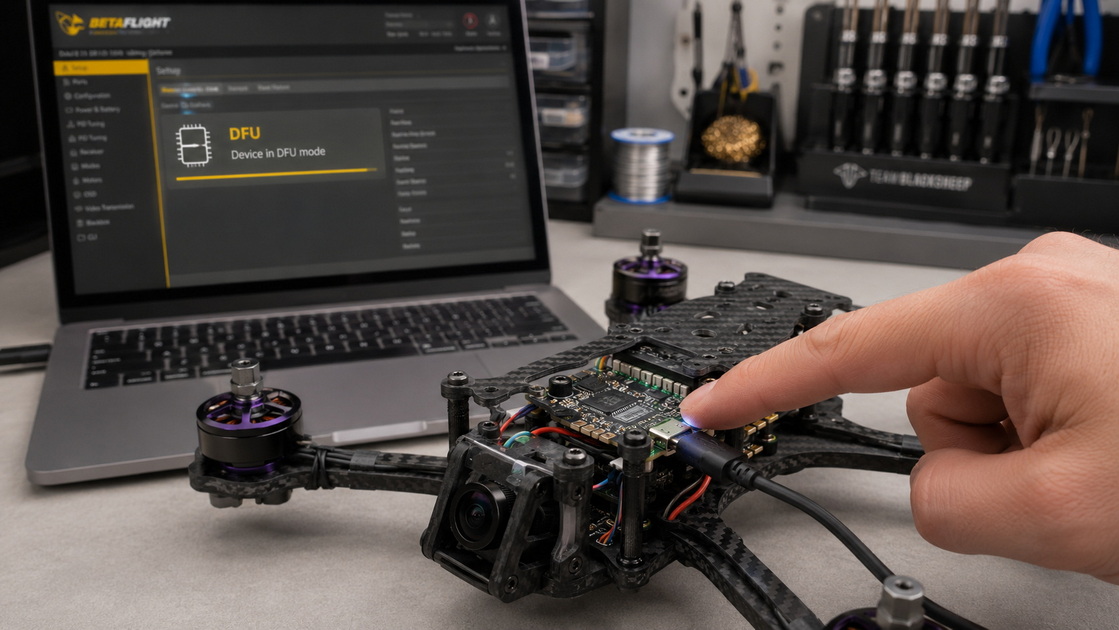
- Notez le nom de votre cible FC dans Betaflight (par exemple : `BETAF4`, `STM32F411`).
- Débranchez l'USB, puis maintenez enfoncé le bouton de démarrage de votre FC.
- Tout en maintenant le bouton enfoncé, rebranchez l'USB.
- Dans le coin supérieur droit de Betaflight Configurator, vous devriez maintenant voir « DFU » au lieu d'un port COM.
Si vous ne pouvez pas accéder à DFU avec le bouton, vous devrez peut-être court-circuiter les pads de démarrage ou utiliser un correctif de pilote STM32, mais dans la plupart des FC modernes, le bouton suffit.
Dans le configurateur Betaflight :
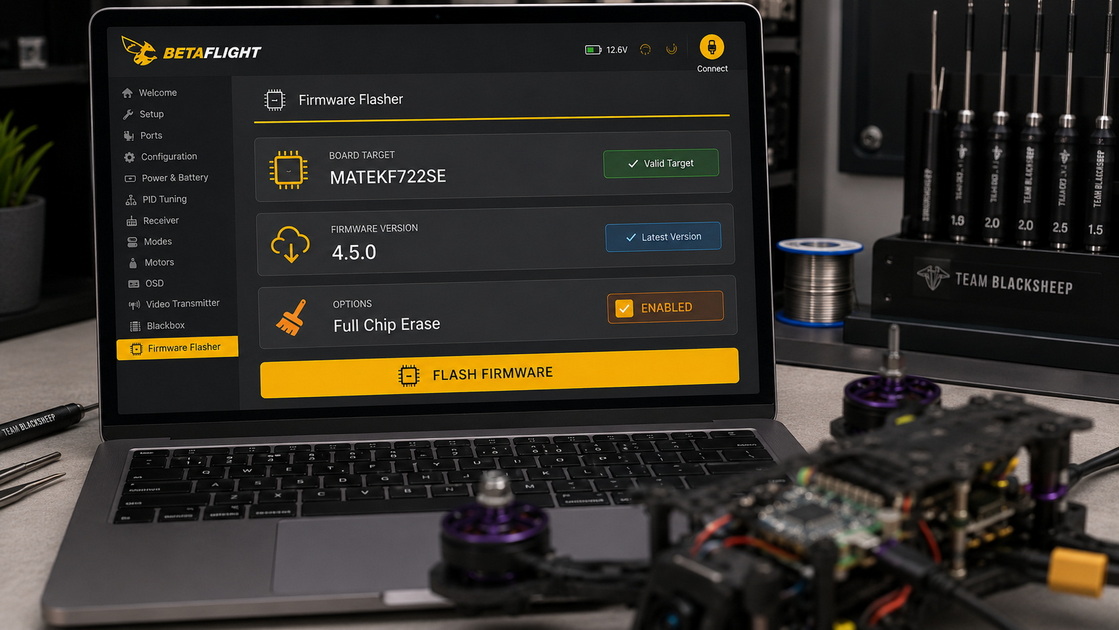
1. Accédez à l' onglet Firmware Flasher .
2. Confirmez ou sélectionnez la cible de votre tableau.
3. Choisissez la dernière version stable du micrologiciel Betaflight recommandée pour votre cible.
4. Activez « Effacement complet de la puce » pour un flash propre et sans conflit.
5. Cliquez sur Charger le micrologiciel en ligne , puis sur Flash Firmware.
Pendant le clignotement :
- Ne déplacez pas le drone et ne touchez pas le câble.
- Laissez le ventilateur de refroidissement fonctionner sur la pile si votre FC alimente les périphériques via USB.
Une fois que la barre de progression est terminée et que Betaflight signale le succès, vous pouvez procéder à la configuration.
Après une mise à jour du firmware Betaflight, votre quad démarre avec des paramètres par défaut qui sont rarement corrects pour votre build. Quelques minutes de configuration minutieuse évitent les problèmes classiques : moteurs inversés, mauvais protocole ou comportement d'armement inattendu.
- Cliquez sur 'Bienvenue' pour vous reconnecter après le flash.
- Cliquez sur 'Appliquer les paramètres par défaut' (ou sur 'Appliquer les paramètres par défaut' si c'est votre seule option).
- Fermez tous les messages d'avertissement affichés par Betaflight ; lisez-les une fois pour comprendre les changements entre les versions.
Allez dans l' onglet Configuration et :
- Sélectionnez un protocole moteur pris en charge par votre ESC, généralement DSHOT300 ou DSHOT600.
- Cliquez sur Enregistrer et redémarrer.
Du point de vue d'un fabricant de moteur FPV, un protocole correct est essentiel :
- Les vitesses DSHOT trop agressives pour les ESC de mauvaise qualité peuvent introduire des problèmes de désynchronisation.
- Les protocoles analogiques plus anciens peuvent limiter les avantages des conceptions de moteurs modernes et du comportement de freinage actif. [puissance lumineuse ]
Pour faire voler votre quad comme avant :
- Ouvrez la CLI et collez votre « diff all » précédemment enregistré, puis tapez « save ».
- Confirmez que les valeurs du récepteur, des modes, de l'OSD et du PID correspondent à vos captures d'écran précédentes.
À ce stade, votre FC devrait exécuter le nouveau micrologiciel Betaflight avec votre ancienne configuration éprouvée , prêt pour les vérifications du moteur et de l'ESC.
De nombreuses versions plus anciennes ou plus économiques reposent toujours sur des ESC BLHeli 8 bits et bénéficient considérablement d'un micrologiciel prenant en charge le DSHOT bidirectionnel et d'un comportement de démarrage amélioré.
1. Refroidissement et alimentation
- Placez un petit ventilateur soufflant sur le quad pour éviter la surchauffe du VTX et de l'ESC.
- Connectez votre LiPo ou votre alimentation de banc comme requis par votre outil d'interface ESC.
2. Connectez-vous à l'interface Web
-Sélectionnez le port série correct pour votre interface ESC.
- Cliquez sur Connecter , puis sur Lire la configuration pour lire la configuration actuelle de l'ESC.
3. Sélectionnez et flashez le firmware
- Lorsque vous êtes invité à choisir un micrologiciel :
- Pour la première option , choisissez celle du bas (généralement la version générique la plus adaptée à votre série ESC).
- La deuxième option (modèle) est souvent détectée automatiquement par le logiciel.
- Pour la troisième option (version), sélectionnez le dernier firmware stable.
- Pour les petits quads, le PWM 48 kHz est souvent recommandé pour améliorer l'efficacité et réduire le bruit.
- Cliquez sur Flash Firmware et attendez la fin du processus.
4. Redémarrez et vérifiez
- Déconnectez-vous de l'outil ; le quad redémarre généralement automatiquement.
- De retour dans Betaflight, vérifiez l' onglet Moteurs pour vous assurer que tous les moteurs tournent correctement et dans la bonne direction.
Pour les ESC 4 en 1 modernes pilotant des moteurs FPV hautes performances, le micrologiciel BLHeli_32 32 bits vous offre une meilleure limitation de courant, des options de télémétrie et un contrôle de synchronisation plus avancé. [groupe d'édition scientifique ]
1. Ouvrez votre logiciel BLHeli_32 et alimentez le drone avec un LiPo.
2. Sélectionnez le bon port et cliquez sur Lire la configuration.
3. Une fois votre firmware ESC détecté, cliquez sur OK.
4. Cliquez sur ESC Flash en haut pour ouvrir la liste des micrologiciels.
5. Confirmez que vous sélectionnez la dernière version adaptée à votre modèle et à votre matériel ESC.
6. Cliquez sur Flash Selected ESC et attendez la fin de l'opération.
Après le clignotement, répétez un test de moteur dans Betaflight pour confirmer que tous les moteurs répondent correctement, sans bruit inhabituel ni désynchronisation. Sur nos bancs d'essai, nous enregistrons souvent le courant et la température sous un bref survol pour confirmer que le nouveau micrologiciel se comporte en toute sécurité avec les moteurs à KV élevé. [puissance lumineuse ]
Après avoir mis à jour les micrologiciels FC et ESC, parcourez cette liste de contrôle rapide :
- Déconnectez et redémarrez complètement le drone (USB et LiPo).
- Dans Betaflight, ouvrez l' onglet Moteurs , retirez les accessoires et faites tourner chaque moteur individuellement à bas régime.
- Confirmer que l'ordre et la direction du moteur sont corrects ; remapper ou inverser si nécessaire avant d'installer les accessoires.
- Réappliquez tous les paramètres de sauvegarde que vous n'avez pas encore restaurés (OSD, tarifs, modes).
- Recalibrez l'accéléromètre si vous utilisez le mode Angle ou Horizon.
Un court survol test en visibilité directe dans une zone sûre devrait toujours être votre premier vol après une mise à jour du micrologiciel. En tant que fabricant, nous effectuons des vols de validation similaires à faible risque avant de signer une version du micrologiciel pour les versions du client. [groupe d'édition scientifique ]
En travaillant avec des moteurs FPV sur des plateformes de course, de freestyle, de cinéma et industrielles, nous avons appris quelques habitudes qui augmentent considérablement la fiabilité.
- Faire correspondre le micrologiciel au cas d'utilisation
Pour les configurations de course à KV élevé, un micrologiciel ESC stable avec un comportement bien connu est généralement meilleur que les versions bêta ou expérimentales. [frontelligence.substack ]
- Respecter les limites thermiques
Les contrôleurs et moteurs modernes peuvent gérer un courant énorme pour de courtes rafales, mais les vols répétés à forte charge sur des micrologiciels agressifs nécessitent une surveillance minutieuse de la température, en particulier sur les plates-formes de 5 à 7 pouces. [puissance lumineuse ]
- Utilisez DSHOT bidirectionnel lorsque cela est possible
Avec le micrologiciel ESC correctement mis à jour, le DSHOT bidirectionnel permet un filtrage RPM , ce qui peut réduire considérablement la chaleur et les vibrations du moteur, améliorant ainsi la sensation de vol et la durée de vie des roulements. [groupe d'édition scientifique ]
- Planifier le micrologiciel en fonction du cycle de vie du produit
Dans les projets OEM et ODM, nous verrouillons généralement une combinaison de firmware validée (FC + ESC + moteur) par révision de produit, et ne passons aux versions Betaflight plus récentes qu'après des tests de régression dédiés. [docs.nvidia ]
Ces pratiques protègent les moteurs, les ESC et les contrôleurs de vol sur des milliers de packs, et pas seulement sur quelques vols d'essai.
Même les pilotes expérimentés rencontrent parfois des problèmes de mise à jour. Quelques modèles apparaissent à plusieurs reprises dans les tickets d’assistance et les commentaires de la communauté. [rougedit ]
- Flasher la mauvaise cible FC
Confirmez toujours la cible à partir de votre configuration existante ou de la sérigraphie de la carte avant de flasher.
- Ignorer les sauvegardes
La mise à jour sans sauvegarde « diff all » peut transformer un travail de 10 minutes en une soirée de reconfiguration de votre quad.
- Oublier de vérifier le sens du moteur
Testez toujours l'ordre du moteur et le sens de rotation dans l'onglet Moteurs Betaflight après tout changement de firmware sur FC ou ESC.
- Tout mettre à jour en même temps avant un travail important
N'exécutez jamais de mises à jour majeures du micrologiciel juste avant un tournage ou une course payante ; donnez-vous du temps pour les vols d’essai. [cushychicken.github ]
Délibérer sur le moment et la manière dont vous effectuez la mise à jour est aussi important que la mise à jour elle-même.
Différentes plates-formes FPV bénéficient de stratégies de micrologiciel légèrement différentes.
| Type de construction | Priorité du micrologiciel | Notes pour les moteurs et les ESC |
|---|---|---|
| Freestyle 5 pouces | Stabilité + douceur (groupe d'édition scientifique ) | Utiliser la version stable et éprouvée de Betaflight ; concentrez-vous sur le filtrage RPM et les limites de courant modérées. |
| Course 5 pouces | Latence + réactivité (frontelligence.substack ) | Donnez la priorité à un temps de boucle faible et à un PID raffiné ; Testez la température ESC sur les moteurs à KV élevé. |
| Cinématique 7 pouces / longue portée | Efficacité + fiabilité (groupe d'édition scientifique ) | Micrologiciel optimisé pour un faible bruit et des pics de courant faibles afin de protéger les accessoires et les packs plus grands. |
| Micro (1 à 3 pouces) | Bruit + commande des gaz faibles (groupe d'édition scientifique ) | Le PWM 48 kHz sur les ESC peut réduire considérablement le bruit du moteur et améliorer l'efficacité. |
| FPV industriel / robotique | Comportement prévisible + journalisation (groupe d'édition scientifique ) | Verrouillez-vous sur une version validée ; activer la télémétrie pour la surveillance de la santé à long terme. |
L'alignement de votre stratégie de mise à jour du micrologiciel FPV avec le profil de mission réel de votre construction améliore à la fois l'expérience utilisateur et la durée de vie des composants.
Si vous avez lu jusqu'ici, vous souhaitez probablement voler de manière plus sûre et obtenir plus de performances de votre drone FPV. Voici une feuille de route simple et exploitable :
1. Sauvegardez votre configuration actuelle avec « diff all » et des captures d'écran.
2. Mettez à jour le micrologiciel Betaflight sur votre FC, en suivant les étapes DFU et Firmware Flasher ci-dessus.
3. Mettez à jour le micrologiciel de votre ESC (8 bits ou 32 bits) et activez des fonctionnalités telles que DSHOT bidirectionnel lorsqu'elles sont prises en charge.
4. Exécutez une liste de contrôle post-flash complète : onglet moteurs, direction, récepteur et modes.
5. Effectuez un court vol stationnaire en ligne de mire , puis effectuez progressivement des vols plus intenses à mesure que la confiance augmente.
En tant que fabricant chinois de moteurs et de systèmes d'alimentation FPV, nous pouvons également assister les clients OEM et ODM avec des micrologiciels préconfigurés, des recommandations de moteurs et des profils de performances validés adaptés à votre application (courses FPV, plates-formes cinématographiques, voitures RC, cardans, balayeuses, robots sous-marins, etc.). [ardupilot ]
Si vous envisagez une nouvelle plate-forme FPV ou avez besoin d'un système d'alimentation stable et hautes performances, contactez-nous pour discuter de moteurs FPV personnalisés, de contrôleurs et de stratégies de micrologiciels adaptés à votre projet.
1. À quelle fréquence dois-je mettre à jour le firmware Betaflight sur mon drone FPV ?
Pour la plupart des pilotes, une mise à jour 1 à 2 fois par an vers une version stable est suffisante, sauf si vous avez besoin d'une nouvelle fonctionnalité spécifique ou d'une correction de bug. Les utilisateurs professionnels et OEM peuvent verrouiller une version pendant toute la durée de vie d'un produit et ne la déplacer qu'après des tests structurés. [contenu stellaire ]
2. Dois-je mettre à jour le micrologiciel ESC à chaque fois que je mets à jour Betaflight ?
Pas toujours, mais il est recommandé de vérifier le micrologiciel ESC lorsque des modifications majeures de Betaflight introduisent un nouveau protocole moteur ou des fonctionnalités de filtrage. Si votre ESC est stable et prend déjà en charge le DSHOT bidirectionnel et la fréquence PWM souhaitée, vous pouvez le laisser tel quel. [groupe d'édition scientifique ]
3. Que se passe-t-il si le flash du micrologiciel échoue ou si le FC ne redémarre pas ?
Tout d’abord, essayez de rentrer dans DFU et de reflasher avec l’effacement complet de la puce activé. Si la carte ne répond toujours pas, vous devrez peut-être vérifier les pilotes ou, dans de rares cas, utiliser un programmeur matériel, mais la plupart des problèmes sont résolus en répétant le processus calmement. [arxiv ]
4. La mise à jour du micrologiciel affectera-t-elle le réglage et les tarifs de mon PID ?
Oui, le fait de flasher le micrologiciel sans restaurer de sauvegarde réinitialisera votre mélodie et vos tarifs aux valeurs par défaut. Pour préserver votre sensation, utilisez toujours « diff all » avant la mise à jour et réappliquez-le après le flashage.
5. Les mises à jour du firmware peuvent-elles endommager mes moteurs ou ESC ?
Le processus de mise à jour lui-même est généralement sûr si vous suivez les étapes et le refroidissement appropriés, mais des paramètres incorrects par la suite (mauvais protocole moteur, synchronisation agressive sur un matériel inadapté) peuvent stresser les composants. C'est pourquoi nous vous recommandons de faire correspondre soigneusement les spécifications du micrologiciel, de l'ESC et du moteur pour chaque version. [puissance lumineuse ]
1. Blog Mepsking – Comment mettre à jour le micrologiciel Betaflight sur votre drone FPV ? (guide original et étapes pour les mises à jour FC et ESC). [Lien ]
2. LinkedIn – Révéler les mystères du micrologiciel des drones (importance des mises à jour régulières du micrologiciel pour les performances et la sécurité). [Lien ] [lié ]
3. Science Publishing Group – Un examen complet de la technologie FPV : applications et avancées (informations sur la technologie FPV et la conception du système). [Lien ] [groupe d'édition scientifique ]
4. ArduPilot Dev Docs – Personnalisation OEM (personnalisation du micrologiciel du point de vue OEM). [Lien ] [ardupilot ]
5. Blog LIGPOWER – Guide d'achat des moteurs de drone FPV (considérations sur l'efficacité du moteur et le système d'alimentation pour FPV). [Lien ] [puissance lumineuse ]
6. Blogs productifs – 15 façons d'améliorer l'E‑E‑A‑T de votre site Web (conseils généraux sur la création de contenu faisant autorité et digne de confiance). [Lien ] [blogging productif ]


