Language


ビュー: 222 著者: Yuhang Power 公開時間: 2026-05-09 起源: サイト
更新されたファームウェアは、システムに行うことができるアップグレードの中で最も大きな影響を与えるものの 1 つです。 FPV ドローン、ただし、クアッドとチューンの両方を保護するには、系統的に行う必要があります。 このガイドでは、私がどのようにやっていくかを説明します。 FPV パイロットとモーターのメーカーは、自分のビルドと顧客のリグで Betaflight ファームウェアを更新すると同時に、設計を行う OEM の観点から専門的なヒントも共有します。 FPV モーターと電源システム。 要求の厳しいアプリケーション向けの[リンクイン]
- ファームウェアのアップデートが重要な理由[ FPV のパフォーマンス、信頼性、安全性に人大事】
- 実用的なステップバイステップの Betaflight ファームウェア アップデート ワークフロー (フライト コントローラー + 8 ビット / 32 ビット ESC)
- 現実世界の専門的なヒント[ FPV モーターおよび電源システム メーカーからのリグパワー】
- トラブルシューティング、バックアップ、ロールバック戦略[ 日常のパイロットと OEM ユーザーのためのアークシヴ]
- ファームウェアの更新習慣をと調和させる方法[ 長期的な信頼性 モーター、ESC、電源システムのサイエンスパブリッシンググループ]
記事全体を通じて、 「FPV ファームウェア アップデート, Betaflight ファームウェア アップデート」と 「FPV ドローン ファームウェア アップデート」 を中心的なフレーズとして使用して、自然に読みながら検索者にとって関連性の高いコンテンツを維持します。
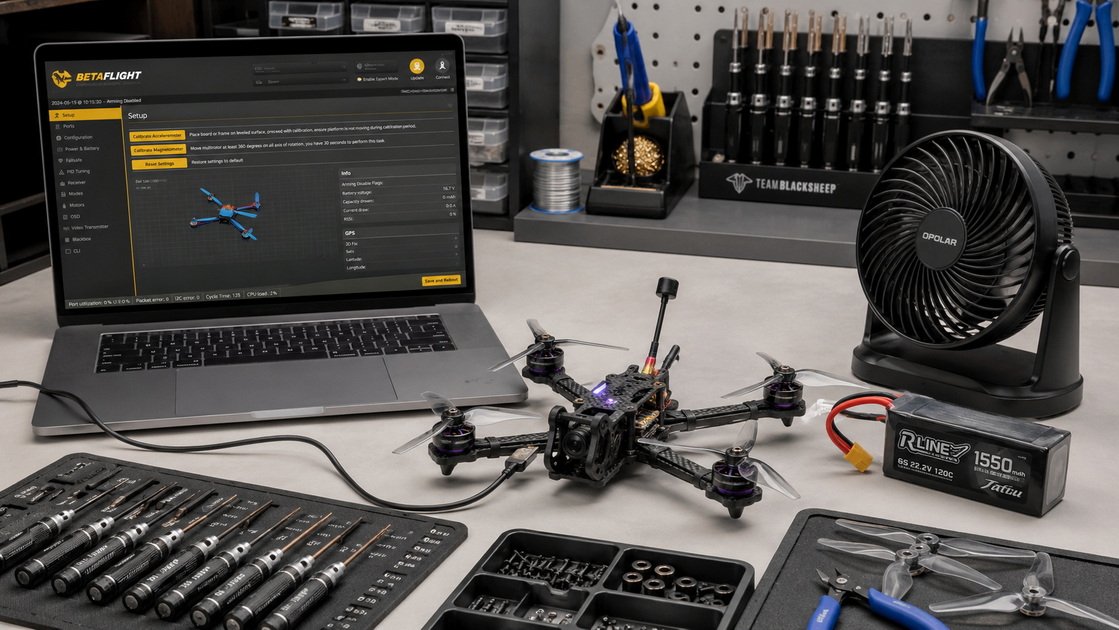
パイロットの観点から見ると、 ファームウェアは FPV ドローンの「脳および神経系」です。ファームウェアは、モーターの応答速度、プロペラ洗浄時のクワッドの安定感、ブラウンアウトまたはフェールセーフ条件下でのシステムの安全性を決定します。モーターおよびパワーシステムのメーカーとして、私たちは、適切なファームウェアが適切に設計された FPV モーターの可能性を最大限に引き出すことができる一方、古いコードがパフォーマンスに問題を残していることを日々見ています。 [リンクイン]
FPV ドローンのファームウェアを定期的に更新する主な理由:
- パフォーマンスの向上 – フィルターの改良、PID ロジックの改善、Betaflight でのよりスマートなジャイロ処理は、多くの場合、よりスムーズでよりロックされた飛行に直接つながります。 [リンクイン]
- 新機能 – RPM フィルタリング、双方向 DSHOT、ダイナミック アイドル、または新しい受信機プロトコルのサポートは、通常、最初にファームウェア経由で提供されます。 [リンクイン]
- バグと安全性の修正 - 電圧低下の処理、フェールセーフ動作、およびアーミングロジックはリリース間で頻繁に改善され、クラッシュを防ぐことができます。 [アークシヴ]
- 新しいハードウェアとの互換性 – 新しい FPV モーター、ESC、または無線リンク ハードウェアを取り付ける場合、更新されたファームウェアにより、プロトコルとタイミングが安全な制限内に収まることが保証されます。 [アルデュパイロット]
マイクロ 1 ~ 2 インチのビルドから重量物のプラットフォームに至るまで FPV モーターをテストする者として、私はモーターのベアリングや ESC の温度をチェックするのと同じように、 ファームウェアのアップデートを定期的なメンテナンスの一環として扱います。 [リグパワー】
私たちのラボでは、お客様から寄せられるファームウェア関連の問題の 80% 以上は、「ファームウェアの不良」ではなく、準備不足に起因しています。クリーンで再現可能な準備ルーチンは、最善の保険です。 [リンクイン]
Betaflight ファームウェアのアップデートを開始する前に、以下があることを確認してください。
- 完全に充電された LiPo または安定したベンチ電源 (外部電源を必要とする ESC ステップ用)
- データ対応 USB ケーブル単なる充電専用ケーブルではなく、
-小型の 冷却ファン ベンチ上での VTX と MCU の過熱を防ぐためにスタック全体に送風する
- Betaflight Configurator (Betaflight 4.5 以降の場合は v10.10 以降) 公式 GitHub リポジトリからインストールされた
- ESC タイプを明確に理解する: 8 ビット (BLHeli) または 32 ビット (BLHeli_32) 。それぞれ異なるツールとプロセスが必要となるため
OEM の観点からは、次のこともお勧めします。
- 一度に 1 つのクワッドを更新し、その後テスト飛行する時間がある場合のみ [cushychicken.github ]
-小さな ファームウェア ログ(スプレッドシートまたはノートブック) を保持します [ 保守する各フレームの FC ターゲット、バージョン、日付を含む生産的なブログ]
フライト コントローラーのファームウェアをフラッシュすると、 設定が消去されます。 後で復元しない限り、パイロットにとって、それは慎重にダイヤルしたチューニングを失うことを意味します。メーカーにとって、それは検証済みの本番環境に対応した構成を失うことを意味する可能性があります。
1. FC を Betaflight Configuratorに接続します.
2. CLI タブを開き 、「diff all」と入力します。
3. 出力全体をコピーし、クアッドと日付を付けた名前のテキスト ファイルに保存します (例: `5inch_freestyle_diff_2026-05-09.txt`)。
4.視覚的に参照できるように、 [Ports , Receiver]タブと [PID Tuning] タブの簡単なスクリーンショットを撮ります。
この単純なバックアップ ルーチンにより、多くの場合、災害となる可能性のある状況が 5 分間で復旧します。事前調整された FPV システムを出荷する際、お客様またはサービス チームが既知の良好な状態に戻せるよう、同じ種類の構成スナップショットを内部に保存します。 [アルデュパイロット]
- USB データ ケーブル を FC に差し込みます。
- しないでください。 まだ LiPo を接続フラッシュ中の FC には USB 電源で十分です。
開き Betaflight Configurator を 、ブート モードに入る前にボードが正常に接続されていることを確認します。
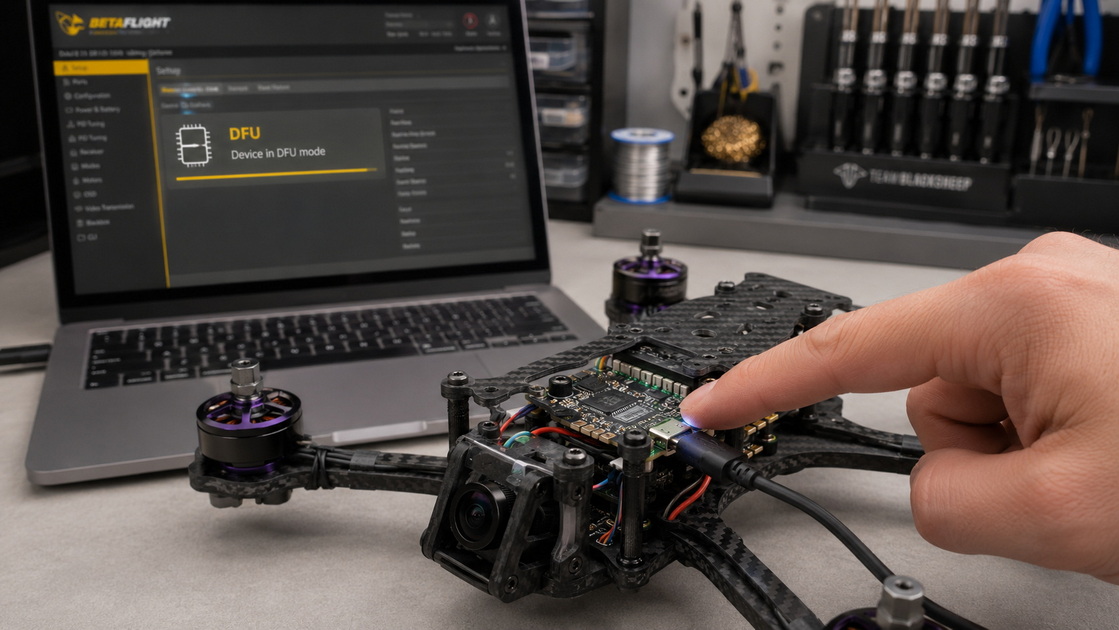
- Betaflight での FC ターゲット名をメモします (例: `BETAF4`、`STM32F411`)。
- USB を取り外し、 を押し続けます。 ブート ボタン FC の
- ボタンを押したまま、USB を再度接続します。
- Betaflight Configurator の右上隅に、COM ポートの代わりに「DFU」が表示されるはずです。
ボタンで DFU に入ることができない場合は、ブート パッドをショートするか、STM32 ドライバーの修正を使用する必要がある場合がありますが、最近のほとんどの FC ではボタンで十分です。
Betaflight コンフィギュレーターの場合:
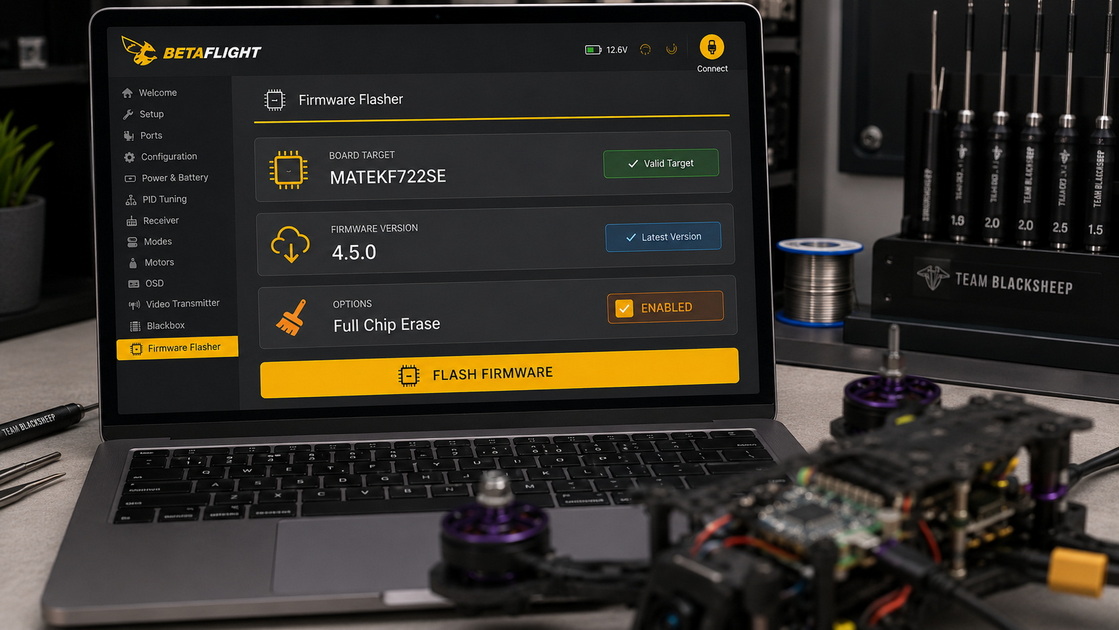
1. [ファームウェア フラッシャー] タブに移動します。
2.を確認または選択します ボードターゲット.
3. 最新の安定した Betaflight ファームウェアバージョンを選択します。 ターゲットに推奨される
4. 「フルチップ消去」を有効にします。 クリーンで競合のないフラッシュを実現するには、
5. 「ファームウェアをオンラインでロード」をクリックし、次に 「ファームウェアをフラッシュ」をクリックします。.
点滅中:
- ドローンを動かし たり、ケーブルに触れたりしないでください。
- FC が USB から周辺機器に電力を供給している場合は、スタック全体で冷却ファンを動作させ続けます。
進行状況バーが完了し、Betaflight が成功を報告したら、構成に進むことができます。
Betaflight ファームウェアのアップデート後、クアッドはデフォルト設定で起動しますが、ビルドにとってはほとんど正しくありません。数分間注意深く設定すると、モーターの逆回転、間違ったプロトコル、または予期しないアーミング動作などの古典的な問題が回避されます。
-点滅後に 「ようこそ」をクリックして 再接続します。
- 「カスタムデフォルトを適用」をクリックします (または、 「デフォルトを適用」をクリックします)。 それが唯一のオプションの場合は
- Betaflight が表示する警告メッセージをすべて閉じます。バージョン間の変更点を理解するには、これらを一度読んでください。
に移動し 「構成」タブ 、次の操作を行います。
- モーター プロトコル(通常は ESC がサポートする DSHOT300 または DSHOT600)を選択します。.
- [ 保存して再起動]をクリックします.
FPV モーター メーカーの観点からは、正しいプロトコルが重要です。
- 低品質の ESC にとって DSHOT 速度が速すぎると、非同期の問題が発生する可能性があります。
- 古いアナログ プロトコルでは、最新のモーター設計とアクティブ ブレーキ動作の利点が制限される可能性があります。 [リグパワー】
クワッドを以前のように飛行させるには:
- CLIを開き 、以前に保存した「diff all」を貼り付け、「save」と入力します。
- 受信機、モード、OSD、および PID 値が 以前のスクリーンショットと一致していることを確認します。
この時点で、FC は 古い実績のある構成で新しい Betaflight ファームウェアを実行し、モーターと ESC チェックの準備ができているはずです。
多くの古いビルドや低価格ビルドは依然として 8 ビット BLHeli ESCに依存しており、双方向 DSHOT と改善された起動動作をサポートするファームウェアから大きな恩恵を受けています。
1. 冷却と電源
- 小型ファンを配置します。 VTX と ESC の過熱を防ぐために、クアッド全体に送風する
- ESC インターフェースツールの必要に応じて、LiPo またはベンチ電源を接続します。
2. Web インターフェースに接続する
- 正しい シリアル ポートを選択します。 ESC インターフェイスに
- [接続]をクリックし、次に [セットアップの読み取り] をクリックして 、現在の ESC 構成を読み取ります。
3. ファームウェアを選択してフラッシュする
- ファームウェアの選択を求められた場合:
- 最初のオプションでは、一番下にあるものを選択します (通常は、ESC シリーズに最適な汎用ビルド)。
- 2 番目のオプション (モデル) は、多くの場合、ソフトウェアによって自動検出されます。
- 3 番目のオプション (バージョン) では、 最新の安定したファームウェアを選択します。.
- 小型クワッドの場合、効率を向上させ、ノイズを低減するために 48 kHz PWM が 推奨されることがよくあります。
- [フラッシュ ファームウェア]をクリックし 、プロセスが完了するまで待ちます。
4. 再起動して確認する
- ツールから切断します。通常、クアッドは自動的に再起動します。
- Betaflight に戻り、 [モーター] タブをチェックして 、すべてのモーターがスムーズに正しい方向に回転していることを確認します。
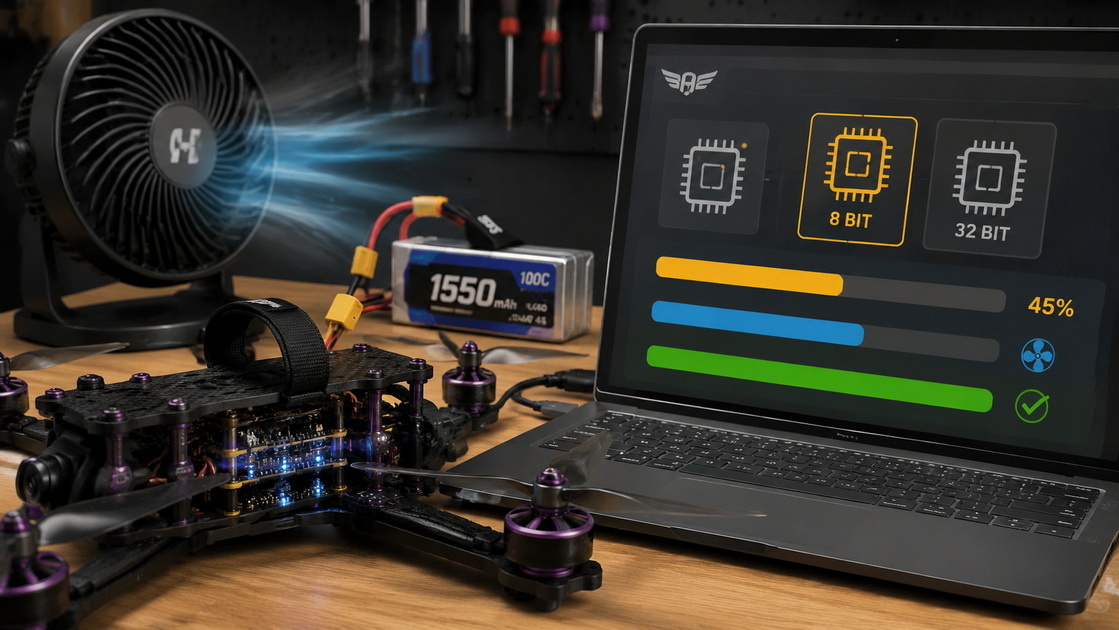
高性能 FPV モーターを駆動する最新の 4-in-1 ESC の場合、 32 ビット BLHeli_32 ファームウェアにより 、より優れた電流制限、テレメトリ オプション、およびより高度なタイミング制御が提供されます。 [サイエンスパブリッシンググループ]
1. BLHeli_32 ソフトウェアを開き 、LiPo でドローンに電力を供給します。
2. 正しい ポートを選択し 、 「セットアップの読み取り」をクリックします。.
3. ESC ファームウェアが検出されたら、 「OK」をクリックします。.
4. ESC Flashをクリックして、ファームウェアのリストを開きます。 上部にある
5. を選択していることを確認します。 最新バージョン ESC モデルとハードウェアに適した
6. [Flash Selected ESC]をクリックし 、操作が完了するまで待ちます。
点滅後、 繰り返し、 Betaflight でモーター テストを すべてのモーターが異常なノイズや同期のずれがなく正しく反応することを確認します。当社のテスト装置では、新しいファームウェアが高 KV モーターで安全に動作することを確認するために、短時間ホバリング中の電流と温度を記録することがよくあります。 [リグパワー】
FC と ESC ファームウェアの両方を更新したら、次の簡単なチェックリストを実行してください。
- 切断して再起動します(USB および LiPo)。 ドローンを完全に
- Betaflight で、 [モーター] タブを開き、プロップを取り外し、各モーターを低いスロットルで個別に回転させます。
- モーターの順序と方向が 正しいことを確認します。小道具をインストールする前に、必要に応じて再マップまたは逆にします。
- まだ復元していないバックアップ設定 (OSD、レート、モード) を再適用します。
- 加速度計を再調整します。 角度モードまたは水平モードを使用する場合は、
ファームウェアのアップデート後の最初の飛行は、安全な場所での短い見通し内テストホバリングである必要があります。メーカーとして、当社は顧客ビルドのファームウェア バージョンを承認する前に、同様の低リスク検証フライトを実行します。 [サイエンスパブリッシンググループ]
レース、フリースタイル、映画、産業用プラットフォームで FPV モーターを使用することで、信頼性を劇的に向上させるいくつかの習慣を学びました。
- ファームウェアをユースケースに適合させる
高 KV レーシング セットアップの場合は、通常、よく知られた動作を備えた安定した ESC ファームウェアの方が、ベータ版や実験的なビルドよりも優れています。 [フロントリジェンス.サブスタック]
- 温度制限を遵守する
最新の ESC とモーターは短時間のバーストでは膨大な電流を処理できますが、アグレッシブなファームウェアで高負荷飛行を繰り返す場合、特に 5 ~ 7 インチのリグでは慎重な温度監視が必要です。 [リグパワー】
- 可能な場合は双方向 DSHOT を使用する
正しく更新された ESC ファームウェアにより、双方向 DSHOT により RPM フィルタリングが有効になり、モーターの熱と振動が大幅に低減され、飛行感触とベアリング寿命が向上します。 [サイエンスパブリッシンググループ]
- 製品ライフサイクルに沿ってファームウェアを計画する
OEM および ODM プロジェクトでは、通常、製品リビジョンごとにをロックし 検証済みのファームウェア コンボ(FC + ESC + モーター) 、専用の回帰テスト後にのみ新しい Betaflight バージョンに移行します。 [ドキュメント.nvidia ]
これらの実践により、数回のテスト飛行だけでなく、何千ものパックにわたってモーター、ESC、フライト コントローラーが保護されます。
経験豊富なパイロットでも、アップデートの問題に遭遇することがあります。サポート チケットやコミュニティのフィードバックには、いくつかのパターンが繰り返し表示されます。 [レディット]
- 間違った FC ターゲットをフラッシュする
フラッシュする前に、既存の構成またはボードのシルクスクリーンからターゲットを必ず確認してください。
- バックアップのスキップ
「diff all」バックアップを使用せずに更新すると、10 分間の作業がクアッドの再構成の夕方に変わる可能性があります。
- モーターの方向確認忘れ
FC または ESC のファームウェアを変更した後は、必ず Betaflight モーター タブでモーターの順序と回転方向をテストしてください。
- 重要な仕事の前にすべてを一度に更新する
有料の撮影やレースの直前にメジャーなファームウェアのアップデートを実行しないでください。テスト飛行の時間を確保してください。 [cushychicken.github ]
いつどのように更新するかを慎重に検討することは、更新自体と同じくらい重要です。
異なる FPV プラットフォームは、わずかに異なるファームウェア戦略から恩恵を受けます。
| ビルド タイプ | ファームウェアの優先順位 | モーターと ESC に関する注意事項 |
|---|---|---|
| フリースタイル5インチ | 安定性+滑らかさ(科学出版グループ) | 実績のある安定した Betaflight リリースを使用します。 RPM フィルタリングと適度な電流制限に重点を置きます。 |
| レーシング5インチ | レイテンシー + 応答性 (フロントリジェンス.サブスタック) | 短いループ時間と洗練された PID を優先します。高 KV モーターの ESC 温度をテストします。 |
| 映画のような 7 インチ / 長距離 | 効率 + 信頼性 (科学出版グループ) | 大型のプロペラやパックを保護するために、低ノイズと低電流スパイク向けにファームウェアが調整されています。 |
| マイクロ (1 ~ 3 インチ) | 騒音+ロースロットル制御(科学出版グループ) | ESC の 48 kHz PWM は、モーターのノイズを大幅に低減し、効率を向上させることができます。 |
| 産業用/ロボットFPV | 予測可能な動作 + ログ記録 (科学出版グループ) | 検証されたバージョンにロックします。長期的な健全性モニタリングのためのテレメトリを有効にします。 |
FPV ファームウェアの更新戦略をビルドの実際のミッション プロファイルに合わせることで、ユーザー エクスペリエンスとコンポーネントの寿命の両方が向上します。
ここまで読んだ方は、おそらく、より安全に飛行し、FPV ドローンのパフォーマンスを向上させることに関心があるでしょう。シンプルで実用的なロードマップは次のとおりです。
1. 現在の設定をバックアップします。 「diff all」とスクリーンショットを使用して
2. Betaflight ファームウェアを更新します。 上記の DFU およびファームウェア フラッシャーの手順を使用して、FC の
3. ESC ファームウェア (8 ビットまたは 32 ビット) を更新し、サポートされている場合は双方向 DSHOT などの機能を有効にします。
4.完全なチェックリストを実行します フラッシュ後の: モータータブ、方向、受信機、およびモード。
5. 短い見通し内テストホバリングを実行し、自信が高まるにつれて徐々に難しい飛行を行います。
中国の FPV モーターおよびパワーシステムのメーカーとして、当社は、 お客様 のアプリケーション (FPV レース、映画用リグ、RC カー、ジンバル、スイーパー、水中ロボットなど) に合わせた事前設定されたファームウェア、モーターの推奨事項、および検証済みのパフォーマンス プロファイルで OEM および ODM の顧客をサポートすることもできます。 [アルデュパイロット]
新しい FPV プラットフォームを計画している場合、または安定した高性能電源システムが必要な場合は、プロジェクトに合わせたカスタム FPV モーター、ESC、ファームウェア戦略についてご相談ください。
1. FPV ドローンの Betaflight ファームウェアはどのくらいの頻度で更新する必要がありますか?
ほとんどのパイロットでは、特定の新機能やバグ修正が必要でない限り、 年に 1 ~ 2 回 安定したリリースに更新するだけで十分です。プロフェッショナルおよび OEM ユーザーは、製品の存続期間中バージョンをロックし、構造化されたテストの後にのみ移行することができます。 [星の内容]
2. Betaflight を更新するたびに ESC ファームウェアを更新する必要がありますか?
常にではありませんが、 お勧めします。 Betaflight の主要な変更により新しいモーター プロトコルやフィルタリング機能が導入された場合は、ESC ファームウェアを検証することをESC が安定していて、すでに双方向 DSHOT と希望の PWM 周波数をサポートしている場合は、そのままにしておくことができます。 [サイエンスパブリッシンググループ]
3. ファームウェアのフラッシュが失敗した場合、または FC が再起動しなかった場合はどうなりますか?
まず、DFU に再入力し、 フルチップ消去を 有効にして再フラッシュしてみてください。それでもボードが応答しない場合は、ドライバーを確認するか、まれにハードウェア プログラマーを使用する必要があるかもしれませんが、ほとんどの問題はプロセスを冷静に繰り返すことで解決されます。 [アークシヴ]
4. ファームウェアを更新すると、PID の調整とレートに影響しますか?
はい、バックアップを復元せずにファームウェアをフラッシュすると、曲とレートがデフォルトにリセットされます。感覚を維持するには、更新する前に必ず「diff all」を使用し、フラッシュ後に再適用してください。
5. ファームウェアのアップデートによりモーターや ESC が損傷する可能性がありますか?
更新プロセス自体は、適切な手順と冷却に従えば通常は安全ですが、 その後の設定が間違っていると (間違ったモーター プロトコル、不適切なハードウェアでの強引なタイミングなど)、コンポーネントに負荷がかかる可能性があります。そのため、ビルドごとにファームウェア、ESC、モーターの仕様を慎重に一致させることをお勧めします。 [リグパワー】
1. Mepsking ブログ – FPV ドローンの Betaflight ファームウェアを更新する方法? (FC および ESC アップデートのオリジナルのガイドと手順)。 [リンク]
2. LinkedIn – ドローン ファームウェアの謎を解く (パフォーマンスと安全性のための定期的なファームウェア更新の重要性)。 [リンク] [リンクイン]
3. Science Publishing Group – FPV テクノロジーの包括的なレビュー: アプリケーションと進歩 (FPV テクノロジーとシステム設計の背景)。 [リンク] [サイエンスパブリッシンググループ]
4. ArduPilot 開発ドキュメント – OEM カスタマイズ (OEM の観点からのファームウェアのカスタマイズ)。 [リンク] [アルデュパイロット]
5. LIGPOWER ブログ – FPV ドローン モーター購入者ガイド (FPV のモーター効率と電源システムの考慮事項)。 [リンク] [リグパワー】
6. 生産的なブログ – Web サイトの E‑E‑A‑T を改善する 15 の方法 (権威的で信頼できるコンテンツ作成に関する一般的なガイダンス)。 [リンク] [生産的なブログ]


