Language


Visualizações: 222 Autor: Yuhang Power Tempo de publicação: 2026-05-09 Origem: Site
O firmware atualizado é uma das atualizações de maior impacto que você pode fazer em um Drone FPV , mas precisa ser feito metodicamente para proteger seu quad e sua sintonia. Neste guia, explicarei como eu, como Fabricante de pilotos e motores FPV , atualizo o firmware Betaflight em minhas próprias construções e em plataformas de clientes, ao mesmo tempo que compartilho dicas profissionais da perspectiva de um OEM que projeta Motores FPV e sistemas de potência para aplicações exigentes. [linkedin ]
- Por que as atualizações de firmware são importantes para o desempenho, confiabilidade e segurança do FPV [pessoas são importantes ]
Um fluxo de trabalho prático e passo a passo de atualização de firmware Betaflight (controlador de vôo + ESC de 8 bits / 32 bits)
- Dicas de especialistas do mundo real de um fabricante de motores e sistemas de potência FPV [poder de ligação ]
- Estratégias de solução de problemas, backup e reversão para pilotos diários e usuários OEM [arxiv ]
- Como alinhar seus hábitos de atualização de firmware com a confiabilidade a longo prazo [ de motores, ESCs e sistemas de energia grupo de publicação científica ]
Ao longo do artigo, usarei atualização de firmware FPV, , atualização de firmware Betaflight e atualização de firmware de drone FPV como frases principais para manter o conteúdo relevante para os pesquisadores enquanto ainda lê naturalmente.
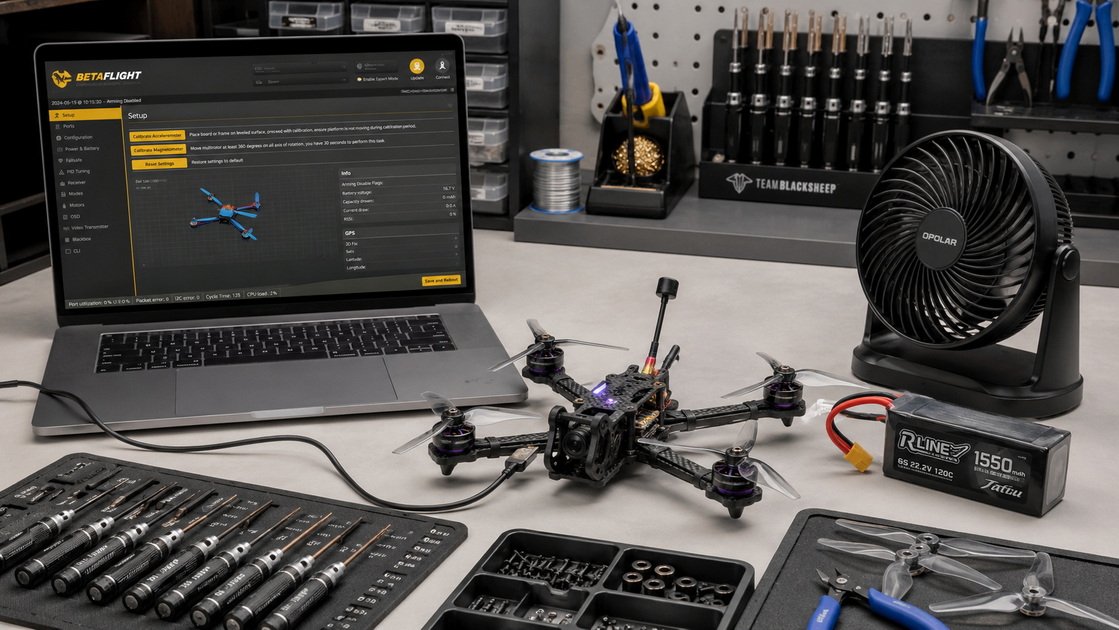
Do ponto de vista de um piloto, o firmware é o “cérebro e sistema nervoso” do seu drone FPV : ele decide a rapidez com que seus motores respondem, quão estável seu quadriciclo se sente na lavagem de hélice e quão seguro o sistema é sob condições de queda de energia ou à prova de falhas. Da nossa parte, como fabricante de motores e sistemas de potência, vemos diariamente como o firmware certo pode liberar todo o potencial de um motor FPV bem projetado, enquanto códigos desatualizados deixam o desempenho em segundo plano. [linkedin ]
Principais razões para atualizar o firmware do seu drone FPV regularmente:
- Ganhos de desempenho – melhores filtros, lógica PID aprimorada e manuseio mais inteligente do giroscópio no Betaflight geralmente se traduzem diretamente em um voo mais suave e travado. [linkedin ]
- Novos recursos – suporte para filtragem RPM, DSHOT bidirecional, inatividade dinâmica ou novos protocolos de receptor normalmente chegam primeiro via firmware. [linkedin ]
- Correções de bugs e segurança – tratamento de quedas de energia, comportamento à prova de falhas e lógica de armação são frequentemente melhorados entre versões e podem evitar travamentos. [arxiv ]
- Compatibilidade com novo hardware – quando você instala novos motores FPV, ESCs ou hardware de link de rádio, o firmware atualizado garante que os protocolos e o tempo permaneçam dentro de limites seguros. [ardupilot ]
Como alguém que testa motores FPV desde construções micro de 1 a 2 polegadas até plataformas de elevação pesada, trato as atualizações de firmware como parte de minha manutenção regular , da mesma forma que verifico os rolamentos do motor ou as temperaturas do ESC. [poder de ligação ]
Em nosso laboratório, mais de 80% dos problemas relacionados ao firmware que vemos nos clientes vêm de uma preparação inadequada, e não de um 'firmware ruim'. Uma rotina de preparação limpa e repetível é a melhor garantia que você pode ter. [linkedin ]
Antes de iniciar a atualização do firmware Betaflight, certifique-se de ter:
- LiPo totalmente carregado ou potência de bancada estável (para etapas ESC que requerem alimentação externa)
- Um cabo USB com capacidade de dados , não apenas um cabo somente de carga
- Uma pequena ventoinha de resfriamento soprando pela pilha para evitar superaquecimento do VTX e MCU na bancada
- Betaflight Configurator (v10.10+ para Betaflight 4.5+) instalado a partir do repositório oficial do GitHub
- Uma compreensão clara do seu tipo ESC: 8 bits (BLHeli) ou 32 bits (BLHeli_32) , porque exigem ferramentas e processos diferentes
Do ponto de vista do OEM, também recomendamos:
- Atualizando um quadriciclo por vez e somente quando você tiver tempo para testar o voo depois [cushychicken.github ]
- Manter um pequeno registro de firmware (planilha ou notebook) com alvo FC, versão e data para cada quadro que você mantém [blog produtivo ]
A atualização do firmware em seu controlador de vôo limpará sua configuração, a menos que você a restaure posteriormente. Como piloto, isso significa perder uma melodia cuidadosamente discada; como fabricante, isso pode significar a perda de uma configuração validada e pronta para produção.
1. Conecte seu FC ao Betaflight Configurator.
2. Abra a guia CLI e digite: `diff all`.
3. Copie toda a saída e salve-a em um arquivo de texto nomeado com seu quad e data (por exemplo: `5inch_freestyle_diff_2026-05-09.txt`).
4. Faça capturas de tela rápidas das guias de portas , Receptor e Ajuste de PID para referência visual.
Essa simples rotina de backup muitas vezes transforma o que poderia ser um desastre em uma recuperação de 5 minutos. Quando enviamos sistemas FPV pré-ajustados, armazenamos o mesmo tipo de instantâneo de configuração internamente para que os clientes ou equipes de serviço possam reverter para um estado bom conhecido. [ardupilot ]
- Conecte um cabo de dados USB ao seu FC.
- Não conecte seu LiPo ainda; A energia USB é suficiente para o FC durante o flash.
Abra o Betaflight Configurator e confirme se sua placa se conecta normalmente antes de entrar no modo de inicialização.
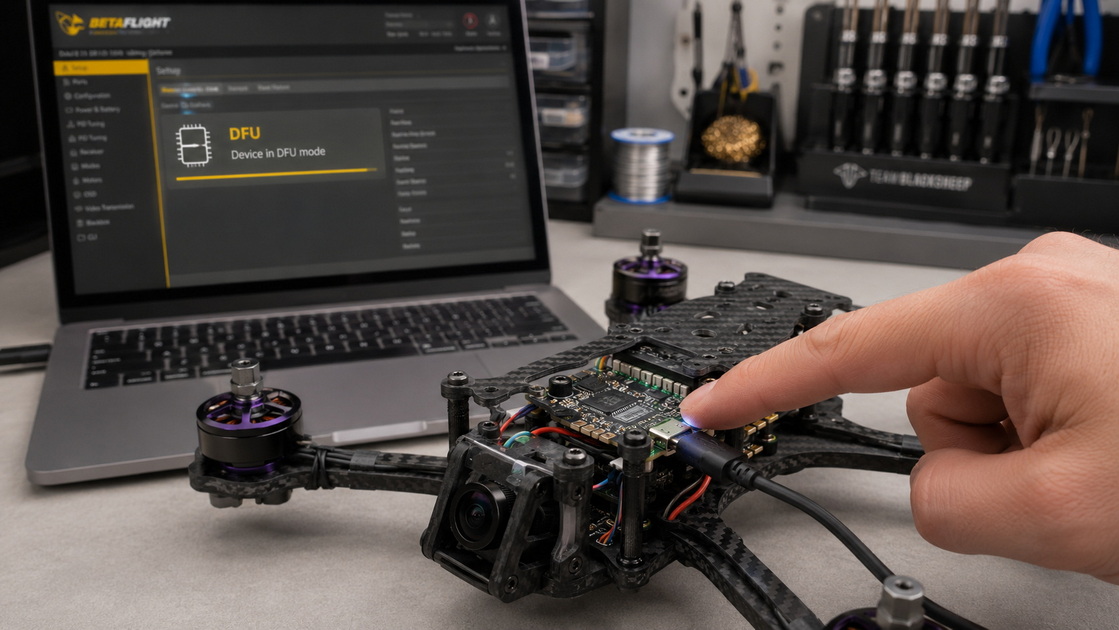
- Anote o nome do seu alvo FC no Betaflight (por exemplo: `BETAF4`, `STM32F411`).
- Desconecte o USB e pressione e segure o botão de inicialização do seu FC.
- Enquanto segura o botão, conecte o USB novamente.
- No canto superior direito do Betaflight Configurator, você deverá ver agora `DFU` em vez de uma porta COM.
Se você não conseguir entrar no DFU com o botão, pode ser necessário encurtar os pads de inicialização ou usar uma correção de driver STM32, mas na maioria dos FCs modernos o botão é suficiente.
No configurador Betaflight:
1. Vá para a guia Firmware Flasher .
2. Confirme ou selecione o alvo do seu tabuleiro.
3. Escolha a versão estável mais recente do firmware Betaflight recomendada para o seu destino.
4. Ative 'Apagamento total do chip' para obter um flash limpo e sem conflitos.
5. Clique em Carregar Firmware Online e depois em Flash Firmware.
Enquanto pisca:
- Não mova o drone nem toque no cabo.
- Mantenha a ventoinha de resfriamento funcionando na pilha se o seu FC alimentar periféricos via USB.
Assim que a barra de progresso for concluída e o Betaflight relatar sucesso, você poderá prosseguir para a configuração.
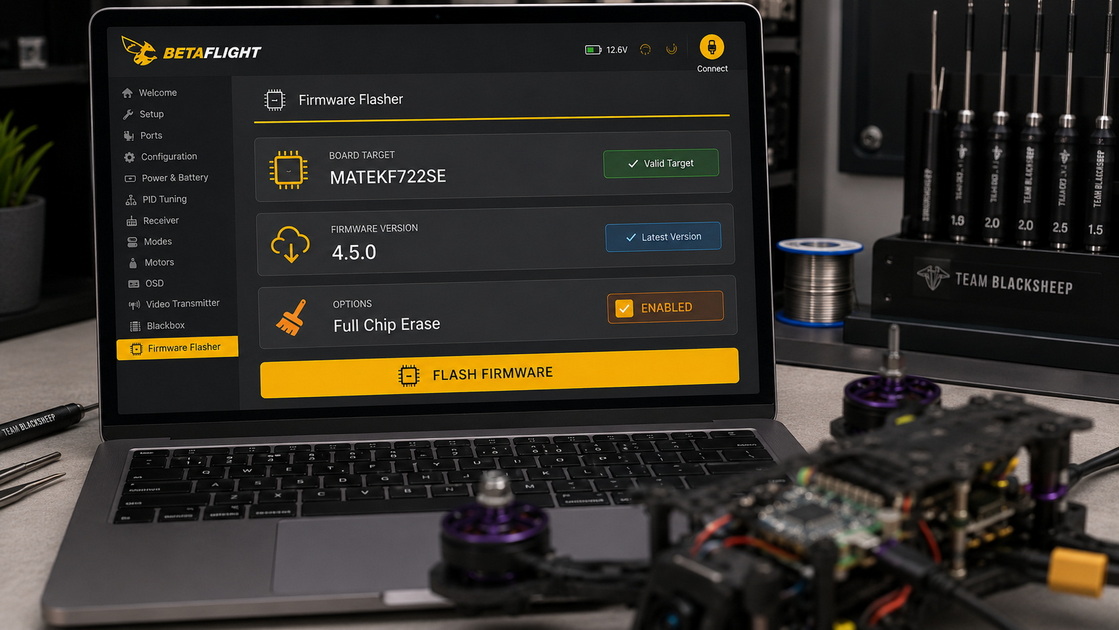
Após uma atualização de firmware Betaflight, seu quad inicializa com configurações padrão que raramente são corretas para sua construção. Alguns minutos de configuração cuidadosa evitam os problemas clássicos: motores invertidos, protocolo errado ou comportamento inesperado de armar.
- Clique em 'Bem-vindo' para reconectar após piscar.
- Clique em 'Aplicar padrões personalizados' (ou 'Aplicar padrões' se essa for sua única opção).
- Feche todas as mensagens de aviso que o Betaflight mostrar; leia-os uma vez para entender as mudanças entre as versões.
Vá para a guia Configuração e:
- Selecione um protocolo de motor compatível com seu ESC, normalmente DSHOT300 ou DSHOT600.
- Clique em Salvar e Reiniciar.
Do ponto de vista do fabricante do motor FPV, o protocolo correto é fundamental:
- Velocidades DSHOT muito agressivas para ESCs de baixa qualidade podem apresentar problemas de dessincronização.
- Protocolos analógicos mais antigos podem limitar os benefícios dos projetos de motores modernos e do comportamento de frenagem ativa. [poder de ligação ]
Para fazer seu quadriciclo voar como antes:
- Abra a CLI e cole o `diff all` salvo anteriormente e digite `save`.
- Confirme se os valores do receptor, modos, OSD e PID correspondem às capturas de tela anteriores.
Neste ponto, seu FC deve estar executando o novo firmware Betaflight com sua configuração antiga e comprovada , pronto para verificações de motor e ESC.
Muitas versões mais antigas ou econômicas ainda dependem de ESCs BLHeli de 8 bits e se beneficiam significativamente de firmware que suporta DSHOT bidirecional e comportamento de inicialização aprimorado.
1. Refrigeração e energia
- Coloque um pequeno ventilador soprando no quad para evitar o superaquecimento do VTX e ESC.
- Conecte seu LiPo ou potência de bancada conforme exigido pela sua ferramenta de interface ESC.
2. Conecte-se à interface da web
- Selecione a porta serial correta para sua interface ESC.
- Clique em Conectar e em Ler configuração para ler a configuração atual do ESC.
3. Selecione e atualize o firmware
- Quando solicitado a fornecer opções de firmware:
- Para a primeira opção , escolha a que está na parte inferior (geralmente a construção genérica mais adequada para sua série ESC).
- A segunda opção (modelo) é frequentemente detectada automaticamente pelo software.
- Para a terceira opção (versão), selecione o firmware estável mais recente.
- Para quads pequenos, o PWM de 48 kHz é frequentemente recomendado para melhorar a eficiência e reduzir o ruído.
- Clique em Flash Firmware e aguarde até que o processo seja concluído.
4. Reinicie e verifique
- Desconecte-se da ferramenta; o quad geralmente será reiniciado automaticamente.
- De volta ao Betaflight, verifique a guia Motores para ter certeza de que todos os motores giram suavemente e na direção correta.
Para ESCs 4 em 1 modernos que acionam motores FPV de alto desempenho, o firmware BLHeli_32 de 32 bits oferece melhor limitação de corrente, opções de telemetria e controle de temporização mais avançado. [grupo de publicação científica ]
1. Abra seu software BLHeli_32 e ligue o drone com um LiPo.
2. Selecione a porta correta e clique em Ler configuração.
3. Assim que o firmware ESC for detectado, clique em OK.
4. Clique em ESC Flash na parte superior para abrir a lista de firmware.
5. Confirme que você está selecionando a versão mais recente apropriada para seu modelo e hardware ESC.
6. Clique em Flash Selected ESC e aguarde até que a operação seja concluída.
Depois de piscar, repita um teste de motor no Betaflight para confirmar se todos os motores respondem corretamente, sem ruídos incomuns ou dessincronização. Em nossos equipamentos de teste, frequentemente registramos a corrente e a temperatura sob um breve foco para confirmar se o novo firmware se comporta de forma segura com motores de alto KV. [poder de ligação ]
Depois de atualizar o firmware FC e ESC, execute esta lista de verificação rápida:
- Desconecte e reinicie o drone completamente (USB e LiPo).
- No Betaflight, abra a aba Motores , remova os adereços e gire cada motor individualmente em aceleração baixa.
- Confirme se a ordem e a direção do motor estão corretas; remapeie ou inverta conforme necessário antes de instalar adereços.
- Aplique novamente todas as configurações de backup que você ainda não restaurou (OSD, taxas, modos).
- Recalibre o acelerômetro se você usar o modo Ângulo ou Horizonte.
Um breve teste de voo pairado na linha de visão em uma área segura deve ser sempre seu primeiro voo após uma atualização de firmware. Como fabricante, realizamos voos de validação semelhantes de baixo risco antes de aprovar uma versão de firmware para versões do cliente. [grupo de publicação científica ]
Trabalhando com motores FPV em plataformas de corrida, estilo livre, cinematográfico e industrial, aprendemos alguns hábitos que aumentam drasticamente a confiabilidade.
- Combine o firmware com o caso de uso
Para configurações de corrida de alto KV, o firmware ESC estável com comportamento bem conhecido é geralmente melhor do que versões beta ou experimentais. [frontelligence.substack ]
- Respeite os limites térmicos
ESCs e motores modernos podem lidar com correntes enormes em rajadas curtas, mas voos repetidos de alta carga em firmware agressivo exigem monitoramento cuidadoso da temperatura, especialmente em plataformas de 5 a 7 polegadas. [poder de ligação ]
- Use DSHOT bidirecional sempre que possível
Com o firmware ESC atualizado corretamente, o DSHOT bidirecional permite a filtragem de RPM , o que pode reduzir significativamente o calor e a vibração do motor, melhorando a sensação de vôo e a vida útil do rolamento. [grupo de publicação científica ]
- Planeje o firmware de acordo com o ciclo de vida do produto
Em projetos OEM e ODM, normalmente bloqueamos um combo de firmware validado (FC + ESC + motor) por revisão do produto e só passamos para versões mais recentes do Betaflight após testes de regressão dedicados. [documentos.nvidia ]
Essas práticas protegem motores, ESCs e controladores de voo em milhares de pacotes, não apenas em alguns voos de teste.
Mesmo pilotos experientes ocasionalmente enfrentam problemas de atualização. Alguns padrões aparecem repetidamente em tickets de suporte e comentários da comunidade. [reddit ]
- Piscando o alvo FC errado
Sempre confirme o alvo da sua configuração existente ou da serigrafia da placa antes de piscar.
- Ignorando backups
Atualizar sem um backup `diff all` pode transformar um trabalho de 10 minutos em uma noite de reconfiguração do seu quad.
- Esquecendo de verificar a direção do motor
Sempre teste a ordem do motor e a direção de rotação na guia Betaflight Motors após qualquer alteração de firmware no FC ou ESC.
- Atualizando tudo de uma vez antes de um trabalho importante
Nunca execute atualizações importantes de firmware antes de uma sessão de fotos ou corrida paga; reserve um tempo para voos de teste. [cushychicken.github ]
Ser deliberado sobre quando e como você atualiza é tão importante quanto a própria atualização.
Diferentes plataformas FPV se beneficiam de estratégias de firmware ligeiramente diferentes.
| Tipo de construção Notas | de prioridade de firmware | para motores e ESCs |
|---|---|---|
| Estilo livre 5 polegadas | Estabilidade + suavidade (grupo de publicação científica ) | Use a versão Betaflight comprovadamente estável; concentre-se na filtragem de RPM e limites moderados de corrente. |
| Corrida de 5 polegadas | Latência + capacidade de resposta (frontelligence.substack ) | Priorize tempo de loop baixo e PID refinado; teste a temperatura ESC em motores de alto KV. |
| Cinematográfico de 7 polegadas/longo alcance | Eficiência + confiabilidade (grupo de publicação científica ) | Firmware ajustado para baixo ruído e baixos picos de corrente para proteger adereços e pacotes maiores. |
| Micro (1–3 polegadas) | Ruído + controle de baixa aceleração (grupo de publicação científica ) | O PWM de 48 kHz em ESCs pode reduzir significativamente o ruído do motor e melhorar a eficiência. |
| FPV industrial/robótico | Comportamento previsível + registro em log (grupo de publicação científica ) | Bloqueie para uma versão validada; habilitar a telemetria para monitoramento da saúde a longo prazo. |
Alinhar sua estratégia de atualização de firmware FPV com o perfil de missão real de sua construção melhora a experiência do usuário e a vida útil dos componentes.
Se você leu até aqui, provavelmente se preocupa em voar com mais segurança e obter mais desempenho do seu drone FPV. Aqui está um roteiro simples e prático:
1. Faça backup de sua configuração atual com `diff all` e capturas de tela.
2. Atualize o firmware Betaflight em seu FC, usando as etapas DFU e Firmware Flasher acima.
3. Atualize seu firmware ESC (8 bits ou 32 bits) e habilite recursos como DSHOT bidirecional quando compatível.
4. Execute uma lista de verificação pós-flash completa : guia motores, direção, receptor e modos.
5. Realize um breve teste de voo pairado na linha de visão e, em seguida, prossiga gradualmente em voos mais difíceis à medida que a confiança aumenta.
Como fabricante chinês de motores e sistemas de potência FPV, também podemos oferecer suporte a clientes OEM e ODM com firmware pré-configurado, recomendações de motores e perfis de desempenho validados adaptados à sua aplicação (corridas de FPV, plataformas cinematográficas, carros RC, gimbals, varredores, robôs subaquáticos e muito mais). [ardupilot ]
Se você estiver planejando uma nova plataforma FPV ou precisar de um sistema de energia estável e de alto desempenho, entre em contato conosco para discutir motores FPV personalizados, ESCs e estratégias de firmware adaptadas ao seu projeto.
1. Com que frequência devo atualizar o firmware Betaflight no meu drone FPV?
Para a maioria dos pilotos, atualizar 1 a 2 vezes por ano para uma versão estável é suficiente, a menos que você precise de um novo recurso específico ou correção de bug. Usuários profissionais e OEM podem bloquear uma versão durante a vida útil de um produto e somente migrar após testes estruturados. [conteúdo estelar ]
2. Preciso atualizar o firmware ESC sempre que atualizar o Betaflight?
Nem sempre, mas é uma boa prática verificar o firmware do ESC quando grandes alterações no Betaflight introduzem novos protocolos de motor ou recursos de filtragem. Se o seu ESC estiver estável e já suportar DSHOT bidirecional e a frequência PWM desejada, você pode deixá-lo como está. [grupo de publicação científica ]
3. E se a atualização do firmware falhar ou o FC não reinicializar?
Primeiro, tente entrar novamente no DFU e atualizar novamente com o apagamento total do chip ativado. Se a placa ainda não responder, pode ser necessário verificar os drivers ou, em casos raros, usar um programador de hardware, mas a maioria dos problemas é resolvida repetindo o processo com calma. [arxiv ]
4. A atualização do firmware afetará minha sintonia e taxas de PID?
Sim, atualizar o firmware sem restaurar um backup redefinirá sua música e taxas para os padrões. Para preservar sua sensação, sempre use `diff all` antes de atualizar e reaplique após atualizar.
5. As atualizações de firmware podem danificar meus motores ou ESCs?
O processo de atualização em si geralmente é seguro se você seguir as etapas adequadas e o resfriamento, mas configurações incorretas posteriormente (protocolo de motor errado, tempo agressivo em hardware inadequado) podem sobrecarregar os componentes. É por isso que recomendamos combinar cuidadosamente as especificações de firmware, ESC e motor para cada construção. [poder de ligação ]
1. Mepsking Blog – Como atualizar o firmware Betaflight em seu drone FPV? (guia original e etapas para atualizações FC e ESC). [Link ]
2. LinkedIn – Desvendando os mistérios do firmware dos drones (importância das atualizações regulares de firmware para desempenho e segurança). [Link ] [linkedin ]
3. Science Publishing Group – Uma revisão abrangente da tecnologia FPV: aplicações e avanços (histórico em tecnologia FPV e design de sistema). [Link ] [grupo de publicação científica ]
4. ArduPilot Dev Docs – Personalização OEM (personalização de firmware da perspectiva OEM). [Link ] [ardupilot ]
5. Blog LIGPOWER – Guia do comprador de motores FPV Drone (eficiência do motor e considerações do sistema de potência para FPV). [Link ] [poder de ligação ]
6. Blogs produtivos – 15 maneiras de melhorar o E‑E‑A‑T do seu site (orientação geral sobre criação de conteúdo oficial e confiável). [Link ] [blog produtivo ]


