Language


Visualizações: 222 Autor: Yuhang Power Tempo de publicação: 25/04/2026 Origem: Site
Quando comecei a afinar Drones FPV , pensei que todos os problemas poderiam ser resolvidos no Betaflight. Se meu quad oscilou, culpei o perfil PID. Se dessincronizou, culpei o firmware ESC. Só mais tarde - depois de trabalhar em estreita colaboração com pilotos e clientes OEM em Zhongshan Yuhang Power Technology Co., Ltd. - percebi quanto o desempenho depende de um componente silencioso: o controlador de vôo MCU . [Oscarliang ]
O salto dos controladores de voo FPV F1/F3 para os atuais F4, F7 e H7 é uma das maiores mudanças tecnológicas em nossa indústria. Em 2026, escolher o certo controlador de vôo de drone FPV significa equilibrar poder de processamento, memória, UARTs e suporte de firmware de longo prazo – não apenas escolher o chip mais novo. [Oscarliang ]
Neste guia, explicarei:
- O que F1, F3, F4, F7 e H7 são as famílias de controladores de vôo
- Quais famílias MCU ainda são relevantes no Betaflight e INAV em 2026
- Como escolher o melhor controlador de vôo FPV para estilo livre, corrida, longo alcance e cinewhoops
- Como a seleção FC interage com seus motores, ESCs e sistema de potência do ponto de vista do fabricante [mepsking ]
Cada controlador de vôo FPV é construído em torno de um MCU (unidade microcontroladora) – o pequeno processador que:
- Lê dados de sensores (giroscópios, acelerômetros, barômetros, GPS)
- Executa seu firmware (Betaflight, INAV, ArduPilot, etc.)
- Calcula saídas de controle (loops PID, filtros)
- Envia comandos para seus ESCs para acionar os motores [Oscarliang ]
Nos drones FPV, os MCUs mais comuns vêm da família STM32 :
- F1, F3 – MCUs mais antigos, agora efetivamente retirados do firmware FPV moderno
- F4 – burro de carga maduro e amplamente apoiado
- F7 – maior desempenho, mais recursos e UARTs
- H7 – os mais recentes processadores de última geração com velocidades de clock muito altas [blog.quadmeup ]

A tabela abaixo resume as principais famílias de MCU comumente usadas em drones FPV. [instructables ] Relógio típico
| da família MCU | do núcleo | (MHz) | Flash (KB) | RAM (KB) | Status em 2026 |
|---|---|---|---|---|---|
| F1 | Cortex-M3 | ~72 | Até 1024 | ~96 | Legado, sem suporte atual |
| F3 | Cortex-M4 | ~72 | Até 512 | ~80 | Legado, sem suporte atual |
| F4 | Cortex-M4 | ~168–180 | Até 2048 | ~384 | Convencional, econômico |
| F7 | Cortex-M7 | ~216 | Até 2048 | ~512 | Alto desempenho, mainstream |
| H7 | Cortex-M7 | Até 400 | Até 2048 | Até 1024 | Padrão emergente de alta qualidade |
Resposta curta: não , não para uma nova versão do FPV em 2026. [blog.quadmeup ]
As pranchas de F1 eram populares nos primeiros dias do Cleanflight e do Betaflight. Mas conforme o firmware foi adicionado:
- Filtros dinâmicos
- Filtragem de RPM
- Recursos avançados de OSD e serial
- os limites de memória e processamento dos chips F1 foram rapidamente excedidos. [Oscarliang ]
Hoje:
- As compilações modernas do Betaflight não suportam mais F1
- Você terá dificuldades com recursos, atualizações e predefinições de ajuste
As placas F3 melhoraram em relação à F1, mas ainda possuem flash e RAM limitados . Devido ao crescimento do firmware, o F3 também saiu do suporte convencional. [Oscarliang ]
Em 2026:
- F3 é considerado hardware legado
- Bom apenas para construções históricas, não recomendado para novos projetos [Oscarliang ]
Os controladores de vôo F4 são o rei do valor atual das construções FPV. [mepsking ]
- Núcleo: Cortex-M4
- Velocidade do clock: normalmente 168–180 MHz
- Firmware suportado: Betaflight, INAV (com alvos apropriados)
- Bom equilíbrio entre poder de processamento, custo e disponibilidade [blog.quadmeup ]
- Plataforma comprovada e estável com amplo suporte de firmware
- Desempenho suficiente para:
- Taxas padrão de giroscópio e loop PID de 4 kHz
- Filtros e recursos mais modernos
- Preço mais baixo que F7 e H7
- Disponível em vários formatos: placas 20 × 20, 30,5 × 30,5 e AIO [instrutíveis ]
- Menos UARTs do que uma placa F7 ou H7 típica
- Falta de inversão integrada em algumas portas seriais, tornando algumas configurações de receptor mais complexas
- Menos espaço para configurações extremamente pesadas (múltiplos sensores, GPS, sistemas HD, scripts complexos) [guia multirotor ]
Melhores casos de uso para F4:
- Iniciantes construindo seu primeiro quadriciclo freestyle de 5 polegadas
- com orçamento limitado Pilotos de 3 a 5 polegadas
- Cinewhoops onde a complexidade é moderada e o custo é importante [mepsking ]
Os controladores de voo F7 são agora uma escolha popular para pilotos que desejam capacidades mais avançadas. [Oscarliang ]
- Núcleo: Cortex-M7
- Velocidade do clock: ~216 MHz
- Mais UARTs , muitas vezes com inversão integrada
- Melhor suporte para amostragem giroscópica de alta taxa e recursos avançados [blog.quadmeup ]
- Mais espaço para: [Oscarliang ]
- Loops PID de alta frequência (8 kHz e além)
- Vários periféricos (GPS, SmartPort, sistemas HD, telemetria ESC, LEDs)
- Filtros avançados e configurações dinâmicas de entalhe
- A inversão UART integrada simplifica o SBUS e outros protocolos seriais
Ideal para construções complexas de 5 polegadas e de longo alcance
- Mais caro que F4
- Consumo de energia ligeiramente maior
- Para micro builds muito simples, o desempenho do F7 pode ser subutilizado [instrutíveis ]
Melhores casos de uso para F7:
- Plataformas cinematográficas e de longo alcance que executam GPS + sistema HD + telemetria
- Quads de estilo livre de última geração onde o ajuste e o registro da Blackbox são importantes
- Pilotos profissionais e plataformas comerciais que precisam de mais do que o básico [mepsking ]
Os controladores de vôo H7 são a mais nova opção de alto desempenho no mundo FPV. [Oscarliang ]
- Núcleo: Cortex-M7
- Velocidade do clock: até 400 MHz (quase o dobro de placas F7) [blog.quadmeup ]
- Maior RAM e opções flexíveis de flash externo
- Projetado para ser um sucessor mais rápido e eficiente do F7 em muitos casos de uso [mepsking ]
- 2–3× mais rápido que F7 em muitas cargas de trabalho [guia multirotor ]
- Grande espaço de desempenho para:
- Taxas de loop muito altas
- Filtragem e cálculos avançados
- Tarefas complexas de piloto automático ou INAV / ArduPilot
- Nó de fabricação com eficiência energética (40 nm versus 90 nm mais antigo) ajuda a manter o uso de energia razoável [blog.quadmeup ]
- Ainda mais caro que F4/F7 em média
- Nem todos os recursos de firmware exploram totalmente o potencial do H7 ainda
- A adoção antecipada significa que você deve escolher placas com bom suporte para evitar problemas de compatibilidade [instrutíveis ]
Melhores casos de uso para H7:
- Construções de última geração com muitos sensores e periféricos
- Plataformas híbridas FPV/piloto automático (mapeamento, inspeções, robótica)
- Pilotos que desejam máxima proteção para o futuro e desempenho de alto nível [Oscarliang ]
| Recurso / Aspecto da tabela de comparação | F4 FC | F7 FC | H7 FC |
|---|---|---|---|
| Velocidade típica do relógio | ~168–180 MHz | ~216 MHz | Até 400MHz |
| Suporte de Firmware | Excelente | Excelente | Crescendo, forte em conselhos mais novos |
| Contagem UART | Moderado | Alto | Alto a muito alto |
| Inversão de Sinal | Muitas vezes limitado | Integrado em muitos UARTs | Integrado na maioria das placas |
| Custo | Baixo a médio | Médio | Médio a alto |
| Melhor para | Construções orçamentárias e intermediárias | Estilo livre avançado e longo alcance | Plataformas sofisticadas, complexas ou profissionais |
| Recomendado para iniciantes | Sim | Sim (se o orçamento permitir) | Somente se você souber que precisa de espaço livre |
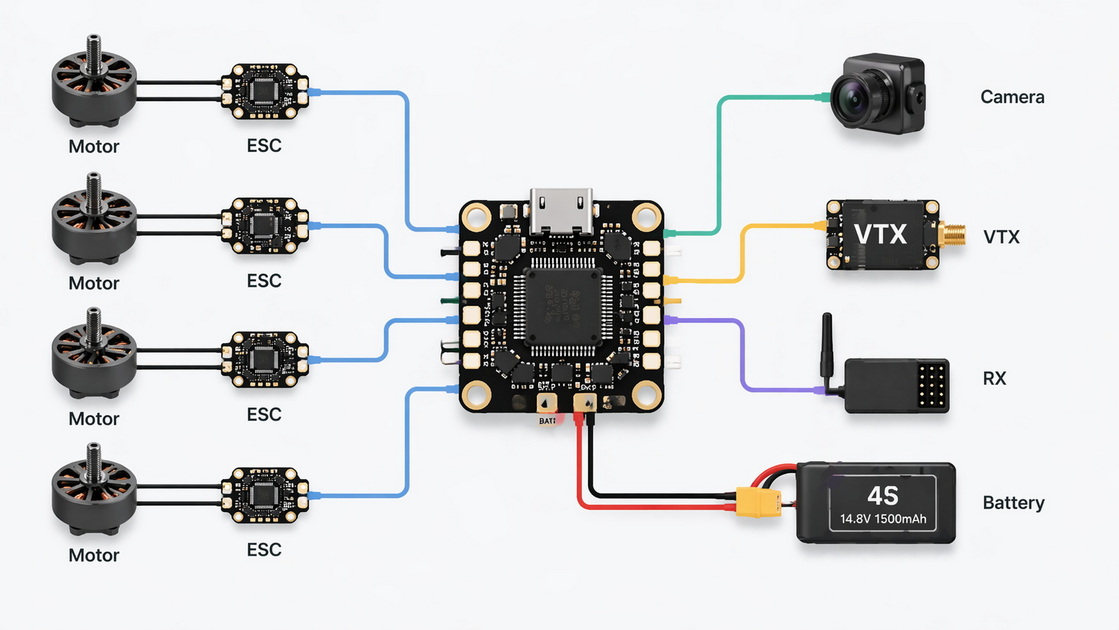
Do ponto de vista de um fabricante de motores e sistemas de potência , os controladores de voo não são peças isoladas; eles definem quão bem você pode controlar motores, ESCs e baterias juntos. [mepsking ]
Alça FCs de última geração (F7/H7):
- Amostragem PID e giroscópio mais rápida
- Protocolos de alta velocidade (como DShot, DShot bidirecional para filtragem RPM)
- Controle mais estável em configurações de motor de alto KV e alta RPM [Oscarliang ]
Isso é importante quando:
- Você usa motores FPV de alto KV para corridas
- Você empurra os ESCs para perto do limite atual
Filtragem, caixa preta e comportamento térmico
Nas placas F7/H7, filtros e registros avançados reduzem:
- Oscilações indesejadas
- Excesso de calor de motores e ESCs mal ajustados
- Desgaste do rolamento devido a vibração e microoscilação [Oscarliang ]
O resultado: motores mais suaves , maior vida útil e menor risco de falhas no ESC no ar.
Objetivo: Voo estilo livre e aprendizagem acrobática com configurações 4S ou 6S.
- FC recomendado: F4 ou F7
- Por quê: F4 oferece desempenho suficiente a um custo menor; F7 adiciona mais UARTs para GPS/HD se você expandir mais tarde. [Oscarliang ]
Objetivo: Missões de longo alcance com GPS, sistema HD (por exemplo, DJI), telemetria ESC e retorno para casa.
- FC recomendado: F7 ou H7
- Por quê: você precisa de mais UARTs, espaço de processamento e integração GPS + HD confiável com filtragem avançada. [intofpv ]

Objetivo: Cinewhoop compacto de 3 polegadas com uma pequena câmera HD para trabalho interno.
- FC recomendado: F4 ou F7 AIO
- Por quê: O formato e o peso são críticos, e as placas AIO F4/F7 podem integrar FC+ESC (e às vezes VTX) em uma única PCB. [mepsking ]
Objetivo: Controle estável em drones de inspeção, sistemas de gimbal ou robôs com múltiplos sensores.
- FC recomendado: F7 ou H7
- Por quê: Opções adicionais de E/S, processamento e firmware (incluindo INAV/ArduPilot) exigem um MCU mais capaz. [mepsking ]

1. Defina seu quadro e caso de uso
- Tiny whoop, corrida de 5 polegadas, longo alcance de 7 polegadas, cinewhoop ou plataforma industrial. [Oscarliang ]
2. Liste seus periféricos
- Sistema FPV analógico ou digital
- GPS, barômetro, bússola
- Telemetria ESC, LEDs, SmartAudio/Tramp, crossfire/ELRS, etc.guia multirotor ]
3. Verifique os requisitos UART
- Conte quantas portas seriais você precisa para todos esses periféricos.
- Placas F7/H7 geralmente são melhores quando a contagem de UART é alta. [intofpv ]
4. Decida seu espaço de desempenho
- Estilo livre básico e corrida → F4 ou F7
- Sistemas complexos com GPS + HD + scripting → F7 ou H7 [instrutíveis ]
5. Confirme o suporte de firmware
- Verifique se o FC escolhido possui metas Betaflight/INAV atuais e se o fabricante mantém atualizações. [Oscarliang ]
6. Combine o FC com o seu sistema de energia
- Certifique-se de que ele suporta sua faixa de tensão e protocolo ESC
- Para motores FPV de alta potência e configurações 6S, escolha combos FC + ESC robustos e bem testados. [mepsking ]
Selecionar um controlador de vôo FPV não é apenas escolher um rótulo F4, F7 ou H7 – é uma decisão do sistema. A família MCU, ESC, motores e bateria devem trabalhar juntos para fornecer desempenho confiável para seu estilo de vôo e necessidades comerciais.
Como Zhongshan Yuhang Power Technology Co., Ltd. , nos especializamos em:
- Motores de drone FPV para corrida, estilo livre, cinewhoops e longo alcance
- Sistemas de energia sem escova para carros RC, ventiladores de alto empuxo, gimbals, robôs de serviço e robôs subaquáticos
- Serviços OEM/ODM onde co-projetamos motores + ESCs + componentes eletrônicos de controle de acordo com sua escolha de controlador de vôo [mepsking ]
Se você estiver planejando uma nova plataforma FPV ou projeto industrial, fale conosco sobre a combinação de motores, ESCs e controladores de vôo para que seu sistema não seja apenas poderoso, mas também eficiente, funcionando perfeitamente e de fácil manutenção em campo.
1. Os controladores de voo F1 ou F3 ainda são suportados no Betaflight em 2026?
Não. Devido a limitações de memória e desempenho, F1 e F3 não são mais suportados pelas versões atuais do Betaflight e não são recomendados para novas compilações. [blog.quadmeup ]
2. Um controlador de vôo F4 é suficiente para um moderno quadriciclo FPV de 5 polegadas?
Sim. As placas F4 continuam sendo uma escolha sólida para a maioria dos quadriciclos freestyle e de corrida de 5 polegadas, oferecendo bom desempenho e suporte de firmware a um custo menor do que F7 ou H7. [instrutíveis ]
3. Quando devo escolher um F7 em vez de um controlador de vôo F4?
Escolha F7 se precisar de mais UARTs, inversão integrada e espaço extra para GPS, sistemas de vídeo HD e telemetria, ou se planeja adicionar recursos mais avançados no futuro. [mepsking ]
4. Vale a pena pagar mais por um controlador de vôo H7?
As placas H7 são adequadas para construções complexas, com muitos sensores ou de nível profissional que exigem recursos e processamento de firmware, como plataformas de longo alcance com INAV/ArduPilot ou registros e filtros avançados. [Oscarliang ]
5. Qual controlador de vôo é melhor para iniciantes?
A maioria dos iniciantes se sai bem com uma placa F4 ou F7 confiável . F4 mantém os custos baixos; O F7 oferece mais espaço para crescer se você adicionar posteriormente sistemas GPS ou HD. [Oscarliang ]
1. Mesquitação. 'FPV Drone Flight Controllers versão mais recente 2026.'
https://www.mepsking.shop/blog/fpv-drone-flight-controllers-explained-f1-f3-f4-f7-h7-latest-version-2024.html [mepsking ]
2. Oscar Liang. 'Explicação dos processadores do controlador de vôo: AT32, STM32 F4/G4/F7/H7.'
https://oscarliang.com/f1-f3-f4-flight-controller/ [Oscarliang ]
3. Oscar Liang. 'Controlador de vôo explicado: como escolher o melhor FC para FPV Drone.'
https://oscarliang.com/flight-controller/ [Oscarliang ]
4. QuadMeUp. 'Controladores de voo STM32 F1, F3, F4, G4, F7 e H7.'
https://blog.quadmeup.com/2020/04/16/stm32-f1-f3-f4-g4-f7-and-h7-flight-controllers/ [blog.quadmeup ]
5. Guia multirotor. 'Controlador de vôo MCU – F1, F3, G4, F4, F7 e H7.'
https://www.multirotorguide.com/guide/f1-f3-f4-f7-and-h7-mcu-for-flight-controllers-explained/ [guia multirotor ]
6. Mesquitação. 'Como escolher o motor FPV Drone – um guia detalhado 2026.'
https://www.mepsking.shop/blog/how-to-choose-fpv-drone-motor.html [mepsking ]
7. Blog MEPSKING. 'Quais são as partes do drone FPV?'
https://www.mepsking.shop/blog/what-are-the-parts-of-fpv-drone.html [mepsking ]
8. Guia de correspondência de motores e hélices.
https://oscarliang.com/table-prop-motor-lipo-weight/ [Oscarliang ]
9. Instrutíveis. 'Nosso guia para os melhores controladores de voo em 2024.'
https://www.instructables.com/Our-Guide-to-Top-Flight-Controllers-in-2024/ [instrutíveis ]
10. Comparação de recursos do controlador de vôo Mini 20 × 20 F7 / H7.
https://intofpv.com/t-mini-20x20-f7-h7-flight-controller-feature-comparison-spreadsheet-updated-june-2022 [intofpv ]


