Language


Aufrufe: 231 Autor: Yuhang Power Veröffentlichungszeit: 15.10.2026 Herkunft: Website


Inhaltsmenü
● Was ist der Unterschied zwischen Outrunner- und Inrunner-Motoren?
>> Outrunner-Drohnenmotor: Die äußere Glocke dreht sich
>> Innenläufer-Drohnenmotor: Der Rotor dreht sich nach innen
● Outrunner vs. Inrunner Drohnenmotor
● Drehmoment, KV und Drehzahl: Was bestimmt eigentlich die Leistung?
>> Warum Outrunner oft für Propeller mit Direktantrieb geeignet sind
>> Warum Innenläufer oft für Hochgeschwindigkeitslasten geeignet sind
>> Was Motor KV tut – und was nicht – verrät es Ihnen
● Welcher Motor ist für eine Drohne effizienter?
>> Vergleichen Sie: Gleicher Schub, nicht gleiche Drosselung
● Kühlung, Haltbarkeit und Wartung
>> Die Kühlung des Außenläufers hängt vom Luftstrom und der Installation ab
>> Die Innenkühlung profitiert von einem stationären Gehäuse
● Welcher Motor ist für welche Drohnenanwendung besser?
>> FPV-Renn- und Freestyle-Drohnen
>> Langstrecken- und Nutzlast-Multirotoren
>> Impeller und Spezialflugzeuge
● Ein praktischer Motorauswahlprozess in fünf Schritten
>> 1. Definieren Sie die Fluganforderung
>> 2. Legen Sie Propeller- oder Lüfterbeschränkungen fest
>> 3. Passen Sie Spannung, KV und Controller-Fähigkeit an
>> 4. Testen Sie repräsentative Betriebspunkte
>> 5. Bewerten Sie Integration und Wiederholbarkeit
● Drei technische Erkenntnisse, die Käufer oft übersehen
>> 1. Die Rotorträgheit ist nur ein Teil der Drosselklappenreaktion
>> 2. Eine bessere Spitzenzahl kann ein schlechteres Missionsergebnis verbergen
>> 3. Faire Vergleiche müssen die Installation einschließen
● OEM- und ODM-Überlegungen für Projekte mit bürstenlosen Motoren
>> 1. Ist ein Outrunner besser als ein Inrunner für FPV-Drohnen?
>> 2. Sind Innenläufermotoren effizienter?
>> 3. Kann ein Innenläufer einen Drohnenpropeller direkt antreiben?
>> 4. Bedeutet ein niedrigerer KV mehr Schub?
>> 5. Welcher Motortyp hält länger?
ein Outrunner meist die bessere Wahl Für den Direktantrieb ist FPV-Drohnen und herkömmliche Multirotoren. Ein Innenläufer wird attraktiver, wenn die Anwendung eine hohe Wellengeschwindigkeit, ein schmales Motorgehäuse oder die Integration mit einem Impeller oder Getriebe erfordert. Der Die Entscheidung über den Außenläufer- oder Innenläufer-Drohnenmotor hängt letztendlich vom Propeller, der Betriebsgeschwindigkeit, der Kühlanordnung und den Fluganforderungen ab – nicht nur von der Motorkonstruktion.
Für Flugzeugentwickler und Gerätehersteller ist diese Unterscheidung wirtschaftlich von Bedeutung. Ein Motor, der eine beeindruckende Spitzenleistung liefert, kann dennoch eine enttäuschende Lebensdauer, hohe Temperaturen oder eine schwierige mechanische Integration bieten.
Bei Zhongshan Yuhang Power Technology Co., Ltd. , unser Fokus liegt auf bürstenlosen Motoren und Antriebssystemlösungen für Drohnen, FPV-Flugzeuge, RC-Fahrzeuge, Hochgeschwindigkeitsventilatoren, Kardanringe, Reinigungsroboter, Unterwasserroboter und andere professionelle Ausrüstung. Aus Herstellersicht beginnt der richtige Vergleich mit der vollständigen Anwendung und nicht mit einer isolierten Motorspezifikation.
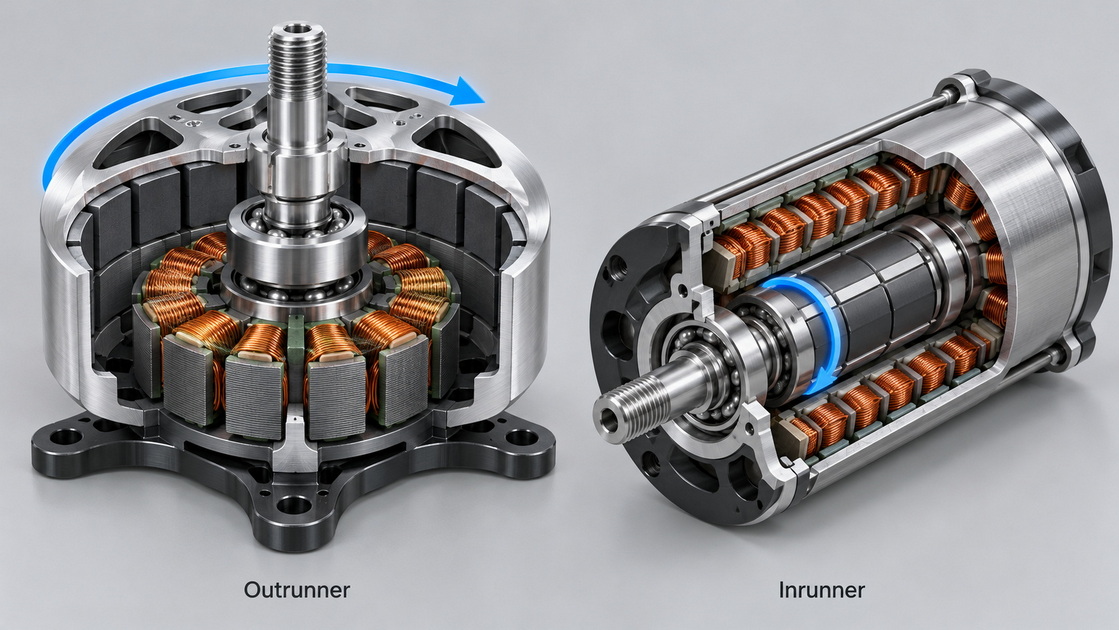
Beide Designs nutzen die elektromagnetische Wechselwirkung zwischen stationären Wicklungen und einer rotierenden Magnetbaugruppe. Ihr grundlegender Unterschied besteht darin, wo der Rotor sitzt.
Bei einem herkömmlichen bürstenlosen Außenläufermotor sitzen der Stator und seine Wicklungen im Motor. Permanentmagnete sind an einer Außenglocke befestigt, die sich um den Stator dreht.
Der größere effektive Rotorradius bietet eine nützliche Hebelwirkung zur Drehmomenterzeugung. Dadurch eignet sich die Architektur gut zum direkten Drehen von Propellern ohne Untersetzungsgetriebe.
Allerdings benötigt die rotierende Glocke Freiraum. In der Nähe befindliche Leitungen, Schutzvorrichtungen und Montagestrukturen müssen außerhalb des Betriebsbereichs bleiben.
Ein Innenläufer platziert den Rotor im Stator. Sein Außengehäuse bleibt stationär, während der Innenrotor die Welle antreibt.
Diese Anordnung kann ein schlankes Paket, eine geringe Rotorträgheit und einen Hochgeschwindigkeitsbetrieb unterstützen. Das stationäre Gehäuse bietet zudem eine praktische Schnittstelle zur Montage und konduktiven Kühlung.
Dabei handelt es sich um Designtendenzen, nicht um allgemeingültige Garantien. Wicklungskonfiguration, magnetisches Design, Lager und Kühlung können die Leistung beider Architekturen erheblich verändern.
| Vergleichsfaktor | Outrunner Motor | Inrunner Motor |
|---|---|---|
| Rotierendes Bauteil | Externe Glocke und verbundener Schaft | Innenrotor und Welle |
| Typisches Paket | Breiter, oft kürzer | Schmaler, oft länger |
| Gemeinsame Designstärke | Drehmoment bei mäßiger Geschwindigkeit | Hochgeschwindigkeitsbetrieb und kompakter Durchmesser |
| Direkter Propellerantrieb | Oft eine natürliche Passform | Erfordert eine sorgfältige Abstimmung von Drehzahl und Drehmoment |
| Rotorträgheit | Oft höher | Oft niedriger |
| Kühlansatz | Luftstrom- und Montagewegleitung | Gehäuseleitung und Luftstrom |
| Mechanische Freigabe | Muss rotierende Glocke aufnehmen | Das stationäre Gehäuse vereinfacht die Gehäuseintegration |
| Typische Drohnenanwendung | FPV-Multirotoren und größere Propellersysteme | Ausgewählte Kanalventilatoren und Spezialantriebe |
| Effizienz | Abhängig von Betriebspunkt und Verlusten | Abhängig von Betriebspunkt und Verlusten |
| Hauptauswahlrisiko | Ein höheres Drehmoment garantiert Ausdauer | Eine höhere Drehzahl garantiert einen brauchbaren Schub |
Die Tabelle beschreibt gängige Konfigurationen. Es sollte nicht die Leistungskurven oder Anwendungstests eines Lieferanten ersetzen.
Das Drehmoment ist die an der Welle verfügbare Drehkraft. Ein Propeller benötigt ausreichend Drehmoment, um seine Zielgeschwindigkeit unter aerodynamischer Belastung aufrechtzuerhalten.
Außenläufer verlagern die magnetische Wechselwirkung weiter von der Rotationsachse entfernt. Diese Geometrie unterstützt die Erzeugung eines nützlichen Drehmoments bei moderaten Geschwindigkeiten, was ihre gute Passung zum Direktantriebsantrieb erklärt.
Der Durchmesser allein bestimmt jedoch nicht die Drehmomentfähigkeit. Auch Stapellänge, magnetische Belastung, Wicklungswiderstand, Strom und thermische Grenzen spielen eine Rolle.
Viele Innenläufer verwenden einen relativ kleinen Rotorradius, was die Rotorträgheit verringern und für den Hochgeschwindigkeitsbetrieb geeignet ist.
Dies ist nützlich, wenn die Last eine hohe Drehzahl anstelle eines hohen Drehmoments bei niedriger Drehzahl erfordert. Ein Beispiel dafür ist ein geeignet konstruierter Impeller.
Allerdings ist ein Innenläufer nicht automatisch der beste Motor für jeden Impeller. Lüfterdurchmesser, Flügelgeometrie, Zielgeschwindigkeit und Kühlung entscheiden immer noch über den passenden Motor.
KV beschreibt die ungefähre Leerlaufgeschwindigkeit pro angelegtem Volt. Es gibt keinen Hinweis auf Motorqualität, Effizienz oder maximale Leistung.
Beispielsweise hat ein 1.700-kV-Motor, der mit 22,2 V versorgt wird, eine ungefähre Leerlaufdrehzahl von 37.740 U/min. Die tatsächliche Lastgeschwindigkeit ist niedriger und hängt vom Propeller und den elektrischen Verlusten ab.
Ein niedrigerer KV entspricht bei einheitlichen Messkonventionen einer höheren Drehmomentkonstante. Dies bedeutet nicht automatisch ein höheres maximales Drehmoment, da zulässiger Strom und Temperatur weiterhin begrenzende Faktoren bleiben.
Mein bevorzugter Vergleich ist daher das Drehmoment bei der erforderlichen Drehzahl – nicht isoliert KV.
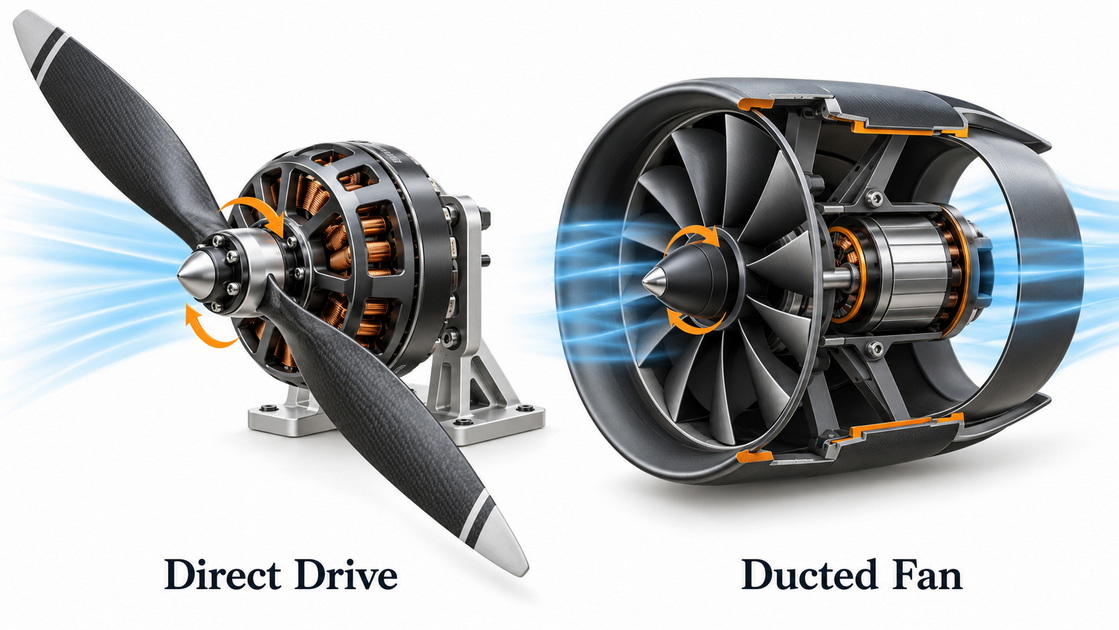
Keine der beiden Architekturen gewinnt jeden Effizienzvergleich.
Der Motorwirkungsgrad vergleicht die mechanische Wellenleistung mit der elektrischen Eingangsleistung. Die Antriebsleistung der Drohne hängt auch von den Betriebsbedingungen des Propellers, der Steuerung, der Verkabelung und der Batterie ab.
Ein Motor kann effizient arbeiten, während er einen schlecht abgestimmten Propeller antreibt. Umgekehrt kann ein hervorragender Propeller einen Motor, der weit außerhalb seines Effizienzbereichs läuft, nicht kompensieren.
Für einen aussagekräftigen Vergleich bewerten Sie Kandidatensysteme mit der gleichen erforderlichen Schubkraft.
Aufzeichnen:
- Elektrische Spannung und Strom.
- Propellerdurchmesser und Steigung.
- Drehzahl.
- Schub und Wellendrehmoment.
- Motor- und Reglertemperaturen.
- Umgebungsbedingungen und Testdauer.
Gleiche Drosselklappenprozentsätze sind keine gleichwertigen Betriebspunkte. Verschiedene Motor-Controller-Kombinationen können bei demselben Befehl unterschiedliche Geschwindigkeiten und Schubkräfte erzeugen.
Priorisieren Sie bei ausdauerorientierten Flugzeugen die Schwebe- und Reiseflugregionen. Untersuchen Sie bei aggressiven FPV-Flügen auch den Burst-Bedarf, das Erholungsverhalten und die anhaltenden Temperaturen.
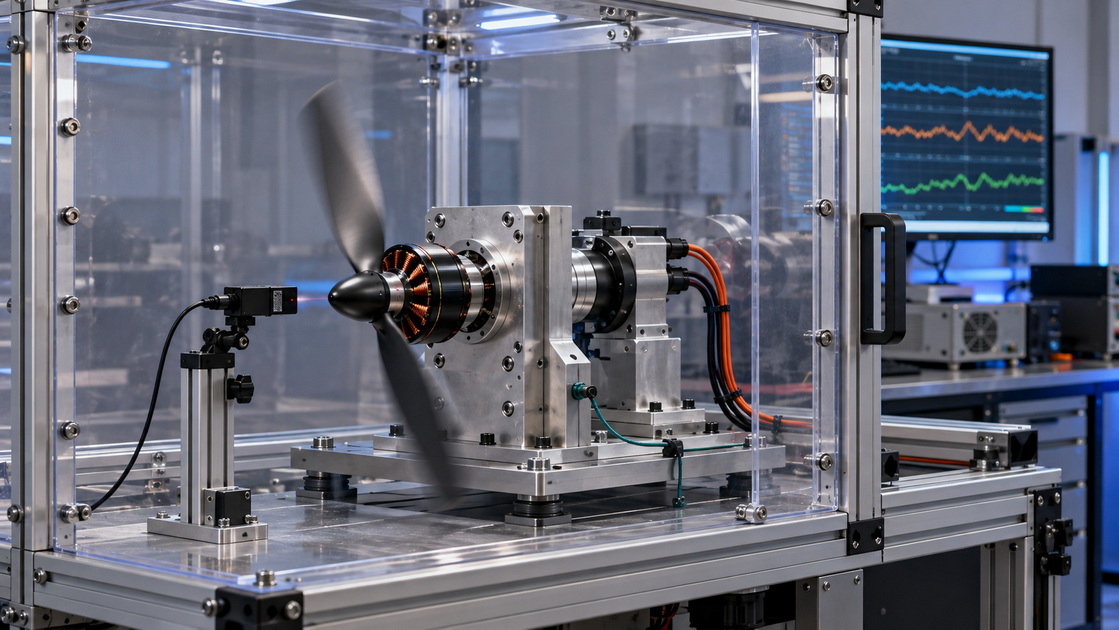
Ein offener Außenläufer kann interne Komponenten der bewegten Luft aussetzen, die Kühleffektivität hängt jedoch vom Glockendesign, der Luftstromrichtung, der Montage und der Flugzeuganordnung ab.
Durch die offene Bauweise erhöht sich auch die Belastung durch Staub, Splitt und Feuchtigkeit. Eine rotierende Glocke kann durch Stöße beschädigt werden oder durch Fremdkörper blockiert werden.
Gehen Sie nicht davon aus, dass jeder Outrunner kühler läuft, nur weil seine Konstruktion offener aussieht.
Der Stator eines Innenläufers sitzt in der Nähe des Außengehäuses und bietet die Möglichkeit, Wärme in eine Halterung, einen Kühlkörper oder einen Kühlmantel zu leiten.
Dadurch kann die Integration in eine geschlossene Maschine vereinfacht werden. Ein stationäres Gehäuse gewährleistet jedoch keine ausreichende Kühlung. Schlechter Wärmekontakt oder unzureichender Luftstrom können immer noch zu hohe Temperaturen verursachen.
Überprüfen Sie für beide Architekturen den kontinuierlichen Betrieb unter repräsentativen Installationsbedingungen. Ein kurzer Schubtest stellt keine verlässliche Dauerbewertung dar.
Unterscheiden Sie außerdem zwischen Feuchtigkeitsbeständigkeit und Unterwassertauglichkeit. Der Unterwasserbetrieb erfordert anwendungsspezifische Materialien, Lageranordnungen, elektrischen Schutz und Korrosionsbewertung.
Ein Outrunner ist im Allgemeinen der praktische Ausgangspunkt für herkömmliche propellergetriebene FPV-Flugzeuge.
Durch die Eignung für den Direktantrieb können Masse und Komplexität des Getriebes vermieden werden. Die Auswahl sollte sich dann auf Propellerlast, Batteriespannung, Strombedarf, Gewicht und mechanische Haltbarkeit konzentrieren.
Ordnen Sie Motoren nicht allein nach dem Spitzenschub an. Ein übermäßiger Strombedarf kann den Controller, den Akku und die nutzbare Flugzeit beeinträchtigen.
Bei größeren Propellern mit Direktantrieb ist ein entsprechend dimensionierter Außenläufer oft der stärkere Kandidat.
Die Priorität verlagert sich auf einen effizienten Betrieb mit der erwarteten Nutzlast und dem erwarteten Flugprofil. Ein für kurze Stöße optimierter Motor ist möglicherweise für längeres Schweben ungeeignet.
Vergleichen Sie die elektrische Leistung mit dem tatsächlichen Schubbedarf und bestätigen Sie den ausreichenden thermischen Spielraum.
Ein Innenläufer sollte in Betracht gezogen werden, wenn die Konstruktion eine hohe Geschwindigkeit oder einen schmalen Motorkörper innerhalb eines Kanals erfordert.
Ein Außenläufer funktioniert möglicherweise immer noch gut, wenn sein Drehzahlbereich, sein Rotorspiel und seine Montage zur Lüfterbaugruppe passen.
Wählen Sie den Motor entsprechend den Betriebsanforderungen des Lüfters aus, anstatt zuerst die Architektur auszuwählen.
Ein Innenläufer kann in Kombination mit einem Untersetzungsgetriebe einen größeren Propeller bei niedrigerer Geschwindigkeit antreiben.
Dies erweitert die verfügbaren Motoroptionen, fügt aber auch Komponenten, Masse, mechanische Verluste und Wartungsaspekte hinzu. Vergleichen Sie das komplette Getriebesystem mit einer Alternative mit Direktantrieb.
Dokumentieren Sie maximale Startmasse, Nutzlast, Flugdauer, Betriebshöhe und Umgebungstemperatur.
Schätzen Sie bei einem Multirotor den Schwebeschub pro Motor anhand des Gesamtgewichts und der Rotoranzahl. Definieren Sie dann zusätzliche Schubfähigkeiten rund um Manöver, Kontrollbefugnisse und Missionsanforderungen.
Identifizieren Sie den verfügbaren Durchmesser, den Schaufelabstand, die Geräuschbeschränkungen und die mechanische Geschwindigkeitsbegrenzung.
Dies hilft dabei, vor der Auswahl eines Motors den wahrscheinlichen Drehmoment-Drehzahl-Betriebsbereich zu ermitteln.
Überprüfen Sie den gesamten Batteriespannungsbereich und nicht nur die Nennspannung.
Bestätigen Sie die Stromfähigkeit des Controllers, die Kompatibilität mit der elektrischen Geschwindigkeit und die geeigneten Betriebseinstellungen. Eine höhere Batteriespannung macht eine bestehende Motor-Propeller-Kombination nicht automatisch sicherer oder effizienter.
Messen Sie den Schwebeflug, den erwarteten Reiseflug, die anhaltend hohe Auslastung und den kurzfristigen Spitzenbedarf.
Verwenden Sie gleichwertige Testbedingungen und zeichnen Sie die Temperaturen über die Zeit auf. Wenn möglich, validieren Sie das endgültige Flugzeug, anstatt sich ausschließlich auf isolierte Prüfstandsergebnisse zu verlassen.
Überprüfen Sie Wellenpassung, Montageabmessungen, Kabelführung, Auswuchtung, Lager und Montagetoleranzen.
Fragen Sie beim Produktionseinkauf nach, wie Muster und Folgechargen anhand der vereinbarten Spezifikation überprüft werden.
Die geringere Rotorträgheit eines Innenläufers kann eine schnelle Motorbeschleunigung unterstützen. Der angebrachte Propeller trägt jedoch auch zur Rotationsträgheit bei.
Das Verhalten des Reglers, das verfügbare Drehmoment, die Propellerbelastung und der Betriebspunkt beeinflussen das Verhalten des Gesamtsystems.
Folglich führt eine „geringere Rotorträgheit“ nicht automatisch zu einer schnelleren Reaktion des Flugzeugs. Testen Sie das zusammengebaute Antriebssystem.
Betrachten Sie zwei hypothetische Motoren, die beide die Anforderungen an maximalen Schub erfüllen.
Wenn man während des vorherrschenden Flugzustands des Flugzeugs weniger Strom verbraucht, kann dies zu einer besseren Ausdauer führen, auch wenn die Spitzenleistung geringer ist.
Es handelt sich hierbei um einen illustrativen Vergleich, nicht um ein Produkttestergebnis. Die praktische Lektion besteht darin, die Leistung anhand der Missionsdauer zu gewichten, anstatt die höchste Schlagzeilenzahl auszuwählen.
Der Vergleich eines bloßen Innenläufers mit einer kompletten Außenläufer-Antriebsbaugruppe kann irreführend sein.
Berücksichtigen Sie alle für jede Option erforderlichen Getriebe, Kühlteile, Adapter, Schutzstrukturen und zusätzlichen Kabel.
Die nützlichste Beschaffungsmetrik ist die Leistung des installierten Systems – nicht des Motors an sich.
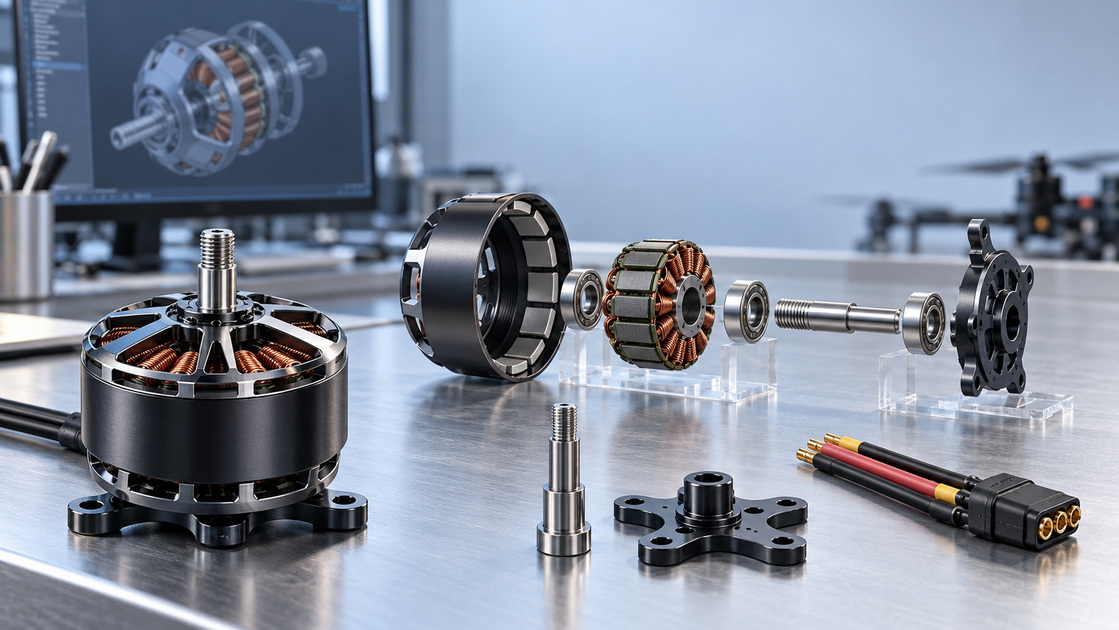
Die individuelle Anpassung sollte mit einer Bewerbungsbeschreibung beginnen und nicht mit der Bitte um „mehr Leistung“.
Zu den nützlichen Eingaben gehören:
- Erforderliches Drehmoment, Geschwindigkeit, Schub und Arbeitszyklus.
- Batteriespannung und Controller-Details.
- Spezifikationen für Propeller, Lüfter oder mechanische Belastung.
- Maß- und Montagebeschränkungen.
- Umgebungsbedingungen und Kühlvorschriften.
- Ziellebensdauer und Akzeptanzkriterien.
Bei Zhongshan Yuhang Power Technology Co., Ltd. können unsere OEM- und ODM-Gespräche die Anforderungen an bürstenlose Motoren für Luft-, Boden- und andere professionelle Geräte ansprechen.
Abhängig von der Machbarkeit des Projekts können sich die kundenspezifischen Diskussionen auf Wicklungsspezifikationen, Wellenkonfiguration, Montageschnittstellen, Verkabelung und Umweltschutz beziehen. Jede Änderung sollte anhand der vorgesehenen Betriebsbedingungen validiert werden.
Für Ihr nächstes Antriebsprojekt senden Sie unserem Team Ihr Flugzeuggewicht, die Propeller- oder Lüfterspezifikationen, die Batteriespannung, die Dimensionsgrenzen und den angestrebten Arbeitszyklus. Diese Angaben bieten eine praktische Grundlage für den Vergleich geeigneter Motorkonfigurationen.
Normalerweise für herkömmliche FPV-Multirotoren mit Direktantrieb. Außenläufer bieten eine nützliche Kombination aus Drehmomentübertragung und Propellerintegration. Spezielle Hochgeschwindigkeits- oder Kanalanwendungen können einen Inrunner rechtfertigen.
Nicht von Natur aus. Der Wirkungsgrad hängt vom Motordesign, der Betriebsgeschwindigkeit, dem Drehmoment, der Temperatur und dem Verhalten des Reglers ab. Vergleichen Sie die gemessene Leistung bei äquivalenten Lastpunkten.
Ja, sofern seine Drehmoment-Drehzahl-Eigenschaften zum Propeller passen. Ein Getriebe wird dann relevant, wenn die bevorzugte Betriebsgeschwindigkeit des Motors für den vorgesehenen Propeller zu hoch ist.
Nein. Ein niedrigerer KV weist auf eine andere Beziehung zwischen Drehzahlkonstante und Drehmomentkonstante hin. Der tatsächliche Schub hängt von der Spannung, den Propellereigenschaften, dem verfügbaren Strom und den Betriebsgrenzen ab.
Keine der beiden Architekturen garantiert eine längere Lebensdauer. Lagerqualität, Auswuchtung, Verschmutzung, Temperatur, mechanische Belastung und Einbau beeinflussen alle die Haltbarkeit.
1. maxon. „Leistungsdichte in der Robotik: Eine Frage des Drehmoments.“ Erklärt die Hebelwirkung von Außenrotoren, die Drehmomenterzeugung und die Kompromisse zwischen Rotor und Trägheit. [maxongroup ]
2. maxon. „Bürstenlose Gleichstrommotoren“. Beschreibt bürstenlose Motorkonfigurationen, Innenrotorkonstruktionen, Drehmomentdichte und dynamische Leistung. [maxongroup ]
3. Tyto Robotics. „So wählen Sie den richtigen Motor und Propeller für Ihre Drohne aus.“ Behandelt Antriebsanpassung, Spannung, KV, Drehmoment und Propellerbetriebsanforderungen. [Tytorobotik ]
4. Tyto Robotics. „So messen Sie den Wirkungsgrad von bürstenlosen Motoren und Propellern.“ Erklärt den elektrischen Eingang, den Wellenausgang, Schubmessungen und den Wirkungsgrad des Antriebssystems. [Tytorobotik ]
5. Tyto Robotics. 'Datenbank von Drohnenmotoren, Propellern und ESCs.' Beschreibt verfügbare Antriebsmessungen und Vergleichsparameter. [Tytorobotik ]


