Language


Aufrufe: 225 Autor: Yuhang Power Veröffentlichungszeit: 25.10.2026 Herkunft: Website


Inhaltsmenü
● Drohnenmotor vs. Unterwasserstrahlruder: Hauptunterschiede
● Warum Wasser die Antriebsanforderungen verändert
>> Flüssigkeitsbelastung verändert den Betriebspunkt des Motors
>> Die Propellergeometrie muss zum Medium passen
● Wasserdichter Drohnenmotor vs. Unterwasserstrahlruder: Was Schutz wirklich bedeutet
>> Wetterbeständigkeit ist keine Betriebsspezifikation unter Wasser
>> Überflutete Bauarbeiten können beabsichtigt sein
>> Tiefe schafft zusätzliche Fehlerpfade
● KV, Drehmoment, Kühlung und Steuerung: Warum eine passende Spannung nicht ausreicht
>> KV misst nicht die Unterwassertauglichkeit
>> Kühlung und Schmierung müssen gemeinsam konzipiert werden
>> Der Controller muss die Mission unterstützen
● Warum Schlagzeilen in die Irre führen können
● So vergleichen Sie Unterwasserstrahlruder, ohne die Daten falsch zu interpretieren
>> Verwenden Sie eine konsistente Testbasis
>> Verwechseln Sie statischen Schub nicht mit Fahrzeugeffizienz
● Ein praktischer Validierungsplan für OEM- und ODM-Projekte
● Kann ein Drohnenmotor in ein Unterwasserstrahlruder umgewandelt werden?
>> 1. Kann ein bürstenloser Drohnenmotor unter Wasser laufen?
>> 2. Ist ein wasserdichter Drohnenmotor für Salzwasser geeignet?
>> 3. Kann ein Unterwasserstrahlruder in der Luft laufen?
>> 4. Kann ich für beide Systeme denselben Controller verwenden?
>> 5. Bedeutet ein höherer KV mehr Unterwasserschub?
A Drohnenmotor und ein Unterwasserstrahlruder verwenden möglicherweise beide bürstenlose Motortechnologie, sind jedoch für grundlegend unterschiedliche Betriebsumgebungen konzipiert. Beim Vergleich zwischen Drohnenmotor und Unterwasserstrahlruder gehen die wichtigen Unterschiede über die Wasserdichtigkeit hinaus. Die Flüssigkeitsbelastung, die Propellergeometrie, die Lagerschmierung, die Kühlung, der Korrosionsschutz und das Steuerverhalten haben Einfluss darauf, ob das Antriebssystem zuverlässig funktioniert.
Für Geräteentwickler ist die praktische Frage nicht, ob ein Motor unter Wasser rotieren kann. Es geht darum, ob die gesamte Baugruppe über die vorgesehene Lebensdauer hinweg einen vorhersehbaren Schub liefern kann.
Mein Ausgangspunkt bei der Bewertung beider Systeme ist einfach: Passen Sie das gesamte Antriebssystem an die Betriebsumgebung an , anstatt einen Motor nur nach Aussehen, Spannung oder angegebener Leistung auszuwählen.
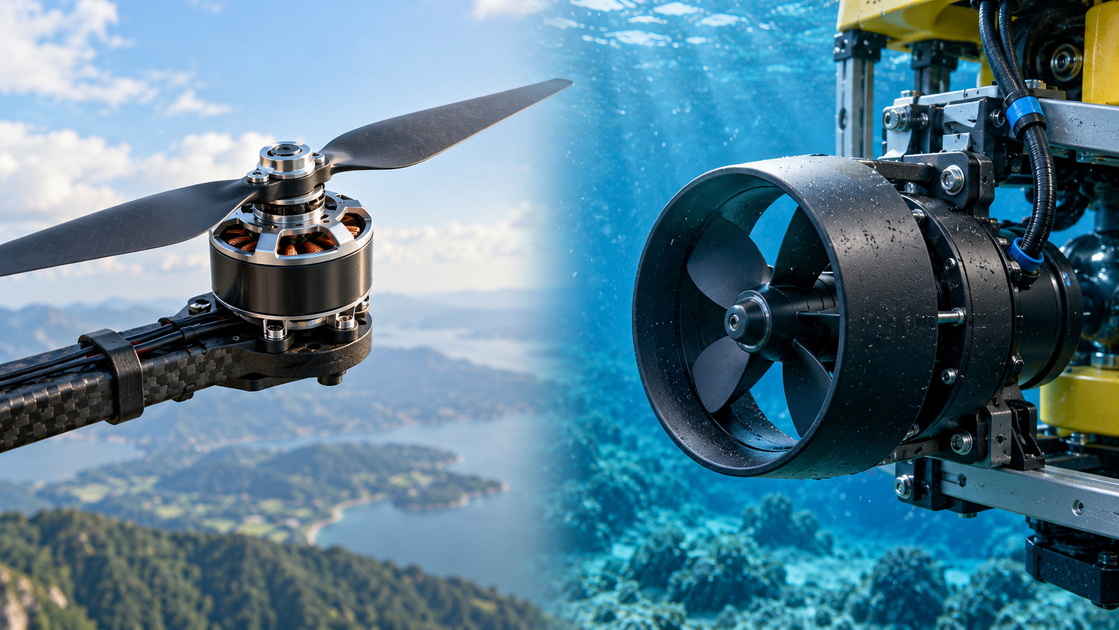
Unterscheiden Sie zunächst die Komponenten. Ein Drohnenmotor ist ein Elektromotor, der normalerweise getrennt von Propeller und elektronischem Geschwindigkeitsregler spezifiziert wird. Ein Unterwasserstrahlruder ist normalerweise eine Antriebsbaugruppe, die einen Motor, einen Schiffspropeller, eine Montagestruktur und manchmal eine Schutzdüse umfasst.
Ein fairer Vergleich berücksichtigt daher die komplette Motor-Propeller-Regler-Kombination.
| Vergleichspunkt | Typisches Drohnenantriebssystem | Typisches Unterwasserstrahlruder |
|---|---|---|
| Betriebsmedium | Luft | Süßwasser oder Meerwasser |
| Primäre Designprioritäten | Geringe Masse, Flugeffizienz, reaktionsschneller Schub | Zuverlässigkeit unter Wasser, kontrollierter Schub, Umweltbeständigkeit |
| Propellerdesign | Aerodynamische Blätter, abgestimmt auf die Flugbedingungen | Hydrodynamische Schaufeln, abgestimmt auf die Unterwasserbelastung |
| Umweltschutz | Variiert von freiliegender Bauweise bis hin zu witterungsbeständigen Ausführungen | Komponenten, die für die angegebene Unterwasserumgebung entwickelt wurden |
| Lager | Üblicherweise fettgeschmierte Wälzlager | Es können wassergeschmierte Buchsen oder geschützte Lager verwendet werden |
| Kühlung | Verlässt sich üblicherweise auf den Luftstrom | Kann umgebendes Wasser oder einen entworfenen internen Wärmepfad nutzen |
| Richtungssteuerung | Oftmals für eine Wirkrichtung optimiert | Erfordert häufig einen kontrollierten Vorwärts- und Rückwärtsschub |
| Validierung | Luftschub, Temperatur, Vibration, Flugbetrieb | Untergetauchter Schub, Druck, Korrosion, Leckage und Ausdauer |
Dabei handelt es sich um typische Muster, nicht um allgemeingültige Regeln. Spezialisierte Produkte können sich erheblich unterscheiden.
Ein Propeller erzeugt Schub, indem er Flüssigkeit beschleunigt. Die Kraft hängt davon ab, wie viel Flüssigkeit durch den Propeller strömt und wie stark sich seine Geschwindigkeit ändert.
Wasser belastet einen rotierenden Propeller ganz anders als Luft. Bei einem definierten Propeller und Betriebszustand hängen Schub und Drehmoment von der Flüssigkeitsdichte, der Drehzahl, dem Durchmesser und den Leistungskoeffizienten ab.
Dies bedeutet nicht, dass ein Luftpropeller unter Wasser ein vorhersehbares Vielfaches seines Luftschubs erzeugt. Sein Arbeitspunkt ändert sich und der Motor kann die vorgesehene Drehzahl möglicherweise nicht halten.
Eine ungeeignete Kombination kann Folgendes bewirken:
- Übermäßiger Stromverbrauch.
- Schlechter Start oder blockierte Rotation.
- Überhitzte Wicklungen oder Reglerelektronik.
- Klingenverformung oder mechanisches Versagen.
- Instabiler Schub und Vibration.
Das technische Problem ist eine nicht übereinstimmende Ladung und nicht einfach ein Mangel an wasserfester Beschichtung.
Drohnenpropeller werden im Hinblick auf aerodynamische Belastung, Gewicht, Steifigkeit und Flugleistung entwickelt. Unterwasserpropeller müssen hydrodynamische Anforderungen erfüllen und den vorgesehenen Unterwasserlasten standhalten.
Durchmesser, Steigung, Klingenfläche, Dicke und Spitzenabstand spielen eine Rolle. Eine Düse kann den Schub beeinflussen und den Propeller schützen, sie macht aber nicht automatisch jede Konstruktion effizienter.
Für Käufer ist die nützliche Spezifikation eine gemessene Leistungskurve für die tatsächliche Propellerbaugruppe – nicht eine Motorleistung in Kombination mit einem unabhängigen Propeller.
„Wasserdicht“ wird in Produktbeschreibungen häufig allgemein verwendet. Es sollte niemals eine genaue Angabe der Betriebsbedingungen ersetzen.
Ein Motor, der für Regen geeignet ist, ist nicht automatisch für ständiges Untertauchen, Meerwasser oder den Betrieb in der Tiefe geeignet. Fragen Sie nach, was der Schutzanspruch umfasst:
- Spritzwasser, zeitweiliges Untertauchen oder Dauerbetrieb unter Wasser?
- Süßwasser oder Salzwasser?
- Ein stationäres Produkt oder eine rotierende Baugruppe?
- Welche Tiefe, Dauer, Temperatur und Inspektionskriterien?
Eine Schutzbeschichtung kann dabei helfen, elektrische Komponenten zu isolieren. Es allein stellt keine Aussage über die Eignung des Lagers, die Integrität des Steckverbinders, die Wellenabdichtung oder die Druckfestigkeit dar.
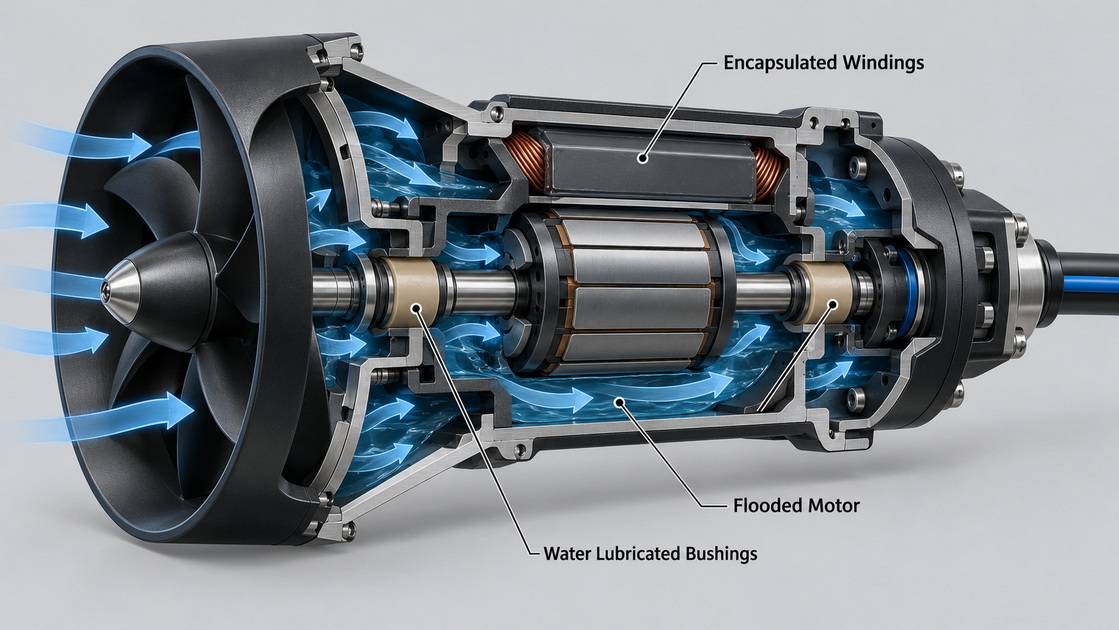
Einige bürstenlose Unterwassermotoren lassen absichtlich Wasser in die Motorbaugruppe eindringen. Ihre Wicklungen sind elektrisch gekapselt, während freiliegende Komponenten mit umweltgerechten Materialien und Schutzmaßnahmen ausgestattet sind.
Andere Konstruktionen halten den Motor in einem abgedichteten Gehäuse trocken oder verwenden eine druckkompensierte Anordnung.
Keiner der beiden Ansätze ist allgemein überlegen. Überflutete Ausführungen erfordern geeignete elektrische Isolierung und nasslaufende Komponenten. Abgedichtete Konstruktionen erfordern zuverlässige Gehäuse, Dichtungen und Wärmemanagement.
Die entscheidende Frage ist, ob die gesamte Architektur für die Anwendung validiert wurde.
Zusätzlich zum atmosphärischen Druck an der Oberfläche steigt der Meeresdruck pro 10 Meter Tiefe um etwa eine Atmosphäre.
Der Druck kann Gehäuse, Dichtungen, Kabeldurchführungen, eingeschlossene Lufträume und Anschlüsse beeinträchtigen. Eine erfolgreiche Demonstration in flachen Tanks beweist daher nicht die Tiefseetauglichkeit.
Fordern Sie dokumentierte Drucktestbedingungen für die gesamte Baugruppe, einschließlich der Kabeleinführung, an – nicht nur eine Tiefenangabe für das Motorgehäuse.
Der Motor-KV beschreibt die ungefähre Beziehung zwischen Drehzahl und angelegter Spannung im Leerlauf. Es handelt sich nicht um eine Schubkraftbewertung oder ein Maß für die Umweltbeständigkeit.
Ein Drohnenmotor mit niedrigem KV ist nicht automatisch ein Unterwassermotor. Ebenso gibt es keine universelle KV-Schwelle, die Luft- und Schiffsantrieb trennt.
Bewerten Sie KV zusammen mit Wicklungswiderstand, Drehmomentbedarf, Stromgrenzen, Kühlung, Propellergeometrie und Arbeitszyklus.
Ein Luftmotor kann auf einen propellergetriebenen Luftstrom angewiesen sein. Das Eintauchen verändert die Wärmeübertragung, macht die gesamte Baugruppe jedoch nicht automatisch thermisch sicher.
Ein Schiffsmotor kann von einer direkten Wasserkühlung profitieren, kommt es aber dennoch zu einer lokalen Überhitzung, wenn Kapselung, Belastung oder interne Wärmepfade schlecht aufeinander abgestimmt sind.
Auch die Lageranforderungen sind unterschiedlich. Einige Unterwasserstrahlruder verwenden wassergeschmierte Kunststoffbuchsen, die während des Betriebs auf das Eintauchen angewiesen sind. Längerer Trockenlauf kann diese Bauteile beschädigen.
Befolgen Sie die Anweisungen des jeweiligen Herstellers. Ein für ein Triebwerk veröffentlichter Trockenlaufgrenzwert darf nicht als pauschale Zulage behandelt werden.
Die Unterwasserpositionierung erfordert oft wiederholte Übergänge durch Neutral, sanfte Reaktion bei niedriger Geschwindigkeit und Rückwärtsbetrieb.
Einige Flugsteuerungen unterstützen den bidirektionalen Betrieb, dies stellt jedoch keine Eignung für ein bestimmtes Triebwerk dar. Verifizieren:
- Zuverlässiger Start unter der tatsächlichen Propellerlast.
- Vorwärts- und Rückwärtsbefehlsverhalten.
- Neutrales Totband und Kalibrierung.
- Strombegrenzungen und thermischer Schutz.
- Kabellängeneffekte und Installationsanforderungen.
- Sichere Reaktion auf verlorene Steuersignale.
Auch die Rückwärtsdrehung garantiert nicht den gleichen Schub in beide Richtungen.
Die veröffentlichte Blue Robotics T200-Spezifikation listet einen Vorwärtsschub von 5,25 kgf und einen Rückwärtsschub von 4,1 kgf bei einer Nennspannung von 16 V auf. Die Vorwärtseingangsleistung bei Vollgas bei dieser Spannung wird mit 390 W angegeben.
Die nützliche Lektion ist nicht, dass jedes Projekt dieses bestimmte Produkt benötigt. Es bedeutet, dass eine Baugruppe wesentlich unterschiedliche Vorwärts- und Rückwärtsfunktionen haben kann.
Bei einem Inspektionsroboter kann sich dieser Unterschied auf Brems-, Positionshalte- und Bergungsmanöver auswirken. Designer sollten gerichtete Leistungsdaten verwenden, anstatt symmetrisches Verhalten anzunehmen.
Unterscheiden Sie auch Kilogramm-Kraft von Kilogramm Masse. Eine Schubzahl gibt nicht an, wie viel Fahrzeugnutzlast ein System unter Wasser transportieren kann. Auftrieb, Widerstand, Fahrzeugausrichtung und Platzierung des Triebwerks beeinflussen das Ergebnis.
Dieses veröffentlichte Beispiel ist ein Referenzpunkt und kein Leistungsanspruch für Zhongshan Yuhang Power Technology Co., Ltd.
Zwei beeindruckende Schubzahlen können unterschiedliche Betriebsbedingungen beschreiben. Bevor Sie Lieferanten vergleichen, fordern Sie die folgenden Informationen an:
| Erforderliche Informationen | , warum es wichtig ist |
|---|---|
| Am Controller gemessene Spannung | Batterieetiketten können einen Spannungsabfall verbergen |
| Aktuelle und elektrische Eingangsleistung | Legt die elektrische Last fest |
| Vorwärts- und Rückwärtsschubkurven | Zeigt die Richtungsfähigkeit an |
| Propeller- und Düsenkonfiguration | Bestätigt, welche Baugruppe die Ergebnisse erzeugt hat |
| Wasserbedingungen und Testanordnung | Hilft bei der Identifizierung inkonsistenter Vergleiche |
| Testdauer und Temperaturverlauf | Trennt kurzzeitige Ausgabe von Dauerbetrieb |
| Dauerbetriebsgrenzen | Unterstützt eine realistische Missionsplanung |
Vergleichen Sie die Leistung in der Nähe des erwarteten Betriebspunkts. Ein Fahrzeug, das den größten Teil seiner Mission damit verbringt, die Position zu halten, profitiert möglicherweise mehr von einer kontrollierbaren Leistung bei geringer Leistung als von maximalem Schub.
Statische Schubtests sind nützlich, aber sie messen die Leistung unter einer bestimmten Testbedingung.
Fahrzeugbewegungen, nahegelegene Gebäude, Einlassbeschränkungen und Rückströmung können die installierte Leistung verändern. Ein günstiger Schub-pro-Watt-Wert in einem Testpanzer ist keine vollständige Vorhersage der Ausdauer.
Eine fundierte Kaufentscheidung kombiniert Komponentenkurven mit Installationstests.
Für einen neuen Unterwasserroboter würde ich die folgende Reihenfolge verwenden, bevor ich die Produktionshardware genehmige.
1. Definieren Sie die Mission: Betriebstiefe, Wasserart, Fahrzeuggeschwindigkeit, aktuelle Bedingungen, Arbeitszyklus und erwartete Lebensdauer.
2. Spezifizieren Sie das komplette Antriebspaket: Motor, Propeller, Steuerung, Kabel, Anschlüsse, Halterungen und Schutzstrukturen.
3. Überprüfen Sie die Umweltnachweise: Drucktests, Materialkompatibilität, elektrische Isolierung und angegebene Betriebsgrenzen.
4. Messen Sie die Unterwasserleistung: Vorwärts- und Rückwärtsschub, Eingangsleistung, Startverhalten, Temperatur und Vibration.
5. Wiederholen Sie den Test in der installierten Geometrie: Überprüfen Sie Abstand, Einlasszugang, Kabelführung und Steuerungsreaktion.
6. Überprüfen Sie nach dem Dauertest: Achten Sie auf Beschichtungsschäden, Korrosion, gelockerte Teile, Lagerverschleiß und elektrische Verschlechterung.
Verwenden Sie geschützte Vorrichtungen und einen geeigneten elektrischen Schutz. Halten Sie Hände, lose Kleidung und ungesicherte Kabel von rotierenden Propellern fern.
Dieser Prozess verwandelt ein attraktives Muster in eine dokumentierte technische Entscheidung.
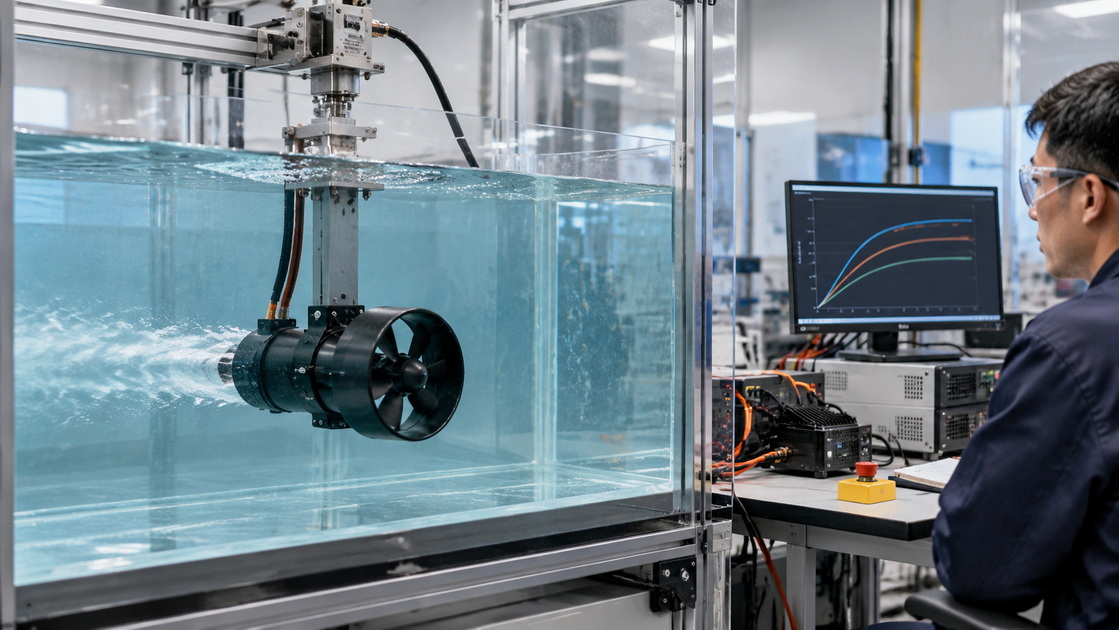
Grundsätzlich kann ein bürstenloser Motor die Basis eines maßgeschneiderten Unterwasserantriebssystems bilden. In der Praxis kann die Konvertierung eine erhebliche Neugestaltung erfordern.
Mögliche Änderungen umfassen Wicklungskapselung, Rotorschutz, Lageraustausch, kompatible Befestigungselemente, Kabelabschluss, einen anderen Propeller und eine Neuabstimmung des Controllers.
Die Baugruppe benötigt dann entsprechend ihrer Aufgabe eine Wärme-, Dauer-, Druck- und Korrosionsvalidierung. Das Auftragen von Harz auf freiliegende Wicklungen ist nicht gleichbedeutend mit der Fertigstellung dieser Arbeit.
Für die Forschung oder ein spezielles Entwicklungsprogramm kann eine Konvertierung sinnvoll sein. Vergleichen Sie bei kommerzieller Ausrüstung die gesamten Entwicklungs- und Validierungskosten mit einem speziell entwickelten Triebwerk.
Auch die umgekehrte Substitution ist problematisch. Ein Unterwasserstrahlruder kann auf Wasserschmierung angewiesen sein, unnötige Luftmasse transportieren und einen Propeller verwenden, der schlecht auf den Flug abgestimmt ist.
Einige können sich unter Wasser kurzzeitig drehen, aber die Drehung stellt keine Zuverlässigkeit dar. Elektrische Isolierung, Lager, Korrosionsschutz, Propellerbelastung und Steuerungsverhalten müssen für den Unterwasserbetrieb geeignet sein.
Nicht unbedingt. Bestätigen Sie explizite Salzwasser-Betriebsbedingungen, Materialkompatibilität, Kabelschutz und Wartungsanweisungen. Witterungsbeständigkeit allein ist kein Beweis für die Salzwasserbeständigkeit.
Nur innerhalb der vom Hersteller angegebenen Grenzen. Bei wassergeschmierten Lagern kann es im Trockenlauf zu Schäden kommen und die thermischen Bedingungen unterscheiden sich vom Betrieb unter Wasser.
Möglicherweise, wenn Spannung, Strom, Anlaufverhalten, Steuerprotokoll und Richtungsbetrieb kompatibel sind. Validieren Sie die tatsächliche Motor-Propeller-Kombination, anstatt sich nur auf den Nennstrom des Controllers zu verlassen.
Nein. KV allein kann den Schub nicht vorhersagen. Propellergeometrie, Lastdrehzahl, Drehmoment, Eingangsleistung und thermische Grenzen bestimmen den nutzbaren Betriebsbereich.
1. NASA Glenn Research Center. „Propellerschub“. Erklärt den Schub durch Massenstrom, Flüssigkeitsdichte, überstrichene Fläche und Geschwindigkeitsänderung. [Lesen Sie die technische Erklärung ]. [www1.grc.nasa ]
2. Internationale Schlepptankkonferenz. „Empfohlene Verfahren und Richtlinien: Modellherstellung – Propeller.“ Definiert das Vorschubverhältnis und den Schubkoeffizienten des Propellers, einschließlich der Beziehung zwischen Schub, Flüssigkeitsdichte, Drehzahl und Durchmesser. [Lesen Sie das technische Dokument ]. [ittc ]
3. NOAA National Ocean Service. „Wie ändert sich der Druck mit der Meerestiefe?“ Gibt den ungefähren Druckanstieg pro 10,06 Meter Meerwassertiefe an. [Lesen Sie die Erklärung ]. [ozeanservice.noaa ]
4. Blaue Robotik. „T200 Thruster.“ Bietet produktspezifischen Vorwärts- und Rückwärtsschub, elektrische Spezifikationen, Konstruktionsdetails und Vorsichtsmaßnahmen für Trockenlauf. Die Zahlenbeispiele in diesem Artikel beziehen sich auf die veröffentlichten Spezifikationen dieses Herstellers, nicht auf Yuhang-Produkte. [Sehen Sie sich die Produktspezifikationen an . [Bluerobotics ]
5. Blaue Robotik. „Thruster-Benutzerhandbuch“. Behandelt den Betrieb, wassergeschmierte Lager, Trockenlaufbeschränkungen und praktische Anleitungen zur Handhabung. [Lesen Sie die Bedienungsanleitung ]. [Bluerobotics ]
6. Blaue Robotik. „M200-Motor für USVs, AUVs und Unterwasseranwendungen.“ Beschreibt eine überflutete bürstenlose Konstruktion, gekapselte Statoren, Korrosionsschutz, Wasserkühlung und wassergeschmierte Buchsen. [Sehen Sie sich die Konstruktionsdetails an . [Bluerobotics ]
7. Blaue Robotik. „Technische Referenz“. Erklärt bürstenlose Unterwassermotoren und den Betrieb bidirektionaler elektronischer Geschwindigkeitsregler. [Lesen Sie die technische Referenz ]. [Bluerobotics ]
8. T-Motor. „U8 II KV150 Multi-Rotor UAV-Motor.“ Veranschaulicht, warum Ansprüche zum Schutz von Luftmotoren anhand ihrer angegebenen Nennleistung beurteilt werden sollten und nicht als kontinuierliche Unterwasserfähigkeit interpretiert werden sollten. [Produktinformationen ansehen ]. [store.tmotor ]


