Language


Aufrufe: 246 Autor: Yuhang Power Veröffentlichungszeit: 23.10.2026 Herkunft: Website


Inhaltsmenü
● Drohnenmotor vs. Gimbal-Motor auf einen Blick
>> Motor, Propeller, Regler und Batterie arbeiten zusammen
>> Die Stabilisierung hängt von der gesamten Achse ab
● Geschwindigkeit, KV und Drehmoment: Den wahren Unterschied verstehen
>> KV beschreibt die Geschwindigkeit pro Volt, nicht die Qualität
>> Das Drehmoment hängt nicht nur von der Wahl der Wicklung ab
● Wicklungen, Widerstand und Controller-Kompatibilität
>> Warum ein Antriebsmotor einen Gimbal-Controller beschädigen kann
● Glätte, Rastung und Vibration
>> Rastmoment ist nicht dasselbe wie Drehmomentwelligkeit
● Wärmeleistung: Warum Stillhalten Wärme erzeugen kann
>> Die Kühlannahmen müssen mit der Installation übereinstimmen
● Mechanische Konstruktion und Lastanforderungen
>> Warum das Nutzlastgewicht allein nicht ausreicht
● Die Motoren interagieren durch die Struktur
>> Diagnostizieren Sie die Störung, bevor Sie die Motorgröße erhöhen
● Kann man einen Drohnenmotor als Gimbal-Motor verwenden?
● So qualifizieren Sie Drohnenmotoren und Gimbalmotoren
>> Abnahmeprüfungen des Antriebsmotors
>> Abnahmeprüfungen des Kardanmotors
● OEM- und ODM-Anforderungen für Yuhang-Motorprojekte
>> 1. Sind sowohl Drohnenmotoren als auch Gimbalmotoren bürstenlos?
>> 2. Hat ein kardanischer Motor immer einen niedrigeren KV?
>> 3. Kann ein normaler Drohnen-ESC einen Kamera-Gimbal steuern?
>> 4. Warum wird ein stationärer Gimbal-Motor heiß?
>> 5. Welcher Motortyp ist effizienter?
Der Hauptunterschied zwischen einem Drohnenmotor und einem Der kardanische Motor ist ihr Betriebszweck. Der Antriebsmotor einer Drohne dreht einen Propeller, um Schub zu erzeugen. Ein kardanischer Motor übt ein kontrolliertes Drehmoment aus, um eine Kamera, einen Sensor oder eine andere Nutzlast zu stabilisieren oder zu positionieren.
Beide können die bürstenlose Permanentmagnet-Technologie verwenden und beide können ein Außenrotor-Design haben. Eine ähnliche Konstruktion macht sie jedoch nicht austauschbar. Ihre Wicklungen, Betriebsgeschwindigkeiten, thermischen Bedingungen, Feedback-Anforderungen und Controller können sich erheblich unterscheiden.
Für Gerätehersteller ist die Die Entscheidung zwischen Drohnenmotor und Gimbalmotor sollte mit der erforderlichen Bewegung beginnen , nicht mit dem Aussehen des Motors.
Bei Zhongshan Yuhang Power Technology Co., Ltd. umfasst unser erklärtes Leistungsspektrum die Entwicklung, Produktion, Stromversorgungssystemlösungen und OEM/ODM-Dienstleistungen für bürstenlose Motoren. Aus dieser Fertigungsperspektive betrachtet betrachtet der nützlichste Vergleich das komplette Antriebssystem oder die Positionierungsachse – und nicht eine isolierte Motorspezifikation.
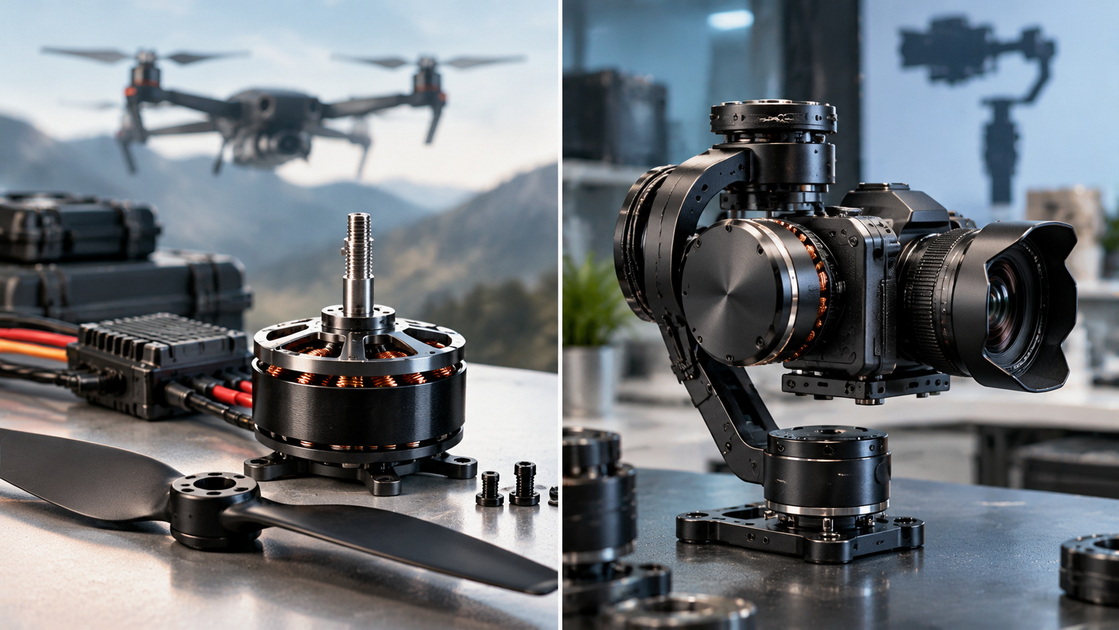
In diesem Artikel bezeichnet „Drohnenmotor“ einen Antriebsmotor, insbesondere einen, der in einer FPV-Drohne oder einem herkömmlichen Multirotor verwendet wird. Eine Drohne kann auch separate Gimbal-Motoren tragen.
| Vergleichspunkt | Drohnenantriebsmotor | Gimbalmotor |
|---|---|---|
| Hauptaufgabe | Drehen Sie einen Propeller, um Schub zu erzeugen | Stabilisieren oder positionieren Sie eine Nutzlast |
| Typische Bewegung | Anhaltende Rotation mit Geschwindigkeitsänderungen | Kontrolliertes Positionieren, Umkehren und Halten |
| Wichtigste Leistungskennzahlen | Schub, Strom, Drehzahl, Effizienz, Temperatur | Drehmomentglätte, Spurfehler, Einschwingen, Temperatur |
| Regler | Antriebs-ESC | Kompatibler Gimbal- oder Servocontroller |
| Rückmeldung | Häufig sensorlose Motorkommutierung | IMU-Feedback; Encoder-Feedback kann ebenfalls verwendet werden |
| Mechanische Priorität | Propellerschnittstelle, Balance, Rotorhalterung | Achsintegration, Lagerung, Kabelführung, Steifigkeit |
| Kühlbedingungen | Kann vom Propellerluftstrom profitieren | Oft ist die Luftzirkulation innerhalb einer Baugruppe eingeschränkt |
| Häufiger Kauffehler | Auswahl allein durch KV | Auswahl allein nach Nutzlastgewicht |
Dabei handelt es sich um typische Tendenzen, nicht um universelle Gestaltungsregeln. Große Industrieantriebsmotoren und fortschrittliche stabilisierte Plattformen können speziellere Anordnungen verwenden.
Ein bürstenloser Drohnenmotor wandelt elektrische Energie in Wellenleistung um. Der Propeller wandelt dann einen Teil dieser Kraft in aerodynamischen Schub um.
Bei einem FPV-Quadrocopter muss das Antriebssystem auch auf schnelle Befehle reagieren. Beschleunigung, Bremsverhalten, Propellerträgheit und Steuerungskompatibilität beeinflussen die Reaktion des Flugzeugs.
Der Motor kann nicht unabhängig von seiner Belastung beurteilt werden.
Eine nützliche Antriebsbewertung umfasst:
- Motorgröße und Wicklung.
- Batteriebetriebsspannung.
- Propellerdurchmesser, Steigung und Blattkonfiguration.
- Aktuelle ESC-Funktionen und -Einstellungen.
- Flugzeugmasse.
- Erforderliche Betriebsdauer.
- Kühl- und Installationsbedingungen.
Ein veröffentlichter Maximalschubwert ist ohne die Prüfspannung, den Propeller, den Strom und die Dauer unvollständig.
Ebenso kann ein Motor, der beeindruckende kurze Stöße erzeugt, für den Dauerbetrieb bei gleicher Last ungeeignet sein.
Ein kardanischer Motor übt ein Drehmoment um eine Achse aus, um die Ausrichtung einer Nutzlast zu steuern.
Möglicherweise muss ein Kamerastabilisator das Bild stabil halten, während sich die tragende Plattform bewegt. Ein Inspektionssystem muss möglicherweise einen Sensor genau ausrichten und sich nach einem Befehl schnell stabilisieren.
Der Motor benötigt daher mehr als nur die Fähigkeit, sich zu drehen.
Wichtige Komponenten sind:
- Nutzlast und ihr Schwerpunkt.
- Motor- und Lageranordnung.
- Positions- oder Orientierungsrückmeldung.
- Controller und Tuning.
- Strukturelle Steifigkeit.
- Kabelführung.
- Verfügbare Wärmeableitung.
Einige Kardanringe verwenden motormontierte Encoder. Andere verlassen sich auf unterschiedliche Erfassungs- und Steuerungsanordnungen. Es sollte nicht davon ausgegangen werden, dass ein Encoder enthalten ist, nur weil das Produkt als kardanischer Motor bezeichnet wird.
Der Motor-KV wird üblicherweise in U/min pro Volt ausgedrückt. Als erste Näherung:
n 0≈K V V
Hier ist n 0die ungefähre Leerlaufdrehzahl und V die angelegte Spannung. Das tatsächliche Verhalten hängt von den Antriebs- und Motoreigenschaften ab.
Die Geschwindigkeit des beladenen Propellers ist im Allgemeinen niedriger als die geschätzte Leerlaufgeschwindigkeit.
FPV-Antriebsmotoren arbeiten oft mit vergleichsweise hohen Geschwindigkeiten, aber nicht alle Drohnenmotoren haben einen hohen KV. Große Propeller und Systeme mit höherer Spannung können Wicklungen mit viel niedrigerem KV verwenden.
Daher erkennt „niedriger KV“ nicht automatisch einen Gimbal-Motor.
Innerhalb eines geeigneten Betriebsbereichs:
T≈K T I
Hier ist K T die Drehmomentkonstante und I der entsprechende drehmomenterzeugende Strom.
Käufer müssen die aktuellen Konventionen bestätigen, bevor sie Lieferanten vergleichen. Phasenstrom, Batteriestrom, Spitzenstrom und Effektivstrom sind nicht austauschbar.
Eine Änderung der Wicklung kann das Verhältnis zwischen Drehzahl und Strom verändern. Das thermisch nachhaltige Drehmoment des Motors wird dadurch nicht automatisch erhöht.
Kleine herkömmliche Gimbal-Motoren verwenden oft andere Wicklungen als ähnlich große FPV-Antriebsmotoren.
Allerdings ist Widerstand keine universelle Trennlinie. Fortschrittliche stromgesteuerte Kardansysteme können Designs verwenden, die sich von herkömmlichen Kamera-Kardananordnungen unterscheiden.
Einige Designs von Gimbal-Controllern erfordern einen bestimmten Wicklungswiderstandsbereich. Durch den Anschluss eines niederohmigen Antriebsmotors können deren elektrische Grenzen überschritten werden.
Der sichere Auswahlprozess soll übereinstimmen:
- Versorgungsspannung.
- Wicklungswiderstand und Induktivität.
- Dauer- und Spitzenstrom.
- Anzahl der Pole.
- Kommutierungsmethode.
- Feedback-Vereinbarung.
- Controller-Schutzgrenzen.
Übertragen Sie die Widerstandsempfehlung eines Controller-Herstellers nicht auf jedes andere Produkt.
Ebenso ist ein Standard-Antriebsregler im Allgemeinen kein Ersatz für eine Präzisionspositionierungssteuerung. Die Kompatibilität muss auf Systemebene hergestellt werden.
Sowohl ein Drohnenmotor als auch ein Gimbal-Motor können Vibrationen erzeugen, die Folgen sind jedoch unterschiedlich.
Beim Antrieb kann ein Rotor- oder Propellerungleichgewicht Auswirkungen auf die Flugzeugzelle, die Lager, die Sensoren und die Bildqualität haben.
Bei einer kardanischen Achse können Drehmomentstörungen direkte Auswirkungen auf langsame Bewegungen und die Ausrichtungsstabilität haben.
Rastmoment entsteht durch die Wechselwirkung zwischen den Rotormagneten und einem geschlitzten Stator, auch ohne befohlenen Strom.
Die Drehmomentwelligkeit während des Stromversorgungsbetriebs kann auch durch elektromagnetische Konstruktion, Kommutierung, Stromsteuerung und andere Effekte verursacht werden.
Die Aussage „geringes Cogging“ beschreibt daher nicht vollständig die Qualität der kontrollierten Bewegung.
Fragen Sie nach der Messmethode, den Lastbedingungen und den unterstützenden Diagrammen. Bewerten Sie bei kardanischen Anwendungen kleine Bewegungen und Umkehrungen – nicht nur eine reibungslos aussehende kontinuierliche Rotationsdemonstration.
Ein kardanischer Motor kann Strom verbrauchen, während er eine stationäre Nutzlast gegen ein externes Drehmoment hält.
Bei Drehzahl Null ist die mechanische Ausgangsleistung gleich Null, Wicklungsverluste können jedoch bestehen bleiben. Kupferverlust folgt:
P Kupfer =∑I 2Phase ,rms R Phase
Aus diesem Grund ist „der Motor bewegt sich kaum“ kein Beweis für eine leichte thermische Belastung.
Ein bei starkem Luftstrom getesteter Antriebsmotor funktioniert möglicherweise anders, wenn der Luftstrom eingeschränkt ist.
Ein kardanischer Motor, der in einem kompakten Gehäuse untergebracht ist, hängt möglicherweise stark von der Leitung durch seine Halterung ab.
Fordern Sie kontinuierliche Nennwerte mit angegebener Umgebungstemperatur, Montagebedingungen und zulässiger Wicklungstemperatur an. Vergleichen Sie eine kurzfristige Spitzenbewertung nicht mit der kontinuierlichen Bewertung eines anderen Lieferanten.
Antriebsmotoren müssen der Propellerschnittstelle und den mit Rotation, Schub und Manövern verbundenen Belastungen gerecht werden.
Gimbal-Motoren müssen über einen Positionierungsmechanismus mit geeigneter Achsenunterstützung und Steifigkeit verfügen. Einige werden als komplette Baugruppen geliefert; Rahmenlose Kits liefern möglicherweise nur Rotor und Stator.
Der Käufer muss wissen, welche Lager, Sensoren und Halterungen außerhalb des Zuständigkeitsbereichs des Motorlieferanten bleiben.
Zwei Kameras mit gleicher Masse können unterschiedliche Anforderungen stellen, wenn ihre Massenverteilung unterschiedlich ist.
Für eine vereinfachte Achse:
T erforderlich =Jα+T Ungleichgewicht +T Reibung +T Störung
Rotationsträgheit J , Beschleunigung α , Unwucht und Störungen spielen alle eine Rolle.
Eine ausgewogene Nutzlast reduziert das statische Schwerkraftmoment um die relevante Achse. Das für die Beschleunigung oder Störungsunterdrückung erforderliche Drehmoment wird dadurch nicht eliminiert.
Ein Antriebssystem und ein Kamera-Gimbal bestehen möglicherweise getrennte Prüfstandstests, funktionieren aber zusammen schlecht.
Propellerunwucht, Rahmenresonanz, flexible Halterungen und Kabelkräfte können Störungen auf die stabilisierte Nutzlast übertragen.
Die daraus resultierende Bildvibration ist nicht automatisch ein Beweis dafür, dass der Gimbal-Motor zu klein ist.
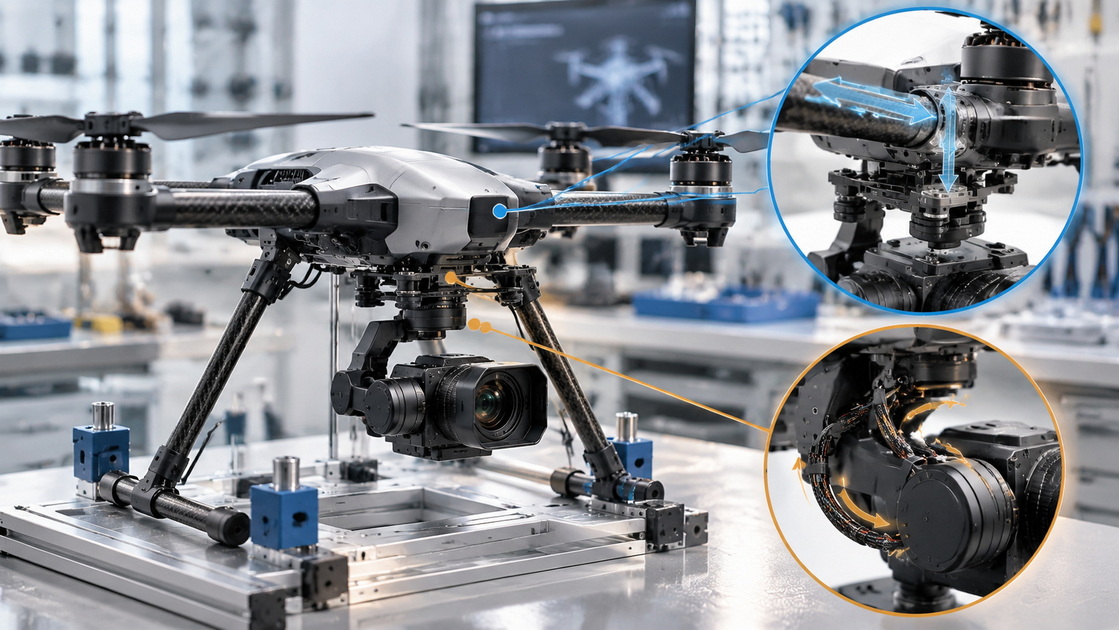
Nutzen Sie eine stufenweise Beurteilung:
1. Testen Sie das Gleichgewicht und die Vibration des Antriebs.
2. Überprüfen Sie die strukturelle Befestigung und die Kamerabefestigung.
3. Bewerten Sie den Gimbal mit repräsentativer Verkabelung.
4. Vergleichen Sie das Verhalten bei inaktivem und aktivem Antrieb.
5. Überprüfen Sie die Controller-Einstellungen und die gemessene Reaktion.
Eine blinde Erhöhung der Kontrollverstärkungen oder der Motorgröße kann dazu führen, dass die zugrunde liegende Störung ungelöst bleibt.
Diese Überprüfung auf Systemebene ist besonders wertvoll für bildgebende Drohnen und Inspektionsplattformen.
Manchmal kann ein bürstenloser Motor für einen anderen Zweck verwendet werden, aber er sollte als technisches Entwicklungsprojekt und nicht als direkter Ersatz betrachtet werden.
Es muss die elektrischen, thermischen, mechanischen, Feedback- und Leistungsanforderungen bei niedriger Geschwindigkeit erfüllen.
Durch das Zurückspulen können sich die elektrischen Eigenschaften ändern. Rastmomente, Lagerverhalten, Rotorträgheit, strukturelle Passung oder thermische Einschränkungen werden nicht automatisch korrigiert.
Die umgekehrte Substitution ist ebenso unsicher. Ein für eine Positionierungsachse ausgelegter Motor bietet möglicherweise keine geeignete Propellerhalterung, Geschwindigkeitsfähigkeit, Kühlanordnung oder Rotorhalterung.
Wählen Sie bei einem kommerziellen Produkt eine validierte Spezifikation aus, anstatt davon auszugehen, dass drei Motorkabel auf Austauschbarkeit hinweisen.
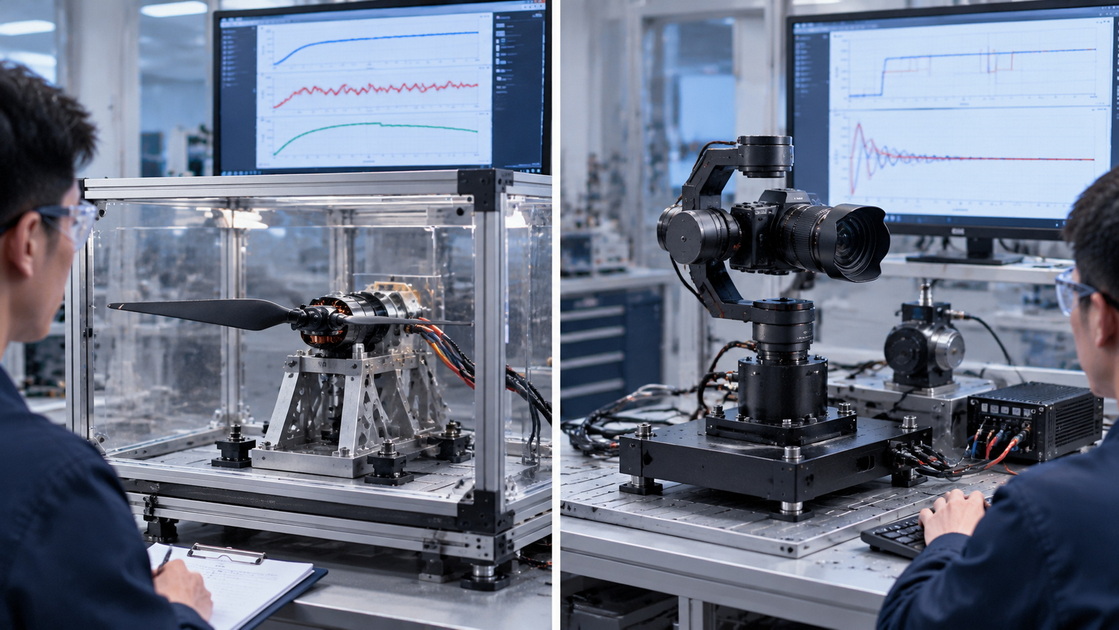
Testen Sie mit dem vorgesehenen Propeller und dem kompatiblen Antriebssystem. Aufzeichnen:
- Schub.
- U/min.
- Spannung und Strom.
- Temperatur im Zeitverlauf.
- Dynamische Reaktion.
- Vibration.
- Relevante Betriebsdauer.
Verwenden Sie für die Prüfung von Motorpropellern geeignete Schutzmaßnahmen und qualifiziertes Personal.
Der Schub pro elektrischem Watt kann dabei helfen, Betriebspunkte zu vergleichen, ist aber nicht dasselbe wie der Wirkungsgrad der Motorumwandlung.
Auswerten:
- Dauer- und Spitzendrehmoment.
- Bewegung mit niedriger Geschwindigkeit.
- Positionsverfolgung und -abwicklung.
- Umkehrverhalten.
- Haltetemperatur.
- Kabelbedingte Störungen.
- Leistung mit dem vorgesehenen Controller und der vorgesehenen Nutzlast.
Behalten Sie für beide Kategorien die getestete Konfiguration und Zeichnungsrevision bei. Ein handverlesenes Muster sollte nicht stillschweigend zum Akzeptanzstandard für einen undokumentierten Produktionsentwurf werden.
Zhongshan Yuhang Power Technology Co., Ltd. bedient je nach Unternehmenshintergrund mehrere bürstenlose Motoranwendungen, darunter FPV-Drohnen, kardanische Kameras, Robotik und andere professionelle Ausrüstung.
Aufgrund dieser Breite ist ein klares Bewerbungsschreiben besonders wichtig.
Geben Sie für eine Antriebsanfrage die Flugzeugmasse, den Propeller, die Batteriespannung, die Schubziele, das Flugprofil und die Anzahl an.
Geben Sie für eine Gimbal-Anfrage die Nutzlastgeometrie, die Trägheitsschätzung, die Achsenanordnung, die Bewegungsziele, die Feedback-Präferenz, den Installationsraum und den Arbeitszyklus an.
Klären Sie für jedes Projekt die Verantwortlichkeiten in den Bereichen Anpassung, Werkzeugausstattung, Tests, Änderungsbenachrichtigung, Verpackung und Lieferung. Die anwendungsspezifische Machbarkeit und Leistung sollte durch einen technischen Vorschlag und repräsentative Muster bestätigt werden.
Der Antriebsmotor einer Drohne wird entsprechend der Propellerleistung ausgewählt. Ein kardanischer Motor wird für eine sanfte, kontrollierte Bewegung der Nutzlast ausgewählt.
Die gemeinsame bürstenlose Technologie beseitigt nicht die Unterschiede in Bezug auf Wicklung, Controller-Kompatibilität, Kühlung, Feedback oder mechanische Integration.
Dies ist häufig der Fall, insbesondere bei modernen Multirotorantrieben und der Kamerastabilisierung mit Direktantrieb. Die bürstenlose Konstruktion allein schafft keine Austauschbarkeit.
Nein. Das kann in einigen Produktklassen eine nützliche Tendenz sein, aber Betriebsspannung, Motorgröße, Wicklung und Controller-Architektur variieren. Wählen Sie aus vollständigen Spezifikationen.
Nicht als allgemeine Drop-in-Lösung. Ein Kardanring erfordert eine geeignete Kontrolle von Drehmoment und Ausrichtung mit kompatiblen Sensor- und Motoreigenschaften.
Das Haltemoment kann auch ohne Drehung Strom erfordern. Schlechte Balance, Reibung, Kabelkräfte oder ungeeignete Einstellungen können den Wärmebedarf erhöhen.
Es gibt keinen sinnvollen universellen Gewinner. Vergleichen Sie den Antrieb an den erforderlichen Schubpunkten und den kardanischen Betrieb bei tatsächlichem Drehmoment, Bewegung und Halteleistung.
1. Tyto Robotics. [Drohnen-Testgeräte ]. Unterstützt die Messung von Schub, Drehmoment, Drehzahl, Spannung und Strom sowie die Bewertung der gesamten Antriebskombination unter repräsentativen Bedingungen. [Tytorobotik ]
2. Tyto Robotics. [Bürstenloser Motortest ]. Hintergrundinformationen zu Motortestmessungen und Effizienzbewertung. [Tytorobotik ]
3. maxon. [Motordaten und Betriebsbereiche ]. Technischer Hintergrund zu Drehmomentkonstanten, Strom, Dauerbetrieb und wärmeableitungsabhängigen Nennwerten. [maxongroup ]
4. maxon-Support. [Motorkonstanten ]. Erklärt Drehzahl- und Drehmomentkonstanten und unterscheidet wicklungsabhängige Eigenschaften von der Motorleistung. [support.maxongroup ]
5. maxon-Support. [Motordaten und Simulation ]. Unterstützt die Bedeutung von Temperatur, Installation, Toleranzen und Regelkreisbedingungen bei der Interpretation von Motordaten. [support.maxongroup ]
6. BaseCam-Elektronik. [SimpleBGC ]. Dokumentiert steuerungsspezifische Warnungen vor der Verwendung ungeeigneter Antriebsmotoren mit geringem Widerstand. Seine numerischen Widerstandsempfehlungen werden nicht als universelle kardanische Anforderungen behandelt. [basecamelectronics ]
7. BaseCam-Elektronik. [Konfigurationshandbuch für den SimpleBGC-Controller ]. Unterstützt die Bedeutung von Gleichgewicht, Reibung, Temperatur, Polzahlkonfiguration und Reglerabstimmung. [basecamelectronics ]
8. BaseCam-Elektronik. [Verwendung von Encodern mit SimpleBGC 32-Controllern ]. Zeigt, dass die Auswahl des Motorwiderstands und die Feedback-Anforderungen von der Leistungsfähigkeit und Konfiguration des Controllers abhängen. [basecamelectronics ]


