Language


Vistas: 246 Autor: Yuhang Power Hora de publicación: 2026-10-23 Origen: Sitio


Menú de contenido
● Motor de dron versus motor de cardán de un vistazo
>> El motor, la hélice, el ESC y la batería funcionan juntos
● ¿Qué hace un motor de cardán?
>> La estabilización depende del eje completo
● Velocidad, KV y par: comprender la diferencia real
>> KV describe velocidad por voltio, no calidad
>> El par depende de algo más que la elección del devanado
● Compatibilidad de devanados, resistencia y controlador
>> Por qué un motor de propulsión puede dañar un controlador Gimbal
● Suavidad, engranaje y vibración
>> El par dentado no es lo mismo que la ondulación del par
● Rendimiento térmico: por qué quedarse quieto puede generar calor
>> Los supuestos de refrigeración deben coincidir con la instalación
● Diseño mecánico y requisitos de carga.
>> Por qué el peso de la carga útil por sí solo es insuficiente
● Los motores interactúan a través de la estructura.
>> Diagnosticar la perturbación antes de aumentar el tamaño del motor
● ¿Se puede utilizar un motor de dron como motor de cardán?
● Cómo calificar motores de drones y motores de cardán
>> Comprobaciones de aceptación del motor de propulsión
>> Comprobaciones de aceptación del motor cardán
● Requisitos de OEM y ODM para proyectos de motores Yuhang
>> 1. ¿Los motores de drones y los motores de cardán no tienen escobillas?
>> 2. ¿Un motor de cardán siempre tiene un KV más bajo?
>> 3. ¿Puede un ESC de dron normal controlar el cardán de una cámara?
>> 4. ¿Por qué se calienta el motor de un cardán estacionario?
>> 5. ¿Qué tipo de motor es más eficiente?
La principal diferencia entre un motor de drone y un El motor cardán es su propósito operativo. El motor de propulsión de un dron hace girar una hélice para generar empuje. Un motor de cardán aplica un par controlado para estabilizar o posicionar una cámara, sensor u otra carga útil.
Ambos pueden utilizar tecnología de imán permanente sin escobillas y ambos pueden tener un diseño de rotor exterior. Sin embargo, una construcción similar no los hace intercambiables. Sus devanados, velocidades de operación, condiciones térmicas, requisitos de retroalimentación y controladores pueden diferir sustancialmente.
Para los fabricantes de equipos, el La decisión entre motor de drone y motor de cardán debe comenzar con el movimiento requerido , no con la apariencia del motor.
En Zhongshan Yuhang Power Technology Co., Ltd. , nuestro alcance declarado cubre el desarrollo, la producción, las soluciones de sistemas de energía y los servicios OEM/ODM de motores sin escobillas. Desde esta perspectiva de fabricación, la comparación más útil considera el sistema de propulsión completo o el eje de posicionamiento, no una especificación de motor aislada.
En este artículo, 'motor de dron' significa un motor de propulsión, particularmente uno utilizado en un dron FPV o multirotor convencional. Un dron también puede llevar motores de cardán separados.
| Punto de comparación | Motor de propulsión de drones | Motor de cardán |
|---|---|---|
| tarea principal | Girar una hélice para producir empuje. | Estabilizar o posicionar una carga útil |
| Movimiento típico | Rotación sostenida con cambios de velocidad. | Posicionamiento controlado, inversiones y retención. |
| Principales medidas de desempeño | Empuje, corriente, RPM, eficiencia, temperatura | Suavidad del par, error de seguimiento, asentamiento, temperatura |
| Controlador | ESC de propulsión | Cardán compatible o servocontrolador |
| Comentario | Conmutación del motor a menudo sin sensores | retroalimentación de la IMU; También se puede utilizar la retroalimentación del codificador. |
| Prioridad mecánica | Interfaz de hélice, equilibrio, retención del rotor. | Integración de ejes, rodamientos, guiado de cables, rigidez. |
| Condiciones de enfriamiento | Puede beneficiarse del flujo de aire de la hélice | A menudo, flujo de aire limitado dentro de un conjunto. |
| Error de compra común | Seleccionando solo por KV | Seleccionar solo por peso de carga útil |
Éstas son tendencias típicas, no reglas de diseño universales. Los grandes motores de propulsión industriales y las plataformas estabilizadas avanzadas pueden utilizar disposiciones más especializadas.
Un motor de dron sin escobillas convierte la energía eléctrica en potencia del eje. Luego, la hélice convierte parte de esa potencia en empuje aerodinámico.
Para un cuadricóptero FPV, el sistema de propulsión también debe responder a órdenes rápidas. La aceleración, el comportamiento de frenado, la inercia de la hélice y la compatibilidad del controlador afectan la respuesta de la aeronave.
El motor no se puede evaluar independientemente de su carga.
Una evaluación de propulsión útil incluye:
- Tamaño y bobinado del motor.
- Tensión de funcionamiento de la batería.
- Diámetro, paso y configuración de las palas de la hélice.
- Capacidad y configuración actuales del ESC.
- Masa de la aeronave.
- Duración de funcionamiento requerida.
- Condiciones de refrigeración e instalación.
Una cifra de empuje máximo publicada está incompleta sin el voltaje, la hélice, la corriente y la duración de la prueba.
Del mismo modo, un motor que produce ráfagas cortas impresionantes puede no ser adecuado para un funcionamiento sostenido con la misma carga.
Un motor de cardán aplica par alrededor de un eje para controlar la orientación de una carga útil.
Es posible que sea necesario un estabilizador de cámara para mantener la imagen estable mientras se mueve la plataforma de soporte. Es posible que un sistema de inspección necesite apuntar un sensor con precisión y establecerse rápidamente después de una orden.
Por tanto, el motor necesita algo más que la capacidad de girar.
Los componentes importantes incluyen:
- Carga útil y su centro de gravedad.
- Disposición del motor y rodamientos.
- Comentarios de posición u orientación.
- Controlador y tuning.
- Rigidez estructural.
- Enrutamiento de cables.
- Disipación de calor disponible.
Algunos cardanes utilizan codificadores montados en motor. Otros dependen de diferentes disposiciones de detección y control. No se debe suponer que se incluye un codificador simplemente porque el producto se llama motor de cardán.
El KV del motor se expresa comúnmente en RPM por voltio. Como primera aproximación:
n≈KVV0
Aquí, n 0es la velocidad aproximada sin carga y V es el voltaje aplicado. El comportamiento real depende de las características del variador y del motor.
La velocidad de la hélice cargada generalmente será menor que la estimación sin carga.
Los motores de propulsión FPV suelen funcionar a velocidades comparativamente altas, pero no todos los motores de drones tienen un KV alto. Las hélices grandes y los sistemas de mayor voltaje pueden utilizar devanados de KV mucho más bajos.
Por lo tanto, 'bajo KV' no identifica automáticamente un motor de cardán.
Dentro de un rango operativo apropiado:
T≈K T I
Aquí, K T es la constante de par e I es la corriente correspondiente que produce el par.
Los compradores deben confirmar las convenciones vigentes antes de comparar proveedores. La corriente de fase, la corriente de la batería, la corriente máxima y la corriente RMS no son intercambiables.
Cambiar el devanado puede alterar la relación entre velocidad y corriente. No aumenta automáticamente el par térmicamente sostenible del motor.
Los pequeños motores de cardán convencionales suelen utilizar devanados diferentes a los de los motores de propulsión FPV de tamaño similar.
Sin embargo, la resistencia no es una línea divisoria universal. Los sistemas avanzados de cardán controlados por corriente pueden utilizar diseños que difieren de las disposiciones tradicionales de cámara-cardán.
Algunos diseños de controladores de cardán esperan un rango particular de resistencia al devanado. La conexión de un motor de propulsión de baja resistencia puede superar sus límites eléctricos.
El proceso de selección seguro consiste en coincidir:
- Tensión de alimentación.
- Resistencia e inductancia del devanado.
- Corriente continua y pico.
- Recuento de polos.
- Método de conmutación.
- Acuerdo de retroalimentación.
- Límites de protección del controlador.
No transfiera la recomendación de resistencia del fabricante de un controlador a todos los demás productos.
De manera similar, un ESC de propulsión estándar generalmente no sustituye a un controlador de posicionamiento de precisión. La compatibilidad debe establecerse a nivel del sistema.
Tanto el motor de un dron como el de un cardán pueden producir vibraciones, pero las consecuencias difieren.
En la propulsión, el desequilibrio del rotor o la hélice puede afectar la estructura del avión, los cojinetes, los sensores y la calidad de la imagen.
En el eje de un cardán, las alteraciones del torque pueden afectar directamente el movimiento a baja velocidad y la estabilidad del apuntamiento.
El par dentado surge de la interacción entre los imanes del rotor y un estator ranurado, incluso sin corriente comandada.
La ondulación del par durante el funcionamiento motorizado también puede implicar diseño electromagnético, conmutación, control de corriente y otros efectos.
Por lo tanto, una afirmación de 'baja cogging' no describe completamente la calidad del movimiento controlado.
Pregunte por el método de medición, condiciones de carga y parcelas de soporte. Para aplicaciones de cardán, evalúe pequeños movimientos e inversiones, no solo una demostración de rotación continua y de apariencia suave.
Un motor de cardán puede consumir corriente mientras mantiene una carga útil estacionaria contra un par externo.
A velocidad cero, la potencia de salida mecánica es cero, pero pueden permanecer pérdidas en el devanado. La pérdida de cobre es la siguiente:
P cobre =∑I 2fase ,rms R fase
Esta es la razón por la que 'el motor apenas se mueve' no es evidencia de un trabajo térmico ligero.
Un motor de propulsión probado en un flujo de aire fuerte puede funcionar de manera diferente cuando el flujo de aire está restringido.
Un motor de cardán encerrado dentro de una carcasa compacta puede depender en gran medida de la conducción a través de su soporte.
Solicite clasificaciones continuas con temperatura ambiente indicada, condiciones de montaje y temperatura de devanado permitida. No compare una calificación máxima de corta duración con la calificación continua de otro proveedor.
Los motores de propulsión deben adaptarse a la interfaz de la hélice y a las cargas asociadas con la rotación, el empuje y las maniobras.
Los motores de cardán deben equiparse con un mecanismo de posicionamiento con rigidez y soporte de eje adecuados. Algunos se suministran como conjuntos completos; Los kits sin marco pueden suministrar únicamente rotor y estator.
El comprador debe saber qué rodamientos, sensores y soportes quedan fuera del alcance del proveedor del motor.
Dos cámaras con la misma masa pueden imponer demandas diferentes si su distribución de masa difiere.
Para un eje simplificado:
T requerido =Jα+T desequilibrio +T fricción +T perturbación
La inercia rotacional J , la aceleración α , el desequilibrio y las perturbaciones son importantes.
Una carga útil bien equilibrada reduce el par de gravedad estático alrededor del eje correspondiente. No elimina el par necesario para la aceleración o el rechazo de perturbaciones.
Un sistema de propulsión y un cardán de cámara pueden pasar pruebas de banco por separado pero funcionar mal juntos.
El desequilibrio de la hélice, la resonancia del marco, los soportes flexibles y las fuerzas de los cables pueden transmitir perturbaciones a la carga útil estabilizada.
La vibración de la imagen resultante no es automáticamente una prueba de que el motor del cardán sea demasiado pequeño.
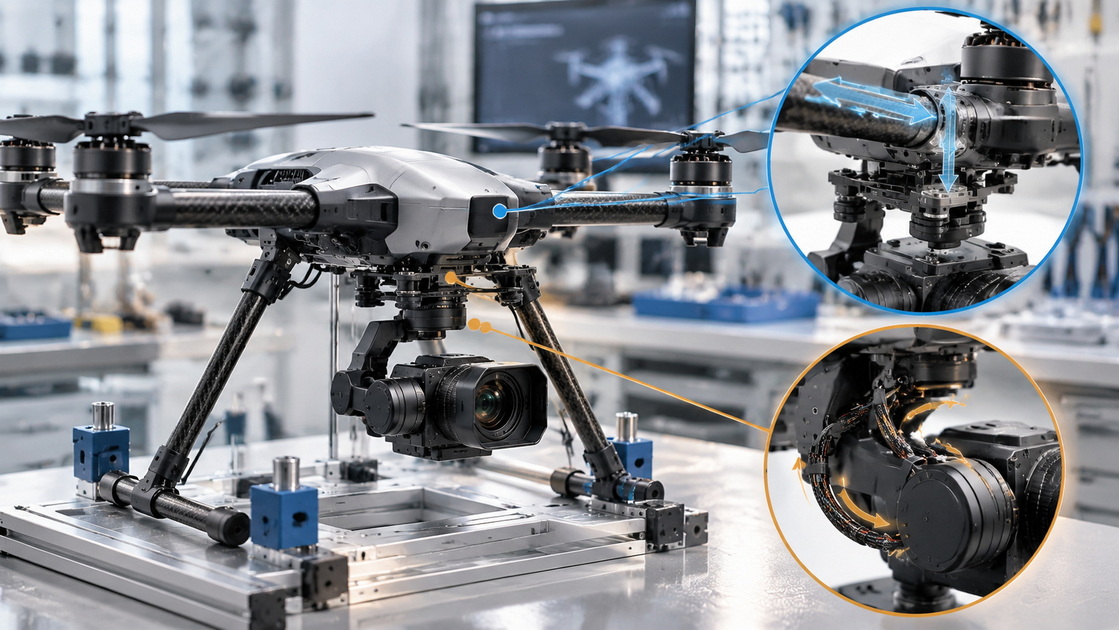
Utilice una evaluación por etapas:
1. Pruebe el equilibrio de propulsión y la vibración.
2. Verifique el montaje estructural y la fijación de la cámara.
3. Evalúe el cardán con cableado representativo.
4. Comparar conducta con propulsión inactiva y activa.
5. Revise la configuración del controlador y la respuesta medida.
El aumento ciego de las ganancias de control o del tamaño motor puede dejar la alteración subyacente sin resolver.
Esta verificación a nivel de sistema es particularmente valiosa para drones de imágenes y plataformas de inspección.
A veces, un motor sin escobillas puede reutilizarse, pero debe tratarse como un proyecto de desarrollo de ingeniería y no como un reemplazo directo.
Debe satisfacer requisitos de rendimiento eléctricos, térmicos, mecánicos, de retroalimentación y de baja velocidad.
El rebobinado puede cambiar las características eléctricas. No corrige automáticamente el dentado, el comportamiento de los rodamientos, la inercia del rotor, el ajuste estructural ni las limitaciones térmicas.
La sustitución inversa es igualmente incierta. Es posible que un motor diseñado para un eje de posicionamiento no proporcione un soporte de hélice, capacidad de velocidad, disposición de enfriamiento o retención del rotor adecuados.
Para un producto comercial, seleccione según una especificación validada en lugar de asumir que tres cables del motor indican intercambiabilidad.
Pruebe con la hélice prevista y el sistema de potencia compatible. Registro:
- Empuje.
- RPM.
- Tensión y corriente.
- Temperatura a lo largo del tiempo.
- Respuesta dinámica.
- Vibración.
- Duración de funcionamiento relevante.
Utilice personal calificado y protección adecuada para las pruebas de hélices motorizadas.
El empuje por vatio eléctrico puede ayudar a comparar los puntos de funcionamiento, pero no es lo mismo que la eficiencia de conversión del motor.
Evaluar:
- Par continuo y máximo.
- Movimiento a baja velocidad.
- Seguimiento y asentamiento de posiciones.
- Comportamiento de inversión.
- Temperatura de mantenimiento.
- Perturbaciones inducidas por cables.
- Rendimiento con el controlador y la carga útil previstos.
Para ambas categorías, conserve la configuración probada y la revisión del dibujo. Una muestra seleccionada a mano no debería convertirse silenciosamente en el estándar de aceptación de un diseño de producción no documentado.
Zhongshan Yuhang Power Technology Co., Ltd. presta servicios a múltiples aplicaciones de motores sin escobillas según los antecedentes de su empresa suministrada, incluidos drones FPV, cámaras cardán, robótica y otros equipos profesionales.
Esa amplitud hace que un resumen de solicitud claro sea especialmente importante.
Para una consulta sobre propulsión, proporcione la masa de la aeronave, la hélice, el voltaje de la batería, los objetivos de empuje, el perfil de vuelo y la cantidad.
Para una consulta sobre cardán, proporcione la geometría de la carga útil, la estimación de inercia, la disposición de los ejes, los objetivos de movimiento, la preferencia de retroalimentación, el espacio de instalación y el ciclo de trabajo.
Para cualquiera de los proyectos, aclare las responsabilidades de personalización, herramientas, pruebas, notificación de cambios, embalaje y entrega. La viabilidad y el rendimiento específicos de la aplicación deben confirmarse mediante una propuesta técnica y muestras representativas.
El motor de propulsión de un dron se selecciona en función del rendimiento de la hélice. Se selecciona un motor de cardán para lograr un movimiento de carga útil suave y controlado.
La tecnología sin escobillas compartida no elimina las diferencias en el bobinado, la compatibilidad del controlador, la refrigeración, la retroalimentación o la integración mecánica.
Por lo general lo son, particularmente en la propulsión multirrotor moderna y la estabilización de cámara de accionamiento directo. La construcción sin escobillas por sí sola no establece la intercambiabilidad.
No. Esa puede ser una tendencia útil en algunas clases de productos, pero el voltaje de operación, el tamaño del motor, el devanado y la arquitectura del controlador varían. Seleccione entre especificaciones completas.
No como una solución general sin cita previa. Un cardán requiere un control adecuado del par y la orientación, con características de detección y motor compatibles.
El par de retención puede requerir corriente incluso sin rotación. Un mal equilibrio, fricción, fuerzas del cable o ajustes inadecuados pueden aumentar la demanda térmica.
No existe un ganador universal significativo. Compare la propulsión en los puntos de empuje requeridos y el funcionamiento del cardán con su par, movimiento y función de retención reales.
1. Robótica Tyto. [Equipo de prueba de drones . Admite medir empuje, par, RPM, voltaje y corriente, y evaluar la combinación de propulsión completa en condiciones representativas. [tytorrobótica ]
2. Robótica Tyto. [Pruebas de motores sin escobillas ]. Antecedentes sobre mediciones de pruebas de motores y evaluación de eficiencia. [tytorrobótica ]
3. maxón. [Datos del motor y rangos de funcionamiento ]. Antecedentes técnicos sobre constantes de par, corriente, funcionamiento continuo y clasificaciones dependientes de la disipación de calor. [grupo maxon ]
4. Soporte maxon. [Constantes del motor ]. Explica las constantes de velocidad y par y distingue las características dependientes del devanado de la capacidad del motor. [soporte.maxongroup ]
5. Soporte maxon. [Datos y simulación del motor . Respalda la importancia de la temperatura, la instalación, las tolerancias y las condiciones del bucle de control al interpretar los datos del motor. [soporte.maxongroup ]
6. Electrónica BaseCam. [SimpleBGC ]. Documenta advertencias específicas del controlador contra el uso de motores de propulsión de baja resistencia inadecuados. Sus recomendaciones numéricas de resistencia no se tratan como requisitos de cardán universal. [electrónica basecam ]
7. Electrónica BaseCam. [Guía de configuración del controlador SimpleBGC ]. Respalda la importancia del equilibrio, la fricción, la temperatura, la configuración del recuento de polos y el ajuste del controlador. [electrónica basecam ]
8. Electrónica BaseCam. [Uso de codificadores con controladores SimpleBGC 32 . Demuestra que la selección de resistencia del motor y los requisitos de retroalimentación dependen de la capacidad y configuración del controlador. [electrónica basecam ]


