Language


ビュー: 246 著者: Yuhang Power 公開時間: 2026-10-23 起源: サイト


コンテンツメニュー
>> 推進モーターがジンバル コントローラーに損傷を与える可能性がある理由
● ドローンモーターをジンバルモーターとして使用できますか?
● Yuhang Motor プロジェクトの OEM および ODM 要件
● 結論
● よくある質問
>> 1. ドローンモーターとジンバルモーターはどちらもブラシレスですか?
>> 2. ジンバルモーターは常に低い KV を持ちますか?
>> 3. 通常のドローン ESC はカメラ ジンバルを制御できますか?
● 参考文献
ドローンモーターとモーターの主な違い ジンバルモーター が動作目的です。ドローン推進モーターはプロペラを回転させて推力を生成します。ジンバル モーターは、制御されたトルクを適用して、カメラ、センサー、またはその他のペイロードを安定化または位置決めします。
どちらもブラシレス永久磁石技術を使用でき、どちらもアウターローター設計を採用している可能性があります。ただし、構造が似ているため互換性はありません。それらの巻線、動作速度、熱条件、フィードバック要件、およびコントローラーは大幅に異なる場合があります。
機器メーカーにとっては、 ドローンモーターとジンバルモーターの決定は 必要な 動作から始める必要があります。、モーターの外観ではなく、
で Zhongshan Yuhang Power Technology Co., Ltd. では、当社の規定範囲はブラシレス モーターの開発、生産、パワー システム ソリューション、および OEM/ODM サービスをカバーしています。この製造の観点から、最も有用な比較は、独立したモーターの仕様ではなく、完全な推進システムまたは位置決め軸を考慮したものです。
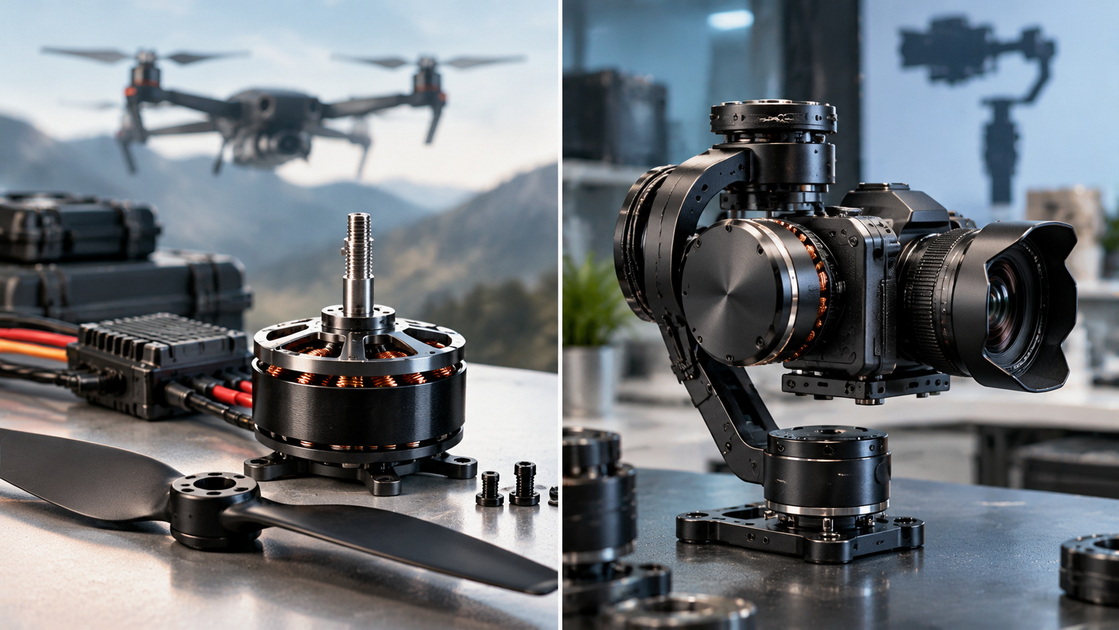
この記事では、「ドローン モーター」とは推進モーター、特に FPV ドローンや従来のマルチコプターで使用されるモーターを意味します。ドローンには別個のジンバル モーターを搭載することもできます。
| 比較ポイント | ドローン推進モーター | ジンバルモーター |
|---|---|---|
| 主なタスク | プロペラを回転させて推力を発生させる | ペイロードの安定化または位置決め |
| 典型的な動き | 速度変化に伴う回転の持続 | 位置決め、反転、保持を制御 |
| 主な業績指標 | 推力、電流、回転数、効率、温度 | トルクの滑らかさ、トラッキングエラー、セトリング、温度 |
| コントローラ | 推進ESC | 互換性のあるジンバルまたはサーボ コントローラー |
| フィードバック | 多くの場合、センサーレスモーター整流 | IMU フィードバック。エンコーダフィードバックも使用できる |
| 機械優先 | プロペラインターフェース、バランス、ローター保持 | 軸の統合、ベアリング、ケーブルの配線、剛性 |
| 冷却条件 | プロペラの気流の恩恵を受ける可能性がある | アセンブリ内の空気の流れが制限されることが多い |
| よくある購入ミス | KVのみで選択する | 可搬質量だけで選ぶ |
これらは典型的な傾向であり、ユニバーサルデザインのルールではありません。大型の産業用推進モーターと高度な安定化プラットフォームでは、より特殊な配置を使用できます。
ブラシレス ドローン モーターは、電気エネルギーをシャフトの動力に変換します。プロペラはその力の一部を空気力学的な推力に変換します。
FPV クワッドコプターの場合、推進システムは迅速なコマンドにも応答する必要があります。加速、ブレーキ動作、プロペラの慣性、コントローラーの互換性は、航空機の反応に影響を与えます。
モーターは負荷と独立して評価することはできません。
有用な推進力評価には次のものが含まれます。
- モーターのサイズと巻線。
- バッテリーの動作電圧。
- プロペラの直径、ピッチ、ブレードの構成。
- ESC の電流機能と設定。
- 航空機の質量。
- 必要な動作期間。
- 冷却および設置条件。
公表されている最大推力の数値は、試験電圧、プロペラ、電流、持続時間がなければ不完全です。
同様に、印象的な短いバーストを生成するモーターは、同じ負荷での継続的な動作には適さない可能性があります。
ジンバル モーターは軸の周りにトルクを加えてペイロードの向きを制御します。
カメラスタビライザーは、支持プラットフォームが移動する間、画像を安定に保つ必要がある場合があります。検査システムでは、センサーを正確に指し、コマンド後にすぐに安定する必要がある場合があります。
したがって、モーターには回転する能力以上のものが必要です。
重要なコンポーネントには次のものが含まれます。
- ペイロードとその重心。
- モーターとベアリングの配置。
- 位置または方向のフィードバック。
- コントローラーとチューニング。
- 構造的な剛性。
- ケーブルの配線。
- 放熱が可能。
一部のジンバルはモーターに取り付けられたエンコーダーを使用します。他のものは、異なる感知および制御構成に依存しています。ジンバルモーターと呼ばれているからといって、エンコーダーが含まれていると考えるべきではありません。
モーターの KV は通常、ボルトあたりの RPM で表されます。最初の近似として:
n 0≈K V V
ここで、 n0はおおよその無負荷速度、 V は印加電圧です。実際の動作はドライブとモーターの特性によって異なります。
負荷がかかったプロペラの速度は、通常、無負荷の推定速度よりも低くなります。
FPV 推進モーターは比較的高速で動作することが多いですが、すべてのドローン モーターの KV が高いわけではありません。大型のプロペラや高電圧システムでは、はるかに低い KV の巻線が使用される場合があります。
したがって、「低 KV」はジンバル モーターを自動的に識別しません。
適切な動作範囲内:
T≈K T I
ここで、 K T はトルク定数、 I は対応するトルク生成電流です。
購入者はサプライヤーを比較する前に現在の慣例を確認する必要があります。相電流、バッテリ電流、ピーク電流、および RMS 電流は互換性がありません。
巻線を変更すると、速度と電流の関係が変化する可能性があります。モーターの熱持続性トルクが自動的に増加するわけではありません。
従来の小型ジンバル モーターは、同様のサイズの FPV 推進モーターとは異なる巻線を使用することがよくあります。
ただし、抵抗は普遍的な境界線ではありません。高度な電流制御ジンバル システムでは、従来のカメラとジンバルの配置とは異なる設計を使用できます。
一部のジンバル コントローラーの設計では、特定の巻線抵抗範囲を想定しています。低抵抗の推進モーターを接続すると、電気的制限を超える可能性があります。
安全な選択プロセスは以下と一致します。
- 供給電圧。
- 巻線抵抗とインダクタンス。
- 連続電流とピーク電流。
- 極数。
- 整流方式。
- フィードバックのアレンジメント。
- コントローラーの保護制限。
あるコントローラーのメーカーが推奨する抵抗値を他のすべての製品に転用しないでください。
同様に、標準の推進 ESC は通常、精密位置決めコントローラーの代替品ではありません。互換性はシステム レベルで確立する必要があります。
ドローンモーターとジンバルモーターはどちらも振動を発生させる可能性がありますが、その結果は異なります。
推進においては、ローターやプロペラの不均衡が機体、ベアリング、センサー、画質に影響を与える可能性があります。
ジンバル軸では、トルク外乱が低速動作とポインティングの安定性に直接影響を与える可能性があります。
コギング トルクは、指令された電流がなくても、ローターの磁石とスロット付きステーターの間の相互作用から発生します。
電力供給時のトルクリップルには、電磁設計、整流、電流制御、その他の影響も関係する可能性があります。
したがって、「低コギング」という主張は、制御された動作の品質を完全に説明するものではありません。
測定方法、負荷条件、サポートプロットについてはお問い合わせください。ジンバル アプリケーションの場合は、滑らかに見える連続回転のデモンストレーションだけでなく、小さな動きや反転も評価します。
ジンバル モーターは、外部トルクに抗して静止ペイロードを保持している間、電流を消費する可能性があります。
速度がゼロでは、機械出力電力はゼロですが、巻線損失が残る可能性があります。銅損は次のようになります。
P銅=∑I2相,rms R相
「モーターがほとんど動かない」ということは、熱負荷が軽いという証拠にはならないのはこのためです。
強い空気流の中でテストされた推進モーターは、空気流が制限されると動作が異なる可能性があります。
コンパクトなハウジング内に収められたジンバル モーターは、マウントを介した伝導に大きく依存する場合があります。
記載されている周囲温度、取り付け条件、および許容巻線温度を含む連続定格をリクエストしてください。短期間のピーク定格を他のサプライヤーの連続定格と比較しないでください。
推進モーターは、プロペラのインターフェースと、回転、推力、操縦に関連する負荷に対応する必要があります。
ジンバル モーターは、適切な軸サポートと剛性を備えた位置決め機構に適合する必要があります。一部は完全なアセンブリとして提供されます。フレームレス キットにはローターとステーターのみが付属する場合があります。
購入者は、どのベアリング、センサー、サポートがモーター供給者の範囲外に残っているかを把握する必要があります。
同じ質量を持つ 2 台のカメラでも、質量分布が異なる場合は、異なる要求が課せられる可能性があります。
単純化された軸の場合:
T 必要な=Jα+Tインバランス+T摩擦+T外乱
回転慣性 J 、加速度 α 、アンバランス、および外乱はすべて重要です。
バランスの取れたペイロードにより、関連する軸の周りの静的重力トルクが軽減されます。加速や外乱の除去に必要なトルクを排除するものではありません。
推進システムとカメラ ジンバルは、別々のベンチ テストに合格しても、一緒に使用するとパフォーマンスが低下する場合があります。
プロペラの不均衡、フレームの共振、フレキシブル マウント、およびケーブルの力により、安定したペイロードに外乱が伝わる可能性があります。
結果として生じる画像の振動は、ジンバル モーターが小さすぎることを自動的に証明するものではありません。
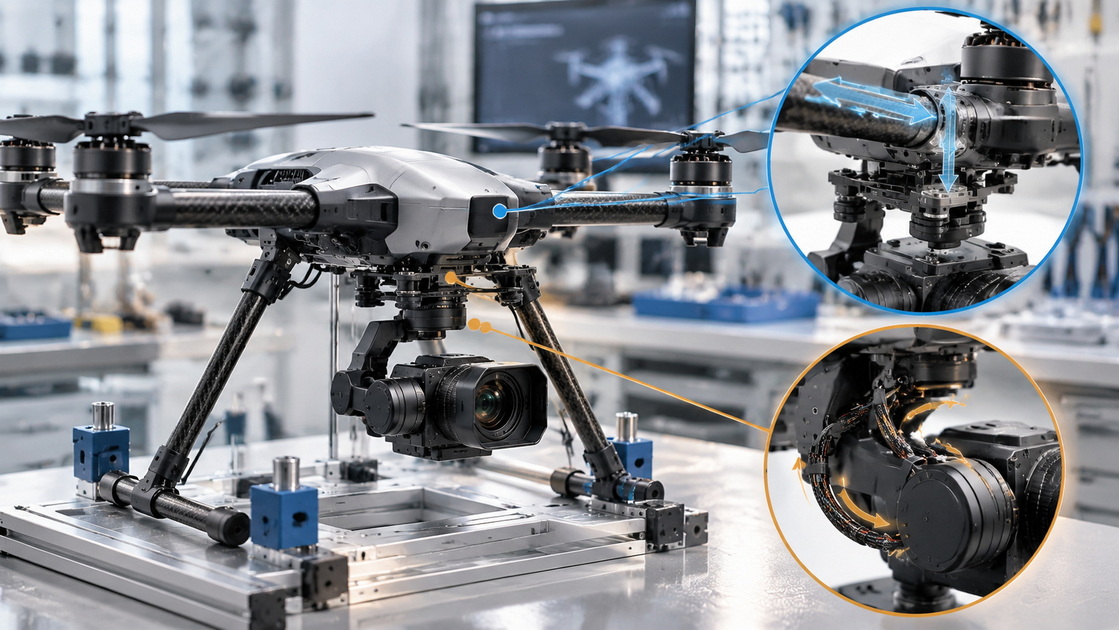
段階的な評価を使用します。
1. 推進バランスと振動をテストします。
2. 構造上の取り付けとカメラの取り付けを確認します。
3. 代表的な配線を使用してジンバルを評価します。
4. 推進力が非アクティブな場合とアクティブな場合の動作を比較します。
5. コントローラーの設定と測定された応答を確認します。
制御ゲインやモーターのサイズをやみくもに増やすと、根本的な外乱が解決されないままになる可能性があります。
このシステムレベルのチェックは、画像処理ドローンや検査プラットフォームにとって特に価値があります。
ブラシレス モーターは再利用できる場合もありますが、直接交換するのではなく、エンジニアリング開発プロジェクトとして扱う必要があります。
電気的、熱的、機械的、フィードバック、および低速の性能要件を満たさなければなりません。
巻き戻すと電気的特性が変化する可能性があります。コギング、ベアリングの動作、ローターの慣性、構造的適合、または熱制限は自動的には修正されません。
逆置換も同様に不確実です。位置決め軸用に設計されたモーターは、適切なプロペラ マウント、速度能力、冷却装置、またはローター保持を提供しない可能性があります。
市販製品の場合は、3 本のモーター ワイヤが互換性を示していると仮定するのではなく、検証された仕様に基づいて選択してください。
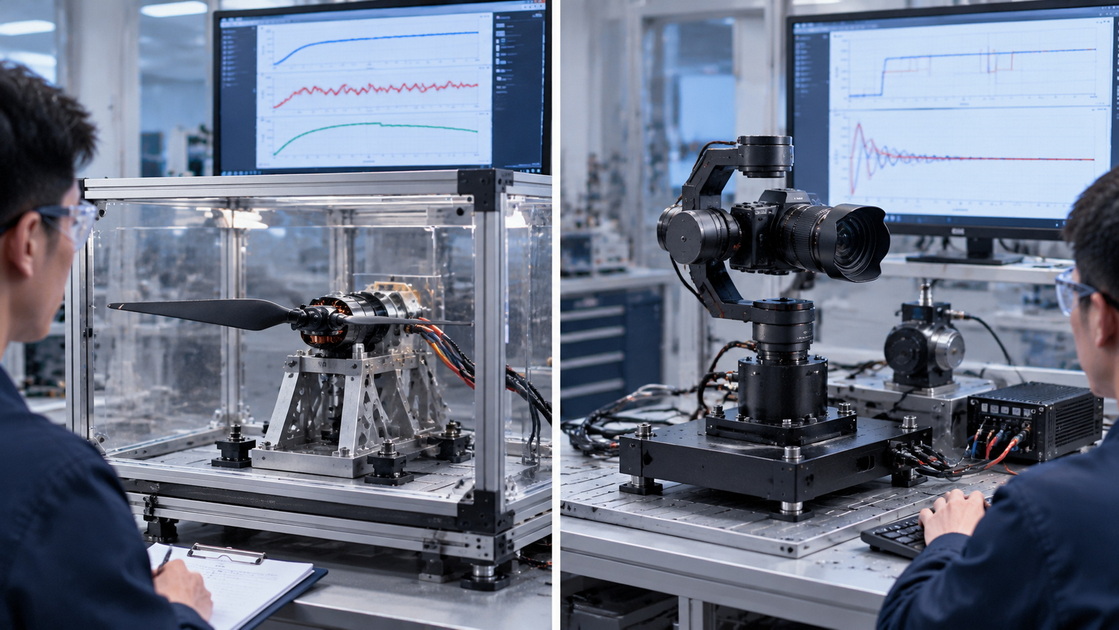
対象のプロペラと互換性のある電源システムを使用してテストします。記録:
- 突き。
- 回転数。
- 電圧と電流。
- 時間の経過に伴う温度。
- ダイナミックな応答。
- 振動。
- 関連する動作期間。
動力付きプロペラのテストには、適切な警備員と有資格者を使用してください。
電気ワットあたりの推力は動作点の比較に役立ちますが、モーターの変換効率と同じではありません。
評価する:
- 連続トルクとピークトルク。
- 低速動作。
- 位置追跡と整定。
- 反転動作。
- 保持温度。
- ケーブルによる障害。
- 意図したコントローラーとペイロードでのパフォーマンス。
どちらのカテゴリでも、テストされた構成と図面のリビジョンを保持します。手作業で選択したサンプルが、文書化されていない製品設計の合格基準として黙って使用されるべきではありません。
Zhongshan Yuhang Power Technology Co., Ltd. は、提供された企業背景に応じて、FPV ドローン、ジンバル カメラ、ロボット工学、その他の専門機器を含む複数のブラシレス モーター アプリケーションを提供しています。
その幅広さにより、明確な応募要旨が特に重要になります。
推進力に関する問い合わせの場合は、航空機の質量、プロペラ、バッテリー電圧、推力目標、飛行プロファイル、および数量を提供します。
ジンバルに関するお問い合わせの場合は、ペイロードの形状、慣性推定、軸の配置、動作ターゲット、フィードバックの設定、設置スペース、およびデューティ サイクルを提供してください。
どちらのプロジェクトでも、カスタマイズ、ツール、テスト、変更通知、パッケージ化、および配送の責任を明確にします。アプリケーション固有の実現可能性とパフォーマンスは、技術提案と代表的なサンプルを通じて確認する必要があります。
ドローンの推進モーターはプロペラの性能を重視して選択されます。ジンバル モーターは、スムーズで制御されたペイロードの動きを重視して選択されています。
ブラシレス技術を共有しても、巻線、コントローラーの互換性、冷却、フィードバック、機械的統合の違いは解消されません。
特に最新のマルチコプター推進やダイレクトドライブカメラの安定化では、これらは一般的に行われています。ブラシレス構造だけでは互換性は確立されません。
いいえ。一部の製品クラスではこれが有益な傾向である可能性がありますが、動作電圧、モーターのサイズ、巻線、コントローラーのアーキテクチャは異なります。充実した仕様からお選びいただけます。
一般的なドロップイン ソリューションとしてではありません。ジンバルには、互換性のあるセンシング特性とモーター特性を備えた、トルクと方向の適切な制御が必要です。
回転していなくてもトルクを保持するには電流が必要になる場合があります。バランスの悪さ、摩擦、ケーブルの力、または不適切な設定により、熱需要が増加する可能性があります。
意味のある普遍的な勝者は存在しません。必要な推力ポイントでの推進力と、実際のトルク、動作、および保持デューティでのジンバルの動作を比較します。
1. タイト・ロボティクス。 [ドローン試験装置』。推力、トルク、RPM、電圧、電流の測定と、代表的な条件下での完全な推進力の組み合わせの評価をサポートします。 [タイトロボティクス]
2. タイト・ロボティクス。 [ブラシレスモーターのテスト]。モーターテストの測定と効率評価の背景。 [タイトロボティクス]
3.マクソン。 [モーターデータと動作範囲]。トルク定数、電流、連続動作、および熱放散に依存する定格に関する技術的背景。 [マクソングループ]
4. マクソンのサポート。 [モーター定数]。速度定数とトルク定数について説明し、巻線に依存する特性とモーターの能力を区別します。 [サポート.マクソングループ]
5. マクソンのサポート。 [モーターデータとシミュレーション]。モーターデータを解釈する際の温度、設置、公差、制御ループ条件の重要性をサポートします。 [サポート.マクソングループ]
6.BaseCamエレクトロニクス。 [シンプルBGC ]。不適切な低抵抗推進モーターの使用に対するコントローラー固有の警告を文書化します。数値的な抵抗に関する推奨事項は、普遍的なジンバル要件としては扱われません。 [ベースカメラエレクトロニクス]
7. BaseCam エレクトロニクス。 [SimpleBGC コントローラ設定ガイド]。バランス、摩擦、温度、極数構成、コントローラー調整の重要性をサポートします。 [ベースカメラエレクトロニクス]
8.BaseCamエレクトロニクス。 [SimpleBGC 32 コントローラでのエンコーダの使用]。モーター抵抗の選択とフィードバック要件がコントローラーの機能と構成に依存することを示します。 [ベースカメラエレクトロニクス]


