Language


Bekeken: 246 Auteur: Yuhang Power Publicatietijd: 23-10-2026 Herkomst: Locatie


Inhoudsmenu
● Dronemotor versus gimbalmotor in één oogopslag
>> De motor, propeller, ESC en batterij werken samen
>> Stabilisatie is afhankelijk van de volledige as
● Snelheid, KV en koppel: het echte verschil begrijpen
>> KV beschrijft snelheid per volt, niet kwaliteit
>> Het koppel hangt af van meer dan alleen de keuze van de wikkeling
● Wikkelingen, weerstand en compatibiliteit van controllers
>> Waarom een voortstuwingsmotor een gimbalcontroller kan beschadigen
● Gladheid, vertanding en trillingen
>> Cogging-koppel is niet hetzelfde als koppelrimpel
● Thermische prestaties: waarom stilstaan warmte kan genereren
>> De koelingsveronderstellingen moeten overeenkomen met de installatie
● Mechanisch ontwerp en belastingvereisten
>> Waarom alleen het laadvermogen onvoldoende is
● De motoren werken via de structuur samen
>> Stel een diagnose van de storing voordat u de motorgrootte vergroot
● Kun je een dronemotor als cardanische motor gebruiken?
● Hoe dronemotoren en gimbalmotoren te kwalificeren
>> Acceptatiecontroles van voortstuwingsmotoren
>> Acceptatiecontroles van gimbalmotoren
● OEM- en ODM-vereisten voor Yuhang-motorprojecten
>> 1. Zijn dronemotoren en gimbalmotoren beide borstelloos?
>> 2. Heeft een cardanische motor altijd een lagere KV?
>> 3. Kan een gewone drone-ESC een camera-cardanische ophanging besturen?
>> 4. Waarom wordt een stationaire cardanische motor heet?
>> 5. Welk motortype is efficiënter?
Het belangrijkste verschil tussen een dronemotor en een cardanische motor is hun operationele doel. Een voortstuwingsmotor van een drone laat een propeller draaien om stuwkracht te genereren. Een cardanische motor past een gecontroleerd koppel toe om een camera, sensor of andere lading te stabiliseren of te positioneren.
Beide kunnen borstelloze permanente magneettechnologie gebruiken, en beide kunnen een ontwerp met een buitenste rotor hebben. Een vergelijkbare constructie maakt ze echter niet uitwisselbaar. Hun wikkelingen, bedrijfssnelheden, thermische omstandigheden, feedbackvereisten en controllers kunnen aanzienlijk verschillen.
Voor fabrikanten van apparatuur is de De beslissing over drone-motor versus gimbal-motor moet beginnen met de vereiste beweging , niet met het uiterlijk van de motor.
Bij Zhongshan Yuhang Power Technology Co., Ltd. , onze aangegeven reikwijdte omvat de ontwikkeling, productie, energiesysteemoplossingen en OEM / ODM-services van borstelloze motoren. Vanuit dit fabricageperspectief beschouwt de nuttigste vergelijking het volledige voortstuwingssysteem of de positioneringsas, en niet een geïsoleerde motorspecificatie.
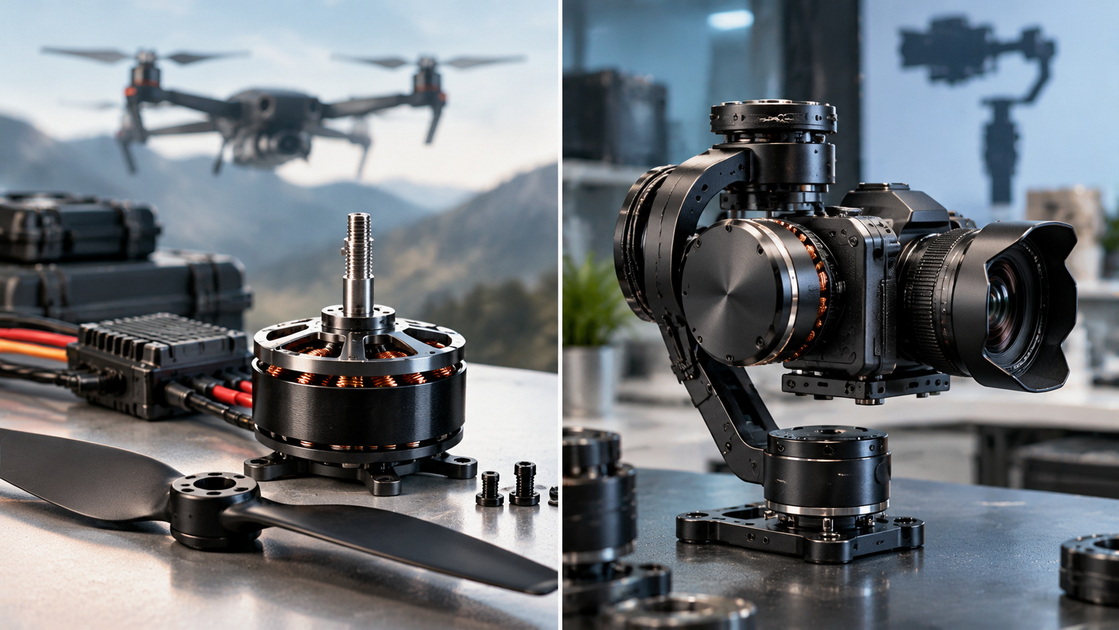
In dit artikel betekent 'dronemotor' een voortstuwingsmotor, met name een motor die wordt gebruikt in een FPV-drone of conventionele multirotor. Een drone kan ook afzonderlijke cardanische motoren dragen.
| Vergelijkingspunt | Drone-aandrijfmotor | Gimbalmotor |
|---|---|---|
| Primaire taak | Draai een propeller om stuwkracht te produceren | Stabiliseer of positioneer een lading |
| Typische beweging | Aanhoudende rotatie met snelheidsveranderingen | Gecontroleerde positionering, omkeringen en vasthouden |
| Belangrijkste prestatiemaatstaven | Stuwkracht, stroom, toerental, efficiëntie, temperatuur | Koppelgladheid, volgfout, zetting, temperatuur |
| Controleur | Aandrijving ESC | Compatibele gimbal- of servocontroller |
| Feedback | Vaak sensorloze motorcommutatie | IMU-feedback; Encoderfeedback kan ook worden gebruikt |
| Mechanische prioriteit | Propellerinterface, balans, rotorretentie | Asintegratie, lagers, kabelgeleiding, stijfheid |
| Koelomstandigheden | Kan profiteren van de luchtstroom van de propeller | Vaak beperkte luchtstroom binnen een samenstel |
| Veel voorkomende aankoopfout | Alleen selecteren op KV | Alleen selecteren op laadvermogen |
Dit zijn typische tendensen, geen universele ontwerpregels. Grote industriële voortstuwingsmotoren en geavanceerde gestabiliseerde platforms kunnen gebruik maken van meer gespecialiseerde regelingen.
Een borstelloze dronemotor zet elektrische energie om in asvermogen. De propeller zet een deel van dat vermogen vervolgens om in aerodynamische stuwkracht.
Bij een FPV-quadcopter moet het voortstuwingssysteem ook reageren op snelle commando's. Acceleratie, remgedrag, traagheid van de propeller en compatibiliteit van de controller beïnvloeden hoe het vliegtuig reageert.
De motor kan niet onafhankelijk van zijn belasting worden geëvalueerd.
Een nuttige voortstuwingsbeoordeling omvat:
- Motorgrootte en wikkeling.
- Bedrijfsspanning van de batterij.
- Propellerdiameter, spoed en bladconfiguratie.
- ESC huidige mogelijkheden en instellingen.
- Vliegtuigmassa.
- Vereiste bedrijfsduur.
- Koel- en installatievoorwaarden.
Een gepubliceerd maximum stuwkrachtcijfer is onvolledig zonder de testspanning, propeller, stroom en duur.
Op dezelfde manier kan een motor die indrukwekkende korte uitbarstingen produceert, ongeschikt zijn voor langdurig gebruik bij dezelfde belasting.
Een cardanische motor past koppel toe rond een as om de oriëntatie van een lading te regelen.
Mogelijk moet een camerastabilisator het beeld stabiel houden terwijl het ondersteunende platform beweegt. Een inspectiesysteem moet mogelijk een sensor nauwkeurig richten en snel tot rust komen na een opdracht.
De motor heeft dus meer nodig dan alleen het vermogen om te draaien.
Belangrijke componenten zijn onder meer:
- Laadvermogen en zwaartepunt.
- Motor- en lageropstelling.
- Positie- of oriëntatiefeedback.
-Controller en afstemming.
- Structurele stijfheid.
- Kabelgeleiding.
- Beschikbare warmteafvoer.
Sommige cardanische ophangingen gebruiken op een motor gemonteerde encoders. Anderen vertrouwen op verschillende detectie- en controlearrangementen. Er mag niet worden aangenomen dat er een encoder wordt meegeleverd, simpelweg omdat het product een cardanische motor wordt genoemd.
Motor KV wordt gewoonlijk uitgedrukt in RPM per volt. Als eerste benadering:
n 0≈K V V
Hier is n 0de onbelaste snelheid bij benadering en is V de aangelegde spanning. Het daadwerkelijke gedrag is afhankelijk van de aandrijf- en motorkarakteristieken.
De snelheid van de belaste propeller zal over het algemeen lager zijn dan de schatting bij nullast.
FPV-aandrijfmotoren werken vaak met relatief hoge snelheden, maar niet alle dronemotoren hebben een hoge KV. Grote propellers en systemen met een hogere spanning kunnen wikkelingen met een veel lagere KV gebruiken.
Daarom identificeert 'lage KV' niet automatisch een cardanische motor.
Binnen een passend bedrijfsbereik:
T≈K T I
Hier KT is de koppelconstante en I de overeenkomstige koppelproducerende stroom.
Kopers moeten de huidige conventies bevestigen voordat ze leveranciers vergelijken. Fasestroom, batterijstroom, piekstroom en RMS-stroom zijn niet uitwisselbaar.
Het veranderen van de wikkeling kan de relatie tussen snelheid en stroom veranderen. Het verhoogt niet automatisch het thermisch duurzame koppel van de motor.
Kleine conventionele cardanische motoren gebruiken vaak andere wikkelingen dan die in FPV-voortstuwingsmotoren van vergelijkbare grootte.
Verzet is echter geen universele scheidslijn. Geavanceerde stroomgestuurde cardanische systemen kunnen ontwerpen gebruiken die verschillen van traditionele camera-cardanische opstellingen.
Sommige ontwerpen van gimbalcontrollers verwachten een bepaald wikkelweerstandsbereik. Het aansluiten van een voortstuwingsmotor met lage weerstand kan de elektrische limieten overschrijden.
Het veilige selectieproces is het matchen van:
- Voedingsspanning.
- Wikkelingsweerstand en inductantie.
- Continue en piekstroom.
- Aantal polen.
- Afkoopmethode.
- Feedbackregeling.
- Beveiligingslimieten voor controllers.
Breng de weerstandsaanbevelingen van één fabrikant van de controller niet over op elk ander product.
Op dezelfde manier is een standaard voortstuwings-ESC doorgaans geen vervanging voor een precisiepositioneringscontroller. Compatibiliteit moet op systeemniveau tot stand worden gebracht.
Een dronemotor en een cardanische motor kunnen beide trillingen veroorzaken, maar de gevolgen verschillen.
Bij voortstuwing kan een onbalans in de rotor of propeller het casco, de lagers, de sensoren en de beeldkwaliteit beïnvloeden.
In een cardanische as kunnen koppelverstoringen de beweging bij lage snelheid en de richtstabiliteit rechtstreeks beïnvloeden.
Het coggingkoppel ontstaat door de interactie tussen de rotormagneten en een stator met sleuven, zelfs zonder opgedragen stroom.
Koppelrimpel tijdens aangedreven werking kan ook elektromagnetisch ontwerp, commutatie, stroomregeling en andere effecten met zich meebrengen.
De claim 'low cogging' beschrijft daarom niet volledig de kwaliteit van gecontroleerde bewegingen.
Vraag naar de meetmethode, belastingsomstandigheden en ondersteunende plots. Evalueer voor gimbal-toepassingen kleine bewegingen en omkeringen, niet alleen een vloeiend ogende demonstratie van continue rotatie.
Een cardanische motor kan stroom verbruiken terwijl hij een stationaire lading vasthoudt tegen een extern koppel.
Bij nul toerental is het mechanische uitgangsvermogen nul, maar er kunnen wikkelingsverliezen blijven bestaan. Koperverlies volgt:
P koper =∑I 2fase ,rms R fase
Dit is de reden waarom 'de motor nauwelijks beweegt' geen bewijs is van een lichte thermische belasting.
Een voortstuwingsmotor die is getest in een sterke luchtstroom kan anders werken wanneer de luchtstroom beperkt is.
Een cardanische motor die in een compacte behuizing is ingesloten, kan sterk afhankelijk zijn van geleiding door de houder.
Vraag continue classificaties aan met de aangegeven omgevingstemperatuur, montageomstandigheden en toegestane wikkelingstemperatuur. Vergelijk een piekbeoordeling van korte duur niet met de continue beoordeling van een andere leverancier.
Voortstuwingsmotoren moeten geschikt zijn voor de propellerinterface en de belastingen die gepaard gaan met rotatie, stuwkracht en manoeuvres.
Gimbalmotoren moeten voorzien zijn van een positioneringsmechanisme met geschikte asondersteuning en stijfheid. Sommige worden als complete samenstellingen geleverd; frameloze kits kunnen alleen rotor en stator bevatten.
De koper moet weten welke lagers, sensoren en steunen buiten het bereik van de motorleverancier blijven.
Twee camera's met dezelfde massa kunnen verschillende eisen stellen als hun massaverdeling verschillend is.
Voor een vereenvoudigde as:
T vereist =Jα+T onbalans +T wrijving +T verstoring
Rotatietraagheid J , versnelling α , onbalans en verstoringen zijn allemaal van belang.
Een goed uitgebalanceerde lading vermindert het statische zwaartekrachtkoppel rond de relevante as. Het elimineert niet het koppel dat nodig is voor versnelling of onderdrukking van verstoringen.
Een voortstuwingssysteem en camera-cardan kunnen afzonderlijke testbanktests doorstaan, maar samen slecht presteren.
Onbalans in de propeller, frameresonantie, flexibele bevestigingen en kabelkrachten kunnen verstoringen overbrengen naar de gestabiliseerde lading.
De resulterende beeldtrillingen zijn niet automatisch een bewijs dat de cardanische motor te klein is.
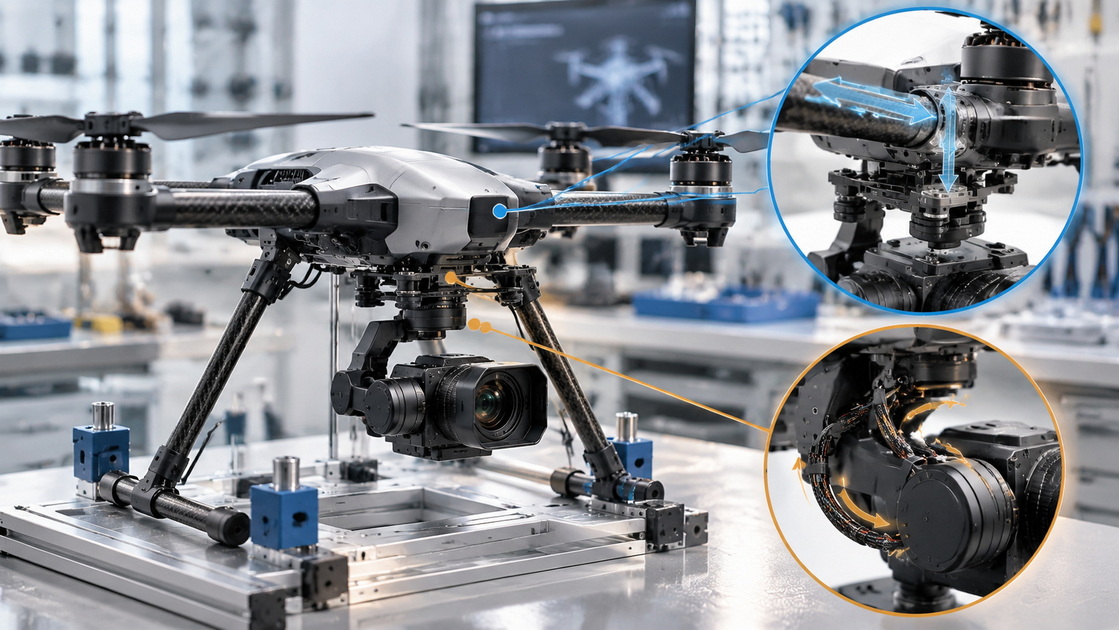
Gebruik een gefaseerde beoordeling:
1. Test de voortstuwingsbalans en trillingen.
2. Controleer de structurele montage en camerabevestiging.
3. Evalueer de gimbal met representatieve bedrading.
4. Vergelijk gedrag met voortstuwing inactief en actief.
5. Controleer de controllerinstellingen en de gemeten respons.
Het blindelings vergroten van de controlewinst of de motorgrootte kan de onderliggende verstoring onopgelost laten.
Deze controle op systeemniveau is met name waardevol voor het in beeld brengen van drones en inspectieplatforms.
Soms kan een borstelloze motor opnieuw worden gebruikt, maar deze moet worden behandeld als een technisch ontwikkelingsproject en niet als een directe vervanging.
Het moet voldoen aan de elektrische, thermische, mechanische, feedback- en prestatie-eisen bij lage snelheden.
Terugspoelen kan de elektrische eigenschappen veranderen. Het corrigeert niet automatisch tandwielen, lagergedrag, rotortraagheid, structurele pasvorm of thermische beperkingen.
De omgekeerde substitutie is even onzeker. Een motor die is ontworpen voor een positioneringsas beschikt mogelijk niet over de juiste propellermontage, snelheidscapaciteit, koelinrichting of rotorretentie.
Voor een commercieel product selecteert u een gevalideerde specificatie in plaats van aan te nemen dat drie motordraden uitwisselbaarheid aangeven.
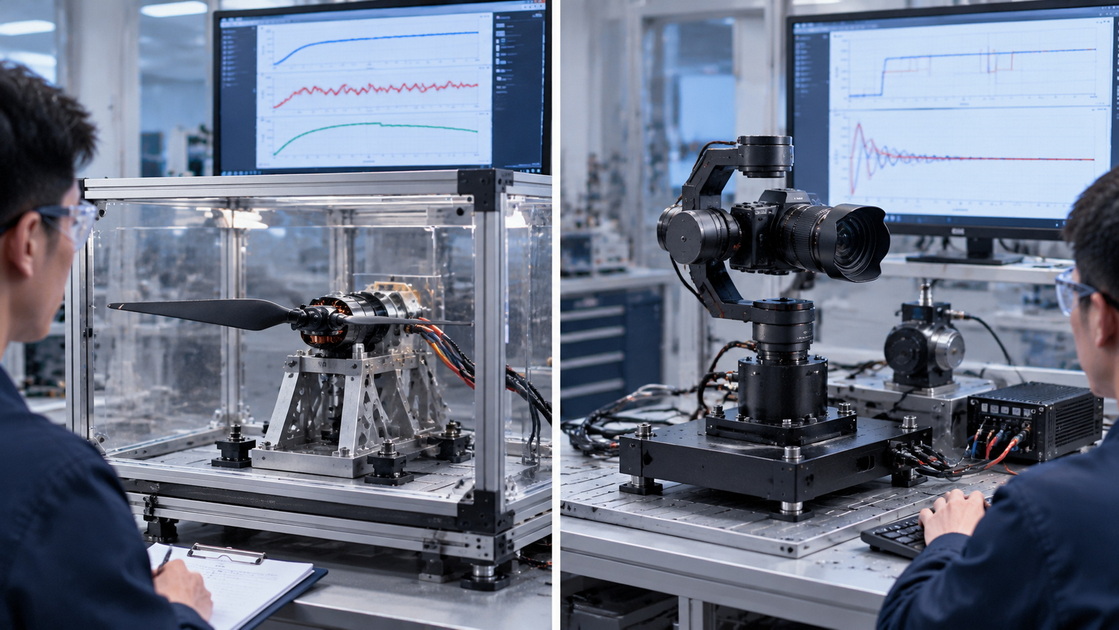
Test met de beoogde propeller en compatibel aandrijfsysteem. Dossier:
- Stoot.
- Toerental.
- Spanning en stroom.
- Temperatuur in de loop van de tijd.
- Dynamische respons.
- Trillingen.
- Relevante bedrijfsduur.
Gebruik geschikte bewaking en gekwalificeerd personeel voor het testen van aangedreven propellers.
Stuwkracht per elektrische watt kan helpen bij het vergelijken van bedrijfspunten, maar is niet hetzelfde als de efficiëntie van motorconversie.
Evalueer:
- Continu- en piekkoppel.
- Beweging op lage snelheid.
- Positie volgen en afrekenen.
- Omkeergedrag.
- Houd temperatuur.
- Door kabels veroorzaakte storingen.
- Prestaties met de beoogde controller en payload.
Bewaar voor beide categorieën de geteste configuratie en tekeningrevisie. Een met de hand geselecteerd monster mag niet stilletjes de acceptatiestandaard worden voor een ongedocumenteerd productieontwerp.
Zhongshan Yuhang Power Technology Co., Ltd. bedient meerdere borstelloze motortoepassingen volgens de geleverde bedrijfsachtergrond, waaronder FPV-drones, cardanische camera's, robotica en andere professionele apparatuur.
Die breedte maakt een duidelijke sollicitatiebrief bijzonder belangrijk.
Voor een voortstuwingsonderzoek geeft u de massa van het vliegtuig, de propeller, de batterijspanning, de stuwkrachtdoelen, het vluchtprofiel en de hoeveelheid op.
Geef voor een gimbal-onderzoek de geometrie van de lading, schatting van de traagheid, asopstelling, bewegingsdoelen, feedbackvoorkeur, installatieruimte en werkcyclus op.
Verduidelijk voor elk project de verantwoordelijkheden op het gebied van maatwerk, tooling, testen, wijzigingsmelding, verpakking en levering. Toepassingsspecifieke haalbaarheid en prestaties moeten worden bevestigd door middel van een technisch voorstel en representatieve monsters.
Een drone-voortstuwingsmotor wordt geselecteerd op basis van de propellerprestaties. Er is gekozen voor een cardanische motor voor een soepele, gecontroleerde beweging van de lading.
Gedeelde borstelloze technologie neemt de verschillen in wikkeling, controllercompatibiliteit, koeling, feedback of mechanische integratie niet weg.
Dat is meestal het geval, vooral bij moderne voortstuwing met meerdere rotoren en camerastabilisatie met directe aandrijving. Borstelloze constructie alleen zorgt niet voor uitwisselbaarheid.
Nee. Dat kan in sommige productklassen een nuttige tendens zijn, maar de bedrijfsspanning, motorgrootte, wikkeling en controllerarchitectuur variëren. Maak een keuze uit de volledige specificaties.
Niet als algemene drop-in-oplossing. Een cardanische ophanging vereist een geschikte regeling van koppel en oriëntatie, met compatibele detectie- en motorkarakteristieken.
Houdkoppel kan stroom vereisen, zelfs zonder rotatie. Een slechte balans, wrijving, kabelkrachten of ongeschikte instellingen kunnen de thermische vraag vergroten.
Er is geen betekenisvolle universele winnaar. Vergelijk de voortstuwing op de vereiste drukpunten en de werking van de cardanische ophanging bij het werkelijke koppel, de beweging en de vasthoudfunctie.
1. Tyto-robotica. [Drone-testapparatuur ]. Ondersteunt het meten van stuwkracht, koppel, toerental, spanning en stroom, en evaluatie van de volledige voortstuwingscombinatie onder representatieve omstandigheden. [tytorobotica ]
2. Tyto-robotica. [Testen van borstelloze motoren ]. Achtergrondinformatie over motortestmetingen en efficiëntiebeoordeling. [tytorobotica ]
3. maxon. [Motorgegevens en bedrijfsbereiken ]. Technische achtergrond over koppelconstanten, stroom, continubedrijf en warmtedissipatie-afhankelijke waarden. [maxongroep ]
4. maxon-ondersteuning. [Motorconstanten ]. Verklaart snelheids- en koppelconstanten en maakt onderscheid tussen wikkelingsafhankelijke kenmerken en motorvermogen. [support.maxongroup ]
5. maxon-ondersteuning. [Motorgegevens en simulatie ]. Ondersteunt het belang van temperatuur, installatie, toleranties en regelkringomstandigheden bij het interpreteren van motorgegevens. [support.maxongroup ]
6. BaseCam-elektronica. [SimpleBGC ]. Documenteert controllerspecifieke waarschuwingen tegen het gebruik van ongeschikte voortstuwingsmotoren met lage weerstand. De numerieke weerstandsaanbevelingen worden niet behandeld als universele cardanische vereisten. [basiscamelectronica ]
7. BaseCam-elektronica. [SimpleBGC-controllerconfiguratiehandleiding ]. Ondersteunt het belang van balans, wrijving, temperatuur, configuratie van het aantal polen en afstemming van de controller. [basiscamelectronica ]
8. BaseCam-elektronica. [Encoders gebruiken met SimpleBGC 32-controllers ]. Toont aan dat de selectie van motorweerstand en feedbackvereisten afhankelijk zijn van de mogelijkheden en configuratie van de controller. [basiscamelectronica ]


