Language


المشاهدات: 246 المؤلف: Yuhang Power وقت النشر: 2026-10-23 المنشأ: موقع


قائمة المحتوى
● محرك الطائرة بدون طيار مقابل محرك Gimbal في لمحة
● ماذا يفعل محرك الطائرة بدون طيار؟
>> يعمل المحرك والمروحة وESC والبطارية معًا
>> الاستقرار يعتمد على المحور الكامل
● السرعة وKV وعزم الدوران: فهم الفرق الحقيقي
>> تصف KV السرعة لكل فولت، وليس الجودة
>> يعتمد عزم الدوران على أكثر من مجرد خيار متعرج
● اللفات والمقاومة وتوافق وحدة التحكم
>> لماذا يمكن لمحرك الدفع أن يلحق الضرر بوحدة تحكم Gimbal
>> عزم الدوران المسنن ليس هو نفسه تموج عزم الدوران
● الأداء الحراري: لماذا يمكن للإمساك أن يولد الحرارة؟
>> يجب أن تتطابق افتراضات التبريد مع التثبيت
● التصميم الميكانيكي ومتطلبات التحميل
>> لماذا وزن الحمولة وحده غير كاف؟
● تتفاعل المحركات من خلال الهيكل
>> تشخيص الاضطراب قبل زيادة حجم المحرك
● هل يمكنك استخدام محرك الطائرة بدون طيار كمحرك Gimbal؟
● كيفية تأهيل محركات الطائرات بدون طيار ومحركات Gimbal
● متطلبات تصنيع المعدات الأصلية وتصنيع التصميم الشخصي لمشاريع السيارات Yuhang
● خاتمة
>> 1. هل محركات الطائرات بدون طيار والمحركات المحورية كلاهما بدون فرش؟
>> 2. هل يحتوي المحرك ذو المحورين دائمًا على كيلو فولت أقل؟
>> 3. هل يمكن لطائرة بدون طيار ESC عادية التحكم في انحراف الكاميرا؟
>> 4. لماذا يصبح المحرك ذو المحورين الثابت ساخنًا؟
>> 5. ما هو نوع المحرك الأكثر كفاءة؟
● مراجع
الفرق الرئيسي بين محرك الطائرة بدون طيار و محرك gimbal هو غرض التشغيل الخاص بهم. يقوم محرك دفع الطائرة بدون طيار بتدوير المروحة لتوليد الدفع. يطبق المحرك المحوري عزم دوران متحكم فيه لتثبيت الكاميرا أو المستشعر أو أي حمولة أخرى أو وضعها.
يمكن لكل منهما استخدام تقنية المغناطيس الدائم بدون فرش، وقد يكون لكل منهما تصميم دوار خارجي. ومع ذلك، فإن البناء المماثل لا يجعلها قابلة للتبديل. يمكن أن تختلف اللفات وسرعات التشغيل والظروف الحرارية ومتطلبات التغذية الراجعة وأجهزة التحكم بشكل كبير.
بالنسبة لمصنعي المعدات، يجب أن يبدأ قرار محرك الطائرة بدون طيار مقابل محرك المحور المطلوبة بالحركة ، وليس مظهر المحرك.
في Zhongshan Yuhang Power Technology Co., Ltd. ، يغطي نطاقنا المعلن تطوير المحركات بدون فرش والإنتاج وحلول نظام الطاقة وخدمات OEM/ODM. من منظور التصنيع هذا، فإن المقارنة الأكثر فائدة تأخذ بعين الاعتبار نظام الدفع الكامل أو محور تحديد الموقع، وليس مواصفات المحرك المعزولة.
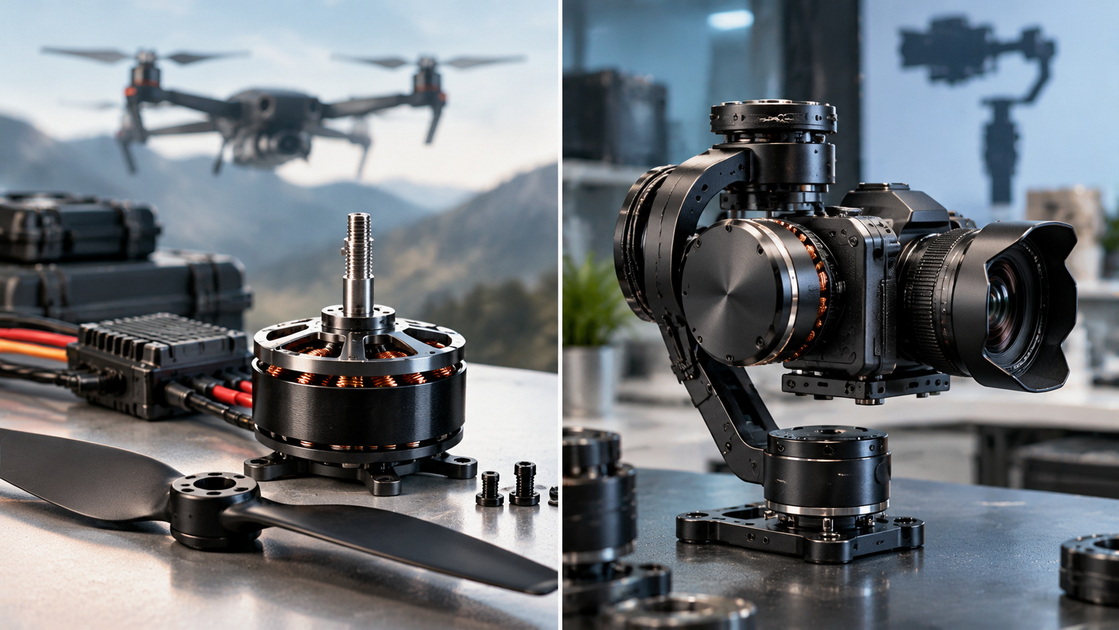
في هذه المقالة، يشير مصطلح 'محرك الطائرة بدون طيار' إلى محرك الدفع، خصوصًا المحرك المستخدم في طائرة بدون طيار FPV أو محرك متعدد المروحيات التقليدي. يمكن للطائرة بدون طيار أيضًا أن تحمل محركات ذات محورين منفصلين.
| نقطة المقارنة | محرك الدفع بدون طيار | محرك Gimbal |
|---|---|---|
| المهمة الأساسية | قم بتدوير المروحة لإنتاج الدفع | تثبيت أو وضع الحمولة |
| حركة نموذجية | دوران مستمر مع تغيرات في السرعة | التحكم في تحديد المواقع والانعكاسات والإمساك |
| مقاييس الأداء الرئيسية | الدفع، التيار، دورة في الدقيقة، الكفاءة، درجة الحرارة | نعومة عزم الدوران، خطأ التتبع، الاستقرار، درجة الحرارة |
| المراقب المالي | الدفع ESC | وحدة تحكم gimbal أو مؤازرة متوافقة |
| تعليق | في كثير من الأحيان تخفيف الحركية بدون حساس | ردود فعل IMU؛ يمكن أيضًا استخدام تعليقات التشفير |
| الأولوية الميكانيكية | واجهة المروحة، التوازن، الاحتفاظ بالدوار | تكامل المحاور، المحامل، توجيه الكابلات، الصلابة |
| ظروف التبريد | قد تستفيد من تدفق الهواء المروحة | غالبًا ما يكون تدفق الهواء محدودًا داخل التجمع |
| خطأ شراء شائع | الاختيار عن طريق KV وحده | الاختيار حسب وزن الحمولة وحده |
هذه اتجاهات نموذجية، وليست قواعد تصميم عالمية. يمكن لمحركات الدفع الصناعية الكبيرة والمنصات المستقرة المتقدمة استخدام ترتيبات أكثر تخصصًا.
يقوم محرك بدون فرش بتحويل الطاقة الكهربائية إلى قوة عمود. وتقوم المروحة بعد ذلك بتحويل جزء من تلك القوة إلى قوة دفع ديناميكية هوائية.
بالنسبة لطائرة كوادكوبتر FPV، يجب أن يستجيب نظام الدفع أيضًا للأوامر السريعة. يؤثر التسارع وسلوك الكبح والقصور الذاتي للمروحة وتوافق وحدة التحكم على كيفية استجابة الطائرة.
لا يمكن تقييم المحرك بشكل مستقل عن حمله.
يتضمن تقييم الدفع المفيد ما يلي:
- حجم المحرك واللف.
- جهد تشغيل البطارية.
- قطر المروحة، درجة الصوت، وتكوين الشفرة.
- القدرة والإعدادات الحالية ESC.
- كتلة الطائرات.
- مدة التشغيل المطلوبة.
- شروط التبريد والتركيب.
إن رقم الدفع الأقصى المنشور غير مكتمل بدون جهد الاختبار والمروحة والتيار والمدة.
وبالمثل، فإن المحرك الذي ينتج دفقات قصيرة مثيرة للإعجاب قد يكون غير مناسب للتشغيل المستمر عند نفس الحمل.
يطبق المحرك ذو المحورين عزم الدوران حول محور للتحكم في اتجاه الحمولة.
قد يحتاج مثبت الكاميرا إلى الحفاظ على ثبات الصورة أثناء تحرك المنصة الداعمة لها. قد يحتاج نظام الفحص إلى توجيه المستشعر بدقة واستقراره بسرعة بعد صدور الأمر.
ولذلك يحتاج المحرك إلى أكثر من القدرة على الدوران.
تشمل المكونات المهمة ما يلي:
- الحمولة ومركز ثقلها.
- ترتيب المحرك والمحمل.
- ردود الفعل الموقف أو الاتجاه.
- التحكم والضبط.
- الصلابة الهيكلية.
- توجيه الكابلات.
- تبديد الحرارة المتاحة.
تستخدم بعض المحاور أجهزة تشفير مثبتة على محرك. ويعتمد البعض الآخر على ترتيبات استشعار وتحكم مختلفة. لا ينبغي افتراض تضمين جهاز التشفير لمجرد أن المنتج يسمى محرك ذو محورين.
يتم التعبير عن محرك KV عادةً بـ RPM لكل فولت. كتقريب أولي:
ن 0≈K V V
هنا، n 0هي سرعة عدم التحميل التقريبية و V هو الجهد المطبق. يعتمد السلوك الفعلي على خصائص المحرك والمحرك.
ستكون سرعة المروحة المحملة عمومًا أقل من تقدير عدم التحميل.
غالبًا ما تعمل محركات الدفع FPV بسرعات عالية نسبيًا، ولكن ليست كل محركات الطائرات بدون طيار تتمتع بـ KV عالية. قد تستخدم المراوح الكبيرة وأنظمة الجهد العالي ملفات ذات جهد أقل بكثير.
ولذلك، فإن 'منخفض KV' لا يتعرف تلقائيًا على محرك ذو محورين.
ضمن نطاق التشغيل المناسب:
T≈K تي أنا
هنا، K T هو ثابت عزم الدوران و I هو التيار المقابل لإنتاج عزم الدوران.
يجب على المشترين تأكيد الاتفاقيات الحالية قبل مقارنة الموردين. لا يمكن تبديل تيار الطور وتيار البطارية وتيار الذروة وتيار RMS.
تغيير اللف يمكن أن يغير العلاقة بين السرعة والتيار. فهو لا يزيد تلقائيًا من عزم الدوران المستدام حرارياً للمحرك.
غالبًا ما تستخدم المحركات ذات المحورين التقليدية الصغيرة ملفات مختلفة عن تلك الموجودة في محركات الدفع FPV ذات الحجم المماثل.
ومع ذلك، فإن المقاومة ليست خطا فاصلا عالميا. يمكن لأنظمة المحور المحوري المتقدمة التي يتم التحكم فيها حاليًا استخدام تصميمات تختلف عن ترتيبات المحور التقليدي للكاميرا.
تتوقع بعض تصميمات وحدات التحكم ذات المحورين نطاقًا معينًا لمقاومة اللف. يمكن أن يؤدي توصيل محرك دفع منخفض المقاومة إلى تجاوز حدوده الكهربائية.
يجب أن تتوافق عملية الاختيار الآمن مع:
- جهد الإمداد.
- لف المقاومة والحث.
- التيار المستمر والذروة.
- عدد القطب.
- طريقة التبادل.
- ترتيب ردود الفعل.
- حدود حماية وحدة التحكم.
لا تقم بنقل توصية مقاومة إحدى الشركات المصنعة لوحدة التحكم إلى كل منتج آخر.
وبالمثل، فإن نظام ESC للدفع القياسي لا يعد عمومًا بديلاً لوحدة التحكم في تحديد المواقع بدقة. يجب أن يتم تأسيس التوافق على مستوى النظام.
يمكن لمحرك الطائرة بدون طيار ومحرك ذو محورين أن ينتجا اهتزازات، لكن العواقب تختلف.
في عملية الدفع، يمكن أن يؤثر عدم توازن الدوار أو المروحة على هيكل الطائرة، والمحامل، وأجهزة الاستشعار، وجودة الصورة.
في المحور المحوري، يمكن أن تؤثر اضطرابات عزم الدوران بشكل مباشر على الحركة منخفضة السرعة واستقرار الإشارة.
ينشأ عزم الدوران من التفاعل بين مغناطيسات الجزء الدوار والجزء الثابت المسنن، حتى بدون وجود تيار متحكم.
يمكن أن يشمل تموج عزم الدوران أثناء التشغيل بالطاقة أيضًا التصميم الكهرومغناطيسي والتخفيف والتحكم الحالي وتأثيرات أخرى.
وبالتالي فإن ادعاء 'انخفاض الترس' لا يصف بشكل كامل جودة الحركة المتحكم فيها.
اسأل عن طريقة القياس، وظروف التحميل، والمؤامرات الداعمة. بالنسبة لتطبيقات المحور المحوري، قم بتقييم الحركات الصغيرة والانعكاسات، وليس فقط عرضًا توضيحيًا سلسًا للدوران المستمر.
يمكن للمحرك المحوري أن يستهلك التيار أثناء حمل حمولة ثابتة مقابل عزم دوران خارجي.
عند السرعة صفر، تكون طاقة الخرج الميكانيكية صفرًا، لكن يمكن أن تظل خسائر الملفات قائمة. يتبع فقدان النحاس:
P النحاس = ∑I 2المرحلة ,rms R المرحلة
ولهذا السبب فإن عبارة 'المحرك بالكاد يتحرك' ليست دليلاً على وجود واجب حراري خفيف.
قد يعمل محرك الدفع الذي تم اختباره في تدفق هواء قوي بشكل مختلف عندما يكون تدفق الهواء مقيدًا.
قد يعتمد المحرك ذو المحورين الموجود داخل غلاف مدمج بشكل كبير على التوصيل من خلال حامله.
اطلب تقييمات مستمرة مع درجة الحرارة المحيطة المذكورة، وظروف التركيب، ودرجة حرارة اللف المسموح بها. لا تقارن تقييم الذروة قصير الأمد مع التقييم المستمر لمورد آخر.
يجب أن تستوعب محركات الدفع واجهة المروحة والأحمال المرتبطة بالدوران والدفع والمناورات.
يجب أن تتناسب المحركات ذات المحورين مع آلية تحديد المواقع مع دعم وصلابة مناسبة للمحور. يتم توفير بعضها كتجميعات كاملة؛ قد توفر المجموعات بدون إطار الجزء الدوار والجزء الثابت فقط.
يجب أن يعرف المشتري المحامل وأجهزة الاستشعار والدعامات التي تظل خارج نطاق مورد المحرك.
يمكن لكاميرتين لهما نفس الكتلة أن تفرضا متطلبات مختلفة إذا اختلف توزيعهما الشامل.
لمحور مبسط:
T المطلوبة = Jα+T + خلل T + احتكاك Tاضطراب
القصور الذاتي الدوراني J ، والتسارع α ، وعدم التوازن، والاضطرابات كلها أمور مهمة.
تعمل الحمولة المتوازنة بشكل جيد على تقليل عزم الجاذبية الثابت حول المحور ذي الصلة. لا يلغي عزم الدوران اللازم للتسارع أو رفض الاضطراب.
قد يجتاز نظام الدفع ومحور الكاميرا اختبارات منفصلة ولكن أداءهما ضعيف معًا.
يمكن أن يؤدي عدم توازن المروحة، ورنين الإطار، والحوامل المرنة، وقوى الكابلات إلى نقل الاضطرابات إلى الحمولة المستقرة.
لا يعد اهتزاز الصورة الناتج دليلًا تلقائيًا على أن المحرك ذو المحورين صغير جدًا.
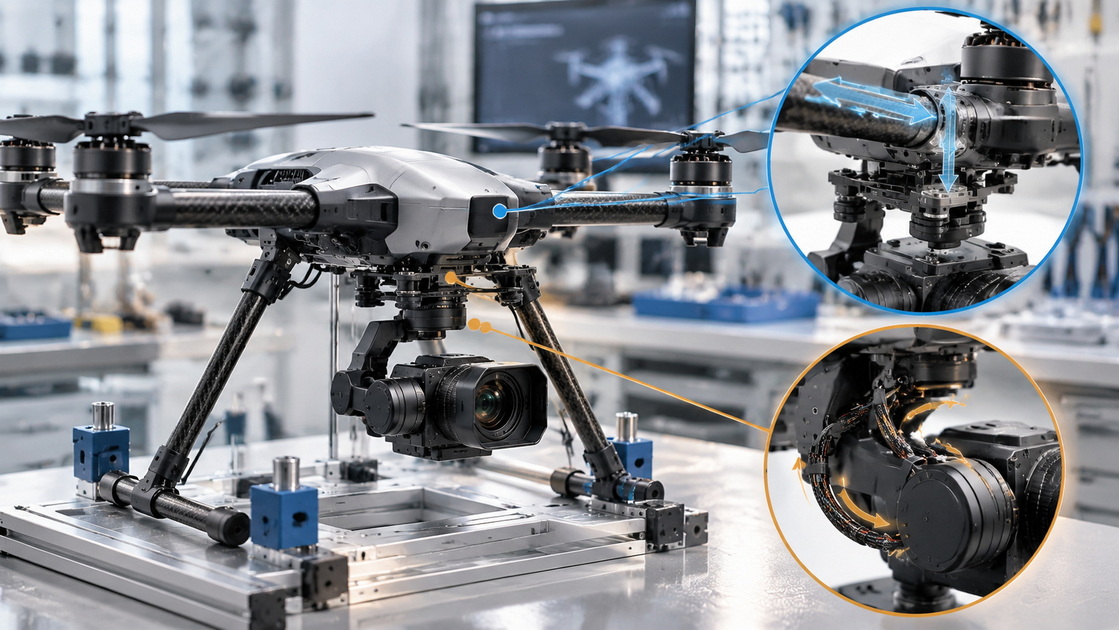
استخدم التقييم المرحلي:
1. اختبار توازن الدفع والاهتزاز.
2. تحقق من التركيب الهيكلي ومرفق الكاميرا.
3. قم بتقييم المحور المحوري باستخدام الأسلاك التمثيلية.
4. قارن السلوك مع الدفع الخامل والنشط.
5. قم بمراجعة إعدادات وحدة التحكم والاستجابة المقاسة.
يمكن أن تؤدي الزيادة العمياء في مكاسب التحكم أو حجم المحرك إلى ترك الاضطراب الأساسي دون حل.
يعد هذا الفحص على مستوى النظام ذا قيمة خاصة لطائرات التصوير بدون طيار ومنصات الفحص.
في بعض الأحيان يمكن إعادة استخدام المحرك بدون فرش، ولكن يجب التعامل معه كمشروع تطوير هندسي وليس كبديل مباشر.
يجب أن تلبي متطلبات الأداء الكهربائية والحرارية والميكانيكية والتغذية الراجعة والسرعة المنخفضة.
قد يؤدي اللف إلى تغيير الخصائص الكهربائية. فهو لا يقوم تلقائيًا بتصحيح التسنن، أو سلوك المحمل، أو القصور الذاتي للدوار، أو الملاءمة الهيكلية، أو القيود الحرارية.
الاستبدال العكسي غير مؤكد بنفس القدر. قد لا يوفر المحرك المصمم لمحور تحديد الموقع حاملًا مناسبًا للمروحة أو قدرة السرعة أو ترتيب التبريد أو الاحتفاظ بالدوار.
بالنسبة لمنتج تجاري، اختر وفقًا لمواصفات تم التحقق منها بدلاً من افتراض أن ثلاثة أسلاك محرك تشير إلى إمكانية التبادل.
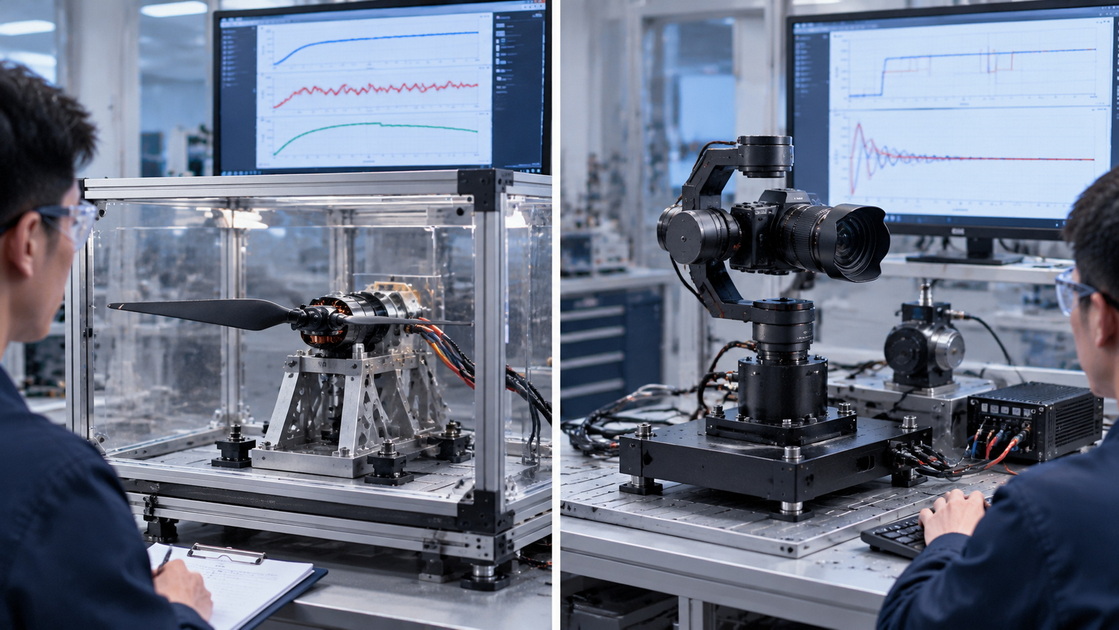
اختبر باستخدام المروحة المقصودة ونظام الطاقة المتوافق. سِجِلّ:
- التوجه.
- دورة في الدقيقة.
- الجهد والتيار.
- درجة الحرارة مع مرور الوقت.
- الاستجابة الديناميكية.
- الاهتزاز.
- مدة التشغيل ذات الصلة.
استخدم الحراسة المناسبة والموظفين المؤهلين لاختبار المروحة التي تعمل بالطاقة.
يمكن أن يساعد الدفع لكل واط كهربائي في مقارنة نقاط التشغيل، ولكنه ليس نفس كفاءة تحويل المحرك.
يقيم:
- عزم الدوران المستمر والذروة.
- حركة منخفضة السرعة.
- تتبع الموقف وتسوية.
- السلوك العكسي.
- الاحتفاظ بدرجة الحرارة.
- الاضطرابات الناجمة عن الكابل.
- الأداء مع وحدة التحكم والحمولة المقصودة.
بالنسبة لكلا الفئتين، احتفظ بالتكوين الذي تم اختباره ومراجعة الرسم. لا ينبغي أن تصبح العينة المختارة يدويًا معيار القبول لتصميم الإنتاج غير الموثق.
تقدم شركة Zhongshan Yuhang Power Technology Co., Ltd. العديد من تطبيقات المحركات بدون فرش وفقًا لخلفية الشركة الموردة لها، بما في ذلك طائرات FPV بدون طيار، والكاميرات ذات المحورين، والروبوتات، وغيرها من المعدات الاحترافية.
هذا الاتساع يجعل ملخص الطلب الواضح ذا أهمية خاصة.
للاستفسار عن الدفع، قم بتوفير كتلة الطائرة والمروحة وجهد البطارية وأهداف الدفع وملف الرحلة والكمية.
بالنسبة للاستعلام عن المحور المحوري، قم بتوفير هندسة الحمولة النافعة، وتقدير القصور الذاتي، وترتيب المحاور، وأهداف الحركة، وتفضيلات الملاحظات، ومساحة التثبيت، ودورة العمل.
بالنسبة لأي من المشروعين، قم بتوضيح مسؤوليات التخصيص والأدوات والاختبار وإخطار التغيير والتعبئة والتسليم. وينبغي تأكيد الجدوى والأداء الخاص بالتطبيق من خلال اقتراح فني وعينات تمثيلية.
يتم اختيار محرك دفع الطائرة بدون طيار بناءً على أداء المروحة. يتم اختيار محرك ذو محورين حول حركة حمولة سلسة يمكن التحكم فيها.
لا تعمل التكنولوجيا المشتركة بدون فرش على إزالة الاختلافات في اللف أو توافق وحدة التحكم أو التبريد أو التغذية الراجعة أو التكامل الميكانيكي.
وهي عادةً ما تكون كذلك، لا سيما في أنظمة الدفع الحديثة متعددة المراوح وتثبيت الكاميرا ذات الدفع المباشر. البناء بدون فرش وحده لا ينشئ قابلية التبادل.
لا، يمكن أن يكون هذا اتجاهًا مفيدًا في بعض فئات المنتجات، لكن جهد التشغيل وحجم المحرك والملف وبنية وحدة التحكم تختلف. اختر من المواصفات الكاملة.
ليس كحل عام. يتطلب المحور المحوري تحكمًا مناسبًا في عزم الدوران والتوجيه، مع استشعار متوافق وخصائص حركية.
يمكن أن يتطلب تثبيت عزم الدوران تيارًا حتى بدون الدوران. يمكن أن يؤدي ضعف التوازن أو الاحتكاك أو قوى الكابل أو الإعدادات غير المناسبة إلى زيادة الطلب الحراري.
لا يوجد فائز عالمي ذو معنى. قارن بين الدفع عند نقاط الدفع المطلوبة وتشغيل المحور الثنائي عند عزم الدوران الفعلي والحركة وواجب التثبيت.
1. تيتو الروبوتات. [معدات اختبار الطائرات بدون طيار ]. يدعم قياس الدفع وعزم الدوران وعدد الدورات في الدقيقة والجهد والتيار وتقييم مجموعة الدفع الكاملة في ظل ظروف تمثيلية. [تيتروبوتيكس ]
2. تيتو الروبوتات. [اختبار محرك بدون فرش ]. خلفية عن قياسات اختبار المحركات وتقييم الكفاءة. [تيتروبوتيكس ]
3. ماكسون. [بيانات المحرك ونطاقات التشغيل ]. الخلفية التقنية عن ثوابت عزم الدوران والتيار والتشغيل المستمر والتقييمات المعتمدة على تبديد الحرارة. []
4. دعم ماكسون. [الثوابت الحركية ]. يشرح ثوابت السرعة وعزم الدوران ويميز الخصائص المعتمدة على اللف عن قدرة المحرك. [دعم ماكسونجروب ]
5. دعم ماكسون. [البيانات الحركية والمحاكاة ]. يدعم أهمية درجة الحرارة والتركيب والتفاوتات وظروف حلقة التحكم عند تفسير بيانات المحرك. [دعم ماكسونجروب ]
6. إلكترونيات BaseCam. [سيمبلي بي جي سي ]. توثيق التحذيرات الخاصة بوحدة التحكم ضد استخدام محركات دفع غير مناسبة منخفضة المقاومة. لا يتم التعامل مع توصيات المقاومة العددية الخاصة بها على أنها متطلبات انحراف عالمية. []
7. إلكترونيات BaseCam. [دليل تكوين وحدة تحكم SimpleBGC ]. يدعم أهمية التوازن والاحتكاك ودرجة الحرارة وتكوين عدد الأقطاب وضبط وحدة التحكم. []
8. إلكترونيات BaseCam. [استخدام أجهزة التشفير مع وحدات تحكم SimpleBGC 32 . يوضح أن اختيار مقاومة المحرك ومتطلبات التغذية الراجعة يعتمد على قدرة وحدة التحكم وتكوينها. []


