Language


Visualizações: 246 Autor: Yuhang Power Tempo de publicação: 23/10/2026 Origem: Site


Menu Conteúdo
● Drone Motor vs Gimbal Motor em resumo
>> O motor, a hélice, o ESC e a bateria trabalham juntos
>> A estabilização depende do eixo completo
● Velocidade, KV e Torque: Compreendendo a Real Diferença
>> KV descreve velocidade por Volt, não qualidade
>> O torque depende de mais do que a escolha do enrolamento
● Enrolamentos, resistência e compatibilidade do controlador
>> Por que um motor de propulsão pode danificar um controlador de cardan
● Suavidade, engrenagem e vibração
>> Torque de engrenagem não é o mesmo que ondulação de torque
● Desempenho térmico: por que ficar parado pode gerar calor
>> As suposições de resfriamento devem corresponder à instalação
● Projeto Mecânico e Requisitos de Carga
>> Por que o peso da carga útil por si só é insuficiente
● Os motores interagem através da estrutura
>> Diagnosticar o distúrbio antes de aumentar o tamanho do motor
● Você pode usar um motor drone como motor de cardan?
● Como qualificar motores drone e motores gimbal
>> Verificações de aceitação do motor de propulsão
>> Verificações de aceitação do motor do cardan
● Requisitos OEM e ODM para projetos de motores Yuhang
>> 1. Os motores drone e os motores gimbal são sem escovas?
>> 2. Um motor de gimbal sempre tem KV mais baixo?
>> 3. Um drone ESC normal pode controlar um gimbal de câmera?
>> 4. Por que um motor de cardan estacionário fica quente?
>> 5. Qual tipo de motor é mais eficiente?
A principal diferença entre um motor drone e um o motor do cardan é sua finalidade operacional. Um motor de propulsão de drone gira uma hélice para gerar impulso. Um motor de gimbal aplica torque controlado para estabilizar ou posicionar uma câmera, sensor ou outra carga útil.
Ambos podem usar tecnologia de ímã permanente sem escova e ambos podem ter um design de rotor externo. No entanto, a construção semelhante não os torna intercambiáveis. Seus enrolamentos, velocidades operacionais, condições térmicas, requisitos de feedback e controladores podem diferir substancialmente.
Para os fabricantes de equipamentos, o A decisão do motor do drone versus motor do gimbal deve começar com o necessário movimento , não com a aparência do motor.
No Zhongshan Yuhang Power Technology Co., Ltd. , nosso escopo declarado abrange desenvolvimento de motores sem escova, produção, soluções de sistema de energia e serviços OEM/ODM. Desta perspectiva de fabricação, a comparação mais útil considera o sistema de propulsão completo ou o eixo de posicionamento – e não uma especificação isolada do motor.
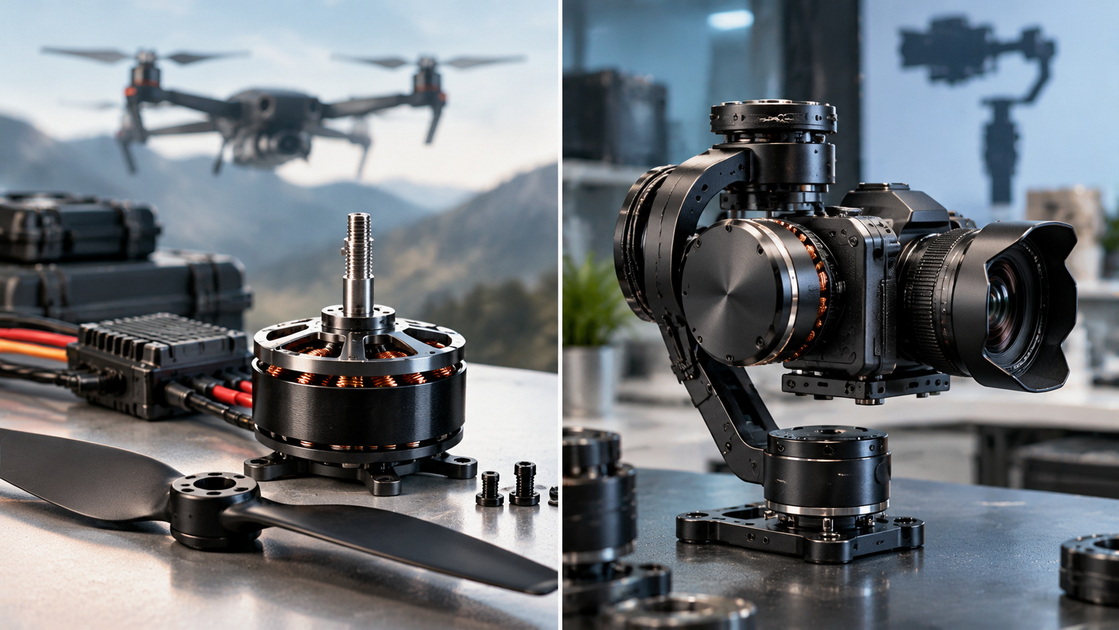
Neste artigo, “motor drone” significa um motor de propulsão, particularmente aquele usado em um drone FPV ou multirotor convencional. Um drone também pode transportar motores de cardan separados.
| Ponto de comparação | Motor de propulsão de drone | Motor de cardan |
|---|---|---|
| Tarefa principal | Gire uma hélice para produzir impulso | Estabilizar ou posicionar uma carga útil |
| Movimento típico | Rotação sustentada com mudanças de velocidade | Posicionamento controlado, reversões e retenção |
| Principais medidas de desempenho | Impulso, corrente, RPM, eficiência, temperatura | Suavidade de torque, erro de rastreamento, estabilização, temperatura |
| Controlador | Propulsão ESC | Gimbal ou servocontrolador compatível |
| Opinião | Muitas vezes comutação de motor sem sensor | Feedback da IMU; o feedback do encoder também pode ser usado |
| Prioridade mecânica | Interface da hélice, equilíbrio, retenção do rotor | Integração de eixos, rolamentos, roteamento de cabos, rigidez |
| Condições de resfriamento | Pode se beneficiar do fluxo de ar da hélice | Muitas vezes fluxo de ar limitado dentro de uma montagem |
| Erro comum de compra | Selecionando apenas por KV | Selecionando apenas pelo peso da carga útil |
Estas são tendências típicas, não regras universais de design. Grandes motores de propulsão industrial e plataformas estabilizadas avançadas podem utilizar arranjos mais especializados.
Um motor drone sem escova converte energia elétrica em energia do eixo. A hélice então converte parte dessa potência em impulso aerodinâmico.
Para um quadricóptero FPV, o sistema de propulsão também deve responder a comandos rápidos. A aceleração, o comportamento de frenagem, a inércia da hélice e a compatibilidade do controlador afetam a forma como a aeronave responde.
O motor não pode ser avaliado independentemente da sua carga.
Uma avaliação útil da propulsão inclui:
- Tamanho e enrolamento do motor.
- Tensão de funcionamento da bateria.
- Diâmetro da hélice, passo e configuração da pá.
- Capacidade e configurações atuais do ESC.
- Massa da aeronave.
- Duração operacional necessária.
- Condições de refrigeração e instalação.
Um valor de empuxo máximo publicado está incompleto sem a tensão de teste, hélice, corrente e duração.
Da mesma forma, um motor que produz rajadas curtas impressionantes pode ser inadequado para operação sustentada com a mesma carga.
Um motor gimbal aplica torque em torno de um eixo para controlar a orientação de uma carga útil.
Um estabilizador de câmera pode precisar manter a imagem estável enquanto a plataforma de suporte se move. Um sistema de inspeção pode precisar apontar um sensor com precisão e assentar rapidamente após um comando.
O motor, portanto, precisa de mais do que a capacidade de girar.
Componentes importantes incluem:
- Carga útil e seu centro de gravidade.
- Disposição do motor e dos rolamentos.
- Feedback de posição ou orientação.
- Controlador e sintonia.
- Rigidez estrutural.
- Roteamento de cabos.
- Dissipação de calor disponível.
Alguns gimbals usam codificadores montados em motor. Outros dependem de diferentes arranjos de detecção e controle. Não se deve presumir que um codificador esteja incluído simplesmente porque o produto é chamado de motor de cardan.
O KV do motor é comumente expresso em RPM por volt. Como uma primeira aproximação:
n 0≈K V V
Aqui, n 0é a velocidade aproximada sem carga e V é a tensão aplicada. O comportamento real depende das características do inversor e do motor.
A velocidade da hélice carregada geralmente será inferior à estimativa sem carga.
Os motores de propulsão FPV geralmente operam em velocidades comparativamente altas, mas nem todos os motores drone têm KV alto. Hélices grandes e sistemas de alta tensão podem usar enrolamentos de KV muito mais baixos.
Portanto, “baixo KV” não identifica automaticamente um motor de gimbal.
Dentro de uma faixa operacional apropriada:
T≈K T I
Aqui, K T é a constante de torque e I é a corrente produtora de torque correspondente.
Os compradores devem confirmar as convenções atuais antes de comparar fornecedores. Corrente de fase, corrente de bateria, corrente de pico e corrente RMS não são intercambiáveis.
Alterar o enrolamento pode alterar a relação entre velocidade e corrente. Não aumenta automaticamente o torque termicamente sustentável do motor.
Pequenos motores de gimbal convencionais geralmente usam enrolamentos diferentes daqueles dos motores de propulsão FPV de tamanho semelhante.
Contudo, a resistência não é uma linha divisória universal. Sistemas avançados de gimbal controlados por corrente podem usar designs que diferem dos arranjos tradicionais de câmera-gimbal.
Alguns projetos de controladores de gimbal esperam uma faixa específica de resistência ao enrolamento. A conexão de um motor de propulsão de baixa resistência pode exceder seus limites elétricos.
O processo de seleção seguro deve corresponder a:
- Tensão de alimentação.
- Resistência e indutância do enrolamento.
- Corrente contínua e de pico.
- Contagem de pólos.
- Método de comutação.
- Arranjo de feedback.
- Limites de proteção do controlador.
Não transfira as recomendações de resistência de um fabricante de controlador para todos os outros produtos.
Da mesma forma, um ESC de propulsão padrão geralmente não substitui um controlador de posicionamento de precisão. A compatibilidade deve ser estabelecida no nível do sistema.
Um motor drone e um motor gimbal podem produzir vibração, mas as consequências são diferentes.
Na propulsão, o desequilíbrio do rotor ou da hélice pode afetar a fuselagem, os rolamentos, os sensores e a qualidade da imagem.
Em um eixo do cardan, os distúrbios de torque podem afetar diretamente o movimento em baixa velocidade e a estabilidade da ponta.
O torque de engrenagem surge da interação entre os ímãs do rotor e um estator com fenda, mesmo sem corrente comandada.
A ondulação de torque durante a operação energizada também pode envolver projeto eletromagnético, comutação, controle de corrente e outros efeitos.
Uma afirmação de “baixa engrenagem” portanto não descreve completamente a qualidade do movimento controlado.
Solicite o método de medição, as condições de carga e as parcelas de suporte. Para aplicações de gimbal, avalie pequenos movimentos e reversões – não apenas uma demonstração de rotação contínua de aparência suave.
Um motor de cardan pode consumir corrente enquanto mantém uma carga estacionária contra um torque externo.
Na velocidade zero, a potência mecânica de saída é zero, mas as perdas no enrolamento podem permanecer. A perda de cobre segue:
P cobre =∑I 2fase ,rms R fase
É por isso que “o motor mal se move” não é evidência de uma carga térmica leve.
Um motor de propulsão testado com fluxo de ar forte pode funcionar de maneira diferente quando o fluxo de ar é restrito.
Um motor de cardan fechado dentro de uma caixa compacta pode depender muito da condução através de sua montagem.
Solicite classificações contínuas com temperatura ambiente declarada, condições de montagem e temperatura permitida do enrolamento. Não compare uma classificação de pico de curta duração com uma classificação contínua de outro fornecedor.
Os motores de propulsão devem acomodar a interface da hélice e as cargas associadas à rotação, impulso e manobras.
Os motores do gimbal devem ser equipados com um mecanismo de posicionamento com suporte de eixo e rigidez adequados. Alguns são fornecidos como conjuntos completos; kits sem moldura podem fornecer apenas rotor e estator.
O comprador deve saber quais rolamentos, sensores e suportes permanecem fora do escopo do fornecedor do motor.
Duas câmeras com a mesma massa podem impor demandas diferentes se sua distribuição de massa for diferente.
Para um eixo simplificado:
T necessário = Jα + T desequilíbrio + fricção T + Tperturbação
Inércia rotacional J , aceleração α , desequilíbrio e distúrbios são importantes.
Uma carga útil bem equilibrada reduz o torque da gravidade estática em torno do eixo relevante. Não elimina o torque necessário para aceleração ou rejeição de perturbações.
Um sistema de propulsão e um gimbal de câmera podem passar em testes de bancada separados, mas ter um desempenho ruim juntos.
O desequilíbrio da hélice, a ressonância da estrutura, as montagens flexíveis e as forças dos cabos podem transmitir perturbações à carga útil estabilizada.
A vibração da imagem resultante não é automaticamente uma evidência de que o motor do gimbal é muito pequeno.
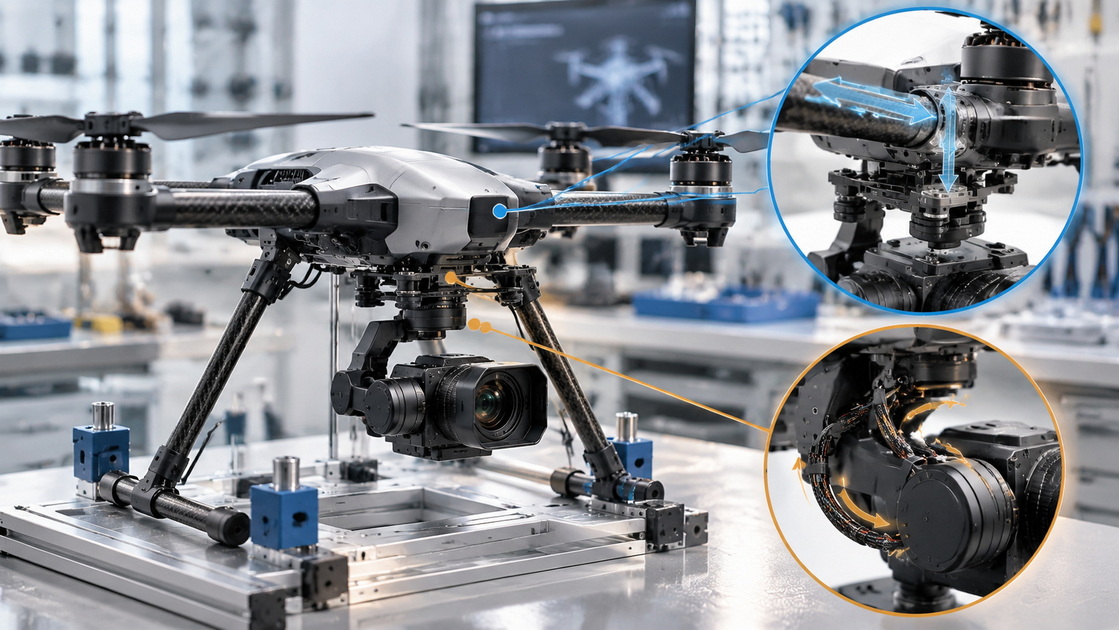
Use uma avaliação faseada:
1. Teste o equilíbrio e a vibração da propulsão.
2. Verifique a montagem estrutural e a fixação da câmera.
3. Avalie o cardan com fiação representativa.
4. Compare o comportamento com a propulsão inativa e ativa.
5. Revise as configurações do controlador e a resposta medida.
Aumentar cegamente os ganhos de controle ou o tamanho do motor pode deixar o distúrbio subjacente sem solução.
Essa verificação em nível de sistema é particularmente valiosa para drones de geração de imagens e plataformas de inspeção.
Às vezes, um motor sem escova pode ser reaproveitado, mas deve ser tratado como um projeto de desenvolvimento de engenharia e não como uma substituição direta.
Ele deve atender aos requisitos de desempenho elétrico, térmico, mecânico, de feedback e de baixa velocidade.
O rebobinamento pode alterar as características elétricas. Ele não corrige automaticamente a engrenagem, o comportamento do rolamento, a inércia do rotor, o ajuste estrutural ou as limitações térmicas.
A substituição reversa é igualmente incerta. Um motor projetado para um eixo de posicionamento pode não fornecer uma montagem de hélice, capacidade de velocidade, arranjo de resfriamento ou retenção de rotor apropriados.
Para um produto comercial, selecione uma especificação validada em vez de presumir que três fios do motor indicam intercambialidade.
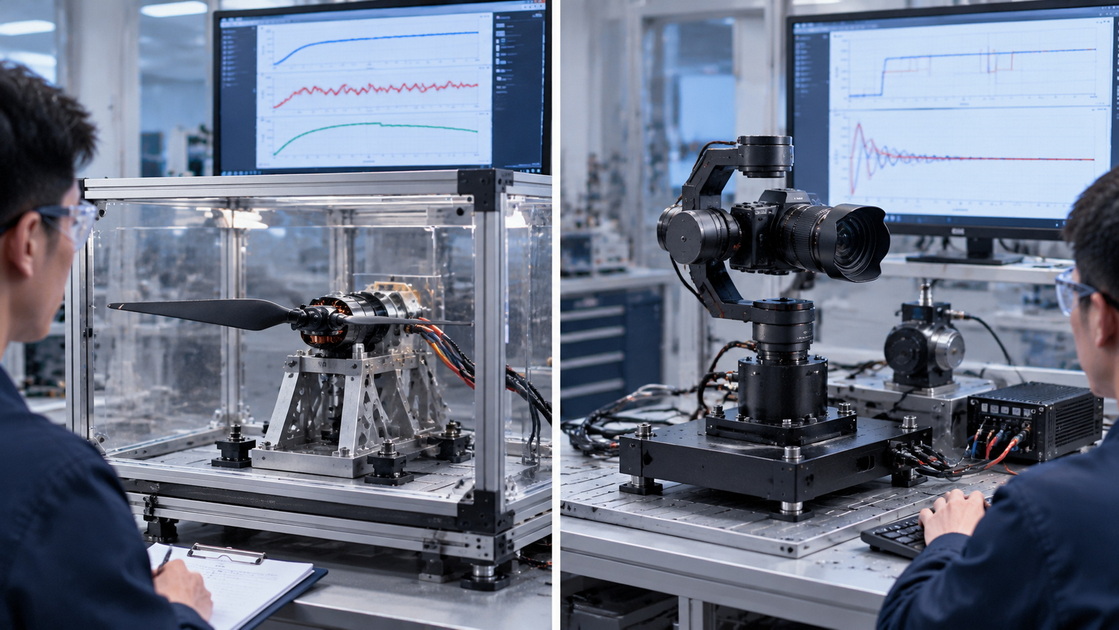
Teste com a hélice pretendida e o sistema de potência compatível. Registro:
- Impulso.
- RPM.
- Tensão e corrente.
- Temperatura ao longo do tempo.
- Resposta dinâmica.
- Vibração.
- Duração operacional relevante.
Use proteção adequada e pessoal qualificado para testar hélices motorizadas.
O impulso por watt elétrico pode ajudar a comparar os pontos operacionais, mas não é o mesmo que a eficiência de conversão do motor.
Avaliar:
- Torque contínuo e de pico.
- Movimento de baixa velocidade.
- Rastreamento e liquidação de posição.
- Comportamento de reversão.
- Manter a temperatura.
- Distúrbios induzidos por cabos.
- Desempenho com o controlador e carga útil pretendidos.
Para ambas as categorias, guarde a configuração testada e a revisão do desenho. Uma amostra selecionada a dedo não deve tornar-se silenciosamente o padrão de aceitação para um projeto de produção não documentado.
atende a várias aplicações de motores sem escova de acordo com o histórico da empresa fornecida, incluindo drones FPV, câmeras gimbal, robótica e outros equipamentos profissionais.
Essa amplitude torna um resumo de aplicação claro especialmente importante.
Para uma consulta de propulsão, forneça a massa da aeronave, hélice, tensão da bateria, alvos de empuxo, perfil de voo e quantidade.
Para uma consulta de gimbal, forneça geometria de carga útil, estimativa de inércia, disposição de eixos, alvos de movimento, preferência de feedback, espaço de instalação e ciclo de trabalho.
Para qualquer um dos projetos, esclareça as responsabilidades de personalização, ferramentas, testes, notificação de alterações, embalagem e entrega. A viabilidade e o desempenho específicos da aplicação devem ser confirmados através de uma proposta técnica e amostras representativas.
Um motor de propulsão de drone é selecionado de acordo com o desempenho da hélice. Um motor de gimbal é selecionado em torno de um movimento suave e controlado da carga útil.
A tecnologia sem escova compartilhada não elimina as diferenças no enrolamento, na compatibilidade do controlador, no resfriamento, no feedback ou na integração mecânica.
Eles geralmente o são, especialmente na moderna propulsão multirotor e na estabilização de câmera de acionamento direto. A construção sem escova por si só não estabelece intercambialidade.
Não. Essa pode ser uma tendência útil em algumas classes de produtos, mas a tensão operacional, o tamanho do motor, o enrolamento e a arquitetura do controlador variam. Selecione entre as especificações completas.
Não como uma solução geral. Um cardan requer controle adequado de torque e orientação, com características de detecção e motor compatíveis.
O torque de retenção pode exigir corrente mesmo sem rotação. Mau equilíbrio, fricção, forças nos cabos ou configurações inadequadas podem aumentar a demanda térmica.
Não existe um vencedor universal significativo. Compare a propulsão nos pontos de impulso necessários e a operação do gimbal em seu torque, movimento e serviço reais de retenção.
1. Tyto Robótica. [Equipamento de teste de drones ]. Suporta medição de empuxo, torque, RPM, tensão e corrente e avaliação da combinação completa de propulsão sob condições representativas. [tirorobótica ]
2. Tyto Robótica. [Teste de motor sem escova ]. Antecedentes em medições de testes motores e avaliação de eficiência. [tirorobótica ]
3. máximo. [Dados do motor e faixas operacionais ]. Conhecimento técnico sobre constantes de torque, corrente, operação contínua e classificações dependentes de dissipação de calor. [maxongrupo ]
4. Suporte máximo. [Constantes do Motor ]. Explica as constantes de velocidade e torque e distingue as características dependentes do enrolamento da capacidade do motor. [suporte.maxongroup ]
5. Suporte máximo. [Dados e simulação do motor ]. Apoia a importância da temperatura, instalação, tolerâncias e condições da malha de controle ao interpretar dados do motor. [suporte.maxongroup ]
6. Eletrônica BaseCam. [SimpleBGC ]. Documenta advertências específicas do controlador contra o uso de motores de propulsão de baixa resistência inadequados. Suas recomendações numéricas de resistência não são tratadas como requisitos universais de gimbal. [basecameeletrônica ]
7. Eletrônica BaseCam. [Guia de configuração do controlador SimpleBGC ]. Apoia a importância do equilíbrio, fricção, temperatura, configuração de contagem de pólos e ajuste do controlador. [basecameeletrônica ]
8. Eletrônica BaseCam. [Usando codificadores com controladores SimpleBGC 32 ]. Demonstra que a seleção da resistência do motor e os requisitos de feedback dependem da capacidade e configuração do controlador. [basecameeletrônica ]


