Language


Просмотров: 246 Автор: Yuhang Power Время публикации: 23.10.2026 Происхождение: Сайт


Меню контента
● Краткий обзор двигателя дрона и карданного двигателя
>> Двигатель, пропеллер, ESC и аккумулятор работают вместе.
● Что делает подвесной двигатель?
>> Стабилизация зависит от всей оси
● Скорость, KV и крутящий момент: понимание реальной разницы
>> KV описывает скорость на вольт, а не качество
>> Крутящий момент зависит не только от выбора обмотки
● Обмотки, сопротивление и совместимость контроллера
>> Почему маршевый двигатель может повредить контроллер стабилизатора
● Плавность, заедание и вибрация
>> Зубчатый крутящий момент — это не то же самое, что пульсация крутящего момента
● Тепловые характеристики: почему неподвижность может выделять тепло
>> Предположения по охлаждению должны соответствовать установке
● Требования к механической конструкции и нагрузке
>> Почему одного только веса полезной нагрузки недостаточно
● Двигатели взаимодействуют через структуру
>> Диагностика неисправности перед увеличением размера двигателя
● Можете ли вы использовать двигатель дрона в качестве двигателя подвеса?
● Как квалифицировать двигатели дронов и подвесные двигатели
>> Приемочные проверки маршевого двигателя
>> Приемочные проверки двигателя карданного подвеса
● Требования OEM и ODM для проектов Yuhang Motor
>> 1. Являются ли двигатели дронов и подвесные двигатели бесщеточными?
>> 2. Всегда ли у мотора подвеса меньшее значение KV?
>> 3. Может ли обычный ESC дрона управлять стабилизатором камеры?
>> 4. Почему двигатель стационарного стабилизатора нагревается?
>> 5. Какой тип двигателя более эффективен?
● Ссылки
Основное отличие двигателя дрона от дрона карданный двигатель является их рабочим назначением. Двигатель дрона вращает пропеллер для создания тяги. Подвесной двигатель применяет контролируемый крутящий момент для стабилизации или позиционирования камеры, датчика или другой полезной нагрузки.
Оба могут использовать бесщеточную технологию с постоянными магнитами, и оба могут иметь конструкцию с внешним ротором. Однако схожая конструкция не делает их взаимозаменяемыми. Их обмотки, рабочие скорости, температурные условия, требования к обратной связи и контроллеры могут существенно различаться.
Для производителей оборудования Решение о выборе двигателя дрона или подвесного двигателя должно начинаться с необходимого движения , а не внешнего вида двигателя.
В Компания Zhongshan Yuhang Power Technology Co., Ltd. , заявленный объем работ охватывает разработку, производство бесщеточных двигателей, решения для энергосистем и услуги OEM/ODM. С точки зрения производства наиболее полезным сравнением является вся двигательная система или ось позиционирования, а не отдельная спецификация двигателя.
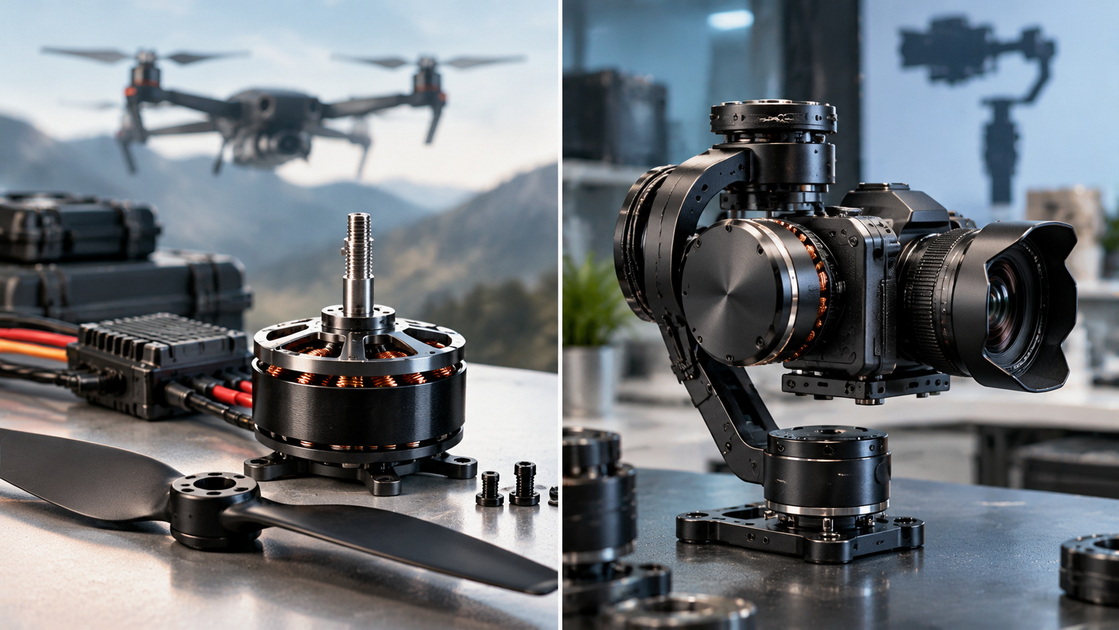
В этой статье «двигатель дрона» означает двигатель, используемый в дронах FPV или обычных мультикоптерах. Дрон также может нести отдельные подвесные двигатели.
| Точка сравнения | Двигатель дрона | Подвесной двигатель |
|---|---|---|
| Основная задача | Вращайте пропеллер, чтобы создать тягу. | Стабилизировать или расположить полезную нагрузку |
| Типичное движение | Устойчивое вращение с изменением скорости | Контролируемое позиционирование, развороты и удержание |
| Основные показатели эффективности | Тяга, ток, частота вращения, КПД, температура | Плавность крутящего момента, ошибка отслеживания, стабилизация, температура |
| Контроллер | ЭКУ | Совместимый стабилизатор или сервоконтроллер |
| Обратная связь | Часто бездатчиковая коммутация двигателя | обратная связь ИДУ; также может использоваться обратная связь энкодера |
| Механический приоритет | Интерфейс пропеллера, баланс, удержание ротора | Интеграция осей, подшипники, прокладка кабеля, жесткость |
| Условия охлаждения | Может выиграть от воздушного потока пропеллера | Часто ограниченный поток воздуха внутри сборки |
| Распространенная ошибка при покупке | Выбор только по KV | Выбор только по весу полезной нагрузки |
Это типичные тенденции, а не универсальные правила дизайна. Большие промышленные двигатели и современные стабилизированные платформы могут использовать более специализированные устройства.
Бесщеточный двигатель дрона преобразует электрическую энергию в мощность на валу. Затем пропеллер преобразует часть этой мощности в аэродинамическую тягу.
Для квадрокоптера FPV двигательная установка также должна реагировать на быстрые команды. Ускорение, поведение торможения, инерция пропеллера и совместимость контроллера влияют на реакцию дрона.
Двигатель не может быть оценен независимо от его нагрузки.
Полезная оценка движения включает в себя:
- Размер двигателя и обмотка.
- Рабочее напряжение аккумулятора.
- Диаметр, шаг и конфигурация лопастей гребного винта.
- Текущие возможности и настройки ESC.
- Масса самолета.
- Требуемая продолжительность работы.
- Условия охлаждения и установки.
Опубликованные данные о максимальной тяге являются неполными без учета испытательного напряжения, гребного винта, тока и продолжительности.
Аналогично, двигатель, который производит впечатляющие короткие импульсы, может оказаться непригодным для продолжительной работы при той же нагрузке.
Карданный двигатель передает крутящий момент вокруг оси для управления ориентацией полезной нагрузки.
Стабилизатору камеры может потребоваться сохранять изображение устойчивым во время движения опорной платформы. Системе контроля может потребоваться точное наведение датчика и быстрая стабилизация после команды.
Поэтому двигателю требуется нечто большее, чем просто способность вращаться.
Важные компоненты включают в себя:
- Полезная нагрузка и ее центр тяжести.
- Двигатель и подшипниковая система.
- Обратная связь по положению или ориентации.
- Контроллер и настройка.
- Конструктивная жесткость.
- Прокладка кабеля.
- Доступное тепловыделение.
В некоторых подвесах используются энкодеры, установленные на двигателе. Другие полагаются на другие механизмы обнаружения и контроля. Не следует предполагать, что кодер включен в комплект просто потому, что продукт называется карданным двигателем.
KV двигателя обычно выражается в об/мин на вольт. В первом приближении:
п 0≈К В В
Здесь n 0— приблизительная скорость холостого хода, а V — приложенное напряжение. Фактическое поведение зависит от характеристик привода и двигателя.
Скорость гребного винта с нагрузкой обычно будет ниже расчетной скорости холостого хода.
Маршевые двигатели FPV часто работают на сравнительно высоких скоростях, но не все двигатели дронов имеют высокое KV. Большие гребные винты и системы с более высоким напряжением могут использовать обмотки с гораздо более низким кВ.
Таким образом, «низкий KV» не идентифицирует автоматически двигатель подвеса.
В соответствующем рабочем диапазоне:
Т≈К Т И
Здесь K T — постоянная крутящего момента, а I — соответствующий ток, создающий крутящий момент.
Покупатели должны подтвердить действующие соглашения, прежде чем сравнивать поставщиков. Фазный ток, ток батареи, пиковый ток и среднеквадратичный ток не являются взаимозаменяемыми.
Изменение обмотки может изменить соотношение между скоростью и током. Он не увеличивает автоматически термически устойчивый крутящий момент двигателя.
В небольших обычных подвесных двигателях часто используются обмотки, отличные от обмоток в двигательных двигателях FPV аналогичного размера.
Однако сопротивление не является универсальной разделительной линией. В усовершенствованных системах подвеса с управлением по току могут использоваться конструкции, отличающиеся от традиционных схем подвеса камеры.
Некоторые конструкции контроллеров подвеса предусматривают определенный диапазон сопротивления обмотки. Подключение низкоомного тягового двигателя может привести к превышению их электрических пределов.
Безопасный процесс выбора должен соответствовать:
- Напряжение питания.
- Сопротивление и индуктивность обмотки.
- Непрерывный и пиковый ток.
- Подсчет полюсов.
- Способ коммутации.
- Организация обратной связи.
- Пределы защиты контроллера.
Не передавайте рекомендации по сопротивлению одного производителя контроллера на все остальные изделия.
Аналогичным образом, стандартный регулятор скорости движения обычно не заменяет контроллер точного позиционирования. Совместимость должна быть установлена на уровне системы.
Двигатель дрона и двигатель подвеса могут создавать вибрацию, но последствия различаются.
В двигательной установке дисбаланс ротора или пропеллера может повлиять на планер, подшипники, датчики и качество изображения.
На оси подвеса возмущения крутящего момента могут напрямую влиять на движение на низкой скорости и стабильность наведения.
Зубчатый момент возникает в результате взаимодействия между магнитами ротора и статором с пазами, даже при отсутствии заданного тока.
Пульсации крутящего момента во время работы с питанием также могут быть связаны с электромагнитной конструкцией, коммутацией, контролем тока и другими эффектами.
Таким образом, утверждение о «низком зацеплении» не полностью описывает качество контролируемого движения.
Запросите метод измерения, условия нагрузки и подтверждающие графики. При использовании подвесов оцените небольшие движения и развороты, а не только демонстрацию плавного непрерывного вращения.
Карданный двигатель может потреблять ток, удерживая неподвижную полезную нагрузку против внешнего крутящего момента.
При нулевой скорости выходная механическая мощность равна нулю, но потери в обмотке могут остаться. Потери меди следующие:
P медь = ∑I 2фаза, ,среднеквадратичное значение R фаза
Вот почему «двигатель почти не вращается» не является свидетельством легкой тепловой нагрузки.
Маршевый двигатель, испытанный в условиях сильного потока воздуха, может работать по-другому, когда поток воздуха ограничен.
Карданный двигатель, заключенный в компактный корпус, может сильно зависеть от проводимости через его крепление.
Запросите непрерывные номинальные характеристики с указанной температурой окружающей среды, условиями монтажа и допустимой температурой обмотки. Не сравнивайте кратковременный пиковый рейтинг с постоянным рейтингом другого поставщика.
Маршевые двигатели должны учитывать интерфейс гребного винта и нагрузки, связанные с вращением, тягой и маневрами.
Подвесные двигатели должны соответствовать механизму позиционирования с подходящей опорой оси и жесткостью. Некоторые поставляются в сборе; Бескаркасные комплекты могут поставлять только ротор и статор.
Покупатель должен знать, какие подшипники, датчики и опоры остаются вне компетенции поставщика двигателей.
Две камеры одинаковой массы могут предъявлять разные требования, если их распределение массы различается.
Для упрощенной оси:
T требуется =Jα+T дисбаланс +T трение +T возмущение
Инерция вращения J , ускорение α , дисбаланс и возмущения — все это имеет значение.
Хорошо сбалансированная полезная нагрузка снижает статический крутящий момент силы тяжести вокруг соответствующей оси. Он не устраняет крутящий момент, необходимый для ускорения или подавления возмущений.
Двигательная система и подвес камеры могут пройти отдельные стендовые испытания, но вместе работать будет плохо.
Дисбаланс гребного винта, резонанс рамы, гибкие крепления и силы троса могут передавать помехи стабилизированной полезной нагрузке.
Возникающая в результате вибрация изображения не является автоматическим свидетельством того, что двигатель подвеса слишком мал.
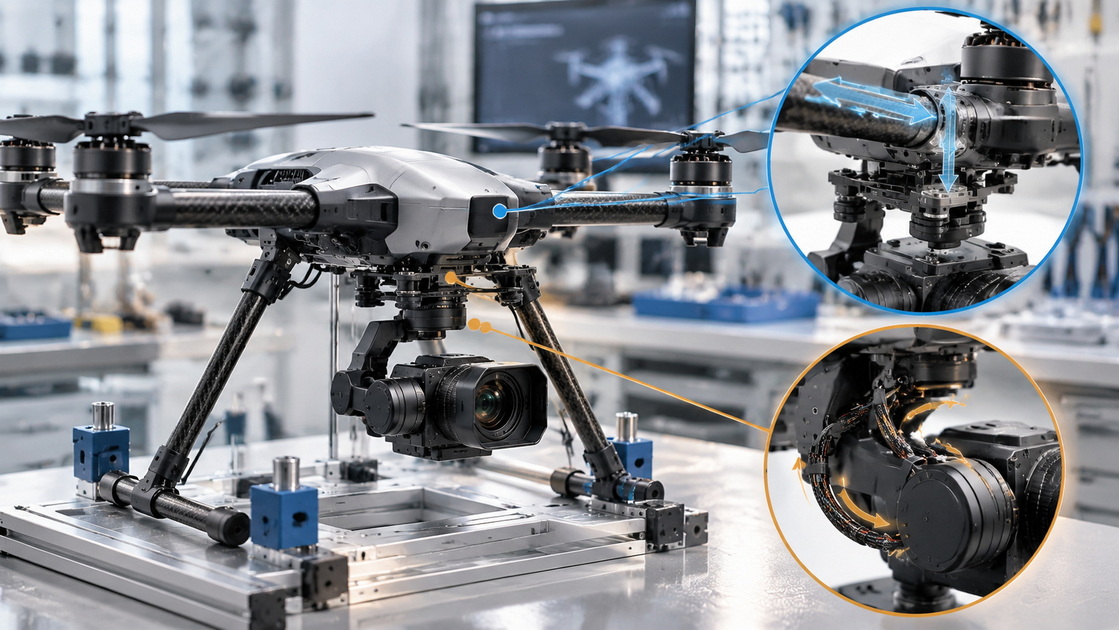
Используйте поэтапную оценку:
1. Проверьте баланс силовой установки и вибрацию.
2. Проверьте монтаж конструкции и крепление камеры.
3. Оцените подвес с помощью репрезентативной проводки.
4. Сравните поведение при движении в неактивном и активном состоянии.
5. Просмотрите настройки контроллера и измеренную реакцию.
Слепое увеличение коэффициента усиления управления или размера двигателя может оставить нерешенной основную проблему.
Эта проверка на системном уровне особенно ценна для дронов и инспекционных платформ.
Иногда бесщеточный двигатель можно перепрофилировать, но его следует рассматривать как проект инженерной разработки, а не как прямую замену.
Он должен удовлетворять электрическим, термическим, механическим требованиям, требованиям по обратной связи и низкоскоростным характеристикам.
Перемотка может изменить электрические характеристики. Он не корректирует автоматически зубчатое состояние, поведение подшипников, инерцию ротора, структурную посадку или температурные ограничения.
Обратная замена столь же неопределенна. Двигатель, предназначенный для позиционирующей оси, может не обеспечивать подходящее крепление пропеллера, скорость, систему охлаждения или фиксацию ротора.
Для коммерческого продукта выбирайте согласно утвержденной спецификации, а не предполагайте, что три провода двигателя указывают на взаимозаменяемость.
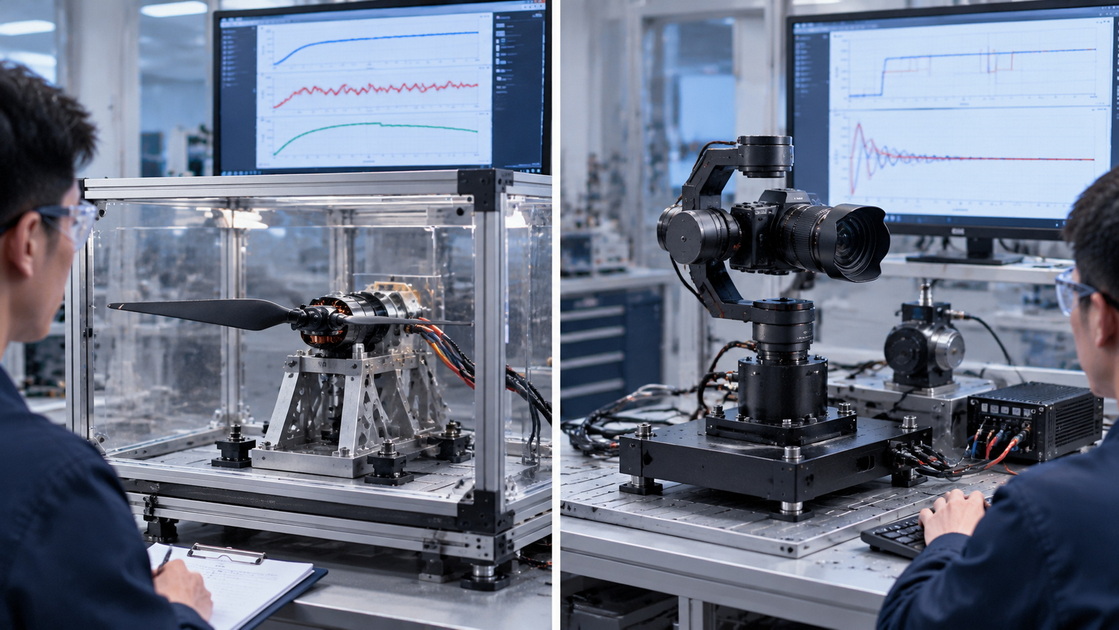
Выполните проверку с использованием предполагаемого гребного винта и совместимой системы питания. Записывать:
- Толкать.
- Об/мин.
- Напряжение и ток.
- Температура с течением времени.
- Динамический ответ.
- Вибрация.
- Соответствующая продолжительность работы.
Для проверки гребного винта используйте подходящую охрану и квалифицированный персонал.
Тяга на электрический ватт может помочь сравнить рабочие точки, но это не то же самое, что эффективность преобразования двигателя.
Оценивать:
- Непрерывный и пиковый крутящий момент.
- Медленное движение.
- Отслеживание и урегулирование позиций.
- Реверсивное поведение.
- Поддержание температуры.
- Помехи, вызванные кабелем.
- Производительность с предполагаемым контроллером и полезной нагрузкой.
Для обеих категорий сохраните протестированную конфигурацию и версию чертежа. Отобранный вручную образец не должен молча стать стандартом приемки недокументированной промышленной конструкции.
Zhongshan Yuhang Power Technology Co., Ltd. обслуживает множество бесщеточных двигателей в соответствии с опытом поставляемой компании, включая FPV-дроны, карданные камеры, робототехнику и другое профессиональное оборудование.
Такая широта делает четкое описание заявки особенно важным.
Для запроса о двигательной установке укажите массу самолета, пропеллер, напряжение батареи, цели тяги, профиль полета и количество.
Для запроса о подвесе укажите геометрию полезной нагрузки, оценку инерции, расположение осей, цели движения, предпочтения обратной связи, пространство для установки и рабочий цикл.
Для любого проекта уточните обязанности по настройке, оснащению, тестированию, уведомлению об изменениях, упаковке и доставке. Возможность и эффективность конкретного применения должны быть подтверждены техническим предложением и репрезентативными образцами.
Двигатель дрона выбирается с учетом характеристик пропеллера. Подвесной двигатель выбран для плавного, контролируемого движения полезной нагрузки.
Общая бесщеточная технология не устраняет различий в обмотке, совместимости контроллера, охлаждении, обратной связи или механической интеграции.
Обычно так оно и есть, особенно в современных многороторных двигателях и стабилизации камеры с прямым приводом. Бесщеточная конструкция сама по себе не обеспечивает взаимозаменяемости.
Нет. Это может быть полезной тенденцией для некоторых классов продукции, но рабочее напряжение, размер двигателя, обмотка и архитектура контроллера различаются. Выберите из полных спецификаций.
Не как обычное решение. Подвес требует соответствующего управления крутящим моментом и ориентацией, а также совместимых характеристик датчиков и двигателя.
Для удержания крутящего момента может потребоваться ток даже без вращения. Плохой баланс, трение, силы на кабеле или неподходящие настройки могут увеличить теплопотребление.
Не существует значимого универсального победителя. Сравните тягу в требуемых точках тяги и работу подвеса при его фактическом крутящем моменте, движении и удержании.
1. Тайто Робототехника. [Оборудование для испытаний дронов ]. Поддерживает измерение тяги, крутящего момента, числа оборотов в минуту, напряжения и тока, а также оценку всей комбинации силовых установок в репрезентативных условиях. [титороботики ]
2. Тайто Робототехника. [Тестирование бесщеточных двигателей ]. Общие сведения о тестовых измерениях двигателей и оценке эффективности. [титороботики ]
3. максон. [Данные двигателя и рабочие диапазоны ]. Техническая информация о константах крутящего момента, токе, непрерывной работе и характеристиках, зависящих от тепловыделения. [максонгруппа ]
4. Поддержка Максона. [Константы двигателя ]. Объясняет константы скорости и крутящего момента и отличает характеристики, зависящие от обмотки, от характеристик двигателя. [поддержка.maxongroup ]
5. Поддержка Максона. [Данные двигателя и моделирование ]. Поддерживает важность температуры, установки, допусков и условий контура управления при интерпретации данных двигателя. [поддержка.maxongroup ]
6. Электроника BaseCam. [SimpleBGC ]. Документирует предупреждения для конкретного контроллера против использования неподходящих малоомных тяговых двигателей. Рекомендации по численному сопротивлению не рассматриваются как универсальные требования к подвесу. [базовая камераэлектроника ]
7. Электроника BaseCam. [Руководство по настройке контроллера SimpleBGC ]. Поддерживает важность баланса, трения, температуры, конфигурации количества полюсов и настройки контроллера. [базовая камераэлектроника ]
8. Электроника BaseCam. [Использование энкодеров с контроллерами SimpleBGC 32 ]. Демонстрирует, что выбор сопротивления двигателя и требования к обратной связи зависят от возможностей и конфигурации контроллера. [базовая камераэлектроника ]


