Language


Vues : 246 Auteur : Yuhang Power Heure de publication : 2026-10-23 Origine : Site


Menu Contenu
● Moteur de drone vs moteur à cardan en un coup d'œil
● À quoi sert un moteur de drone ?
>> Le moteur, l'hélice, l'ESC et la batterie fonctionnent ensemble
● Que fait un moteur à cardan ?
>> La stabilisation dépend de l'axe complet
● Vitesse, KV et couple : comprendre la vraie différence
>> KV décrit la vitesse par volt, pas la qualité
>> Le couple dépend de plus que le choix du bobinage
● Bobinages, résistance et compatibilité du contrôleur
>> Pourquoi un moteur de propulsion peut endommager un contrôleur de cardan
● Douceur, crémaillère et vibration
>> Le couple de crémaillère n'est pas la même chose que l'ondulation du couple
● Performance thermique : pourquoi rester immobile peut générer de la chaleur
>> Les hypothèses de refroidissement doivent correspondre à l'installation
● Conception mécanique et exigences de charge
>> Pourquoi le poids de la charge utile seul est insuffisant
● Les moteurs interagissent à travers la structure
>> Diagnostiquer la perturbation avant d'augmenter la taille du moteur
● Pouvez-vous utiliser un moteur de drone comme moteur à cardan ?
● Comment qualifier les moteurs de drones et les moteurs à cardan
>> Contrôles d'acceptation des moteurs de propulsion
>> Vérifications d'acceptation du moteur à cardan
● Exigences OEM et ODM pour les projets de moteurs Yuhang
>> 1. Les moteurs de drones et les moteurs à cardan sont-ils tous deux sans balais ?
>> 2. Un moteur à cardan a-t-il toujours un KV inférieur ?
>> 3. Un ESC de drone ordinaire peut-il contrôler un cardan de caméra ?
>> 4. Pourquoi un moteur de cardan stationnaire devient-il chaud ?
>> 5. Quel type de moteur est le plus efficace ?
La principale différence entre un moteur de drone et un Le moteur à cardan est leur objectif de fonctionnement. Un moteur de propulsion de drone fait tourner une hélice pour générer une poussée. Un moteur à cardan applique un couple contrôlé pour stabiliser ou positionner une caméra, un capteur ou une autre charge utile.
Les deux peuvent utiliser la technologie à aimant permanent sans balais et tous deux peuvent avoir une conception à rotor externe. Cependant, une construction similaire ne les rend pas interchangeables. Leurs enroulements, vitesses de fonctionnement, conditions thermiques, exigences de rétroaction et contrôleurs peuvent différer considérablement.
Pour les équipementiers, le La décision entre moteur de drone et moteur à cardan doit commencer par le requis mouvement , et non par l'apparence du moteur.
À Zhongshan Yuhang Power Technology Co., Ltd. , notre champ d'application déclaré couvre le développement, la production, les solutions de systèmes d'alimentation et les services OEM/ODM de moteurs sans balais. Du point de vue de la fabrication, la comparaison la plus utile prend en compte le système de propulsion complet ou l'axe de positionnement, et non une spécification de moteur isolée.
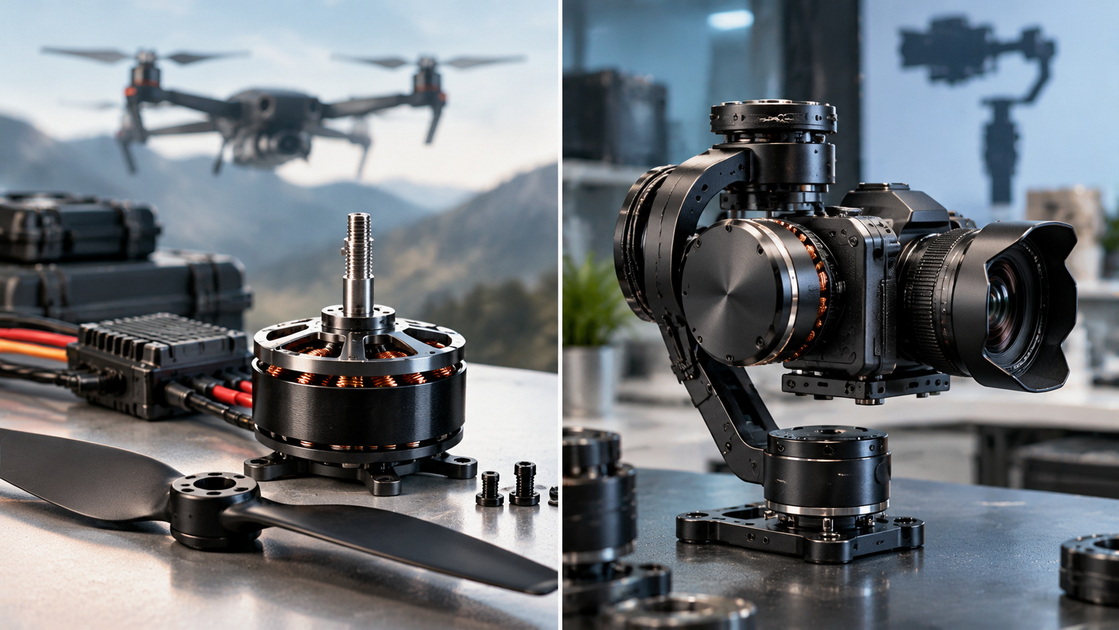
Dans cet article, « moteur de drone » désigne un moteur de propulsion, notamment celui utilisé dans un drone FPV ou un multirotor classique. Un drone peut également transporter des moteurs à cardan séparés.
| Point de comparaison | Moteur de propulsion de drone | Moteur à cardan |
|---|---|---|
| Tâche principale | Faire tourner une hélice pour produire une poussée | Stabiliser ou positionner une charge utile |
| Mouvement typique | Rotation soutenue avec changements de vitesse | Positionnement, inversions et maintien contrôlés |
| Principales mesures de performance | Poussée, courant, RPM, efficacité, température | Douceur du couple, erreur de suivi, stabilisation, température |
| Contrôleur | Contrôleur de propulsion | Cardan ou servocontrôleur compatible |
| Retour | Commutation moteur souvent sans capteur | Commentaires de l'IMU ; Le retour de l'encodeur peut également être utilisé |
| Priorité mécanique | Interface d'hélice, équilibre, rétention du rotor | Intégration des axes, roulements, acheminement des câbles, rigidité |
| Conditions de refroidissement | Peut bénéficier du flux d’air de l’hélice | Débit d'air souvent limité à l'intérieur d'un assemblage |
| Erreur d'achat courante | Sélection par KV seul | Sélection par poids de charge uniquement |
Ce sont des tendances typiques et non des règles de conception universelles. Les grands moteurs de propulsion industriels et les plates-formes stabilisées avancées peuvent utiliser des agencements plus spécialisés.
Un moteur de drone sans balais convertit l’énergie électrique en puissance d’arbre. L'hélice convertit ensuite une partie de cette puissance en poussée aérodynamique.
Pour un quadricoptère FPV, le système de propulsion doit également répondre à des commandes rapides. L'accélération, le comportement de freinage, l'inertie de l'hélice et la compatibilité des contrôleurs affectent la façon dont l'avion réagit.
Le moteur ne peut pas être évalué indépendamment de sa charge.
Une évaluation utile de la propulsion comprend :
- Taille du moteur et bobinage.
- Tension de fonctionnement de la batterie.
- Diamètre de l'hélice, pas et configuration des pales.
- Capacité et paramètres actuels de l'ESC.
- Masse de l'avion.
- Durée de fonctionnement requise.
- Conditions de refroidissement et d'installation.
Un chiffre de poussée maximale publié est incomplet sans la tension, l'hélice, le courant et la durée du test.
De même, un moteur qui produit des rafales courtes et impressionnantes peut ne pas convenir à un fonctionnement prolongé avec la même charge.
Un moteur à cardan applique un couple autour d'un axe pour contrôler l'orientation d'une charge utile.
Un stabilisateur de caméra devra peut-être maintenir l'image stable pendant que sa plate-forme de support se déplace. Un système d'inspection peut avoir besoin de pointer un capteur avec précision et de s'installer rapidement après une commande.
Le moteur a donc besoin de plus que de capacité à tourner.
Les composants importants comprennent :
- La charge utile et son centre de gravité.
- Disposition du moteur et des roulements.
- Retour de position ou d'orientation.
- Contrôleur et réglage.
- Rigidité structurelle.
- Acheminement des câbles.
-Dissipation thermique disponible.
Certains cardans utilisent des encodeurs montés sur moteur. D'autres s'appuient sur des dispositifs de détection et de contrôle différents. Il ne faut pas supposer qu'un encodeur est inclus simplement parce que le produit est appelé moteur à cardan.
Le KV du moteur est généralement exprimé en tr/min par volt. En première approximation :
n 0≈K V V
Ici, n 0est la vitesse approximative à vide et V est la tension appliquée. Le comportement réel dépend des caractéristiques du variateur et du moteur.
La vitesse de l'hélice chargée sera généralement inférieure à l'estimation à vide.
Les moteurs de propulsion FPV fonctionnent souvent à des vitesses relativement élevées, mais tous les moteurs de drones n'ont pas un KV élevé. Les grandes hélices et les systèmes à tension plus élevée peuvent utiliser des enroulements KV beaucoup plus faibles.
Par conséquent, « faible KV » n'identifie pas automatiquement un moteur à cardan.
Dans une plage de fonctionnement appropriée :
T≈KTI
Ici, K T est la constante de couple et I est le courant produisant le couple correspondant.
Les acheteurs doivent confirmer les conventions en vigueur avant de comparer les fournisseurs. Le courant de phase, le courant de batterie, le courant de crête et le courant RMS ne sont pas interchangeables.
Changer le bobinage peut modifier la relation entre la vitesse et le courant. Il n'augmente pas automatiquement le couple thermiquement durable du moteur.
Les petits moteurs à cardan conventionnels utilisent souvent des enroulements différents de ceux des moteurs de propulsion FPV de taille similaire.
Toutefois, la résistance n’est pas une ligne de démarcation universelle. Les systèmes avancés de cardan à contrôle de courant peuvent utiliser des conceptions qui diffèrent des agencements caméra-cardan traditionnels.
Certaines conceptions de contrôleurs à cardan s'attendent à une plage de résistance d'enroulement particulière. La connexion d'un moteur de propulsion à faible résistance peut dépasser leurs limites électriques.
Le processus de sélection sécuritaire doit correspondre :
- Tension d'alimentation.
- Résistance et inductance du bobinage.
- Courant continu et de pointe.
- Nombre de pôles.
- Méthode de commutation.
- Disposition des commentaires.
- Limites de protection du contrôleur.
Ne transférez pas les recommandations de résistance d’un fabricant de contrôleurs à tous les autres produits.
De même, un ESC de propulsion standard ne remplace généralement pas un contrôleur de positionnement de précision. La compatibilité doit être établie au niveau du système.
Un moteur de drone et un moteur à cardan peuvent tous deux produire des vibrations, mais les conséquences diffèrent.
En propulsion, un déséquilibre du rotor ou de l'hélice peut affecter la cellule, les roulements, les capteurs et la qualité de l'image.
Dans un axe de cardan, les perturbations de couple peuvent affecter directement les mouvements à basse vitesse et la stabilité de pointage.
Le couple de cogging résulte de l'interaction entre les aimants du rotor et un stator à fentes, même sans courant commandé.
L'ondulation du couple pendant le fonctionnement sous tension peut également impliquer la conception électromagnétique, la commutation, le contrôle du courant et d'autres effets.
Une allégation de « faible cogging » ne décrit donc pas entièrement la qualité du mouvement contrôlé.
Demandez la méthode de mesure, les conditions de charge et les graphiques à l’appui. Pour les applications de cardan, évaluez les petits mouvements et inversions, et pas seulement une démonstration de rotation continue et fluide.
Un moteur à cardan peut consommer du courant tout en maintenant une charge utile stationnaire contre un couple externe.
À vitesse nulle, la puissance de sortie mécanique est nulle, mais des pertes d'enroulement peuvent persister. La perte de cuivre suit :
P cuivre =∑I 2phase ,rms RPhase
C'est pourquoi « le moteur bouge à peine » ne témoigne pas d'un léger devoir thermique.
Un moteur de propulsion testé dans un fort débit d'air peut fonctionner différemment lorsque le débit d'air est restreint.
Un moteur à cardan enfermé dans un boîtier compact peut dépendre fortement de la conduction via son support.
Demandez des évaluations continues avec la température ambiante indiquée, les conditions de montage et la température d'enroulement autorisée. Ne comparez pas une note de pointe de courte durée avec la note continue d'un autre fournisseur.
Les moteurs de propulsion doivent s'adapter à l'interface de l'hélice et aux charges associées à la rotation, à la poussée et aux manœuvres.
Les moteurs à cardan doivent être équipés d'un mécanisme de positionnement avec un support d'axe et une rigidité appropriés. Certains sont fournis sous forme d'assemblages complets ; les kits sans cadre peuvent fournir uniquement un rotor et un stator.
L'acheteur doit savoir quels roulements, capteurs et supports restent hors de portée du fournisseur de moteurs.
Deux caméras ayant la même masse peuvent imposer des exigences différentes si leur répartition de masse diffère.
Pour un axe simplifié :
T requis =Jα+T déséquilibre +T frottement +T perturbation
L'inertie de rotation J , l'accélération α , le déséquilibre et les perturbations comptent tous.
Une charge utile bien équilibrée réduit le couple de gravité statique autour de l’axe concerné. Il n'élimine pas le couple nécessaire à l'accélération ou au rejet des perturbations.
Un système de propulsion et un cardan de caméra peuvent réussir des tests sur banc séparés mais fonctionner ensemble de manière médiocre.
Le déséquilibre de l'hélice, la résonance du châssis, les supports flexibles et les forces des câbles peuvent transmettre des perturbations à la charge utile stabilisée.
La vibration de l’image qui en résulte ne prouve pas automatiquement que le moteur du cardan est trop petit.
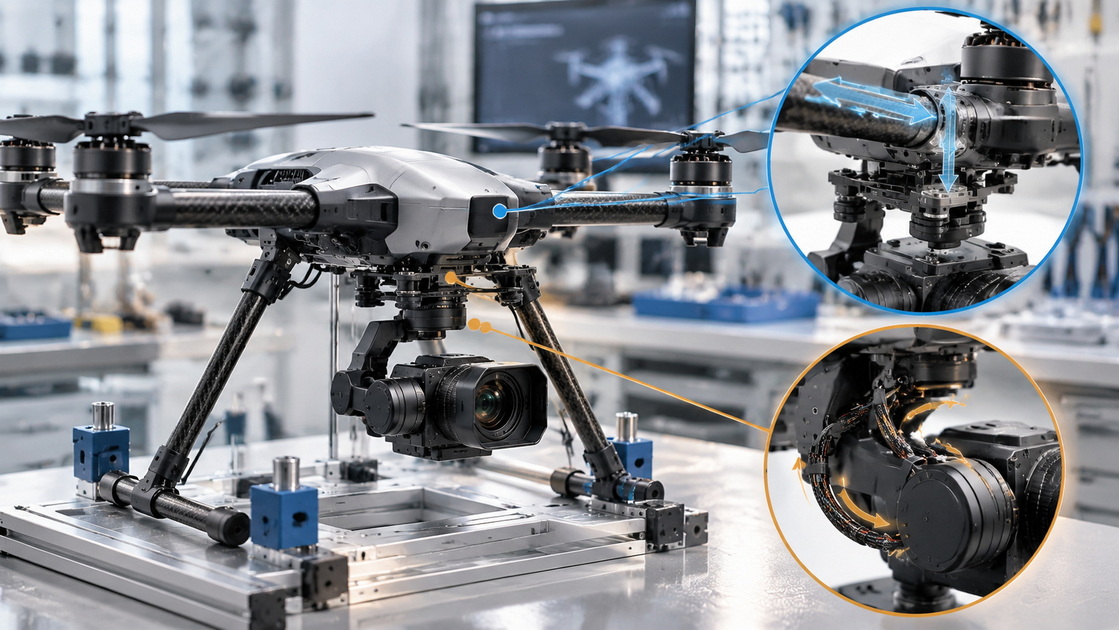
Utilisez une évaluation par étapes :
1. Testez l’équilibre et les vibrations de la propulsion.
2. Vérifiez le montage structurel et la fixation de la caméra.
3. Évaluez le cardan avec un câblage représentatif.
4. Comparez le comportement avec la propulsion inactive et active.
5. Vérifiez les paramètres du contrôleur et la réponse mesurée.
Augmenter aveuglément les gains de contrôle ou la taille du moteur peut laisser la perturbation sous-jacente non résolue.
Cette vérification au niveau du système est particulièrement utile pour les drones d’imagerie et les plateformes d’inspection.
Parfois, un moteur sans balais peut être réutilisé, mais il doit être traité comme un projet de développement technique plutôt que comme un remplacement direct.
Il doit satisfaire aux exigences de performances électriques, thermiques, mécaniques, de rétroaction et de basse vitesse.
Le rembobinage peut modifier les caractéristiques électriques. Il ne corrige pas automatiquement l'encoche, le comportement des roulements, l'inertie du rotor, l'ajustement structurel ou les limitations thermiques.
La substitution inverse est également incertaine. Un moteur conçu pour un axe de positionnement peut ne pas fournir un support d'hélice, une capacité de vitesse, un dispositif de refroidissement ou un maintien du rotor appropriés.
Pour un produit commercial, sélectionnez par rapport à une spécification validée au lieu de supposer que trois fils de moteur indiquent l'interchangeabilité.
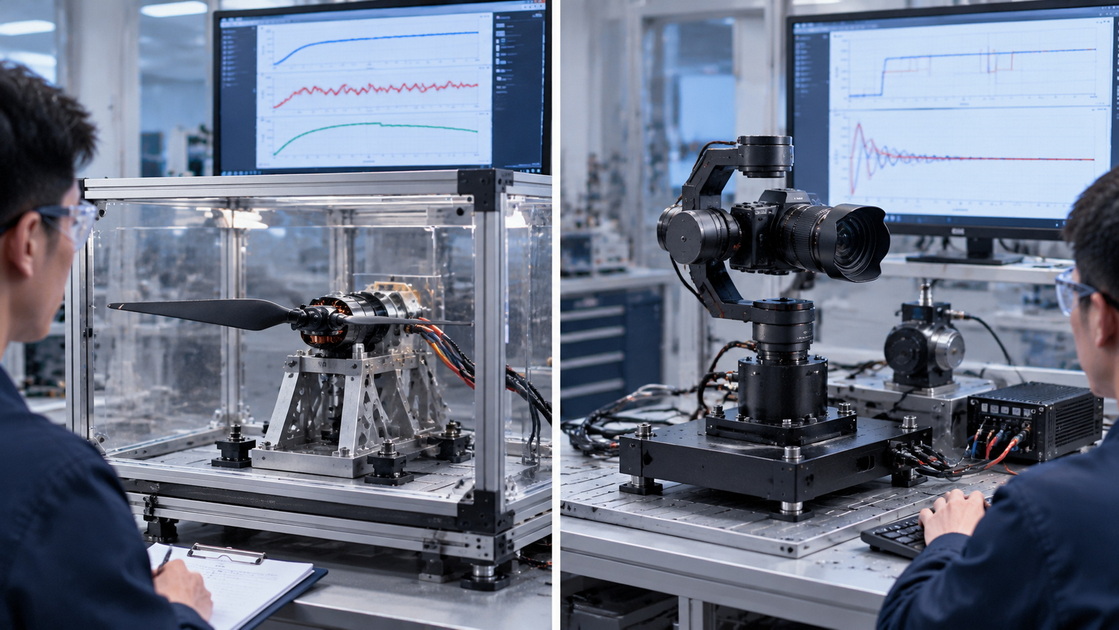
Testez avec l’hélice prévue et le système d’alimentation compatible. Enregistrer:
- Poussée.
- RPM.
- Tension et courant.
- Température dans le temps.
- Réponse dynamique.
-Vibrations.
- Durée de fonctionnement pertinente.
Utiliser une protection appropriée et un personnel qualifié pour les tests d'hélice motorisée.
La poussée par watt électrique peut aider à comparer les points de fonctionnement, mais ce n'est pas la même chose que l'efficacité de conversion du moteur.
Évaluer:
- Couple continu et maximal.
- Mouvement à faible vitesse.
- Suivi et règlement de position.
- Comportement d'inversion.
- Température de maintien.
- Perturbations induites par les câbles.
- Performances avec le contrôleur et la charge utile prévus.
Pour les deux catégories, conserver la configuration testée et la révision du dessin. Un échantillon sélectionné à la main ne doit pas devenir silencieusement la norme d’acceptation d’une conception de production non documentée.
Zhongshan Yuhang Power Technology Co., Ltd. propose plusieurs applications de moteurs sans balais en fonction de l'expérience de son entreprise, notamment les drones FPV, les caméras à cardan, la robotique et d'autres équipements professionnels.
Cette ampleur rend particulièrement important un dossier de candidature clair.
Pour une demande de propulsion, indiquez la masse de l'avion, l'hélice, la tension de la batterie, les cibles de poussée, le profil de vol et la quantité.
Pour une demande de cardan, fournissez la géométrie de la charge utile, l'estimation de l'inertie, la disposition des axes, les cibles de mouvement, les préférences de retour, l'espace d'installation et le cycle de service.
Pour l’un ou l’autre projet, clarifiez les responsabilités en matière de personnalisation, d’outillage, de test, de notification de modification, d’emballage et de livraison. La faisabilité et les performances spécifiques à l'application doivent être confirmées par une proposition technique et des échantillons représentatifs.
Un moteur de propulsion de drone est sélectionné en fonction des performances de l'hélice. Un moteur à cardan est sélectionné autour d’un mouvement fluide et contrôlé de la charge utile.
La technologie sans balais partagée ne supprime pas les différences en matière de bobinage, de compatibilité des contrôleurs, de refroidissement, de retour ou d'intégration mécanique.
Ils le sont généralement, en particulier dans la propulsion multirotor moderne et la stabilisation de caméra à entraînement direct. La construction sans balais à elle seule n’établit pas l’interchangeabilité.
Non. Cela peut être une tendance utile dans certaines classes de produits, mais la tension de fonctionnement, la taille du moteur, l'enroulement et l'architecture du contrôleur varient. Choisissez parmi les spécifications complètes.
Pas comme solution générale sans rendez-vous. Un cardan nécessite un contrôle approprié du couple et de l'orientation, avec des caractéristiques de détection et de moteur compatibles.
Le couple de maintien peut nécessiter du courant même sans rotation. Un mauvais équilibre, une friction, des forces de câble ou des réglages inappropriés peuvent augmenter la demande thermique.
Il n’y a pas de gagnant universel significatif. Comparez la propulsion aux points de poussée requis et le fonctionnement du cardan à son couple, son mouvement et sa fonction de maintien réels.
1. Tyto Robotique. [Équipement d'essai de drones ]. Prend en charge la mesure de la poussée, du couple, du régime, de la tension et du courant, ainsi que l'évaluation de la combinaison de propulsion complète dans des conditions représentatives. [tytorobotique ]
2. Tyto Robotique. [Test de moteur sans balais ]. Contexte des mesures d'essais de moteurs et de l'évaluation de l'efficacité. [tytorobotique ]
3. maxon. [Données du moteur et plages de fonctionnement ]. Informations techniques sur les constantes de couple, le courant, le fonctionnement continu et les valeurs nominales en fonction de la dissipation thermique. [groupe maxon ]
4. Assistance maxon. [Constantes du moteur ]. Explique les constantes de vitesse et de couple et distingue les caractéristiques dépendantes de l'enroulement de la capacité du moteur. [support.maxongroup ]
5. Assistance maxon. [Données moteur et simulation ]. Prend en charge l'importance de la température, de l'installation, des tolérances et des conditions de boucle de contrôle lors de l'interprétation des données du moteur. [support.maxongroup ]
6. BaseCam électronique. [SimpleBGC ]. Documente les avertissements spécifiques au contrôleur concernant l'utilisation de moteurs de propulsion à faible résistance inappropriés. Ses recommandations numériques de résistance ne sont pas traitées comme des exigences universelles en matière de cardan. [basecamélectronique ]
7. BaseCam électronique. [Guide de configuration du contrôleur SimpleBGC ]. Prend en charge l'importance de l'équilibre, de la friction, de la température, de la configuration du nombre de pôles et du réglage du contrôleur. [basecamélectronique ]
8. BaseCam électronique. [Utilisation d'encodeurs avec les contrôleurs SimpleBGC 32 ]. Démontre que la sélection de la résistance du moteur et les exigences de retour dépendent de la capacité et de la configuration du contrôleur. [basecamélectronique ]


