Language


Visualizzazioni: 246 Autore: Yuhang Power Orario di pubblicazione: 23/10/2026 Origine: Sito


Menù Contenuto
● Motore del drone e motore del gimbal in breve
● Cosa fa il motore di un drone?
>> Il motore, l'elica, l'ESC e la batteria funzionano insieme
● Cosa fa un motore cardanico?
>> La stabilizzazione dipende dall'asse completo
● Velocità, KV e coppia: comprendere la vera differenza
>> KV descrive la velocità per volt, non la qualità
>> La coppia dipende da qualcosa di più della scelta dell'avvolgimento
● Avvolgimenti, resistenza e compatibilità del controller
>> Perché un motore di propulsione può danneggiare un controller cardanico
● Levigatezza, cogging e vibrazioni
>> La coppia di cogging non è la stessa cosa dell'ondulazione della coppia
● Prestazioni termiche: perché restare fermi può generare calore
>> Le ipotesi di raffreddamento devono corrispondere all'installazione
● Progettazione meccanica e requisiti di carico
>> Perché il solo peso del carico utile non è sufficiente
● I motori interagiscono attraverso la struttura
>> Diagnosticare il disturbo prima di aumentare le dimensioni del motore
● È possibile utilizzare il motore di un drone come motore gimbal?
● Come qualificare i motori dei droni e i motori con giunto cardanico
>> Verifiche di accettazione del motore di propulsione
>> Verifiche di accettazione del motore del gimbal
● Requisiti OEM e ODM per i progetti Yuhang Motor
>> 1. I motori dei droni e quelli del gimbal sono entrambi brushless?
>> 2. Un motore con giunto cardanico ha sempre un KV inferiore?
>> 3. Un normale ESC per droni può controllare il gimbal della fotocamera?
>> 4. Perché un motore cardanico stazionario si surriscalda?
>> 5. Quale tipo di motore è più efficiente?
La differenza principale tra un motore per droni e un il motore del gimbal è il loro scopo operativo. Il motore di propulsione di un drone fa girare un'elica per generare spinta. Un motore gimbal applica una coppia controllata per stabilizzare o posizionare una telecamera, un sensore o un altro carico utile.
Entrambi possono utilizzare la tecnologia a magneti permanenti senza spazzole ed entrambi possono avere un design con rotore esterno. Tuttavia, la struttura simile non li rende intercambiabili. Gli avvolgimenti, le velocità operative, le condizioni termiche, i requisiti di feedback e i controller possono differire sostanzialmente.
Per i produttori di apparecchiature, il La decisione tra motore del drone e motore con giunto cardanico dovrebbe iniziare con il movimento richiesto , non con l'aspetto del motore.
A Zhongshan Yuhang Power Technology Co., Ltd. , il nostro ambito dichiarato copre lo sviluppo di motori brushless, la produzione, soluzioni per sistemi di alimentazione e servizi OEM/ODM. Da questo punto di vista produttivo, il confronto più utile considera il sistema di propulsione completo o l’asse di posizionamento, non una specifica isolata del motore.
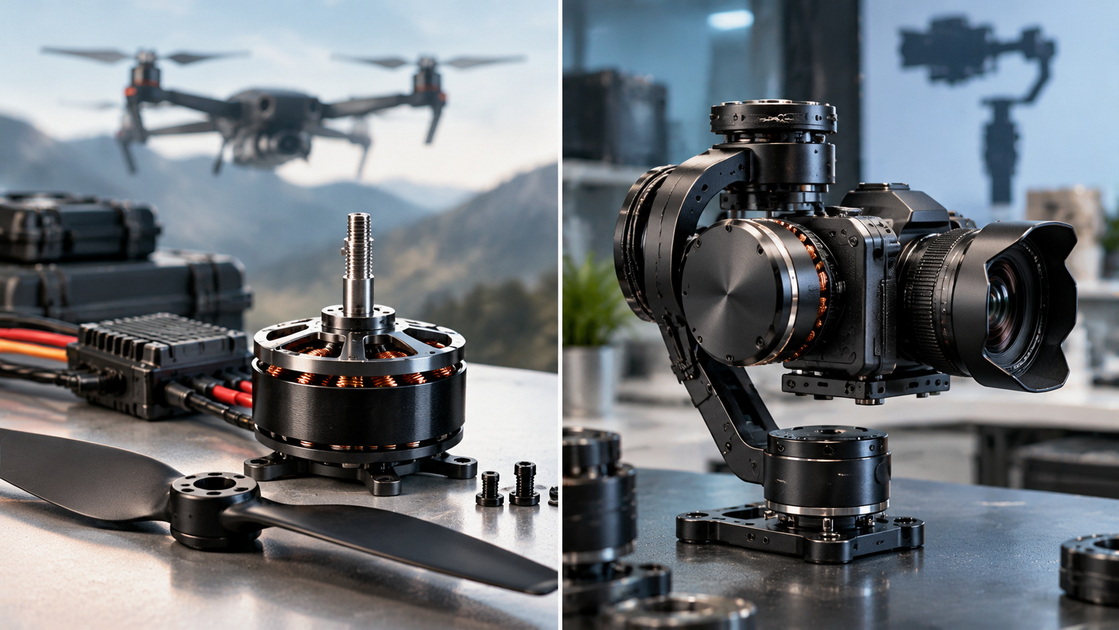
In questo articolo, per 'motore di drone' si intende un motore di propulsione, in particolare quello utilizzato in un drone FPV o in un multirotore convenzionale. Un drone può anche trasportare motori gimbal separati.
| Punto di confronto | Motore di propulsione del drone | Motore gimbal |
|---|---|---|
| Compito primario | Ruota un'elica per produrre spinta | Stabilizzare o posizionare un carico utile |
| Movimento tipico | Rotazione sostenuta con variazioni di velocità | Posizionamento, inversioni e mantenimento controllati |
| Principali misure di prestazione | Spinta, corrente, RPM, efficienza, temperatura | Fluidità di coppia, tracking error, assestamento, temperatura |
| Controllore | Propulsione ESC | Giunto cardanico o servocontroller compatibile |
| Feedback | Spesso commutazione del motore senza sensori | riscontro IMU; è possibile utilizzare anche il feedback dell'encoder |
| Priorità meccanica | Interfaccia dell'elica, bilanciamento, ritenzione del rotore | Integrazione degli assi, cuscinetti, passaggio dei cavi, rigidità |
| Condizioni di raffreddamento | Può trarre vantaggio dal flusso d'aria dell'elica | Flusso d'aria spesso limitato all'interno di un assieme |
| Errore di acquisto comune | Selezione solo tramite KV | Selezione solo in base al peso del carico utile |
Queste sono tendenze tipiche, non regole di progettazione universali. I grandi motori di propulsione industriale e le piattaforme stabilizzate avanzate possono utilizzare soluzioni più specializzate.
Un motore brushless per droni converte l'energia elettrica in potenza dell'albero. L'elica converte quindi parte di quella potenza in spinta aerodinamica.
Per un quadricottero FPV, il sistema di propulsione deve rispondere anche a comandi rapidi. L'accelerazione, il comportamento in frenata, l'inerzia dell'elica e la compatibilità del controller influiscono sulla risposta del velivolo.
Il motore non può essere valutato indipendentemente dal suo carico.
Una valutazione utile della propulsione include:
- Dimensioni e avvolgimento del motore.
- Tensione di funzionamento della batteria.
- Diametro dell'elica, passo e configurazione delle pale.
- Capacità e impostazioni attuali dell'ESC.
- Massa dell'aeromobile.
- Durata operativa richiesta.
- Condizioni di raffreddamento e installazione.
Un dato pubblicato sulla spinta massima è incompleto senza la tensione di prova, l'elica, la corrente e la durata.
Allo stesso modo, un motore che produce raffiche brevi e impressionanti potrebbe non essere adatto per un funzionamento prolungato con lo stesso carico.
Un motore a sospensione cardanica applica una coppia attorno a un asse per controllare l'orientamento di un carico utile.
Potrebbe essere necessario uno stabilizzatore della fotocamera per mantenere l'immagine stabile mentre la piattaforma di supporto si muove. Potrebbe essere necessario che un sistema di ispezione punti un sensore in modo accurato e si stabilizzi rapidamente dopo un comando.
Il motore quindi necessita di qualcosa di più della semplice capacità di ruotare.
I componenti importanti includono:
- Carico utile e relativo baricentro.
- Disposizione del motore e dei cuscinetti.
- Feedback sulla posizione o sull'orientamento.
- Controller e sintonizzazione.
- Rigidità strutturale.
- Passaggio dei cavi.
- Dissipazione del calore disponibile.
Alcuni gimbal utilizzano encoder montati sul motore. Altri si affidano a diverse modalità di rilevamento e controllo. Non si deve presumere che un encoder sia incluso semplicemente perché il prodotto è chiamato motore gimbal.
Il KV del motore è comunemente espresso in RPM per volt. In prima approssimazione:
n 0≈KVV
Qui, n 0è la velocità a vuoto approssimativa e V è la tensione applicata. Il comportamento effettivo dipende dalle caratteristiche dell'azionamento e del motore.
La velocità dell'elica caricata sarà generalmente inferiore alla stima senza carico.
I motori di propulsione FPV spesso funzionano a velocità relativamente elevate, ma non tutti i motori dei droni hanno un KV elevato. Le grandi eliche e i sistemi ad alta tensione possono utilizzare avvolgimenti con KV molto più bassi.
Pertanto, 'KV basso' non identifica automaticamente un motore con giunto cardanico.
All'interno di un intervallo operativo appropriato:
T≈K T I
Qui, K T è la costante di coppia e I è la corrente di produzione della coppia corrispondente.
Gli acquirenti devono confermare le convenzioni attuali prima di confrontare i fornitori. La corrente di fase, la corrente della batteria, la corrente di picco e la corrente RMS non sono intercambiabili.
Cambiare l'avvolgimento può alterare il rapporto tra velocità e corrente. Non aumenta automaticamente la coppia termicamente sostenibile del motore.
I piccoli motori cardanici convenzionali spesso utilizzano avvolgimenti diversi da quelli dei motori di propulsione FPV di dimensioni simili.
Tuttavia, la resistenza non è una linea di demarcazione universale. I sistemi gimbal avanzati controllati dalla corrente possono utilizzare design che differiscono dalle tradizionali disposizioni di gimbal fotocamera.
Alcuni progetti di controller del gimbal prevedono un particolare intervallo di resistenza dell'avvolgimento. Il collegamento di un motore di propulsione a bassa resistenza può superare i limiti elettrici.
Il processo di selezione sicura deve corrispondere a:
- Tensione di alimentazione.
- Resistenza e induttanza dell'avvolgimento.
- Corrente continua e di picco.
- Conteggio dei poli.
- Metodo di commutazione.
- Disposizione del feedback.
- Limiti di protezione del controller.
Non trasferire le raccomandazioni sulla resistenza del produttore del controller a tutti gli altri prodotti.
Allo stesso modo, un ESC di propulsione standard generalmente non sostituisce un controller di posizionamento di precisione. La compatibilità deve essere stabilita a livello di sistema.
Sia il motore di un drone che quello del gimbal possono produrre vibrazioni, ma le conseguenze sono diverse.
Nella propulsione, lo squilibrio del rotore o dell'elica può influire sulla cellula, sui cuscinetti, sui sensori e sulla qualità dell'immagine.
In un asse cardanico, i disturbi della coppia possono influenzare direttamente il movimento a bassa velocità e la stabilità del puntamento.
La coppia di cogging deriva dall'interazione tra i magneti del rotore e uno statore a fessura, anche senza corrente comandata.
L'ondulazione della coppia durante il funzionamento motorizzato può coinvolgere anche la progettazione elettromagnetica, la commutazione, il controllo della corrente e altri effetti.
Un'affermazione di 'cogging basso' pertanto non descrive completamente la qualità del movimento controllato.
Richiedi il metodo di misurazione, le condizioni di carico e i terreni di supporto. Per le applicazioni con sospensione cardanica, valuta piccoli movimenti e inversioni, non solo una dimostrazione di rotazione continua dall'aspetto fluido.
Un motore con giunto cardanico può consumare corrente mantenendo un carico utile stazionario contro una coppia esterna.
A velocità zero, la potenza di uscita meccanica è pari a zero, ma possono rimanere perdite negli avvolgimenti. Segue la perdita di rame:
P rame =∑I 2fase ,efficace Rfase
Questo è il motivo per cui 'il motore si muove appena' non è indice di un carico termico leggero.
Un motore di propulsione testato con un forte flusso d'aria può funzionare in modo diverso quando il flusso d'aria è limitato.
Un motore con giunto cardanico racchiuso all'interno di un alloggiamento compatto può dipendere fortemente dalla conduzione attraverso il suo supporto.
Richiedere valutazioni continue con temperatura ambiente dichiarata, condizioni di montaggio e temperatura dell'avvolgimento consentita. Non confrontare una valutazione di picco di breve durata con la valutazione continua di un altro fornitore.
I motori di propulsione devono accogliere l'interfaccia dell'elica e i carichi associati alla rotazione, alla spinta e alle manovre.
I motori cardanici devono essere dotati di un meccanismo di posizionamento con supporto dell'asse e rigidità adeguati. Alcuni vengono forniti come gruppi completi; i kit senza telaio possono fornire solo rotore e statore.
L'acquirente deve sapere quali cuscinetti, sensori e supporti non rientrano nell'ambito di applicazione del fornitore del motore.
Due fotocamere con la stessa massa possono imporre requisiti diversi se la loro distribuzione di massa è diversa.
Per un asse semplificato:
T richiesta =Jα+T squilibrio +T attrito +T disturbo
L'inerzia rotazionale J , l'accelerazione α , lo squilibrio e i disturbi sono tutti fattori importanti.
Un carico utile ben bilanciato riduce la coppia di gravità statica attorno all'asse interessato. Non elimina la coppia necessaria per l'accelerazione o la reiezione dei disturbi.
Un sistema di propulsione e un gimbal della fotocamera possono superare test al banco separati ma funzionare male insieme.
Lo squilibrio dell'elica, la risonanza del telaio, i supporti flessibili e le forze dei cavi possono trasmettere disturbi al carico utile stabilizzato.
La vibrazione dell'immagine risultante non è automaticamente la prova che il motore del gimbal è troppo piccolo.
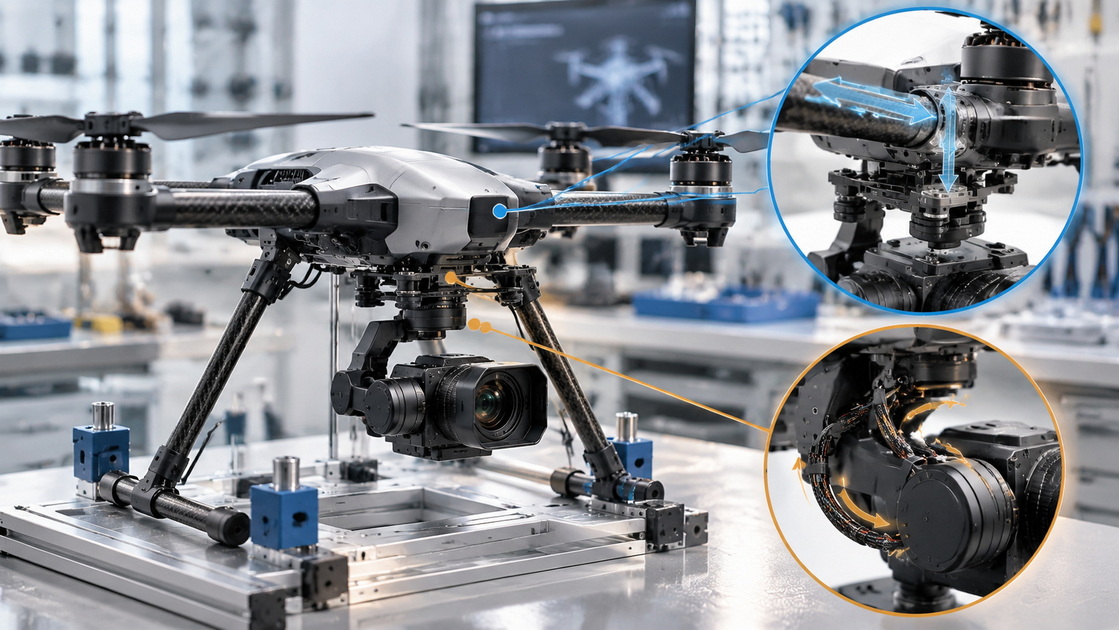
Utilizza una valutazione graduale:
1. Testare l'equilibrio e le vibrazioni della propulsione.
2. Controllare il montaggio strutturale e il fissaggio della telecamera.
3. Valutare il gimbal con un cablaggio rappresentativo.
4. Confronta il comportamento con la propulsione inattiva e attiva.
5. Esaminare le impostazioni del controller e la risposta misurata.
Aumentare ciecamente i guadagni di controllo o le dimensioni del motore può lasciare irrisolto il disturbo sottostante.
Questo controllo a livello di sistema è particolarmente prezioso per i droni di imaging e le piattaforme di ispezione.
A volte un motore brushless può essere riutilizzato, ma dovrebbe essere trattato come un progetto di sviluppo tecnico piuttosto che come una sostituzione diretta.
Deve soddisfare i requisiti elettrici, termici, meccanici, di feedback e di prestazioni a bassa velocità.
Il riavvolgimento può modificare le caratteristiche elettriche. Non corregge automaticamente il cogging, il comportamento dei cuscinetti, l'inerzia del rotore, l'adattamento strutturale o le limitazioni termiche.
La sostituzione inversa è altrettanto incerta. Un motore progettato per un asse di posizionamento potrebbe non fornire un supporto dell'elica, una capacità di velocità, un sistema di raffreddamento o un sistema di ritenzione del rotore adeguati.
Per un prodotto commerciale, scegliere in base a una specifica convalidata invece di dare per scontato che tre fili del motore indichino intercambiabilità.
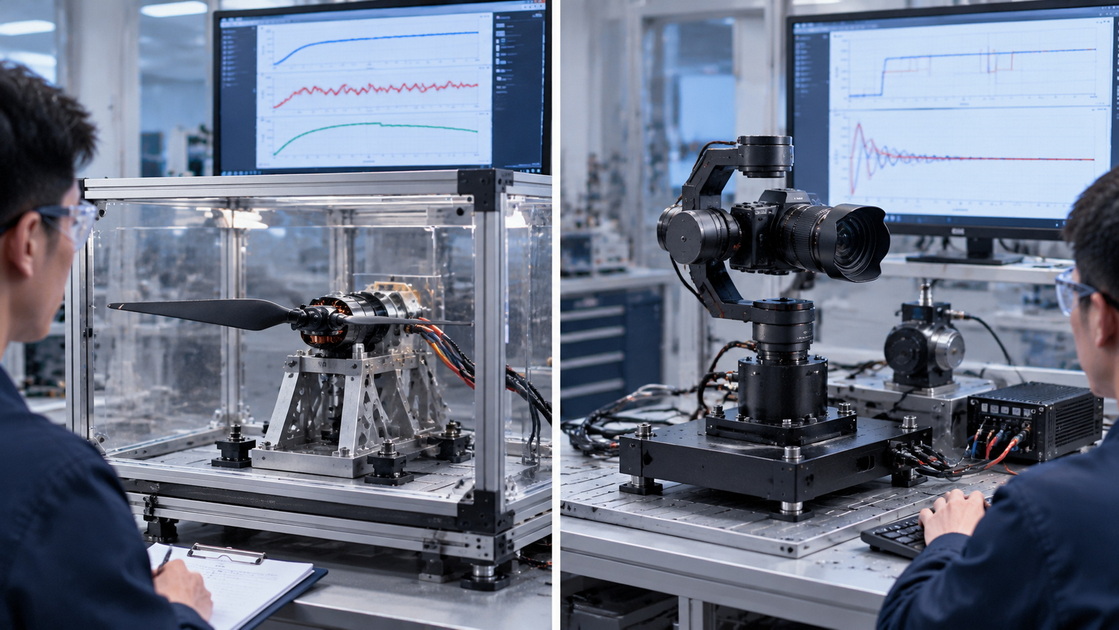
Testare con l'elica prevista e il sistema di alimentazione compatibile. Documentazione:
- Spinta.
- Numero di giri.
- Tensione e corrente.
- Temperatura nel tempo.
- Risposta dinamica.
- Vibrazioni.
- Durata operativa relativa.
Utilizzare protezioni adeguate e personale qualificato per testare l'elica motorizzata.
La spinta per watt elettrico può aiutare a confrontare i punti operativi, ma non equivale all'efficienza di conversione del motore.
Valutare:
- Coppia continua e di picco.
- Movimento a bassa velocità.
- Inseguimento e regolamento della posizione.
- Comportamento inverso.
- Temperatura di mantenimento.
- Disturbi indotti dai cavi.
- Prestazioni con il controller e il carico utile previsti.
Per entrambe le categorie conservare la configurazione testata e la revisione del disegno. Un campione selezionato manualmente non dovrebbe diventare silenziosamente lo standard di accettazione per un progetto di produzione non documentato.
Zhongshan Yuhang Power Technology Co., Ltd. serve molteplici applicazioni di motori brushless in base al background aziendale fornito, inclusi droni FPV, fotocamere con gimbal, robotica e altre attrezzature professionali.
Questa ampiezza rende particolarmente importante una descrizione chiara della domanda.
Per una richiesta di propulsione, fornire la massa dell'aeromobile, l'elica, la tensione della batteria, gli obiettivi di spinta, il profilo di volo e la quantità.
Per una richiesta sul gimbal, fornire la geometria del carico utile, la stima dell'inerzia, la disposizione degli assi, gli obiettivi di movimento, la preferenza di feedback, lo spazio di installazione e il ciclo di lavoro.
Per entrambi i progetti, chiarire le responsabilità di personalizzazione, attrezzatura, test, notifica di modifica, imballaggio e consegna. La fattibilità e le prestazioni specifiche dell'applicazione dovrebbero essere confermate attraverso una proposta tecnica e campioni rappresentativi.
Il motore di propulsione di un drone viene selezionato in base alle prestazioni dell'elica. Un motore cardanico viene selezionato per un movimento fluido e controllato del carico utile.
La tecnologia brushless condivisa non elimina le differenze nell'avvolgimento, nella compatibilità del controller, nel raffreddamento, nel feedback o nell'integrazione meccanica.
Lo sono comunemente, in particolare nella moderna propulsione multirotore e nella stabilizzazione della telecamera a trasmissione diretta. La sola costruzione senza spazzole non garantisce l'intercambiabilità.
No. Questa può essere una tendenza utile in alcune classi di prodotti, ma la tensione operativa, le dimensioni del motore, l'avvolgimento e l'architettura del controller variano. Seleziona dalle specifiche complete.
Non come una soluzione drop-in generale. Un gimbal richiede un controllo adeguato della coppia e dell'orientamento, con caratteristiche di rilevamento e motore compatibili.
La coppia di mantenimento può richiedere corrente anche senza rotazione. Uno scarso equilibrio, attrito, forze del cavo o impostazioni inadeguate possono aumentare la richiesta termica.
Non esiste un vincitore universale significativo. Confronta la propulsione ai punti di spinta richiesti e il funzionamento del gimbal alla coppia, al movimento e al servizio di tenuta effettivi.
1. Tyto Robotica. [Apparecchiature per test sui droni ]. Supporta la misurazione di spinta, coppia, numero di giri, tensione e corrente e la valutazione della combinazione completa di propulsione in condizioni rappresentative. [tirorobotica ]
2. Tyto Robotica. [Test sui motori brushless ]. Fondamenti sulle misurazioni dei test sui motori e sulla valutazione dell'efficienza. [tirorobotica ]
3.maxon. [Dati del motore e campi operativi ]. Background tecnico su costanti di coppia, corrente, funzionamento continuo e valori nominali dipendenti dalla dissipazione del calore. [maxongroup ]
4. Supporto maxon. [Costanti del motore ]. Spiega le costanti di velocità e coppia e distingue le caratteristiche dipendenti dall'avvolgimento dalla capacità del motore. [supporto.maxongroup ]
5. Supporto maxon. [Dati motore e simulazione ]. Supporta l'importanza della temperatura, dell'installazione, delle tolleranze e delle condizioni del circuito di controllo durante l'interpretazione dei dati del motore. [supporto.maxongroup ]
6. Elettronica BaseCam. [SempliceBGC ]. Documenta gli avvertimenti specifici del controller contro l'uso di motori di propulsione a bassa resistenza non idonei. Le sue raccomandazioni sulla resistenza numerica non sono trattate come requisiti universali del gimbal. [basecamelettronica ]
7. Elettronica BaseCam. [Guida alla configurazione del controller SimpleBGC ]. Supporta l'importanza di bilanciamento, attrito, temperatura, configurazione del conteggio dei poli e regolazione del controller. [basecamelettronica ]
8. Elettronica BaseCam. [Utilizzo degli encoder con i controller SimpleBGC 32 ]. Dimostra che la selezione della resistenza del motore e i requisiti di feedback dipendono dalla capacità e dalla configurazione del controller. [basecamelettronica ]


