Language


Vistas: 256 Autor: Yuhang Power Hora de publicación: 2026-09-23 Origen: Sitio


Menú de contenido
● ¿Qué es un controlador de vuelo de drones?
● ¿Cómo funciona un controlador de vuelo de drones?
>> Sensores utilizados por un controlador de vuelo de drones
>> De los datos del sensor a los comandos del motor
● ¿Por qué es importante el controlador de vuelo para el rendimiento de los drones?
>> Estabilidad y seguridad de vuelo
>> Sensación de vuelo y capacidad de respuesta FPV
● Relación entre el controlador de vuelo, el ESC y el motor sin escobillas
>> Qué hace el controlador de vuelo
>> Qué hace el motor sin escobillas
● Por qué es importante la telemetría de RPM del motor para los drones FPV
>> Beneficios del filtrado basado en RPM
● Principales tipos de controladores de vuelo de drones
● Cómo elegir el controlador de vuelo adecuado
>> 1. Definir la misión de vuelo
>> 2. Verifique la compatibilidad del procesador y el firmware
>> 3. Cuente los UART y las conexiones necesarias
>> 4. Verificar los requisitos de energía y BEC
>> 5. Haga coincidir el FC con el motor y el sistema ESC
● Lista de verificación de configuración básica del controlador de vuelo
>> Paso 1: Instale y asegure el FC
>> Paso 2: actualice el firmware y configure la placa
>> Paso 3: configurar el receptor
>> Paso 4: configurar modos de vuelo y seguridad
>> Paso 5: Confirmar el orden y la dirección del motor
>> Paso 6: realizar un primer vuelo conservador
● Problemas comunes del controlador de vuelo y sus causas fundamentales
● Construya mejores sistemas de energía UAV con la tecnología Yuhang Power
>> 1. ¿Cuál es la función principal de un controlador de vuelo de drones?
>> 2. ¿Un controlador de vuelo controla los motores sin escobillas directamente?
>> 3. ¿Qué es DShot en drones FPV?
>> 4. ¿Por qué mi dron FPV vibra o tiembla?
>> 5. ¿Necesito GPS en un dron FPV?
A El controlador de vuelo de drones es la computadora a bordo que mantiene estable una aeronave y convierte los comandos del piloto, la misión o la navegación en salidas precisas del motor. Para Drones FPV , plataformas de cámaras, En aviones de ala fija , robots submarinos y otros dispositivos inteligentes, el controlador de vuelo debe funcionar como parte de un sistema completo con ESC, motores sin escobillas, hélices, batería, sensores y estructura mecánica.
En Zhongshan Yuhang Power Technology Co., Ltd. , desarrollamos y fabricamos Motores para drones FPV, motores sin escobillas y soluciones de propulsión personalizadas para vehículos aéreos no tripulados, drones de carreras FPV, automóviles RC, ventiladores de alta velocidad, cámaras cardán, aviones, aspiradoras robóticas, robots submarinos y otros equipos profesionales. Desde nuestra perspectiva de ingeniería, un vuelo estable no proviene únicamente de un controlador de vuelo. Proviene de la interacción correcta entre el controlador de vuelo, ESC, motor, hélice, fuente de alimentación y bastidor..
Esta guía explica qué hace un controlador de vuelo de drones, cómo se comunica con el sistema de energía, cómo seleccionar el FC adecuado para diferentes proyectos de UAV y cómo la selección del motor afecta la sintonización, la estabilidad, la vibración, la eficiencia y el rendimiento del vuelo.
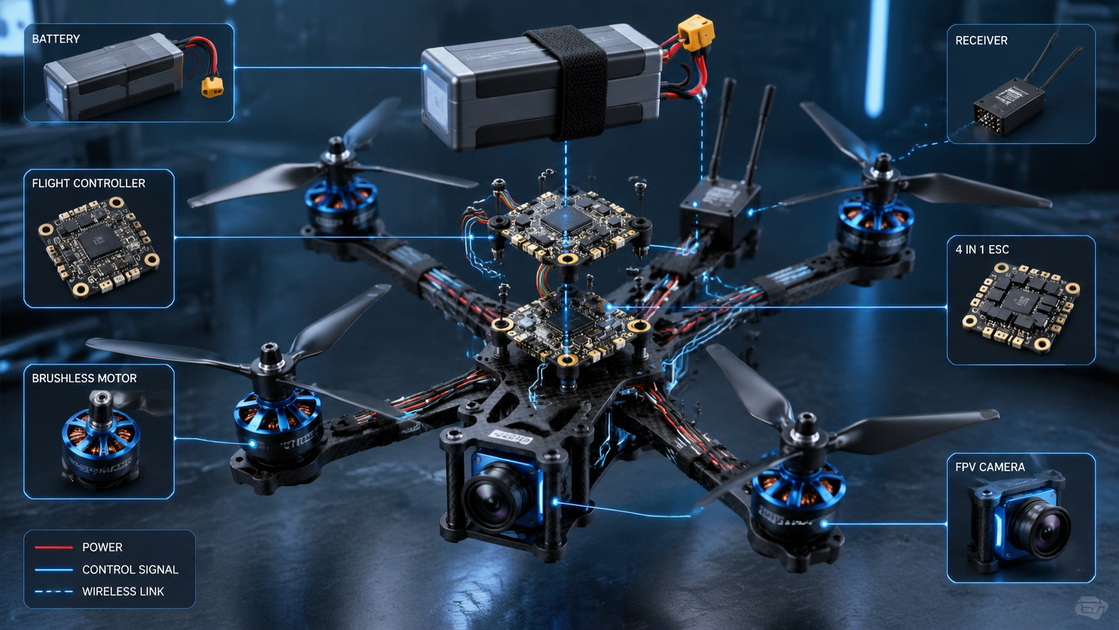
Un controlador de vuelo de drones, a menudo llamado FC , es una placa informática integrada que monitorea el movimiento de la aeronave y ajusta continuamente la potencia del motor para mantener el drone volando según lo previsto.
El controlador de vuelo recibe información de los sensores a bordo y de los comandos de usuario o de vuelo autónomo. Luego calcula las correcciones necesarias y envía señales de control a los controladores electrónicos de velocidad. Los ESC regulan la potencia de los motores sin escobillas y los motores impulsan las hélices para generar movimientos de elevación, empuje, balanceo, cabeceo y guiñada.
Una ruta de control simplificada es:
Receptor / GPS / Sensores→Controlador de vuelo→ESC→Motores sin escobillas→Hélices
Por tanto, un controlador de vuelo no es un simple dispositivo de paso de señales. Funciona como un sistema de control de circuito cerrado: compara el movimiento real del dron con el movimiento deseado, calcula la diferencia y ajusta los motores en tiempo real.
Por ejemplo, cuando el viento empuja un cuadricóptero hacia la derecha, el controlador de vuelo detecta la perturbación a través de sus sensores. Luego cambia la velocidad de motores específicos para restaurar la actitud o trayectoria deseada.
PX4 describe esta arquitectura general como una tubería desde sensores, entrada RC y control de vuelo autónomo hasta el control de motor o servoactuador. Su pila de vuelo incluye funciones de estimación y control para plataformas multirotor, de ala fija y VTOL.
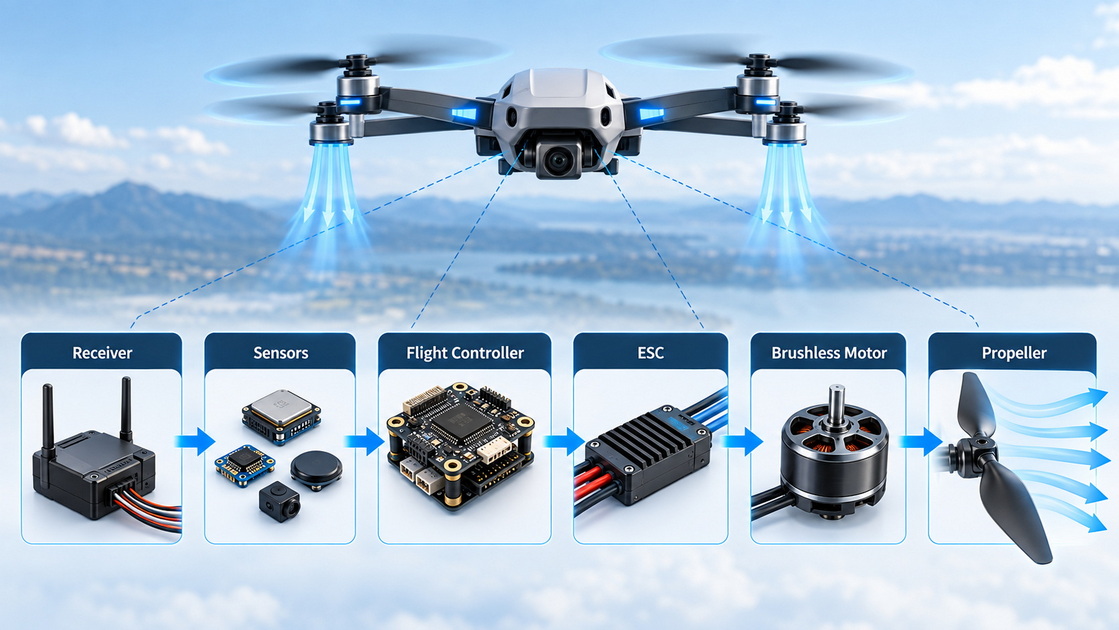
Un controlador de vuelo moderno suele seguir un proceso de control repetido:
1. Siente el movimiento y el entorno del dron.
2. Calcule la orientación, velocidad, altitud o posición de la aeronave.
3. Calcule la corrección necesaria para cumplir con el piloto o el mando tipo misión.
4. Ordene a los ESC y motores que produzcan el empuje y el par requeridos.
5. Repita el bucle de control continuamente durante el vuelo.
Este ciclo de retroalimentación continua es lo que permite a un dron flotar, girar, resistir vibraciones, mantener la altitud, seguir una ruta GPS o reaccionar bruscamente a las entradas del piloto FPV.
El sistema sensor más importante suele ser la unidad de medida inercial o IMU. Una IMU suele incluir un giroscopio y un acelerómetro.
- Giroscopio: Mide la velocidad de rotación alrededor de los ejes de balanceo, cabeceo y guiñada.
- Acelerómetro: Mide la aceleración lineal y puede ayudar a identificar la referencia de gravedad.
- Magnetómetro: Funciona como una brújula digital para información de rumbo.
- Barómetro: ayuda a estimar la altitud a través de los cambios de presión del aire.
- Módulo GPS: proporciona ubicación, velocidad de avance y soporte de navegación.
- Sensores ópticos de flujo o visión: ayudan a respaldar la estimación de posición en entornos específicos.
- Sensor de velocidad aerodinámica: A menudo se utiliza en aviones de ala fija para mejorar la velocidad y el control de la energía.
PX4 identifica un giroscopio, acelerómetro, magnetómetro y barómetro como sensores mínimos requeridos en su documentación de concepto principal, mientras que sensores adicionales pueden ampliar la capacidad de navegación y control autónomo.
Las lecturas sin procesar de los sensores por sí solas no son suficientes. El controlador de vuelo debe procesarlos y combinarlos para estimar el verdadero estado de la aeronave.
Por ejemplo:
- El giroscopio responde rápidamente al movimiento angular.
- El acelerómetro ayuda a corregir la desviación de actitud con el tiempo.
- El GPS puede aportar información de posición global.
- Un barómetro apoya la estimación de altitud.
- El filtrado ayuda a eliminar el ruido del sensor relacionado con la vibración.
El controlador compara el estado estimado de la aeronave con un estado objetivo. Ese objetivo puede provenir del movimiento de la palanca del piloto de FPV, un modo de nivelación automática, un comando de mantenimiento de posición del GPS o una misión automatizada.
Luego, el controlador de vuelo utiliza algoritmos de control, que comúnmente incluyen bucles de control basados en PID, para calcular las correcciones necesarias. Distribuye estas correcciones entre los motores a través de un proceso a menudo llamado mezcla de motores..
Si un cuadricóptero necesita girar hacia la izquierda, el FC cambia la salida de motores específicos. Esto crea un desequilibrio en el empuje que inclina el avión en la dirección deseada.
El controlador de vuelo es fundamental para la estabilidad del vuelo, pero su rendimiento en el mundo real depende del sistema mecánico y de propulsión completo.
Un procesador potente no puede compensar completamente una mala coincidencia entre el motor y la hélice, hélices dañadas, resonancia excesiva del marco, señales ESC inestables, uniones de soldadura deficientes o un FC instalado incorrectamente.
El FC ayuda a mantener un vuelo controlado realizando correcciones constantes en la salida del motor. También admite importantes funciones de seguridad, como:
- Comprobaciones de seguridad de armado y prearmado.
- Comportamiento a prueba de fallos ante pérdida de señal
- Advertencias de batería baja
- Límites de salida del motor
- Funciones GPS de rescate o regreso a casa.
- Geocercas o funciones de límites de vuelo en sistemas compatibles
- Monitoreo de sensores y detección de errores.
Para plataformas profesionales o industriales, los requisitos de fiabilidad suelen ser mayores. Los sensores redundantes, el GPS redundante, el monitoreo de energía y un comportamiento a prueba de fallas cuidadosamente configurado pueden ser esenciales.
ArduPilot señala que algunas plataformas de piloto automático admiten sistemas IMU y GPS redundantes para aplicaciones que necesitan un mayor nivel de redundancia de sensores.
Para un dron de carreras o de estilo libre FPV, un controlador de vuelo debe procesar las entradas de forma rápida y consistente. Los pilotos suelen priorizar:
- Baja latencia de control percibida
- Respuesta predecible al palo
- Fuerte manejo del prowash
- Curvas suaves
- Control preciso del acelerador
- Transmisión de video estable
- Filtrado de vibraciones eficaz
- Sincronización fiable del motor
En esta situación, FC, ESC, motor y hélice no se pueden seleccionar de forma independiente. Un motor FPV de alto KV con hélices agresivas puede producir una respuesta rápida, pero también puede generar más vibración, consumo de corriente y ruido del motor. El controlador de vuelo debe recibir datos limpios de los sensores y mantener un control PID estable en estas condiciones.
La relación del sistema más importante en un dron multirotor es:
Controlador de vuelo → ESC → Motor sin escobillas → Empuje de hélice
El FC decide la potencia del motor solicitada. El ESC interpreta la señal de control y cambia la energía de la batería para impulsar el motor sin escobillas. El motor hace girar la hélice, produciendo empuje.
El controlador de vuelo determina:
- ¿Qué motor debe acelerar o desacelerar?
- ¿Cuánto empuje se requiere?
- Cómo estabilizar el balanceo, el cabeceo y la guiñada.
- Cómo reaccionar a las órdenes del piloto.
- Cómo responder a los datos del sensor.
- Cuándo activar las funciones de seguridad o a prueba de fallos
El ESC suministra energía eléctrica controlada al motor sin escobillas. Traduce el comando del FC en una rápida conmutación de corriente a través de los devanados del motor.
DShot es un protocolo digital ampliamente utilizado para la comunicación entre un controlador de vuelo y ESC. Betaflight describe DShot como un protocolo que envía un valor de aceleración objetivo desde el FC al ESC, que luego impulsa los motores en consecuencia.
El motor sin escobillas convierte la energía eléctrica en rotación mecánica. Su rendimiento afecta:
- Salida de empuje
- Respuesta del acelerador
- Aceleración de la hélice
- Eficiencia energética
- Temperatura del motor
- Tiempo de vuelo
- Ruido y vibración
- Requisitos de sintonización del controlador de vuelo.
En Yuhang Power Technology, consideramos que la selección del motor es un aporte importante para el rendimiento del FC. Un motor bien combinado proporciona un par estable, un comportamiento constante de RPM, una temperatura de funcionamiento aceptable y un perfil de vibración que puede gestionar el sistema de filtrado del FC.
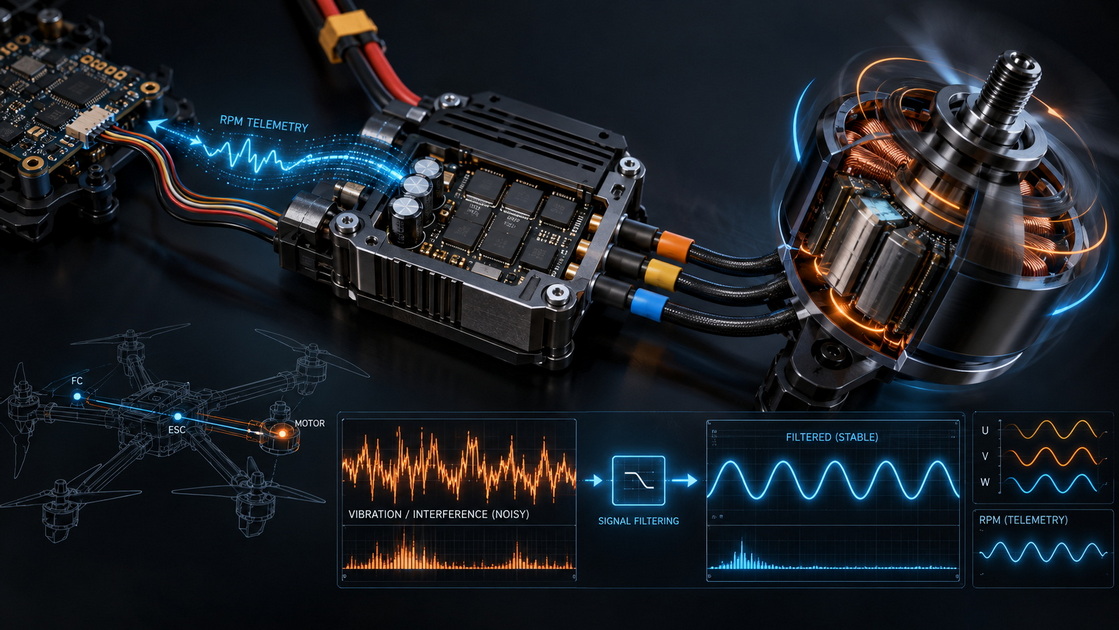
Los sistemas FPV modernos pueden usar DShot bidireccional para enviar información de RPM del motor al controlador de vuelo a través del mismo cable de señal utilizado para el control del motor.
Esto es importante porque el FC puede utilizar datos de velocidad del motor para identificar frecuencias de vibración con mayor precisión. Luego puede aplicar un filtrado de muesca dinámico alrededor de esas frecuencias en lugar de depender únicamente de filtros estáticos amplios.
Betaflight afirma que DShot bidireccional permite a los ESC informar telemetría de RPM al FC. El controlador de vuelo puede utilizar esta información para filtrar las RPM, apuntando dinámicamente a las frecuencias del ruido del motor y sus armónicos.
- Datos giroscópicos más limpios
- Reducción de la interferencia del ruido del motor.
- Control de lavado de hélice mejorado
- Ajuste PID más seguro
- Mejor calidad de vídeo en sistemas FPV sensibles a las vibraciones
- Menor riesgo de oscilación causada por ruido excesivo
- Comportamiento de vuelo potencialmente más suave
Sin embargo, el filtrado de RPM no sustituye a un buen hardware. Las hélices dobladas, los tornillos del motor flojos, los cojinetes dañados, las hélices desequilibradas y un marco flexible deben repararse mecánicamente antes de aumentar la complejidad del filtro.
Opinión de un experto: un sistema mecánico limpio proporciona al controlador de vuelo datos más limpios. Los datos más limpios permiten un ajuste más efectivo. Una mejor sintonización favorece un vuelo más suave y un uso más eficiente del sistema de motor-hélice.
Diferentes aviones requieren diferentes características de FC. El mejor controlador de vuelo no es necesariamente el que tiene la especificación de procesador más alta. Es el que coincide con la misión, la estructura del avión, el ecosistema de firmware, los requisitos de entrada/salida y el diseño del sistema de energía.
| Tipo de dron | Prioridades principales del controlador de vuelo | Prioridades del motor y del sistema de energía |
|---|---|---|
| Dron de carreras con visión en primera persona | Baja latencia, alta velocidad de giro, ajuste sensible, soporte DShot | Alto empuje, cambio rápido de RPM, diseño de motor liviano |
| Drone estilo libre FPV | Sensación de vuelo suave, fuerte filtrado de vibraciones, OSD, sintonización confiable | Empuje equilibrado, durabilidad, par controlable, recuperación de lavado de hélice |
| Dron FPV de largo alcance | Soporte GPS, seguridad confiable, monitoreo de energía, ajuste de crucero eficiente | Eficiencia, consumo de corriente moderado, rendimiento de crucero estable |
| Dron con cámara | Estabilidad en vuelo estacionario, GPS, mantenimiento de altitud, integración de carga útil | Baja vibración, empuje eficiente, respuesta suave |
| Multirotores industriales | Redundancia, telemetría, automatización de misiones, integración de sensores. | Fiabilidad, gestión térmica, empuje con capacidad de carga útil |
| UAV de ala fija | Salidas de servo, navegación, soporte de velocidad aérea, misiones autónomas. | Eficiencia del motor-hélice, potencia sostenida, estabilidad térmica. |
| robot submarino | Integración impermeable, mezcla de propulsores, entrada de sensor, soporte de correa | Resistencia a la corrosión, diseño sellado, capacidad de empuje bidireccional |
La elección de un controlador de vuelo debe comenzar con el propósito de la aeronave, no con una lista de componentes.
Haga estas preguntas primero:
- ¿La aeronave es para carreras FPV, estilo libre, vuelos de largo alcance, fotografía aérea, inspección, mapeo, carga o investigación?
- ¿Requiere navegación GPS o regreso a casa?
- ¿Necesita misiones autónomas?
- ¿Utilizará vídeo digital HD, FPV analógico, radios de telemetría u ordenadores complementarios?
- ¿Es la baja latencia más importante que la automatización?
- ¿El sistema necesita redundancia?
- ¿Qué carga útil, alcance, tiempo de vuelo y condiciones ambientales se esperan?
Un dron de estilo libre FPV puede priorizar una respuesta rápida y un manejo fluido. Una aeronave de inspección industrial puede priorizar el vuelo estacionario estable, el registro de datos, la confiabilidad del GPS, el control de la carga útil y los sensores redundantes.
Los ecosistemas de firmware FC comunes dan prioridad a diferentes aplicaciones.
| del ecosistema de firmware | Fortalezas típicas | Aplicaciones comunes |
|---|---|---|
| vuelo beta | Respuesta FPV, ajuste PID, filtrado, carreras y flujo de trabajo de estilo libre | Carreras FPV, estilo libre, multirrotores compactos |
| navegación | Funciones orientadas a la navegación con soporte para ala fija y multirotor | Aviones FPV de largo alcance asistidos por GPS |
| ArduPilot | Funciones avanzadas de piloto automático, flexibilidad del vehículo, capacidad de misión | UAV industriales, plataformas de investigación, multirotores, aviones de ala fija |
| PX4 | Arquitectura de código abierto, integración robótica, sistemas autónomos. | Investigación, desarrollo comercial, plataformas UAV autónomas. |
La arquitectura de PX4 admite estimación, guía, navegación, algoritmos de control e integración de hardware para múltiples tipos de aeronaves.
Un controlador de vuelo puede parecer capaz en el papel, pero resultar difícil de usar si carece de suficientes UART u opciones de conexión física.
Planificar conexiones para:
- Receptor
- módulo GPS
- Transmisor de vídeo digital
- Control del transmisor de vídeo analógico.
- Radio de telemetría
- Telemetría ESC
- Brújula
- Telémetro
- Control de cámara
- Controlador LED
- Computadora complementaria
- Sensores externos
Para una construcción FPV simple, menos puertos pueden ser suficientes. Para un dron industrial o de largo alcance, la disponibilidad de UART puede convertirse en un factor de selección crítico.
El FC puede incluir salidas de potencia reguladas, como rieles BEC de 5 V o 9 V. Compruebe si estas salidas pueden alimentar de forma segura el receptor, GPS, transmisor de vídeo, cámara, LED u otros periféricos conectados.
No asuma que cada salida de 5 V o 9 V tiene la misma capacidad de corriente. El consumo excesivo de corriente, una mala conexión a tierra, una caída de voltaje o un cableado incorrecto pueden causar inestabilidad, ruido de video, reinicios de FC o periféricos dañados.
Antes de finalizar la construcción, confirme:
- Protocolo de comunicación ESC compatible
- Compatibilidad con DShot
- Soporte bidireccional DShot si se requiere filtrado de RPM
- Recuento de polos del motor para cálculos de RPM.
- Voltaje de la batería y capacidad actual.
- Clasificación de corriente continua y de ráfaga ESC
- Patrón de montaje FC y espacio físico
- Selección de motor KV y hélice.
- Nivel de vibración esperado del marco y del sistema de propulsión.
Para los sistemas FPV que utilizan filtrado de RPM, la documentación de Betaflight señala que el ESC debe admitir DShot y la funcionalidad DShot bidireccional adecuada.
La configuración correcta es tan importante como la selección del hardware. Realice pruebas en banco sin hélices instaladas siempre que se puedan activar los motores.
Monte el FC en la orientación correcta. Si la orientación de la placa es diferente de la dirección de avance de la aeronave, configure la orientación en el firmware.
Utilice un montaje sensible a las vibraciones cuando corresponda, pero evite un montaje demasiado blando que pueda permitir un movimiento excesivo o crear problemas de sintonización.
Instale firmware compatible, conecte el configurador y verifique la comunicación con el FC.
Confirmar:
- Destino del firmware
- Orientación de la junta
- Detección de sensores
- Monitoreo del voltaje de la batería
- Configuración del sensor de corriente
- Registro de caja negra si está disponible
Configure el protocolo del receptor, la asignación de canales, los puntos finales y las asignaciones de conmutadores.
Antes de continuar, confirme que las direcciones de balanceo, cabeceo, guiñada y aceleración sean correctas en el software de configuración.
Configurar:
- interruptor de brazo
- Modos de vuelo
- Modos de ángulo u horizonte si es necesario
- Rescate por GPS o regreso a casa cuando sea compatible
- A prueba de fallos ante pérdida de señal
- Advertencia de bajo voltaje
- Ángulo máximo de armado
- Comprobaciones de seguridad previas al armado.
La configuración a prueba de fallas debe coincidir con el fuselaje y el entorno operativo. Un modo de rescate con GPS puede ser adecuado para ciertas construcciones de largo alcance, pero nunca debe considerarse como un sustituto de vuelos de prueba cuidadosos y procedimientos operativos responsables.
Sin las hélices:
1. Abra la función de prueba del motor.
2. Identifique cada posición del motor.
3. Verifique que el orden del motor del software coincida con el de la aeronave física.
4. Verifique la dirección de rotación del motor.
5. Confirme la orientación correcta de la hélice antes de la instalación.
El orden incorrecto del motor, la dirección del motor o la dirección de la hélice pueden provocar una pérdida inmediata de control durante el despegue.
Para el primer vuelo:
- Elija una zona de prueba despejada y segura.
- Comience con una breve prueba de vuelo estacionario.
- Comprobar la temperatura del motor después del aterrizaje.
- Inspeccione si hay vibraciones, oscilaciones o sonidos inusuales.
- Revisar los registros cuando estén disponibles.
- Vuelva a comprobar los sujetadores, las hélices y el cableado.
- Ajuste la configuración del PID y del filtro sólo después de confirmar la condición mecánica.
| Síntoma | Causas posibles | Primeras comprobaciones prácticas |
|---|---|---|
| El dron gira al despegar | Orden incorrecto del motor, dirección del motor, orientación de la hélice, orientación FC | Verifique la dirección FC, el mapa del motor, la dirección de giro del motor y la instalación de la hélice. |
| El dron tiembla u oscila | Accesorios dañados, resonancia del marco, piezas sueltas, ganancia PID excesiva, datos giroscópicos ruidosos | Reemplace los accesorios, apriete los herrajes, inspeccione los cojinetes del motor, verifique el filtrado |
| Mala calidad de vídeo FPV | Ruido eléctrico, mala conexión a tierra, vibración excesiva, interferencia del sistema de energía. | Verifique el capacitor, el cableado, el estado del motor y la fuente de alimentación de la cámara/VTX |
| sobrecalentamiento del motor | Sobrecarga de la hélice, alta demanda de PID, cojinete dañado, refrigeración inadecuada | Verifique la elección de la hélice, el ajuste, el estado de los rodamientos y la configuración del ESC. |
| El rescate por GPS no es confiable | Mal bloqueo del GPS, configuración incorrecta, mala ubicación de la antena, ubicación de prueba inadecuada | Verifique el recuento de satélites, la configuración de la brújula, los parámetros de seguridad y pruebe gradualmente |
| FC se reinicia durante el golpe del acelerador | Caída de voltaje, BEC débil, uniones de soldadura deficientes, consumo excesivo de corriente | Verifique el estado de la batería, el capacitor, el cableado de alimentación y la capacidad actual del BEC |

Un dron confiable requiere un sistema coordinado, no componentes aislados. El FC proporciona la lógica de comando, pero el sistema de propulsión debe responder de manera precisa y eficiente.
Zhongshan Yuhang Power Technology Co., Ltd. brinda soporte a los clientes con soluciones de sistemas de energía UAV y motores sin escobillas para drones FPV, multirrotores, vehículos RC, ventiladores de alta velocidad, cámaras cardán, aviones de ala fija, aspiradoras robóticas, robots submarinos y otros equipos especializados.
Nuestro soporte OEM y ODM puede ayudar a los clientes a evaluar:
- Motor sin escobillas KV y selección del tamaño del estator
- Objetivos de empuje y eficiencia
- Compatibilidad con hélices
- Integración ESC y controlador de vuelo.
- Requisitos de gestión térmica.
- Consideraciones sobre vibraciones y ruidos.
- Requisitos personalizados de bobinado, eje, carcasa, montaje y cable
- Pruebas de prototipos y necesidades de producción escalables.
Ya sea que esté construyendo una plataforma FPV de alto empuje, un dron con cámara estable, un UAV de larga duración o un sistema de propulsión robótico personalizado, seleccionar el sistema de motor con anticipación puede reducir las iteraciones de diseño y mejorar el rendimiento del producto final.
Un controlador de vuelo de drones lee los datos de los sensores y los comandos del piloto, estima el movimiento de la aeronave, calcula las correcciones y envía comandos a los ESC para que los motores sin escobillas produzcan el empuje necesario para un vuelo estable, maniobras y funciones autónomas compatibles.
No. En la mayoría de los sistemas de drones, el controlador de vuelo envía una señal de comando al ESC. Luego, el ESC controla la energía eléctrica entregada al motor sin escobillas. La cadena típica es Controlador de vuelo → ESC → Motor → Hélice.
DShot es un protocolo de comunicación digital entre el controlador de vuelo y ESC. Envía información del acelerador objetivo desde el FC al ESC. DShot bidireccional también puede devolver la telemetría de RPM del motor al FC, lo que admite filtrado avanzado basado en RPM.
Las causas comunes incluyen hélices dobladas o dañadas, hardware suelto, cojinetes de motor desgastados, marco agrietado, cableado mal asegurado, montaje FC inadecuado, ganancia PID excesiva o datos giroscópicos ruidosos. Inspeccione las causas mecánicas antes de realizar cambios importantes de ajuste del software.
No se requiere GPS para el vuelo FPV manual. Sin embargo, puede admitir funciones como mantenimiento de posición, navegación, regreso a casa y rescate por GPS cuando el firmware FC y la configuración de la aeronave admiten esas funciones.
1. [¿Qué es un controlador de vuelo de drones? Una guía para principiantes - YR Drone ] - Artículo original revisado y ampliado para conocer la estructura del contenido, la profundidad técnica, la selección del controlador de vuelo, la integración del sistema de propulsión y una guía práctica de configuración. [yrdrón ]
2. [Descripción general de la arquitectura de PX4 - Documentación de PX4 ] - Descripción general de la pila de vuelo, estimación, guía, navegación, control, integración de hardware y canal de control de sensor a actuador de PX4. [documentos.px4 ]
3. [Conceptos básicos de PX4 - Documentación de PX4 ] - Descripción de sensores comunes, salidas de actuadores, motores, servos, ESC y configuración de salida FC. [documentos.px4 ]
4. [Diagramas de controlador - Documentación PX4 ] - Referencia técnica para filtrado, estructura de bucle de control y arquitectura de control de controlador de vuelo. [documentos.px4 ]
5. [DShot - Documentación Betaflight ] - Explicación de la comunicación DShot entre los controladores de vuelo y los controladores electrónicos de velocidad. [vuelo beta ]
6. [Filtrado de RPM de DShot - Documentación Betaflight ] - Documentación que cubre la telemetría bidireccional de DShot, datos de RPM informados por ESC, filtrado de muesca dinámico y compatibilidad requerida. [vuelo beta ]
7. [Elección de un piloto automático - Documentación de ArduPilot ] - Referencia sobre la selección de hardware del piloto automático y soporte para redundancia de sensores en aplicaciones relevantes. [ardupiloto ]


