Language


Vistas: 242 Autor: Yuhang Power Hora de publicación: 2026-09-20 Origen: Sitio


Menú de contenido
● ¿Qué es un dron cuadricóptero?
● ¿Cómo vuela un dron cuadricóptero?
>> Los cinco movimientos básicos del cuadricóptero
● Componentes principales de un dron cuadricóptero
>> 2. Motores de drones sin escobillas
>> 3. Hélices
>> 4. Controladores electrónicos de velocidad
● Características clave de los drones cuadricóptero
>> Despegue y aterrizaje vertical
● Tipos de cuadricópteros por diseño y aplicación
>> Configuraciones del marco del cuadricóptero
>> Categorías de cuadricópteros por uso
● Aplicaciones profesionales de los drones cuadricóptero
>> Fotografía aérea y FPV cinematográfico
>> Inspección de infraestructura
>> Cartografía, topografía y construcción
>> Agricultura y Monitoreo Ambiental
>> Búsqueda, rescate y seguridad pública
● Cómo elegir el sistema de motor de cuadricóptero adecuado
>> Paso 1: definir la misión de la aeronave
>> Paso 2: Calcule el margen de empuje requerido
>> Paso 3: Haga coincidir el tamaño del motor, KV y la hélice
>> Paso 4: Validar mediante pruebas en banco y en vuelo
● Soluciones de motores de cuadricóptero OEM y ODM
>> Opciones de personalización para motores de drones sin escobillas
● Consideraciones regulatorias y de seguridad del cuadricóptero
>> 1. ¿Cuál es la diferencia entre un cuadricóptero y un dron?
>> 2. ¿Cómo se mantiene estable un cuadricóptero en el aire?
>> 3. ¿Qué tipo de motor utiliza un cuadricóptero?
>> 4. ¿Puede volar un cuadricóptero si falla un motor?
>> 5. ¿Cuánto tiempo puede volar un dron cuadricóptero?
A El dron quadcopter es un avión no tripulado que utiliza cuatro motores y hélices controlados independientemente para elevarse, flotar, girar y moverse por el aire. Su combinación de despegue vertical, vuelo estacionario preciso, estructura compacta y control sensible ha convertido al cuadricóptero en una de las configuraciones de UAV más utilizadas para vuelos FPV, imágenes aéreas, inspección, mapeo, seguridad pública y aplicaciones industriales personalizadas.
Sin embargo, para los ingenieros, las marcas de drones y los desarrolladores de equipos profesionales, un cuadricóptero es más que un avión de cuatro hélices. Es un sistema de propulsión integrado en el que el El motor del dron sin escobillas , la hélice, el ESC, la batería, el bastidor, el controlador de vuelo y la carga útil deben funcionar juntos. Un desajuste en cualquier pieza puede reducir el empuje, generar vibraciones, acortar el tiempo de vuelo o provocar sobrecalentamiento.
En Zhongshan Yuhang Power Technology Co., Ltd. , desarrollamos y fabricamos Motores de drones FPV y otras soluciones de motores sin escobillas para UAV, drones de carreras FPV, vehículos RC, ventiladores de alta velocidad, cámaras cardán, aviones, sistemas de vacío robótico y robótica submarina. Esta guía explica cómo funcionan los cuadricópteros, cómo seleccionar los componentes correctos, dónde se utilizan los drones cuadricópteros y qué deben evaluar los compradores OEM y ODM antes de desarrollar un proyecto de drones personalizado.
Un dron cuadricóptero , también llamado UAV cuadricóptero o dron cuadrotor, es un tipo de vehículo aéreo no tripulado con cuatro motores y cuatro hélices. Cada motor se asienta sobre un brazo que se extiende desde un marco central. Cuando se ve desde arriba, el avión comúnmente tiene un diseño en forma de X , , en forma de H , o menos comúnmente en forma de más .
La palabra 'dron' es amplia. Puede describir muchos tipos de aviones no tripulados, incluidos:
- UAV de ala fija
- Cuadricópteros
- Hexacópteros
- Octocopteros
- Aviones híbridos VTOL
- Helicópteros monorotor
- Drones de reparto
- Drones de carreras FPV
Por tanto, un cuadricóptero es un tipo específico de dron. Todos los cuadricópteros son drones, pero no todos los drones son cuadricópteros.
El diseño de cuatro motores es popular porque proporciona un equilibrio efectivo entre simplicidad estructural, controlabilidad, flexibilidad de carga útil y costo. A diferencia de un helicóptero tradicional, un cuadricóptero no depende de un complejo mecanismo de plato cíclico ni de un sistema de rotor de paso variable para controlar el movimiento. En cambio, cambia la velocidad de los motores sin escobillas individuales para ajustar el empuje y la actitud.
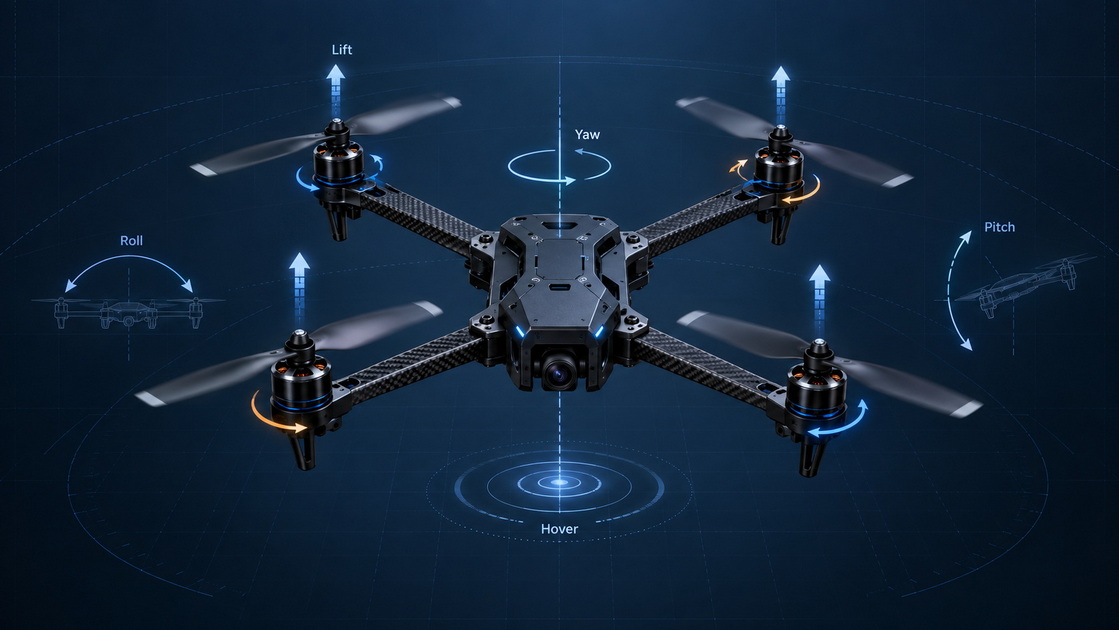
Un cuadricóptero crea sustentación cuando sus hélices giran y empujan el aire hacia abajo. Según la tercera ley del movimiento de Newton, el flujo de aire descendente genera una fuerza de reacción ascendente que eleva el avión.
El controlador de vuelo del dron monitorea constantemente los datos de los sensores y ajusta la velocidad del motor muchas veces por segundo. Su giroscopio y acelerómetro ayudan a la aeronave a detectar cambios en inclinación, rotación, aceleración y orientación. Luego, el controlador de vuelo envía comandos a los ESC, que regulan la potencia de cada motor sin escobillas.
Un cuadricóptero normalmente utiliza dos hélices que giran en el sentido de las agujas del reloj y dos hélices que giran en el sentido contrario a las agujas del reloj.
Esta disposición es esencial porque cada motor que gira genera par. Si los cuatro motores giraran en la misma dirección, el cuerpo del dron giraría en la dirección opuesta. Al utilizar direcciones de motor opuestas, las fuerzas de torsión se cancelan entre sí durante un vuelo estable.
El resultado es una plataforma controlada y estable que puede flotar y maniobrar sin rotor de cola.
| Movimiento de vuelo | Cambio de velocidad del motor | Resultado |
|---|---|---|
| Flotar | Los cuatro motores producen el mismo empuje. | El dron permanece aproximadamente a la misma altitud y posición. |
| Subida y bajada | Todos los motores aceleran o desaceleran juntos | El dron sube o baja |
| Paso | Cambios de empuje del motor delantero y trasero. | El dron se inclina hacia adelante o hacia atrás. |
| Rollo | Cambios de empuje del motor izquierdo y derecho. | El dron se inclina hacia la izquierda o hacia la derecha. |
| Guiñada | Los pares de motores en sentido horario y antihorario cambian la velocidad relativa | El dron gira alrededor de su eje vertical. |
Por ejemplo, para avanzar, los motores traseros suelen aumentar la velocidad mientras que los motores delanteros reducen ligeramente la velocidad. El avión se inclina hacia adelante, dirigiendo parte de su empuje total hacia adelante y al mismo tiempo produce suficiente sustentación vertical para permanecer en el aire.
Por eso es importante el tiempo de respuesta del motor. La respuesta rápida y consistente del motor sin escobillas mejora el control de los drones, especialmente en carreras FPV, vuelos de estilo libre, filmaciones dinámicas y misiones industriales de precisión.

Cada cuadricóptero utiliza la misma cadena funcional básica:
Batería→ESC→Motor sin escobillas→Hélice→Empuje
El controlador de vuelo coordina esta cadena convirtiendo la entrada del piloto o los datos de la misión autónoma en comandos precisos de velocidad del motor.
El marco es la plataforma estructural del dron. Contiene los motores, la electrónica, la batería, la cámara, el tren de aterrizaje, las antenas y la carga útil.
Los materiales de marco comunes incluyen:
- Fibra de carbono: Ligera, rígida y muy utilizada en drones FPV y UAV profesionales
- Plástico moldeado por inyección: común en drones de consumo y de juguete
- Aleaciones de aluminio: utilizadas en estructuras industriales seleccionadas y soportes de componentes.
- Materiales compuestos: se utilizan cuando se debe equilibrar la resistencia, el peso y la resistencia a las vibraciones.
La distancia entre ejes del bastidor (la distancia diagonal entre motores) ayuda a determinar el tamaño de hélice compatible. Un marco compacto puede adaptarse a hélices de 2 o 3 pulgadas, mientras que los marcos más grandes pueden soportar sistemas de propulsión de 5, 7, 10 o más pulgadas.
Un quadcopter tiene un motor por brazo. La mayoría de los cuadricópteros profesionales y FPV modernos utilizan motores CC sin escobillas , comúnmente llamados motores BLDC.
Se prefieren los motores sin escobillas porque ofrecen:
- Alta relación potencia-peso
- Rápida respuesta del acelerador
- Larga vida útil cuando se diseña correctamente
- Bajo mantenimiento en comparación con los motores con escobillas
- Buena eficiencia a altas RPM
- Control electrónico de velocidad preciso
Las especificaciones del motor suelen utilizar un código de estator de cuatro dígitos, como 1404, 1505, 2207, o 2806.5. Los dos primeros dígitos generalmente identifican el diámetro del estator, mientras que los dos segundos identifican la altura del estator en milímetros. Esta geometría del estator afecta el potencial de torque, el peso, el comportamiento térmico y la compatibilidad de la hélice.
Por ejemplo:
| Tamaño del motor FPV | Aplicación típica | Característica general |
|---|---|---|
| 1103 a 1404 | Pequeños gritos, drones de 2 pulgadas a livianos de 3 pulgadas | Baja masa y respuesta rápida. |
| 1404 a 1505 | Drones FPV de 3 a 3,5 pulgadas | Equilibrio entre eficiencia y empuje |
| 2004 a 2207 | Drones de carreras y estilo libre de 4 a 5 pulgadas | Fuerte aceleración y control de hélice. |
| 2306 a 2806,5 | Plataformas FPV de 5 pulgadas a largo alcance y más grandes | Mayor par y soporte de hélice más pesado |
La selección del motor nunca debe depender únicamente del tamaño del estator. La elección correcta requiere considerar la clasificación KV, el voltaje de la batería, el diámetro de la hélice, el paso, el número de palas, el peso de la aeronave, el ciclo de trabajo y la reserva de empuje requerida..
La hélice convierte las RPM y el par del motor en empuje. Es uno de los componentes más importantes de todo el sistema de propulsión de un dron.
Una hélice se especifica comúnmente por:
- Diámetro: El ancho total de la hélice.
- Paso: La distancia teórica que la hélice avanzaría en una rotación.
- Número de hojas: dos hojas, tres hojas, cuatro hojas o más
- Material: Plástico, policarbonato, composite reforzado, fibra de carbono y otros
- Dirección de rotación: en sentido horario o antihorario
Una hélice más grande, de paso más alto o de múltiples palas generalmente crea una mayor carga aerodinámica. Puede producir un agarre o empuje más fuerte, pero también requiere más par motor y puede aumentar el consumo de corriente.
Por este motivo, las hélices deben adaptarse cuidadosamente al motor y a la batería. Un desajuste entre el motor y la hélice puede provocar un tiempo de vuelo deficiente, una temperatura alta del motor, una capacidad de respuesta reducida y una sobrecarga del ESC.
Un controlador de velocidad electrónico , o ESC, regula la energía eléctrica desde la batería al motor.
El ESC recibe un comando de aceleración del controlador de vuelo y crea señales eléctricas trifásicas cronometradas que hacen girar el motor sin escobillas. En un cuadricóptero, los constructores pueden utilizar:
- Cuatro ESC individuales, uno para cada motor
- Un ESC compacto 4 en 1 , que contiene cuatro circuitos ESC en una placa
Para drones FPV, la selección de ESC debe considerar:
- Calificación de corriente continua
- Clasificación actual de explosión
- Compatibilidad de voltaje de la batería
- Protocolo de firmware
- Frecuencia PWM
- Condiciones de enfriamiento
- Demanda actual del motor y la hélice.
Una clasificación de corriente ESC más alta no hace que un sistema sea más potente automáticamente. Proporciona espacio libre eléctrico, pero el motor, la batería, el cableado y el sistema de hélice también deben manejar la carga de forma segura.
El controlador de vuelo es el cerebro electrónico del quadcopter. Lee los comandos del piloto y los datos de los sensores y luego realiza correcciones rápidas para estabilizar la aeronave.
Los sensores integrados típicos incluyen:
- giroscopio
- Acelerómetro
- Barómetro
- Magnetómetro
- Receptor GPS o GNSS
- Brújula
- Sensor de flujo óptico
- Cámara o sensor de visión en sistemas avanzados
En un dron FPV, el controlador de vuelo ayuda a mantener el control durante giros rápidos, volteretas, giros, inmersiones y cambios repentinos de aceleración. En un UAV profesional, también puede gestionar misiones de puntos de ruta, geocercas, regreso a casa, mantenimiento de posición y rutas de inspección automatizadas.
Las baterías de polímero de litio, generalmente llamadas baterías LiPo , se usan ampliamente en FPV y cuadricópteros de alto rendimiento porque pueden suministrar alta corriente en un paquete compacto.
El voltaje de la batería se describe comúnmente por el número de celdas:
| Tipo de batería | Voltaje nominal | Uso típico |
|---|---|---|
| Li-Po 2S | 7,4 voltios | Pequeños drones y microconstrucciones ligeras |
| Lipo 3S | 11,1 voltios | Drones FPV más pequeños y sistemas básicos |
| Lipo 4S | 14,8 voltios | Común para drones FPV de 3 a 5 pulgadas |
| Li-Po 6S | 22,2 voltios | Drones de carreras y estilo libre de alto rendimiento |
| 8S y superior | 29,6 V+ | Plataformas UAV de carga pesada, industriales y especializadas |
La batería afecta no sólo el tiempo de vuelo sino también la velocidad del motor, la demanda de corriente, la caída de voltaje y el calor. Un sistema de mayor voltaje puede reducir la corriente para el mismo requisito de energía, pero debe usar motores, ESC, capacitores y cableado diseñados para ese voltaje.
Los cuadricópteros siguen siendo populares porque su diseño ofrece ventajas prácticas tanto para usuarios ocasionales como profesionales.
Un quadcopter puede despegar y aterrizar verticalmente. No necesita pista, catapulta ni gran zona de lanzamiento.
Esto lo hace práctico para:
- Inspección de tejados
- Documentación del sitio de construcción.
- Operaciones de búsqueda forestal
- Estudios de equipos marinos.
- Videografía urbana
- Respuesta de emergencia
A diferencia de los drones de ala fija, un cuadricóptero puede mantener una posición estacionaria en el aire. Esta capacidad es fundamental cuando un dron debe inspeccionar un punto específico de un puente, torre, tubería, panel solar o fachada de un edificio.
La estabilidad del vuelo depende de algo más que el GPS. También depende de una baja vibración, un equilibrio correcto del motor, hélices eficientes, ESC sensibles, calibración de sensores y parámetros de control de vuelo bien ajustados.
Los cuadricópteros pueden cambiar rápidamente de dirección, girar en un lugar y volar a través de espacios reducidos. Los cuadricópteros FPV son especialmente conocidos por su velocidad y agilidad.
Esto los hace valiosos para:
- Carreras
- Vuelo estilo libre
- Inspección interior
- Tomas de seguimiento cinematográficas
- Evaluación de emergencia
- Navegación en espacios confinados
La misma arquitectura básica de cuadricóptero puede escalar desde un dron de interior del tamaño de la palma de la mano hasta un UAV industrial de carga pesada. Los diseñadores pueden cambiar el tamaño del motor, el diámetro de la hélice, la resistencia del marco, la capacidad de la batería y los sistemas de carga útil para adaptarse a una misión específica.
Sin embargo, un cuadricóptero tiene una limitación importante: en una configuración convencional de cuatro motores, la falla de un motor, ESC, hélice o conexión principal generalmente impide el vuelo controlado. Las misiones que requieren una mayor redundancia pueden requerir una plataforma de hexacóptero u octocóptero.
| Configuración de estructura | Característica de diseño | Uso común |
|---|---|---|
| Configuración X | Cuatro brazos forman una X. | FPV, drones de consumo, UAV industriales |
| Configuración H | Brazos paralelos con mayor área central del cuerpo. | Plataformas de cámara y compilaciones de carga útil personalizadas |
| Configuración Plus | Un motor mira hacia adelante | Diseños educativos y heredados. |
| Configuración con conductos | Las hélices están protegidas por conductos o guardas. | Cine y drones de inspección de interiores |
La configuración X es la más común porque proporciona un manejo equilibrado y permite colocar una cámara frontal entre los brazos delanteros.
| Tipo de cuadricóptero | Rango de tamaño común | Aplicación típica |
|---|---|---|
| Pequeño grito | 65 mm a 85 mm | Vuelo interior y práctica para principiantes. |
| Dron Micro FPV | 2 pulgadas a 3 pulgadas | Carreras ligeras, vuelo cinematográfico y estilo libre compacto. |
| Dron estilo libre FPV | 3 pulgadas a 5 pulgadas | Vuelo acrobático y contenido de cámara de acción. |
| Dron FPV de largo alcance | 4 pulgadas a 7 pulgadas | Vuelo a distancia y exploración. |
| Dron con cámara | 250 g a 1 kg+ | Fotografía, vídeo y creación de contenidos. |
| Cuadricóptero industrial | 1kg a 4kg+ | Inspección, cartografía, seguridad pública, agricultura. |
| Drone de carga pesada | 4kg+ | Cargas útiles profesionales, LiDAR, fumigación, logística |
La capacidad de un cuadricóptero para flotar, lanzarse verticalmente y transportar cámaras o sensores lo hace adecuado para muchas misiones comerciales e industriales.
Los drones con cámara y los cuadricópteros FPV han cambiado la forma en que las empresas capturan contenido aéreo. Empresas inmobiliarias, equipos cinematográficos, organizadores de eventos deportivos, marcas turísticas y comercializadores industriales utilizan drones para obtener perspectivas que son difíciles o costosas de capturar desde el suelo.
Los drones FPV añaden una perspectiva dinámica. Sus marcos compactos, sus altas relaciones empuje-peso y su control manual pueden crear imágenes rápidas e inmersivas en espacios reducidos, alrededor de estructuras y cerca de objetos en movimiento.
Los cuadricópteros pueden inspeccionar activos como:
- Líneas eléctricas
- Aerogeneradores
- Torres de comunicación
- Puentes
- paneles solares
- Tuberías
- Techos industriales
- Fachadas de gran altura
Para estas misiones, un vuelo estacionario estable y una baja vibración son tan importantes como la velocidad máxima. La calidad del motor, el equilibrio de la hélice, la confiabilidad del ESC y el diseño térmico eficiente influyen en la calidad de la imagen y la confiabilidad de la misión.
Los cuadricópteros con cámaras de alta resolución, sistemas RTK GNSS y software de mapeo adecuado pueden recopilar imágenes para ortomosaicos, modelos 3D, mediciones volumétricas e informes de progreso del sitio.
El cuadricóptero es especialmente valioso en sitios más pequeños o complejos donde el despegue vertical, las imágenes de corto alcance y el mantenimiento de la posición son más útiles que la larga resistencia de un ala fija.
Los drones pueden ayudar a los productores y a los equipos de servicios agrícolas a monitorear el estrés de los cultivos, las condiciones de riego, los daños por plagas, el drenaje y la variabilidad del campo. Las cámaras multiespectrales pueden identificar cambios que no son fácilmente visibles en las imágenes RGB estándar.
Para trabajos de pulverización y cargas útiles pesadas, los diseñadores deben calcular cuidadosamente el margen de empuje, la capacidad de la batería, el peso total, la refrigeración del motor y la redundancia. Dependiendo de la carga útil y el perfil de riesgo, una configuración multirrotor más grande puede ser más apropiada que un cuadricóptero.
Los equipos de seguridad pública utilizan cuadricópteros con cámaras térmicas, cámaras con zoom, focos, altavoces y enlaces de vídeo en directo para evaluar escenas de emergencia y buscar en terrenos difíciles. El NIST ha apoyado programas de investigación y desafío centrados en mejorar la capacidad de los UAS para operaciones de búsqueda y rescate de primeros auxilios.
Para estas aplicaciones, la confiabilidad es fundamental . El sistema de propulsión debe tolerar los cambios climáticos, el peso de la carga útil, el despliegue rápido, largos períodos de vuelo estacionario y ciclos de vuelo repetidos.

Un cuadricóptero confiable comienza con la combinación correcta del sistema de propulsión. En el trabajo práctico de ingeniería, el motor adecuado se selecciona sólo después de que el diseñador define la misión del avión y el conjunto completo de componentes.
Comience con el trabajo que debe realizar la aeronave.
Haga estas preguntas:
1. ¿El dron está diseñado para carreras, estilo libre, filmación, inspección, mapeo, entrega u otra tarea?
2. ¿Cuál es el peso total objetivo, incluida la batería y la carga útil?
3. ¿Qué tiempo de vuelo se requiere?
4. ¿Necesita el dron aceleración de alta velocidad, vuelo estacionario estable o eficiencia a larga distancia?
5. ¿El dron operará en ductos, en ambientes calurosos o a gran altura?
6. ¿Qué requisitos de seguridad o redundancia se aplican?
Un cuadricóptero necesita más empuje total que su propio peso. La proporción exacta depende de la misión.
Relación empuje-peso=empuje máximo de cuatro motores/peso total
Para una plataforma de cámara suave, puede ser viable una relación empuje-peso más baja. Para estilo libre o carreras, una relación mucho más alta proporciona una aceleración más rápida, una recuperación más fuerte después de los clavados y maniobras con mayor capacidad de respuesta.
Por ejemplo, si un quadcopter de 700 g utiliza cuatro motores, cada uno de los cuales genera 600 g de empuje máximo:
600×4/700=3,43:1
Esto significa que el avión tiene una relación máxima teórica de empuje-peso de aproximadamente 3,4:1. La selección final aún requiere pruebas de corriente, temperatura, tiempo de vuelo y control.
Una regla práctica útil es:
- Las hélices pequeñas y los aviones livianos generalmente usan motores más pequeños y pueden usar KV más altos.
- Las hélices más grandes, de paso más alto, más palas o aviones más pesados necesitan más torque y a menudo usan estatores más grandes y/o KV más bajos.
- Un voltaje de batería más alto generalmente requiere un motor de KV más bajo para una carga de hélice similar.
- Un motor debe probarse con la hélice final , no solo a juzgar por su hoja de datos.
Los recursos de comparación de motor y hélice enfatizan que el rendimiento debe verificarse a través del consumo de corriente, la temperatura, el empuje y la eficiencia en lugar de depender únicamente del KV o empuje máximo anunciado de un motor.

Una evaluación motora profesional debe registrar:
- Voltaje de la batería
- sorteo actual
- Potencia de entrada
- Empuje
- Temperatura del motor
- Temperatura ESC
- RPM, si está disponible
- Nivel de vibración
- Tiempo de vuelo
- Acelerador flotante
- Condición de rumbo después del vuelo
Las pruebas de banco ayudan a comparar combinaciones de motor y hélice en condiciones controladas. Las pruebas de vuelo confirman cómo se comporta el sistema con el flujo de aire real, la carga dinámica, la vibración y la entrada del piloto.
Para las marcas de drones, integradores de sistemas y fabricantes de robótica, es posible que los motores estándar no cumplan completamente con los requisitos de un proyecto. El desarrollo de OEM y ODM hace posible optimizar el rendimiento del motor en torno al producto final en lugar de obligar al producto a adaptarse a un motor genérico.
Zhongshan Yuhang Power Technology Co., Ltd. admite la personalización de motores sin escobillas para drones FPV, plataformas UAV, automóviles RC, ventiladores de alta velocidad, sistemas de cámaras cardán, aviones, aspiradoras robóticas y robots submarinos.
- Diámetro y altura del estator.
- bobinado KV
- Grado magnético y diseño de arco.
- Especificación del alambre de cobre
- Diámetro del eje y material del eje.
- Tipo de rodamiento y durabilidad del rodamiento.
- Estructura motor-campana
- Patrón de orificios de montaje
- Longitud del cable y opciones de conector
- Acabado superficial y logotipo de marca privada.
- Sistema de montaje de hélice
- Diseño térmico y optimización de la refrigeración.
- Requisitos de control de calidad y pruebas de resistencia.
Una discusión práctica con el OEM debe comenzar con la aplicación final, no simplemente con una solicitud de 'un motor para drones'. Un proveedor de motores puede brindar recomendaciones más precisas cuando el cliente comparte el tamaño de estructura objetivo, el modelo de hélice, el voltaje de la batería, el peso total, la carga útil, el tiempo de vuelo requerido, el entorno de trabajo esperado y el volumen de producción.
Para aplicaciones de drones FPV, un diseño de motor exitoso equilibra el bajo peso, la respuesta rápida, el torque, la eficiencia, la refrigeración y la durabilidad mecánica.
La operación segura de drones requiere más que seleccionar buenos motores y baterías. Los pilotos y operadores deben seguir las regulaciones de aviación locales, las restricciones del espacio aéreo, las reglas de registro y los requisitos de identificación remota.
En los Estados Unidos, muchas operaciones comerciales de UAS pequeños se rigen por la Parte 107 de la FAA. La FAA establece que los pilotos de la Parte 107 deben registrar cada dron utilizado según la Parte 107, y el piloto remoto al mando debe tener o ser supervisado por alguien que tenga un Certificado de piloto remoto.
La FAA también establece que los operadores deben evitar aeronaves tripuladas, mantener la línea de visión, evitar operaciones descuidadas o imprudentes y cumplir con las restricciones aplicables a las operaciones sobre personas y en espacio aéreo controlado.
La identificación remota generalmente se requiere para drones que requieren registro de la FAA, a menos que sean operados en un área de identificación reconocida o cumplan con otra excepción aplicable.
Las reglas varían según el país, el tipo de misión, el peso de la aeronave, la carga útil y el entorno operativo. Verifique siempre los requisitos vigentes de la autoridad de aviación civil del país donde volará el dron.
Un dron cuadricóptero es un UAV de cuatro motores diseñado para generar sustentación y controlar el movimiento mediante el empuje de la hélice coordinado con precisión. Su capacidad de despegue vertical, vuelo estacionario estable, estructura compacta y diseño escalable lo hacen útil para vuelos FPV, imágenes aéreas, inspección, mapeo, seguridad pública, agricultura y muchas otras misiones profesionales.
Para obtener mejores resultados, no trate el motor como una pieza aislada. El motor del dron sin escobillas, la hélice, el ESC, la batería, el bastidor y la carga útil deben diseñarse como un solo sistema de propulsión.
Zhongshan Yuhang Power Technology Co., Ltd. ofrece motores para drones FPV y soluciones personalizadas de motores sin escobillas para fabricantes de drones, integradores de UAV, desarrolladores de equipos industriales y clientes OEM/ODM.
Un dron es un término general para un sistema de aeronave no tripulada. Un quadcopter es un tipo de dron que utiliza exactamente cuatro motores y cuatro hélices. Los UAV de ala fija, los hexacópteros, los octocópteros y los aviones VTOL híbridos también son drones, pero no son cuadricópteros.
Un controlador de vuelo utiliza datos de sensores como giroscopios y acelerómetros para detectar cambios de orientación. Cambia continuamente la velocidad de los motores individuales a través de los ESC para corregir la inclinación, mantener el vuelo estacionario y responder a las órdenes del piloto.
La mayoría de los cuadricópteros modernos utilizan motores de CC sin escobillas porque ofrecen alta eficiencia, respuesta rápida, sólida relación potencia-peso y mantenimiento reducido en comparación con los motores con escobillas. El motor debe coincidir correctamente con la hélice, el voltaje de la batería, el ESC y el peso de la aeronave.
Un cuadricóptero convencional generalmente no puede mantener un vuelo controlado después de la pérdida de un motor porque la aeronave pierde el control equilibrado del empuje y el par. Las aplicaciones que requieren redundancia de propulsión pueden utilizar un hexacóptero u octocóptero en su lugar.
El tiempo de vuelo varía mucho. Los drones FPV a menudo vuelan sólo durante unos minutos debido a sus maniobras de alta potencia. Los drones con cámara de consumo pueden volar mucho más tiempo, mientras que las plataformas empresariales pueden utilizar sistemas de baterías más grandes. La resistencia real depende de la capacidad de la batería, el peso de la aeronave, la eficiencia del motor, el diseño de la hélice, el viento, la temperatura, la carga útil y el estilo de vuelo.
1. YAHREE. '[¿Qué es un dron cuadricóptero? Características y usos ].' Artículo original revisado y reestructurado para esta guía mejorada; fuente de la definición principal del cuadricóptero, explicación del vuelo con cuatro rotores, descripción general de los componentes, categorías de drones y casos de uso principales. [yrdrón ]
2. Tecnología de Sistemas No Tripulados. '[Combinación de motor y hélice para sistemas de propulsión de drones ].' Referencia para conceptos de combinación de sistemas de propulsión, incluidas consideraciones de motor, hélice, batería, par, corriente y potencia. [tecnología de sistemas no tripulados ]
3. Motor T. '[Guía de combinación de hélices y motores de drones: KV, tamaño y eficiencia ].' Referencia para interpretación de KV, combinación de hélices, pruebas de rendimiento, monitoreo de corriente y verificación de temperatura. [tienda.tmotor ]
4. Rotorama. '[Motors ].' Referencia a la convención común de nomenclatura del estator de motores sin escobillas de cuatro dígitos y su conexión con el tamaño del motor y las características de par. [rotorama ]
5. Administración Federal de Aviación. '[Pilotos remotos certificados, incluidos operadores comerciales ].' Referencia para información sobre registro en EE. UU., identificación remota y certificado de piloto remoto. [faa ]
6. Administración Federal de Aviación. '[Regulaciones de sistemas de aeronaves pequeñas no tripuladas, Parte 107 ].' Referencia para los requisitos operativos comerciales de UAS pequeños, expectativas de línea de visión visual, registro y reglas de certificación de pilotos. [faa ]
7. Instituto Nacional de Normas y Tecnología. '[El desafío del premio NIST lanza investigación para aeronaves no tripuladas en búsqueda y rescate ].' Referencia para el contexto de investigación de UAS de búsqueda y rescate y seguridad pública. [nist ]
8. Código Electrónico de Reglamentos Federales. '[14 CFR Parte 107 Sistemas de aeronaves pequeñas no tripuladas ].' Referencia al texto regulatorio actual de EE. UU. que cubre la operación de UAS pequeños y los requisitos de operación segura antes del vuelo. [ecfr ]


