Language


Visualizações: 242 Autor: Yuhang Power Tempo de publicação: 20/09/2026 Origem: Site


Menu Conteúdo
● O que é um drone quadricóptero?
● Como um drone quadricóptero voa?
>> Por que dois motores giram no sentido horário e dois giram no sentido anti-horário
>> Os cinco movimentos básicos do quadricóptero
● Principais componentes de um drone quadricóptero
>> 2. Motores drone sem escova
>> 3. Hélices
>> 4. Controladores eletrônicos de velocidade
● Principais recursos dos drones quadricópteros
>> Decolagem e pouso verticais
● Tipos de Quadcopters por Design e Aplicação
>> Configurações de quadro quadricóptero
>> Categorias de quadricóptero por uso
● Aplicações Profissionais de Drones Quadcopter
>> Fotografia Aérea e FPV Cinematográfico
>> Mapeamento, levantamento topográfico e construção
>> Agricultura e Monitoramento Ambiental
>> Busca, resgate e segurança pública
● Como escolher o sistema de motor Quadcopter correto
>> Passo 1: Definir a Missão da Aeronave
>> Etapa 2: calcular a margem de impulso necessária
>> Etapa 3: Combine o tamanho do motor, KV e hélice
>> Etapa 4: Validar por meio de testes de bancada e de voo
● Soluções de motor quadricóptero OEM e ODM
>> Opções de personalização para motores drone sem escova
● Considerações regulatórias e de segurança do quadricóptero
>> 1. Qual é a diferença entre um quadricóptero e um drone?
>> 2. Como um quadricóptero permanece estável no ar?
>> 3. Que tipo de motor um quadricóptero usa?
>> 4. Um quadricóptero pode voar se um motor falhar?
>> 5. Quanto tempo um drone quadricóptero pode voar?
UM O drone quadricóptero é uma aeronave não tripulada que usa quatro motores e hélices controlados independentemente para levantar, pairar, girar e se mover no ar. Sua combinação de decolagem vertical, flutuação precisa, estrutura compacta e controle responsivo tornou o quadricóptero uma das configurações de UAV mais amplamente utilizadas para vôo FPV, imagens aéreas, inspeção, mapeamento, segurança pública e aplicações industriais personalizadas.
Para engenheiros, marcas de drones e desenvolvedores de equipamentos profissionais, entretanto, um quadricóptero é mais do que uma aeronave de quatro hélices. É um sistema de propulsão integrado no qual o motor drone sem escova , hélice, ESC, bateria, estrutura, controlador de vôo e carga útil devem funcionar juntos. Uma incompatibilidade em qualquer parte pode reduzir o empuxo, criar vibração, encurtar o tempo de vôo ou causar superaquecimento.
No Zhongshan Yuhang Power Technology Co., Ltd. , desenvolvemos e fabricamos Motores drone FPV e outras soluções de motor sem escova para UAVs, drones de corrida FPV, veículos RC, ventiladores de alta velocidade, câmeras gimbal, aeronaves, sistemas robóticos de vácuo e robótica subaquática. Este guia explica como funcionam os quadricópteros, como selecionar os componentes certos, onde os drones quadricópteros são usados e o que os compradores OEM e ODM devem avaliar antes de desenvolver um projeto de drone personalizado.
Um drone quadricóptero , também chamado de UAV quadricóptero ou drone quadrotor, é um tipo de veículo aéreo não tripulado com quatro motores e quatro hélices. Cada motor fica em um braço que se estende a partir de uma estrutura central. Quando vista de cima, a aeronave geralmente tem um em forma de X em forma , de H , ou menos comumente em forma de plus . layout
A palavra “drone” é ampla. Pode descrever muitos tipos de aeronaves não tripuladas, incluindo:
- UAVs de asa fixa
- Quadcópteros
- Hexacópteros
- Octocópteros
- Aeronaves VTOL híbridas
- Helicópteros de rotor único
- Drones de entrega
- Drones de corrida FPV
Um quadricóptero é, portanto, um tipo específico de drone. Todos os quadricópteros são drones, mas nem todos os drones são quadricópteros.
O layout de quatro motores é popular porque fornece um equilíbrio eficaz entre simplicidade estrutural, controlabilidade, flexibilidade de carga útil e custo. Ao contrário de um helicóptero tradicional, um quadricóptero não depende de um mecanismo complexo de placa oscilante ou de um sistema de rotor de passo variável para controlar o movimento. Em vez disso, altera a velocidade dos motores sem escova individuais para ajustar o impulso e a atitude.
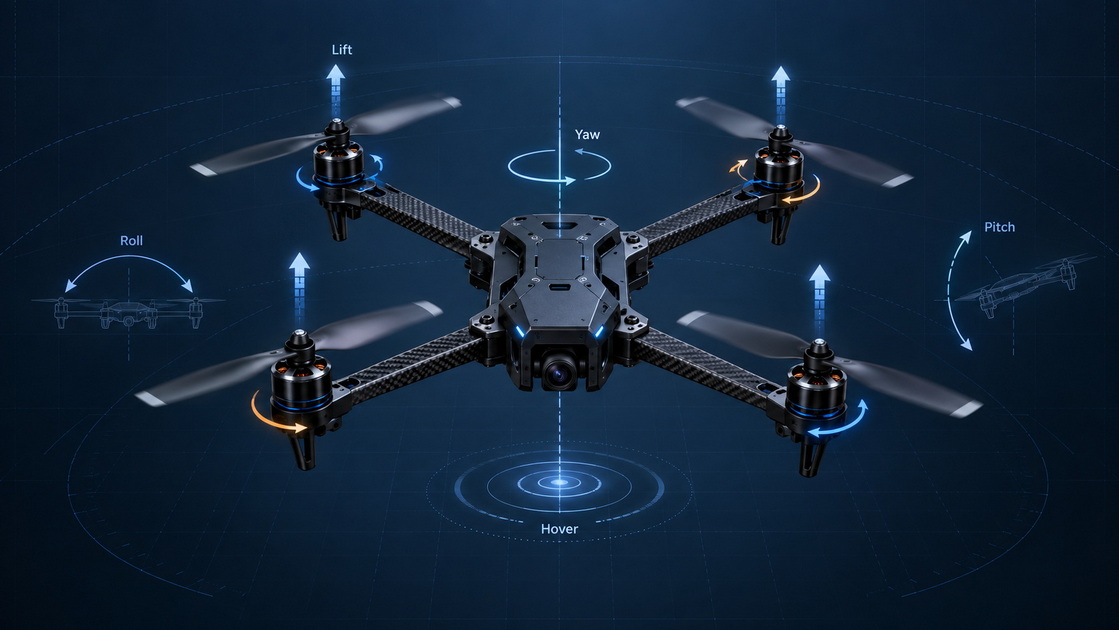
Um quadricóptero cria sustentação quando suas hélices giram e empurram o ar para baixo. De acordo com a terceira lei do movimento de Newton, o fluxo de ar descendente gera uma força de reação ascendente que levanta a aeronave.
O controlador de vôo do drone monitora constantemente os dados do sensor e ajusta a velocidade do motor muitas vezes por segundo. Seu giroscópio e acelerômetro ajudam a aeronave a detectar mudanças na inclinação, rotação, aceleração e orientação. O controlador de vôo então envia comandos aos ESCs, que regulam a potência de cada motor sem escova.
Um quadricóptero normalmente usa duas hélices girando no sentido horário e duas hélices girando no sentido anti-horário.
Esse arranjo é essencial porque todo motor giratório cria torque. Se todos os quatro motores girassem na mesma direção, o corpo do drone giraria na direção oposta. Ao usar direções opostas do motor, as forças de torque se cancelam durante o vôo estável.
O resultado é uma plataforma controlada e estável que pode pairar e manobrar sem rotor de cauda.
| Movimento de vôo | da mudança de velocidade do motor | Resultado |
|---|---|---|
| Passe o mouse | Todos os quatro motores produzem impulso igual | O drone permanece aproximadamente na mesma altitude e posição |
| Subida e descida | Todos os motores aceleram ou desaceleram juntos | O drone sobe ou desce |
| Tom | Mudanças de impulso do motor dianteiro e traseiro | O drone se inclina para frente ou para trás |
| Rolar | Mudanças de impulso do motor esquerdo e direito | O drone inclina para a esquerda ou para a direita |
| Guinada | Pares de motores no sentido horário e anti-horário alteram a velocidade relativa | O drone gira em torno de seu eixo vertical |
Por exemplo, para avançar, os motores traseiros geralmente aumentam a velocidade enquanto os motores dianteiros reduzem ligeiramente a velocidade. A aeronave inclina-se para frente, direcionando parte de seu impulso total para frente enquanto ainda produz sustentação vertical suficiente para permanecer no ar.
É por isso que o tempo de resposta do motor é importante. A resposta rápida e consistente do motor sem escova melhora o controle do drone, especialmente em corridas FPV, vôo livre, filmagens dinâmicas e missões industriais de precisão.

Cada quadricóptero usa a mesma cadeia funcional básica:
Bateria→ESC→Motor sem escova→Hélice→Impulso
O controlador de vôo coordena esta cadeia convertendo a entrada do piloto ou dados de missão autônoma em comandos precisos de velocidade do motor.
A estrutura é a plataforma estrutural do drone. Ele contém os motores, eletrônicos, bateria, câmera, trem de pouso, antenas e carga útil.
Os materiais de estrutura comuns incluem:
- Fibra de carbono: leve, rígida e amplamente utilizada em drones FPV e UAVs profissionais
- Plástico moldado por injeção: comum em drones de consumo e de brinquedo
- Ligas de alumínio: Usadas em estruturas industriais selecionadas e montagens de componentes
- Materiais compósitos: Usados onde força, peso e resistência à vibração devem ser equilibrados
A distância entre eixos do quadro – a distância diagonal entre os motores – ajuda a determinar o tamanho da hélice compatível. Uma estrutura compacta pode ser adequada para hélices de 2 ou 3 polegadas, enquanto estruturas maiores podem suportar sistemas de propulsão de 5, 7, 10 polegadas ou maiores.
Um quadricóptero possui um motor por braço. A maioria dos FPV modernos e quadricópteros profissionais usam motores DC sem escova , comumente chamados de motores BLDC.
Os motores sem escova são preferidos porque oferecem:
- Alta relação potência/peso
- Resposta rápida do acelerador
- Longa vida útil quando projetado corretamente
- Baixa manutenção em comparação com motores escovados
- Boa eficiência em altas RPM
- Controle eletrônico preciso de velocidade
As especificações do motor geralmente usam um código do estator de quatro dígitos, como 1404, 1505, 2207, ou 2806.5. Os primeiros dois dígitos geralmente identificam o diâmetro do estator, enquanto os dois segundos identificam a altura do estator em milímetros. Esta geometria do estator afeta o potencial de torque, peso, comportamento térmico e compatibilidade da hélice.
Por exemplo:
| Tamanho do motor FPV | Aplicação típica | Característica geral |
|---|---|---|
| 1103 a 1404 | Pequenos gritos, drones leves de 2 polegadas a 3 polegadas | Baixa massa e resposta rápida |
| 1404 a 1505 | Drones FPV de 3 a 3,5 polegadas | Equilíbrio entre eficiência e impulso |
| 2004 a 2207 | Drones de corrida e estilo livre de 4 a 5 polegadas | Forte aceleração e controle da hélice |
| 2306 a 2806,5 | Plataformas FPV de 5 polegadas para longo alcance e maiores | Maior torque e suporte de hélice mais pesado |
A seleção do motor nunca deve depender apenas do tamanho do estator. A escolha correta requer consideração da classificação KV, tensão da bateria, diâmetro da hélice, passo, número de pás, peso da aeronave, ciclo de trabalho e reserva de empuxo necessária..
A hélice converte as RPM e o torque do motor em empuxo. É um dos componentes mais importantes de todo o sistema de propulsão do drone.
Uma hélice é comumente especificada por:
- Diâmetro: A largura total da hélice
- Passo: A distância teórica que a hélice avançaria em uma rotação
- Contagem de lâminas: Duas lâminas, três lâminas, quatro lâminas ou mais
- Material: Plástico, policarbonato, compósito reforçado, fibra de carbono e outros
- Sentido de rotação: horário ou anti-horário
Uma hélice maior, de passo mais alto ou com múltiplas pás geralmente cria mais carga aerodinâmica. Pode produzir aderência ou impulso mais forte, mas também requer mais torque do motor e pode aumentar o consumo de corrente.
É por isso que as hélices devem ser cuidadosamente combinadas com o motor e a bateria. Uma incompatibilidade motor-hélice pode levar a um tempo de voo ruim, alta temperatura do motor, capacidade de resposta reduzida e sobrecarga do ESC.
Um controlador eletrônico de velocidade , ou ESC, regula a energia elétrica da bateria para o motor.
O ESC recebe um comando de aceleração do controlador de vôo e cria os sinais elétricos trifásicos cronometrados que giram o motor sem escovas. Em um quadricóptero, os construtores podem usar:
- Quatro ESCs individuais, um para cada motor
- Um ESC 4 em 1 compacto , contendo quatro circuitos ESC em uma placa
Para drones FPV, a seleção do ESC deve considerar:
- Classificação de corrente contínua
- Classificação atual de explosão
- Compatibilidade com a tensão da bateria
- Protocolo de firmware
- Frequência PWM
- Condições de resfriamento
- Demanda atual do motor e da hélice
Uma classificação de corrente ESC mais alta não torna automaticamente um sistema mais poderoso. Ele fornece espaço elétrico, mas o motor, a bateria, a fiação e o sistema de hélice também devem lidar com a carga com segurança.
O controlador de vôo é o cérebro eletrônico do quadricóptero. Ele lê os comandos do piloto e os dados dos sensores e, em seguida, faz correções rápidas para estabilizar a aeronave.
Os sensores integrados típicos incluem:
- Giroscópio
- Acelerômetro
- Barômetro
- Magnetômetro
- Receptor GPS ou GNSS
- Bússola
- Sensor de fluxo óptico
- Câmera ou sensor de visão em sistemas avançados
Em um drone FPV, o controlador de vôo ajuda a manter o controle durante curvas rápidas, giros, giros, mergulhos e mudanças repentinas de aceleração. Em um UAV profissional, ele também pode gerenciar missões de waypoint, geofencing, retorno para casa, manutenção de posição e rotas de inspeção automatizadas.
Baterias de polímero de lítio, geralmente chamadas de baterias LiPo , são amplamente utilizadas em FPV e quadricópteros de alto desempenho porque podem fornecer alta corrente em um pacote compacto.
A tensão da bateria é comumente descrita pela contagem de células:
| Tipo de bateria | Tensão nominal | Uso típico |
|---|---|---|
| Li-Po 2S | 7,4V | Drones minúsculos e microconstruções leves |
| Li-Po 3S | 11,1 V | Drones FPV menores e sistemas básicos |
| 4S Lipo | 14,8 V | Comum para drones FPV de 3 a 5 polegadas |
| Li-Po 6S | 22,2V | Drones de corrida e estilo livre de alto desempenho |
| 8S e superior | 29,6V+ | Plataformas UAV de carga pesada, industriais e especializadas |
A bateria afeta não apenas o tempo de vôo, mas também a velocidade do motor, a demanda de corrente, a queda de tensão e o calor. Um sistema de tensão mais alta pode reduzir a corrente para o mesmo requisito de energia, mas deve usar motores, ESCs, capacitores e fiação projetada para essa tensão.
Os quadricópteros continuam populares porque seu design oferece vantagens práticas para usuários casuais e profissionais.
Um quadricóptero pode decolar e pousar verticalmente. Não precisa de pista, catapulta ou grande área de lançamento.
Isso o torna prático para:
- Inspeção no telhado
- Documentação do canteiro de obras
- Operações de busca florestal
- Levantamentos de equipamentos offshore
- Videografia urbana
- Resposta de emergência
Ao contrário dos drones de asa fixa, um quadricóptero pode manter uma posição estacionária no ar. Esta capacidade é crítica quando um drone precisa inspecionar um ponto específico em uma ponte, torre, tubulação, painel solar ou fachada de edifício.
A estabilidade do hover depende de mais do que GPS. Também depende de baixa vibração, equilíbrio correto do motor, hélices eficientes, ESCs responsivos, calibração do sensor e parâmetros de controle de voo bem ajustados.
Os quadricópteros podem mudar rapidamente de direção, girar no lugar e voar em espaços confinados. Os quadricópteros FPV são especialmente conhecidos por sua velocidade e agilidade.
Isso os torna valiosos para:
- Corrida
- Voo estilo livre
- Inspeção interna
- Tiros de rastreamento cinematográfico
- Avaliação de emergência
- Navegação em espaço confinado
A mesma arquitetura básica de quadricóptero pode ser dimensionada desde um drone interno do tamanho da palma da mão até um UAV industrial de carga pesada. Os projetistas podem alterar o tamanho do motor, o diâmetro da hélice, a resistência da estrutura, a capacidade da bateria e os sistemas de carga útil para atender a uma missão específica.
No entanto, um quadricóptero tem uma limitação importante: em uma configuração convencional de quatro motores, a falha de um motor, ESC, hélice ou conexão principal geralmente impede o vôo controlado. Missões que exigem maior redundância podem exigir uma plataforma hexacóptero ou octocóptero.
| Configuração do Quadro | Característica de Design | Uso Comum |
|---|---|---|
| Configuração X | Quatro braços formam uma forma de X | FPV, drones de consumo, UAVs industriais |
| Configuração H | Braços paralelos com maior área central do corpo | Plataformas de câmera e construções de carga útil personalizadas |
| Mais configuração | Um motor está voltado para frente | Projetos educacionais e legados |
| Configuração canalizada | As hélices são protegidas por dutos ou proteções | Cinewhoops e drones de inspeção interna |
A configuração X é a mais comum porque fornece manuseio equilibrado e permite que uma câmera frontal fique entre os braços frontais.
| Tipo de quadricóptero | Faixa de tamanho comum | Aplicação típica |
|---|---|---|
| Pequeno grito | 65 mm a 85 mm | Voo indoor e prática para iniciantes |
| Drone micro FPV | 2 polegadas a 3 polegadas | Corridas leves, voo cinematográfico, estilo livre compacto |
| Drone FPV estilo livre | 3 polegadas a 5 polegadas | Voo acrobático e conteúdo de câmera de ação |
| Drone FPV de longo alcance | 4 polegadas a 7 polegadas | Voo à distância e exploração |
| Câmera Zangão | 250g a 1kg+ | Fotografia, vídeo e criação de conteúdo |
| Quadricóptero Industrial | 1kg a 4kg+ | Fiscalização, mapeamento, segurança pública, agricultura |
| Drone de carga pesada | 4kg+ | Cargas profissionais, LiDAR, pulverização, logística |
A capacidade de um quadricóptero pairar, lançar verticalmente e transportar câmeras ou sensores o torna adequado para muitas missões comerciais e industriais.
Drones com câmeras e quadricópteros FPV mudaram a forma como as empresas capturam conteúdo aéreo. Empresas imobiliárias, equipas de cinema, organizadores de eventos desportivos, marcas de turismo e profissionais de marketing industrial utilizam drones para obter perspectivas que são difíceis ou caras de capturar a partir do solo.
Os drones FPV adicionam uma perspectiva dinâmica. Suas molduras compactas, altas relações impulso-peso e controle manual podem criar imagens rápidas e envolventes em espaços apertados, ao redor de estruturas e perto de objetos em movimento.
Quadcopters podem inspecionar ativos como:
- Linhas de energia
- Turbinas eólicas
- Torres de comunicação
- Pontes
- Matrizes solares
- Oleodutos
- Telhados industriais
- Fachadas altas
Para essas missões, pairar estável e baixa vibração são tão importantes quanto a velocidade máxima. A qualidade do motor, o equilíbrio da hélice, a confiabilidade do ESC e o design térmico eficiente influenciam a qualidade da imagem e a confiabilidade da missão.
Quadcopters com câmeras de alta resolução, sistemas GNSS RTK e software de mapeamento adequado podem coletar imagens para ortomosaicos, modelos 3D, medições volumétricas e relatórios de progresso do local.
O quadricóptero é especialmente valioso em locais menores ou complexos onde a decolagem vertical, imagens de curto alcance e manutenção de posição são mais úteis do que longa resistência de asa fixa.
Os drones podem ajudar os produtores e as equipes de serviços agrícolas a monitorar o estresse das culturas, as condições de irrigação, os danos causados por pragas, a drenagem e a variabilidade do campo. Câmeras multiespectrais podem identificar alterações que não são facilmente visíveis em imagens RGB padrão.
Para trabalhos de pulverização e cargas pesadas, os projetistas devem calcular cuidadosamente a margem de empuxo, a capacidade da bateria, o peso total, o resfriamento do motor e a redundância. Dependendo da carga útil e do perfil de risco, uma configuração multirotor maior pode ser mais apropriada do que um quadricóptero.
As equipes de segurança pública usam quadricópteros com câmeras térmicas, câmeras com zoom, holofotes, alto-falantes e links de vídeo ao vivo para avaliar cenas de emergência e pesquisar terrenos difíceis. O NIST tem apoiado programas de pesquisa e desafio focados em melhorar a capacidade dos UAS para operações de busca e resgate de primeiros socorros.
Para essas aplicações, a confiabilidade é fundamental . O sistema de propulsão deve tolerar mudanças climáticas, peso da carga útil, implantação rápida, longos períodos de flutuação e ciclos de voo repetidos.

Um quadricóptero confiável começa com a correspondência correta do sistema de propulsão. No trabalho prático de engenharia, o motor certo é selecionado somente após o projetista definir a missão da aeronave e completar o conjunto de componentes.
Comece com o trabalho que a aeronave deve realizar.
Faça estas perguntas:
1. O drone foi projetado para corrida, estilo livre, filmagem, inspeção, mapeamento, entrega ou outra tarefa?
2. Qual é o peso total alvo, incluindo a bateria e a carga útil?
3. Qual é o tempo de voo necessário?
4. O drone precisa de aceleração em alta velocidade, pairação estável ou eficiência em longa distância?
5. O drone operará em dutos, em ambientes quentes ou em grandes altitudes?
6. Quais requisitos de segurança ou redundância se aplicam?
Um quadricóptero precisa de mais impulso total do que seu próprio peso. A proporção exata depende da missão.
Relação impulso-peso = impulso máximo de quatro motores/peso total
Para uma plataforma de câmera suave, uma relação impulso-peso mais baixa pode ser viável. Para estilo livre ou corrida, uma proporção muito mais alta proporciona aceleração mais rápida, recuperação mais forte após mergulhos e manobras mais responsivas.
Por exemplo, se um quadricóptero de 700 g usa quatro motores, cada um gerando 600 g de empuxo máximo:
600×4/700=3,43:1
Isso significa que a aeronave tem uma relação empuxo-peso máxima teórica de aproximadamente 3,4:1. A seleção final ainda requer testes de corrente, temperatura, tempo de voo e controle.
Uma regra prática útil é:
- Hélices pequenas e aeronaves leves geralmente usam motores menores e podem usar KV mais altos.
- Hélices maiores, passo mais alto, mais pás ou aeronaves mais pesadas precisam de mais torque e geralmente usam estatores maiores e/ou KV mais baixo.
- Tensão de bateria mais alta geralmente requer um motor de KV mais baixo para uma carga de hélice semelhante.
- Um motor deve ser testado com a hélice final , não apenas a partir de sua ficha técnica.
Os recursos de correspondência motor-hélice enfatizam que o desempenho deve ser verificado através do consumo de corrente, temperatura, empuxo e eficiência, em vez de depender apenas do KV anunciado ou do empuxo máximo do motor.

Uma avaliação motora profissional deve registrar:
- Tensão da bateria
- Sorteio atual
- Potência de entrada
- Impulso
- Temperatura do motor
- Temperatura ESC
- RPM, se disponível
- Nível de vibração
- Tempo de voo
- Acelerador flutuante
- Condição do rolamento pós-vôo
Os testes de bancada ajudam a comparar combinações de motor e hélice sob condições controladas. Os testes de voo confirmam como o sistema se comporta com o fluxo de ar real, carga dinâmica, vibração e entrada do piloto.
Para marcas de drones, integradores de sistemas e fabricantes de robótica, os motores padrão podem não atender totalmente aos requisitos de um projeto. O desenvolvimento OEM e ODM torna possível otimizar o desempenho do motor em torno do produto final, em vez de forçar o produto a se adaptar a um motor genérico.
oferece suporte à personalização de motores sem escova para drones FPV, plataformas UAV, carros RC, ventiladores de alta velocidade, sistemas de câmera gimbal, aeronaves, aspiradores robóticos e robôs subaquáticos.
- Diâmetro e altura do estator
- Enrolamento KV
- Grau magnético e design de arco
- Especificação do fio de cobre
- Diâmetro do eixo e material do eixo
- Tipo de rolamento e durabilidade do rolamento
- Estrutura de campainha motorizada
- Padrão de furo de montagem
- Comprimento do cabo e opções de conector
Acabamento de superfície e logotipo de marca própria
- Sistema de montagem de hélice
- Design térmico e otimização de resfriamento
- Requisitos de controle de qualidade e teste de resistência
Uma discussão prática sobre OEM deve começar com a aplicação final – e não simplesmente com uma solicitação de “um motor drone”. Um fornecedor de motor pode fornecer recomendações mais precisas quando o cliente compartilha o tamanho da estrutura alvo, o modelo da hélice, a tensão da bateria, o peso total, a carga útil, o tempo de voo necessário, o ambiente de trabalho esperado e o volume de produção.
Para aplicações de drones FPV, um projeto de motor bem-sucedido equilibra baixo peso, resposta rápida, torque, eficiência, resfriamento e durabilidade mecânica.
A operação segura do drone requer mais do que selecionar bons motores e baterias. Os pilotos e operadores devem seguir os regulamentos locais de aviação, restrições de espaço aéreo, regras de registro e requisitos de identificação remota.
Nos Estados Unidos, muitas operações comerciais de pequenos UAS se enquadram na Parte 107 da FAA. A FAA declara que os pilotos da Parte 107 devem registrar cada drone usado sob a Parte 107, e o piloto remoto em comando deve possuir ou ser supervisionado por alguém que possua um Certificado de Piloto Remoto.
A FAA também afirma que os operadores devem evitar aeronaves tripuladas, manter a linha de visão visual, evitar operações descuidadas ou imprudentes e cumprir as restrições aplicáveis às operações sobre pessoas e em espaço aéreo controlado.
A identificação remota geralmente é necessária para drones que exigem registro da FAA, a menos que sejam operados em uma área de identificação reconhecida ou atendam a outra exceção aplicável.
As regras variam de acordo com o país, tipo de missão, peso da aeronave, carga útil e ambiente operacional. Verifique sempre os requisitos atuais da autoridade de aviação civil do país onde o drone irá voar.
Um drone quadricóptero é um UAV de quatro motores projetado para gerar sustentação e controlar o movimento por meio do impulso da hélice coordenado com precisão. Sua capacidade de decolagem vertical, flutuação estável, estrutura compacta e design escalável o tornam útil para vôo FPV, imagens aéreas, inspeção, mapeamento, segurança pública, agricultura e muitas outras missões profissionais.
Para obter os melhores resultados, não trate o motor como uma peça isolada. O motor sem escova do drone, a hélice, o ESC, a bateria, a estrutura e a carga útil devem ser projetados como um sistema de propulsão.
fornece motores de drones FPV e soluções personalizadas de motores sem escova para fabricantes de drones, integradores de UAV, desenvolvedores de equipamentos industriais e clientes OEM/ODM.
Um drone é um termo geral para um sistema de aeronave não tripulada. Um quadricóptero é um tipo de drone que usa exatamente quatro motores e quatro hélices. UAVs de asa fixa, hexacópteros, octocópteros e aeronaves VTOL híbridas também são drones, mas não são quadricópteros.
Um controlador de vôo usa dados de sensores como giroscópios e acelerômetros para detectar mudanças na orientação. Ele altera continuamente a velocidade de motores individuais através dos ESCs para corrigir a inclinação, manter a flutuação e responder aos comandos do piloto.
A maioria dos quadricópteros modernos usa motores CC sem escovas porque oferecem alta eficiência, resposta rápida, forte desempenho de potência e peso e manutenção reduzida em comparação com motores com escovas. O motor deve corresponder corretamente à hélice, tensão da bateria, ESC e peso da aeronave.
Um quadricóptero convencional geralmente não consegue manter o vôo controlado após a perda de um motor porque a aeronave perde empuxo equilibrado e controle de torque. Aplicações que requerem redundância de propulsão podem usar um hexacóptero ou octocóptero.
O tempo de voo varia muito. Os drones FPV geralmente voam por apenas alguns minutos devido às manobras de alta potência. Os drones com câmeras de consumo podem voar por muito mais tempo, enquanto as plataformas empresariais podem usar sistemas de baterias maiores. A resistência real depende da capacidade da bateria, peso da aeronave, eficiência do motor, projeto da hélice, vento, temperatura, carga útil e estilo de vôo.
1. SIM. '[O que é um drone quadricóptero? Recursos e usos ].' Artigo original revisado e reestruturado para este guia aprimorado; fonte para a definição principal do quadricóptero, explicação do voo de quatro rotores, visão geral dos componentes, categorias de drones e casos de uso primários. [yrdrone ]
2. Tecnologia de Sistemas Não Tripulados. '[Correspondência de motor e hélice para sistemas de propulsão de drones ].' Referência para conceitos de correspondência de sistema de propulsão, incluindo considerações de motor, hélice, bateria, torque, corrente e potência. [tecnologia de sistemas não tripulados ]
3. Motor T. '[Guia de correspondência de motor drone e hélice: KV, tamanho e eficiência ].' Referência para interpretação de KV, correspondência de hélice, testes de desempenho, monitoramento de corrente e verificação de temperatura. [loja.tmotor ]
4. Rotarama. '[Motores ].' Referência para a convenção de nomenclatura comum de estator de motor sem escova de quatro dígitos e sua conexão com o tamanho do motor e características de torque. [rotorama ]
5. Administração Federal de Aviação. '[Pilotos Remotos Certificados, Incluindo Operadores Comerciais ].' Referência para informações de registro nos EUA, ID Remoto e Certificado de Piloto Remoto. [faa ]
6. Administração Federal de Aviação. '[Regulamentos de sistemas de pequenas aeronaves não tripuladas, parte 107 ].' Referência para requisitos operacionais comerciais de pequenos UAS, expectativas de linha de visão visual, registro e regras de certificação de piloto. [faa ]
7. Instituto Nacional de Padrões e Tecnologia. '[NIST Prize Challenge lança pesquisa para aeronaves não tripuladas em busca e resgate ].' Referência para contexto de pesquisa de busca e resgate e segurança pública de UAS. [nista ]
8. Código Eletrônico de Regulamentações Federais. '[14 CFR Parte 107 Sistemas de Pequenas Aeronaves Não Tripuladas ].' Referência para o texto regulatório atual dos EUA que cobre a operação de pequenos UAS e os requisitos de operação segura antes do voo. [ecfr ]


