Language


Bekeken: 242 Auteur: Yuhang Power Publicatietijd: 20-09-2026 Herkomst: Locatie


Inhoudsmenu
● Wat is een quadcopter-drone?
● Hoe vliegt een quadcopter-drone?
>> Waarom twee motoren met de klok mee draaien en twee tegen de klok in
>> De vijf basisbewegingen van de quadcopter
● Hoofdcomponenten van een Quadcopter Drone
>> 2. Borstelloze dronemotoren
>> 4. Elektronische snelheidsregelaars
● Belangrijkste kenmerken van quadcopter-drones
● Soorten quadcopters per ontwerp en toepassing
>> Quadcopter-frameconfiguraties
>> Quadcopter-categorieën op basis van gebruik
● Professionele toepassingen van quadcopter-drones
>> Luchtfotografie en filmische FPV
>> Inspectie van de infrastructuur
>> In kaart brengen, landmeten en bouwen
>> Landbouw- en milieumonitoring
>> Zoek-, reddings- en openbare veiligheid
● Hoe u het juiste quadcopter-motorsysteem kiest
>> Stap 1: Definieer de vliegtuigmissie
>> Stap 2: Bereken de vereiste stuwkrachtmarge
>> Stap 3: Match motorgrootte, KV en propeller
>> Stap 4: Valideer via bench- en vluchttests
● OEM- en ODM quadcopter-motoroplossingen
>> Aanpassingsopties voor borstelloze dronemotoren
● Veiligheids- en regelgevingsoverwegingen voor quadcopters
>> 1. Wat is het verschil tussen een quadcopter en een drone?
>> 2. Hoe blijft een quadcopter stabiel in de lucht?
>> 3. Welk type motor gebruikt een quadcopter?
>> 4. Kan een quadcopter vliegen als één motor uitvalt?
>> 5. Hoe lang kan een quadcopter-drone vliegen?
A quadcopter drone is een onbemand vliegtuig dat vier onafhankelijk bestuurde motoren en propellers gebruikt om door de lucht te heffen, zweven, draaien en bewegen. De combinatie van verticaal opstijgen, nauwkeurig zweven, compacte structuur en responsieve besturing heeft de quadcopter tot een van de meest gebruikte UAV-configuraties gemaakt voor FPV-vliegen, luchtfoto's, inspectie, kartering, openbare veiligheid en industriële toepassingen op maat.
Voor ingenieurs, dronemerken en professionele apparatuurontwikkelaars is een quadcopter echter meer dan een vliegtuig met vier propellers. Het is een geïntegreerd voortstuwingssysteem waarbij de borstelloze dronemotor , propeller, ESC, batterij, frame, vluchtcontroller en lading moeten samenwerken. Een mismatch in een bepaald onderdeel kan de stuwkracht verminderen, trillingen veroorzaken, de vliegtijd verkorten of oververhitting veroorzaken.
Bij Zhongshan Yuhang Power Technology Co., Ltd. , ontwikkelen en produceren wij FPV-dronemotoren en andere borstelloze motoroplossingen voor UAV's, FPV-racedrones, RC-voertuigen, hogesnelheidsventilatoren, cardanische camera's, vliegtuigen, robotstofzuigersystemen en onderwaterrobotica. In deze gids wordt uitgelegd hoe quadcopters werken, hoe u de juiste componenten selecteert, waar quadcopter-drones worden gebruikt en wat OEM- en ODM-kopers moeten beoordelen voordat ze een drone-project op maat ontwikkelen.
Een quadcopter drone , ook wel quadcopter UAV of quadrotor drone genoemd, is een type onbemand luchtvaartuig met vier motoren en vier propellers. Elke motor zit op een arm die zich uitstrekt vanaf een centraal frame. Van bovenaf gezien heeft het vliegtuig gewoonlijk een X-vormige , H-vormige , of minder vaak een plus-vormige indeling.
Het woord 'drone' is breed. Het kan vele soorten onbemande vliegtuigen beschrijven, waaronder:
- UAV's met vaste vleugels
- Quadcopters
- Hexacopters
- Octocopters
- Hybride VTOL-vliegtuigen
- Helikopters met één rotor
- Bezorgdrones
- FPV-racedrones
Een quadcopter is dus een specifiek type drone. Alle quadcopters zijn drones, maar niet alle drones zijn quadcopters.
De lay-out met vier motoren is populair omdat deze een effectief evenwicht biedt tussen structurele eenvoud, beheersbaarheid, flexibiliteit van het laadvermogen en kosten. In tegenstelling tot een traditionele helikopter is een quadcopter niet afhankelijk van een complex tuimelschijfmechanisme of rotorsysteem met variabele spoed om de beweging te controleren. In plaats daarvan verandert het de snelheid van individuele borstelloze motoren om de stuwkracht en stand aan te passen.
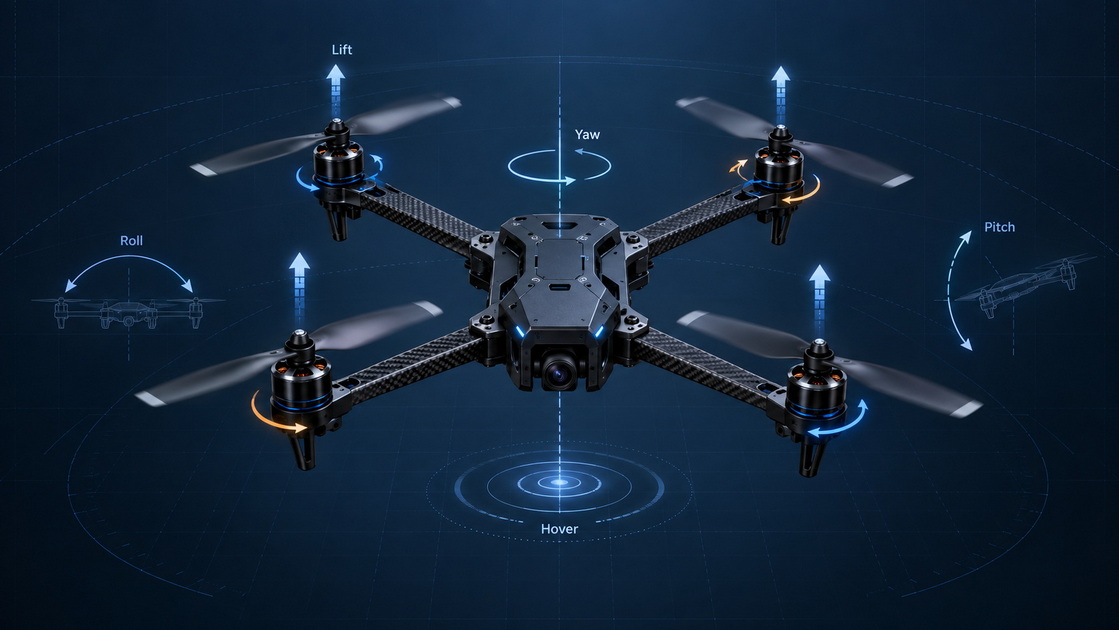
Een quadcopter creëert lift wanneer de propellers draaien en lucht naar beneden duwen. Volgens de derde bewegingswet van Newton genereert de neerwaartse luchtstroom een opwaartse reactiekracht die het vliegtuig optilt.
De vluchtcontroller van de drone bewaakt voortdurend de sensorgegevens en past de motorsnelheid vele malen per seconde aan. De gyroscoop en versnellingsmeter helpen het vliegtuig veranderingen in kanteling, rotatie, versnelling en oriëntatie te detecteren. De vluchtcontroller stuurt vervolgens opdrachten naar de ESC's, die het vermogen naar elke borstelloze motor regelen.
Een quadcopter gebruikt normaal gesproken twee rechtsom draaiende propellers en twee linksom draaiende propellers.
Deze opstelling is essentieel omdat elke draaiende motor koppel creëert. Als alle vier de motoren in dezelfde richting zouden draaien, zou het dronelichaam in de tegenovergestelde richting draaien. Door tegengestelde motorrichtingen te gebruiken, heffen de koppelkrachten elkaar op tijdens een stabiele vlucht.
Het resultaat is een gecontroleerd, stabiel platform dat kan zweven en manoeuvreren zonder staartrotor.
| Vluchtbeweging | verandering in motorsnelheid | Resultaat van |
|---|---|---|
| Zweven | Alle vier de motoren produceren gelijke stuwkracht | De drone blijft op ongeveer dezelfde hoogte en positie |
| Klimmen en dalen | Alle motoren versnellen of vertragen samen | De drone stijgt of daalt |
| Toonhoogte | Veranderingen in de stuwkracht van de motor voor en achter | De drone kantelt naar voren of naar achteren |
| Rollen | De stuwkracht van de linker en rechter motor verandert | De drone kantelt naar links of rechts |
| Jaaa | Motorparen met de klok mee en tegen de klok in veranderen de relatieve snelheid | De drone draait rond zijn verticale as |
Om bijvoorbeeld vooruit te rijden, verhogen de achterste motoren meestal de snelheid, terwijl de voorste motoren de snelheid iets verlagen. Het vliegtuig helt naar voren en richt een deel van zijn totale stuwkracht naar voren, terwijl het toch voldoende verticale lift produceert om in de lucht te blijven.
Dit is de reden waarom de reactietijd van de motor belangrijk is. De snelle, consistente reactie van de borstelloze motor verbetert de drone-controle, vooral bij FPV-racen, freestyle-vliegen, dynamisch filmen en industriële precisie-missies.

Elke quadcopter gebruikt dezelfde functionele basisketen:
Batterij → ESC → borstelloze motor → propeller → stuwkracht
De vluchtcontroller coördineert deze keten door pilootinvoer of autonome missiegegevens om te zetten in nauwkeurige motorsnelheidscommando's.
Het frame is het structurele platform van de drone. Het bevat de motoren, elektronica, batterij, camera, landingsgestel, antennes en lading.
Veel voorkomende framematerialen zijn onder meer:
- Koolstofvezel: lichtgewicht, stijf en veel gebruikt in FPV-drones en professionele UAV's
- Spuitgegoten plastic: gebruikelijk in consumenten- en speelgoeddrones
- Aluminiumlegeringen: Gebruikt in geselecteerde industriële constructies en componentbevestigingen
- Composietmaterialen: Gebruikt waar sterkte, gewicht en trillingsweerstand in evenwicht moeten zijn
De wielbasis van het frame (de diagonale afstand tussen de motoren) helpt bij het bepalen van de compatibele propellergrootte. Een compact frame kan geschikt zijn voor propellers van 2 inch of 3 inch, terwijl grotere frames voortstuwingssystemen van 5 inch, 7 inch, 10 inch of groter kunnen ondersteunen.
Een quadcopter heeft één motor per arm. De meeste moderne FPV- en professionele quadcopters gebruiken borstelloze gelijkstroommotoren , gewoonlijk BLDC-motoren genoemd.
Borstelloze motoren hebben de voorkeur omdat ze het volgende bieden:
- Hoge vermogen-gewichtsverhouding
- Snelle gasrespons
- Lange levensduur bij correct ontwerp
- Onderhoudsarm vergeleken met borstelmotoren
- Goede efficiëntie bij hoge toerentallen
- Nauwkeurige elektronische snelheidsregeling
Motorspecificaties gebruiken vaak een viercijferige statorcode, zoals 1404, 1505, 2207, of 2806.5. De eerste twee cijfers identificeren doorgaans de statordiameter, terwijl de tweede twee de statorhoogte in millimeters identificeren. Deze statorgeometrie beïnvloedt het koppelpotentieel, het gewicht, het thermische gedrag en de propellercompatibiliteit.
Bijvoorbeeld:
| FPV-motorgrootte | Typische toepassing | Algemene kenmerken |
|---|---|---|
| 1103 tot 1404 | Kleine oeps, 2-inch tot lichtgewicht 3-inch drones | Lage massa en snelle reactie |
| 1404 tot 1505 | FPV-drones van 3 inch tot 3,5 inch | Evenwicht tussen efficiëntie en stuwkracht |
| 2004 tot 2207 | 4-inch tot 5-inch freestyle- en racedrones | Sterke acceleratie en propellercontrole |
| 2306 tot 2806,5 | 5-inch tot langeafstands- en grotere FPV-platforms | Hoger koppel en zwaardere propellerondersteuning |
De motorkeuze mag nooit alleen afhankelijk zijn van de grootte van de stator. Voor de juiste keuze moet rekening worden gehouden met het KV-vermogen, de accuspanning, de propellerdiameter, de spoed, het aantal bladen, het gewicht van het vliegtuig, de inschakelduur en de vereiste stuwkrachtreserve.
De propeller zet het motortoerental en koppel om in stuwkracht. Het is een van de belangrijkste componenten in het gehele voortstuwingssysteem van drones.
Een propeller wordt gewoonlijk gespecificeerd door:
- Diameter: De totale breedte van de propeller
- Pitch: De theoretische afstand die de propeller in één omwenteling voorwaarts zou afleggen
- Aantal messen: twee messen, drie messen, vier messen of meer
- Materiaal: kunststof, polycarbonaat, versterkt composiet, koolstofvezel en andere
- Draairichting: Met de klok mee of tegen de klok in
Een grotere propeller met een hogere spoed of meerdere bladen zorgt doorgaans voor meer aerodynamische belasting. Het kan een sterkere grip of stuwkracht produceren, maar het vereist ook meer motorkoppel en kan het stroomverbruik verhogen.
Daarom moeten propellers zorgvuldig worden afgestemd op de motor en de accu. Een mismatch tussen motor en propeller kan leiden tot een slechte vliegtijd, hoge motortemperatuur, verminderd reactievermogen en ESC-overbelasting.
Een elektronische snelheidsregelaar , of ESC, regelt de elektrische stroom van de accu naar de motor.
De ESC ontvangt een gascommando van de vluchtcontroller en creëert de getimede driefasige elektrische signalen die de borstelloze motor laten draaien. In een quadcopter kunnen bouwers het volgende gebruiken:
- Vier individuele ESC's, één voor elke motor
- Een compacte 4-in-1 ESC , met vier ESC-circuits op één bord
Voor FPV-drones moet bij de ESC-selectie rekening worden gehouden met het volgende:
- Continue stroomsterkte
- Burststroomwaarde
- Compatibiliteit met batterijspanning
- Firmware-protocol
- PWM-frequentie
- Koelomstandigheden
- Motor- en propellerstroomvraag
Een hogere ESC-stroomsterkte maakt een systeem niet automatisch krachtiger. Het biedt elektrische hoofdruimte, maar de motor, de accu, de bedrading en het propellersysteem moeten ook de lading veilig kunnen hanteren.
De vluchtcontroller is het elektronische brein van de quadcopter. Het leest commando's van piloten en sensorgegevens en voert vervolgens snelle correcties uit om het vliegtuig te stabiliseren.
Typische sensoren aan boord zijn onder meer:
- Gyroscoop
- Accelerometer
- Barometer
- Magnetometer
- GPS- of GNSS-ontvanger
- Kompas
- Optische flowsensor
- Camera- of visiesensor in geavanceerde systemen
In een FPV-drone helpt de vluchtcontroller de controle te behouden tijdens snelle bochten, salto's, rollen, duiken en plotselinge gasveranderingen. In een professionele UAV kan het ook waypoint-missies, geofencing, terugkeer naar huis, positiebehoud en geautomatiseerde inspectieroutes beheren.
Lithium-polymeerbatterijen, meestal LiPo-batterijen genoemd , worden veel gebruikt in FPV en krachtige quadcopters omdat ze een hoge stroom kunnen leveren in een compact pakket.
De batterijspanning wordt gewoonlijk beschreven aan de hand van het aantal cellen:
| Batterijtype | Nominale spanning | Typisch gebruik |
|---|---|---|
| 2S LiPo | 7,4 V | Kleine drones en lichte micro-builds |
| 3S LiPo | 11,1 V | Kleinere FPV-drones en instapsystemen |
| 4S LiPo | 14,8 V | Gebruikelijk voor FPV-drones van 3 inch tot 5 inch |
| 6S LiPo | 22,2 V | Hoogwaardige freestyle- en race-drones |
| 8S en hoger | 29,6 V+ | Heavy-lift, industriële en gespecialiseerde UAV-platforms |
De batterij heeft niet alleen invloed op de vliegtijd, maar ook op de motorsnelheid, de stroomvraag, de spanningsdaling en de hitte. Een systeem met een hogere spanning kan de stroom verminderen voor hetzelfde stroomvereiste, maar het moet motoren, ESC's, condensatoren en bedrading gebruiken die voor die spanning zijn ontworpen.
Quadcopters blijven populair omdat hun ontwerp praktische voordelen biedt voor zowel casual als professionele gebruikers.
Een quadcopter kan verticaal opstijgen en landen. Het heeft geen landingsbaan, katapult of groot lanceergebied nodig.
Dit maakt het praktisch voor:
- Dakinspectie
- Documentatie op de bouwplaats
- Boszoekoperaties
- Onderzoeken van offshore-apparatuur
- Stedelijke videografie
- Noodreactie
In tegenstelling tot drones met vaste vleugels kan een quadcopter een stationaire positie in de lucht behouden. Deze mogelijkheid is van cruciaal belang wanneer een drone een specifiek punt op een brug, toren, pijpleiding, zonnepaneel of gevel van een gebouw moet inspecteren.
Zweefstabiliteit hangt van meer af dan alleen GPS. Het hangt ook af van lage trillingen, correcte motorbalans, efficiënte propellers, responsieve ESC's, sensorkalibratie en goed afgestemde vluchtcontroleparameters.
Quadcopters kunnen snel van richting veranderen, ter plaatse draaien en door besloten ruimtes vliegen. FPV quadcopters staan vooral bekend om hun snelheid en wendbaarheid.
Dit maakt ze waardevol voor:
- Racen
- Freestyle vliegen
- Binneninspectie
- Filmische trackingshots
- Noodbeoordeling
- Navigatie in besloten ruimtes
Dezelfde fundamentele quadcopter-architectuur kan worden geschaald van een indoor drone ter grootte van een handpalm tot een industriële UAV voor zwaar transport. Ontwerpers kunnen het motorformaat, de propellerdiameter, de framesterkte, de batterijcapaciteit en de laadsystemen aanpassen aan een specifieke missie.
Een quadcopter heeft echter een belangrijke beperking: in een conventionele opstelling met vier motoren verhindert het falen van één motor, ESC, propeller of hoofdverbinding meestal een gecontroleerde vlucht. Voor missies die meer redundantie vereisen, is mogelijk een hexacopter- of octocopterplatform vereist.
| Frameconfiguratie | Ontwerpkenmerk | Algemeen gebruik |
|---|---|---|
| X-configuratie | Vier armen vormen een X-vorm | FPV, consumentendrones, industriële UAV's |
| H-configuratie | Parallelle armen met een groter centraal lichaamsgebied | Cameraplatforms en aangepaste payload-builds |
| Plus-configuratie | Eén motor is naar voren gericht | Educatieve en oudere ontwerpen |
| Geleidingsconfiguratie | Propellers worden beschermd door kanalen of beschermkappen | Cinewhoops en drones voor indoorinspectie |
De X-configuratie is de meest voorkomende omdat deze zorgt voor een evenwichtige bediening en het mogelijk maakt dat een camera aan de voorzijde tussen de voorarmen zit.
| Quadcopter-type | Algemeen groottebereik | Typische toepassing |
|---|---|---|
| Kleine hoepel | 65 mm tot 85 mm | Indoorvliegen en oefenen voor beginners |
| Micro FPV-drone | 2-inch tot 3-inch | Lichtgewicht racen, filmisch vliegen, compacte freestyle |
| Freestyle FPV-drone | 3-inch tot 5-inch | Acrobatisch vliegen en actiecamera-inhoud |
| FPV-drone voor lange afstanden | 4-inch tot 7-inch | Afstandsvliegen en verkenning |
| Camera-drone | 250 g tot 1 kg+ | Fotografie, video en contentcreatie |
| Industriële quadcopter | 1kg tot 4kg+ | Inspectie, kartering, openbare veiligheid, landbouw |
| Zware drone | 4kg+ | Professionele ladingen, LiDAR, spuiten, logistiek |
Het vermogen van een quadcopter om te zweven, verticaal te lanceren en camera's of sensoren te dragen, maakt hem geschikt voor veel commerciële en industriële missies.
Cameradrones en FPV-quadcopters hebben de manier veranderd waarop bedrijven luchtinhoud vastleggen. Vastgoedbedrijven, filmteams, organisatoren van sportevenementen, toeristische merken en industriële marketeers gebruiken drones om perspectieven te verkrijgen die moeilijk of duur zijn om vanaf de grond vast te leggen.
FPV-drones voegen een dynamisch perspectief toe. Hun compacte frames, hoge stuwkracht-gewichtsverhoudingen en handmatige bediening kunnen snelle, meeslepende beelden creëren door krappe ruimtes, rond structuren en dichtbij bewegende objecten.
Quadcopters kunnen bezittingen inspecteren zoals:
- Stroomkabels
- Windturbines
- Communicatietorens
- Bruggen
- Zonnepanelen
- Pijpleidingen
- Industriële daken
- Hoogbouw gevels
Voor deze missies zijn stabiel zweven en lage trillingen net zo belangrijk als maximale snelheid. Motorkwaliteit, propellerbalans, ESC-betrouwbaarheid en efficiënt thermisch ontwerp hebben allemaal invloed op de beeldkwaliteit en missiebetrouwbaarheid.
Quadcopters met camera's met hoge resolutie, RTK GNSS-systemen en geschikte kaartsoftware kunnen beelden verzamelen voor orthomozaïeken, 3D-modellen, volumetrische metingen en voortgangsrapporten ter plaatse.
De quadcopter is vooral waardevol op kleinere of complexe locaties waar verticaal opstijgen, beeldvorming op korte afstand en positievasthouden nuttiger zijn dan langdurig uithoudingsvermogen met vaste vleugels.
Drones kunnen telers en agrarische serviceteams helpen bij het monitoren van gewasstress, irrigatieomstandigheden, ongedierteschade, drainage en veldvariabiliteit. Multispectrale camera's kunnen veranderingen identificeren die niet gemakkelijk zichtbaar zijn in standaard RGB-beelden.
Voor spuitwerkzaamheden en werk met zware ladingen moeten ontwerpers de stuwkrachtmarge, de batterijcapaciteit, het totale gewicht, de motorkoeling en de redundantie zorgvuldig berekenen. Afhankelijk van het laadvermogen en het risicoprofiel kan een grotere multirotorconfiguratie geschikter zijn dan een quadcopter.
Openbare veiligheidsteams gebruiken quadcopters met thermische camera's, zoomcamera's, schijnwerpers, luidsprekers en live videoverbindingen om noodsituaties te beoordelen en moeilijk terrein te doorzoeken. NIST heeft onderzoeks- en uitdagingsprogramma's ondersteund die gericht zijn op het verbeteren van de UAS-capaciteiten voor zoek- en reddingsoperaties van eerstehulpverleners.
Voor deze toepassingen is betrouwbaarheid bedrijfskritisch . Het voortstuwingssysteem moet veranderende weersomstandigheden, gewicht van de lading, snelle inzet, lange zweefperiodes en herhaalde vluchtcycli tolereren.

Een betrouwbare quadcopter begint met de juiste afstemming van het aandrijfsysteem. Bij praktisch technisch werk wordt de juiste motor pas geselecteerd nadat de ontwerper de missie van het vliegtuig en de complete componentenset heeft gedefinieerd.
Begin met de taak die het vliegtuig moet uitvoeren.
Stel deze vragen:
1. Is de drone ontworpen voor racen, freestyle, filmen, inspectie, mapping, bezorging of een andere taak?
2. Wat is het beoogde totaalgewicht, inclusief accu en lading?
3. Welke vliegtijd is vereist?
4. Heeft de drone snelle acceleratie, stabiel zweven of efficiëntie over lange afstanden nodig?
5. Zal de drone in luchtkanalen, in warme omgevingen of op grote hoogte opereren?
6. Welke veiligheids- of redundantievereisten zijn van toepassing?
Een quadcopter heeft meer totale stuwkracht nodig dan zijn eigen gewicht. De exacte verhouding is afhankelijk van de missie.
Stuwkracht-gewichtsverhouding=Maximale stuwkracht van vier motoren/totaalgewicht
Voor een soepel cameraplatform kan een lagere stuwkracht-gewichtsverhouding werkbaar zijn. Voor freestyle of racen zorgt een veel hogere verhouding voor snellere acceleratie, sterker herstel na duiken en responsiever manoeuvreren.
Als een quadcopter van 700 g bijvoorbeeld vier motoren gebruikt die elk 600 g maximale stuwkracht genereren:
600×4/700=3,43:1
Dit betekent dat het vliegtuig een theoretische maximale stuwkracht-gewichtsverhouding heeft van ongeveer 3,4:1. De definitieve selectie vereist nog steeds stroom-, temperatuur-, vliegtijd- en controletests.
Een nuttige praktische regel is:
- Kleine propellers en lichtgewicht vliegtuigen gebruiken over het algemeen kleinere motoren en kunnen een hogere KV gebruiken.
- Grotere propellers, een hogere spoed, meer bladen of zwaardere vliegtuigen hebben meer koppel nodig en gebruiken vaak grotere stators en/of een lagere KV.
- Een hogere accuspanning vereist meestal een motor met een lagere KV voor een vergelijkbare propellerbelasting.
- Een motor moet worden getest met de eindschroef , niet alleen op basis van de datasheet.
Hulpmiddelen voor het matchen van motor-propellers benadrukken dat de prestaties moeten worden gecontroleerd aan de hand van stroomverbruik, temperatuur, stuwkracht en efficiëntie, in plaats van alleen te vertrouwen op de geadverteerde KV of maximale stuwkracht van een motor.

Een professionele motorische evaluatie moet het volgende registreren:
- Batterijspanning
- Stroomverbruik
- Ingangsvermogen
- Stoot
- Motortemperatuur
- ESC-temperatuur
- RPM, indien beschikbaar
- Trillingsniveau
- Vluchttijd
- Beweeg gaspedaal
- Lagerconditie na de vlucht
Benchtests helpen bij het vergelijken van motor- en propellercombinaties onder gecontroleerde omstandigheden. Vluchttests bevestigen hoe het systeem zich gedraagt met daadwerkelijke luchtstroom, dynamische belasting, trillingen en input van de piloot.
Voor dronemerken, systeemintegrators en roboticafabrikanten voldoen standaardmotoren mogelijk niet volledig aan de vereisten van een project. OEM- en ODM-ontwikkeling maakt het mogelijk om de motorprestaties rond het eindproduct te optimaliseren in plaats van het product te dwingen in een generieke motor te passen.
Zhongshan Yuhang Power Technology Co., Ltd. ondersteunt aanpassing van borstelloze motoren voor FPV-drones, UAV-platforms, RC-auto's, snelle ventilatoren, cardanische camerasystemen, vliegtuigen, robotstofzuigers en onderwaterrobots.
- Statordiameter en hoogte
- KV-wikkeling
- Magneetkwaliteit en boogontwerp
- Koperdraadspecificatie
- Schachtdiameter en schachtmateriaal
- Lagertype en duurzaamheid van de lagers
- Motor-belstructuur
- Montagegatenpatroon
- Kabellengte en connectoropties
- Oppervlakteafwerking en private label-logo
- Propellermontagesysteem
- Thermisch ontwerp en koelingsoptimalisatie
- Kwaliteitscontrole en duurzaamheidstestvereisten
Een praktische OEM-discussie zou moeten beginnen met de uiteindelijke toepassing - niet simpelweg een verzoek om 'een dronemotor'. Een motorleverancier kan nauwkeurigere aanbevelingen doen als de klant de beoogde framegrootte, propellermodel, accuspanning, totaalgewicht, laadvermogen, vereiste vliegtijd, verwachte werkomgeving en productievolume deelt.
Voor FPV-dronetoepassingen combineert een succesvol motorontwerp een laag gewicht, snelle respons, koppel, efficiëntie, koeling en mechanische duurzaamheid.
Voor veilig dronegebruik is meer nodig dan het selecteren van goede motoren en batterijen. Piloten en operators moeten de lokale luchtvaartvoorschriften, luchtruimbeperkingen, registratieregels en vereisten voor identificatie op afstand naleven.
In de Verenigde Staten vallen veel commerciële operaties met kleine UAS onder FAA Part 107. De FAA stelt dat piloten van Part 107 elke drone moeten registreren die wordt gebruikt onder Part 107, en dat de piloot op afstand die het bevel voert in het bezit moet zijn van of onder toezicht moet staan van iemand die houder is van een Remote Pilot Certificate.
De FAA stelt ook dat exploitanten bemande vliegtuigen moeten vermijden, een visuele zichtlijn moeten behouden, zorgeloze of roekeloze operaties moeten vermijden en moeten voldoen aan de toepasselijke beperkingen op operaties boven mensen en in gecontroleerd luchtruim.
ID op afstand is over het algemeen vereist voor drones waarvoor FAA-registratie vereist is, tenzij ze worden gebruikt in een erkend identificatiegebied of aan een andere toepasselijke uitzondering voldoen.
Regels variëren per land, missietype, vliegtuiggewicht, laadvermogen en gebruiksomgeving. Controleer altijd de actuele eisen bij de burgerluchtvaartautoriteit in het land waar de drone gaat vliegen.
Een quadcopter-drone is een UAV met vier motoren die is ontworpen om lift- en controlebewegingen te genereren door middel van nauwkeurig gecoördineerde propellerstuwkracht. Zijn verticale startvermogen, stabiel zweven, compacte structuur en schaalbaar ontwerp maken hem nuttig voor FPV-vliegen, luchtfoto's, inspectie, kartering, openbare veiligheid, landbouw en vele andere professionele missies.
Voor de beste resultaten dient u de motor niet als een geïsoleerd onderdeel te behandelen. De borstelloze dronemotor, propeller, ESC, batterij, frame en lading moeten als één voortstuwingssysteem worden ontworpen.
Zhongshan Yuhang Power Technology Co., Ltd. levert FPV-dronemotoren en op maat gemaakte borstelloze motoroplossingen voor dronefabrikanten, UAV-integrators, ontwikkelaars van industriële apparatuur en OEM/ODM-klanten.
Een drone is een algemene term voor een onbemand vliegtuigsysteem. Een quadcopter is een type drone dat precies vier motoren en vier propellers gebruikt. UAV's met vaste vleugels, hexacopters, octocopters en hybride VTOL-vliegtuigen zijn ook drones, maar geen quadcopters.
Een vluchtcontroller gebruikt gegevens van sensoren zoals gyroscopen en versnellingsmeters om oriëntatieveranderingen te detecteren. Het verandert voortdurend de snelheid van individuele motoren via de ESC's om de kanteling te corrigeren, de zweefstand te behouden en te reageren op commando's van de piloot.
De meeste moderne quadcopters gebruiken borstelloze gelijkstroommotoren omdat ze een hoog rendement, snelle respons, sterke vermogen-gewichtsprestaties en minder onderhoud bieden in vergelijking met borstelmotoren. De motor moet correct zijn afgestemd op de propeller, de accuspanning, de ESC en het vliegtuiggewicht.
Een conventionele quadcopter kan doorgaans geen gecontroleerde vlucht handhaven na het verlies van één motor, omdat het vliegtuig de gebalanceerde stuwkracht- en koppelcontrole verliest. Toepassingen die voortstuwingsredundantie vereisen, kunnen in plaats daarvan een hexacopter of octocopter gebruiken.
De vliegtijd varieert sterk. FPV-drones vliegen vaak slechts enkele minuten vanwege het krachtige manoeuvreren. Cameradrones voor consumenten kunnen veel langer vliegen, terwijl bedrijfsplatforms grotere batterijsystemen kunnen gebruiken. Het werkelijke uithoudingsvermogen hangt af van de batterijcapaciteit, het gewicht van het vliegtuig, de motorefficiëntie, het propellerontwerp, de wind, de temperatuur, het laadvermogen en de vliegstijl.
1. YAHREE. '[Wat is een quadcopter-drone? Functies en toepassingen ].' Origineel artikel beoordeeld en geherstructureerd voor deze verbeterde handleiding; bron voor de kerndefinitie van quadcopter, uitleg over vluchten met vier rotoren, componentenoverzicht, drone-categorieën en primaire gebruiksscenario's. [jaardrone ]
2. Onbemande systeemtechnologie. '[Matching van motoren en propellers voor drone-aandrijfsystemen .' Referentie voor concepten voor het matchen van aandrijfsystemen, inclusief overwegingen voor motor, propeller, batterij, koppel, stroom en vermogen. [onbemande systeemtechnologie ]
3. T-motor. '[Gids voor het matchen van dronemotoren en propellers: KV, grootte en efficiëntie ].' Referentie voor KV-interpretatie, propellermatching, prestatietests, stroommonitoring en temperatuurverificatie. [winkel.tmotor ]
4. Rotorama. '[Motoren ].' Referentie voor de gebruikelijke viercijferige naamgevingsconventie voor de stator van borstelloze motoren en het verband met motorgrootte en koppelkarakteristieken. [rotorama ]
5. Federale luchtvaartadministratie. '[Gecertificeerde piloten op afstand, inclusief commerciële operators ].' Referentie voor informatie over registratie in de VS, Remote ID en certificaat voor Remote Pilot. [faa ]
6. Federale luchtvaartadministratie. '[Small Unmanned Aircraft Systems Regulations Part 107 ].' Referentie voor commerciële operationele vereisten voor kleine UAS, visuele zichtlijnverwachtingen, registratie en regels voor pilootcertificering. [faa ]
7. Nationaal Instituut voor Standaarden en Technologie. '[NIST Prize Challenge lanceert onderzoek naar onbemande vliegtuigen bij zoek- en reddingsacties .nist ]
8. Elektronische code van federale regelgeving. '[14 CFR Part 107 Small Unmanned Aircraft Systems ].' Referentie voor de huidige Amerikaanse regelgevingstekst met betrekking tot de bediening van kleine UAS's en de vereisten voor veilig gebruik vóór de vlucht. [ecfr ]


