Language


Просмотров: 242 Автор: Yuhang Power Время публикации: 20 сентября 2026 г. Происхождение: Сайт


Меню контента
● Что такое дрон-квадрокоптер?
● Как летает дрон-квадрокоптер?
>> Почему два двигателя вращаются по часовой стрелке, а два — против часовой стрелки
>> Пять основных движений квадрокоптера
● Основные компоненты дрона-квадрокоптера
>> 2. Бесщеточные двигатели для дронов
>> 4. Электронные регуляторы скорости.
● Ключевые особенности дронов-квадрокоптеров
>> Вертикальный взлет и посадка
● Типы квадрокоптеров по конструкции и применению
>> Конфигурации рамы квадрокоптера
>> Категории квадрокоптеров по использованию
● Профессиональное применение дронов-квадрокоптеров
>> Аэрофотосъемка и кинематографический FPV
>> Картографирование, геодезия и строительство
>> Сельское хозяйство и экологический мониторинг
>> Поиск, спасение и общественная безопасность
● Как выбрать правильную систему двигателя для квадрокоптера
>> Шаг 1. Определите миссию самолета
>> Шаг 2. Рассчитайте необходимый запас тяги
>> Шаг 3. Сопоставьте размер двигателя, мощность и пропеллер.
>> Шаг 4. Проверка посредством стендовых и летных испытаний
● OEM и ODM решения для двигателей квадрокоптера
>> Варианты настройки бесщеточных двигателей для дронов
● Безопасность квадрокоптера и нормативные требования
>> 1. В чем разница между квадрокоптером и дроном?
>> 2. Как квадрокоптер сохраняет устойчивость в воздухе?
>> 3. Какой тип двигателя используется в квадрокоптере?
>> 4. Может ли квадрокоптер полететь, если выйдет из строя один мотор?
>> 5. Как долго может летать дрон-квадрокоптер?
● Ссылки
А Дрон-квадрокоптер — это беспилотный летательный аппарат, который использует четыре независимо управляемых двигателя и пропеллера для подъема, зависания, поворота и перемещения в воздухе. Сочетание вертикального взлета, точного зависания, компактной конструкции и быстрого управления сделало квадрокоптер одной из наиболее широко используемых конфигураций БПЛА для полетов с FPV, аэрофотосъемки, инспекций, картографирования, общественной безопасности и нестандартных промышленных применений.
Однако для инженеров, производителей дронов и разработчиков профессионального оборудования квадрокоптер — это нечто большее, чем четырехвинтовой самолет. Это интегрированная двигательная система, в которой бесщеточный двигатель дрона , пропеллер, ESC, аккумулятор, рама, контроллер полета и полезная нагрузка должны работать вместе. Несоответствие любой детали может уменьшить тягу, создать вибрацию, сократить время полета или вызвать перегрев.
В Zhongshan Yuhang Power Technology Co., Ltd. , мы разрабатываем и производим Двигатели для дронов FPV и другие решения с бесщеточными двигателями для БПЛА, гоночных дронов FPV, радиоуправляемых транспортных средств, высокоскоростных вентиляторов, подвесных камер, самолетов, роботизированных вакуумных систем и подводной робототехники. В этом руководстве объясняется, как работают квадрокоптеры, как выбирать правильные компоненты, где используются дроны-квадрокоптеры и что должны оценить OEM- и ODM-покупатели, прежде чем разрабатывать индивидуальный проект дрона.
, Дрон-квадрокоптер также называемый квадрокоптером или квадрокоптером, представляет собой тип беспилотного летательного аппарата с четырьмя двигателями и четырьмя пропеллерами. Каждый двигатель установлен на рычаге, выступающем из центральной рамы. При взгляде сверху самолет обычно имеет Х-образную , H-образную или реже плюс-образную компоновку.
Слово «дрон» имеет широкое значение. Он может описывать многие виды беспилотных летательных аппаратов, в том числе:
- БПЛА с неподвижным крылом
- Квадрокоптеры
- Гексакоптеры
- Октокоптеры
- Гибридный самолет вертикального взлета и посадки
- Одновинтовые вертолеты
- Доставка дронами
- Гоночные дроны FPV
Таким образом, квадрокоптер — это особый тип дрона. Все квадрокоптеры — дроны, но не все дроны — квадрокоптеры.
Компоновка с четырьмя двигателями популярна, поскольку она обеспечивает эффективный баланс между простотой конструкции, управляемостью, гибкостью полезной нагрузки и стоимостью. В отличие от традиционного вертолета, управление движением квадрокоптера не зависит от сложного механизма автомата перекоса или системы несущего винта изменяемого шага. Вместо этого он изменяет скорость отдельных бесщеточных двигателей, чтобы регулировать тягу и положение.
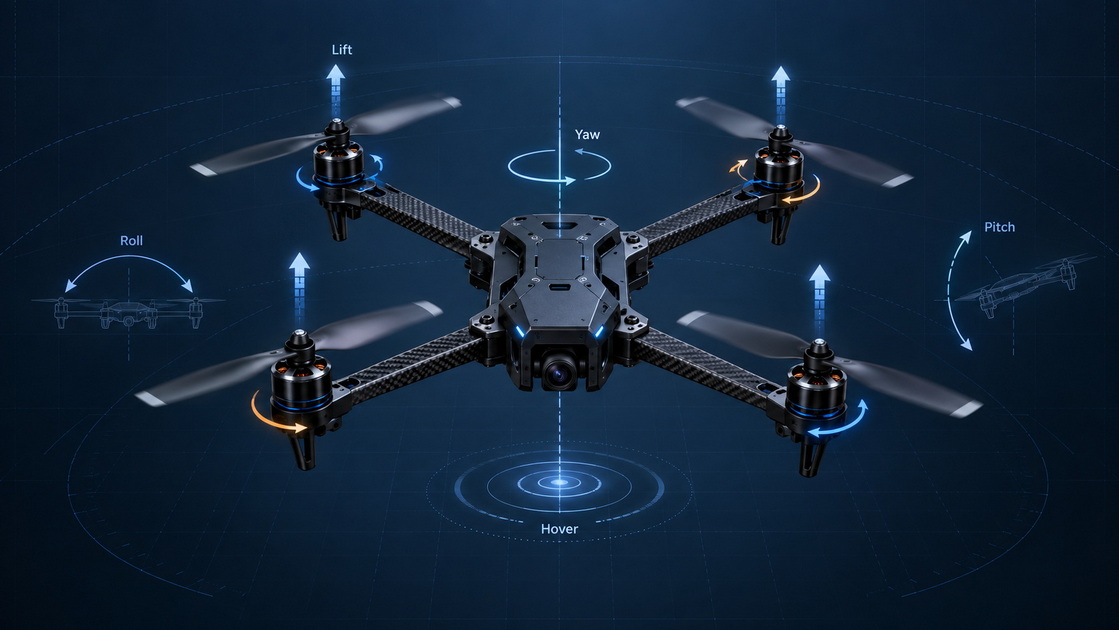
Квадрокоптер создает подъемную силу, когда его пропеллеры вращаются и толкают воздух вниз. Согласно третьему закону движения Ньютона, нисходящий поток воздуха создает восходящую силу реакции, которая поднимает самолет.
Контроллер полета дрона постоянно отслеживает данные датчиков и регулирует скорость двигателя много раз в секунду. Гироскоп и акселерометр помогают летательному аппарату обнаруживать изменения наклона, вращения, ускорения и ориентации. Затем контроллер полета отправляет команды на ESC, которые регулируют мощность каждого бесщеточного двигателя.
В квадрокоптере обычно используются два пропеллера, вращающихся по часовой стрелке, и два пропеллера, вращающихся против часовой стрелки.
Такое расположение важно, поскольку каждый вращающийся двигатель создает крутящий момент. Если бы все четыре двигателя вращались в одном направлении, корпус дрона вращался бы в противоположном направлении. Используя противоположные направления двигателя, крутящие силы нейтрализуют друг друга во время стабильного полета.
В результате получается управляемая, устойчивая платформа, которая может зависать и маневрировать без рулевого винта.
| Полетное движение. | изменения скорости двигателя. | Результат |
|---|---|---|
| Наведите указатель мыши | Все четыре двигателя производят одинаковую тягу. | Дрон остается примерно на той же высоте и в том же положении. |
| Подъем и спуск | Все двигатели ускоряются или замедляются одновременно. | Дрон поднимается или опускается |
| Подача | Изменение тяги переднего и заднего двигателя | Дрон наклоняется вперед или назад |
| Рулон | Изменение тяги левого и правого двигателя | Дрон наклоняется влево или вправо |
| рыскание | Пары двигателей по часовой стрелке и против часовой стрелки изменяют относительную скорость. | Дрон вращается вокруг своей вертикальной оси. |
Например, для движения вперед задние двигатели обычно увеличивают скорость, а передние слегка снижают скорость. Самолет наклоняется вперед, направляя часть своей общей тяги вперед, сохраняя при этом достаточную вертикальную подъемную силу, чтобы оставаться в воздухе.
Вот почему время реакции двигателя имеет значение. Быстрый и стабильный отклик бесщеточного двигателя улучшает управление дроном, особенно в гонках FPV, фристайле, динамичных съемках и точных промышленных миссиях.

Каждый квадрокоптер использует одну и ту же базовую функциональную цепочку:
Аккумулятор→ESC→Бесщеточный двигатель→Пропеллер→Тяга
Контроллер полета координирует эту цепочку, преобразуя входные данные пилота или данные автономной миссии в точные команды скорости двигателя.
Рама является структурной платформой дрона. В нем находятся двигатели, электроника, аккумулятор, камера, шасси, антенны и полезная нагрузка.
К распространенным материалам каркаса относятся:
- Углеродное волокно: легкое, жесткое и широко используется в FPV-дронах и профессиональных БПЛА.
- Литой пластик: распространен в потребительских и игрушечных дронах.
- Алюминиевые сплавы: используются в некоторых промышленных конструкциях и креплениях компонентов.
- Композитные материалы: используются там, где необходимо сбалансировать прочность, вес и виброустойчивость.
Колесная база рамы — диагональное расстояние между двигателями — помогает определить совместимый размер пропеллера. Компактная рама может подходить для 2-дюймовых или 3-дюймовых гребных винтов, тогда как более крупные рамы могут поддерживать силовые установки размером 5, 7, 10 дюймов или более крупные.
У квадрокоптера по одному мотору на каждую руку. В большинстве современных FPV и профессиональных квадрокоптеров используются бесщеточные двигатели постоянного тока , обычно называемые двигателями BLDC.
Бесщеточные двигатели являются предпочтительными, поскольку они обеспечивают:
- Высокое соотношение мощности и веса
- Быстрая реакция дроссельной заслонки
- Длительный срок службы при правильной конструкции.
- Низкие эксплуатационные расходы по сравнению с коллекторными двигателями.
- Хорошая эффективность на высоких оборотах.
- Точный электронный контроль скорости.
В спецификациях двигателей часто используется четырехзначный код статора, например 1404, 1505, 2207, или 2806.5. Первые две цифры обычно обозначают диаметр статора, а вторые две — высоту статора в миллиметрах. Эта геометрия статора влияет на потенциал крутящего момента, вес, тепловые характеристики и совместимость гребного винта.
Например:
| Размер двигателя FPV | Типичное применение | Общие характеристики |
|---|---|---|
| с 1103 по 1404 | Крошечные, 2-дюймовые и легкие 3-дюймовые дроны | Малая масса и быстрый отклик |
| 1404–1505 гг. | Дроны FPV размером от 3 до 3,5 дюймов | Баланс эффективности и тяги |
| 2004–2207 гг. | Дроны для фристайла и гонок с диагональю от 4 до 5 дюймов | Сильное ускорение и контроль пропеллера |
| с 2306 до 2806,5 | Платформы FPV от 5 дюймов до дальнего действия и более крупные | Более высокий крутящий момент и более тяжелая опора пропеллера |
Выбор двигателя никогда не должен зависеть только от размера статора. Для правильного выбора необходимо учитывать номинал KV, напряжение батареи, диаметр винта, шаг, количество лопастей, вес самолета, рабочий цикл и необходимый запас тяги..
Пропеллер преобразует обороты двигателя и крутящий момент в тягу. Это один из важнейших компонентов всей двигательной системы дрона.
Пропеллер обычно определяется:
- Диаметр: Общая ширина пропеллера.
- Шаг: теоретическое расстояние, на которое пропеллер может двигаться вперед за один оборот.
- Количество лезвий: два, три, четыре или более.
- Материал: пластик, поликарбонат, армированный композит, углеродное волокно и другие.
- Направление вращения: по часовой стрелке или против часовой стрелки.
Больший винт с большим шагом или многолопастной винт обычно создает большую аэродинамическую нагрузку. Это может обеспечить более сильное сцепление или тягу, но также требует большего крутящего момента двигателя и может увеличить потребление тока.
Вот почему пропеллеры должны быть тщательно подобраны к двигателю и аккумулятору. Несоответствие двигателя и пропеллера может привести к ухудшению времени полета, высокой температуре двигателя, снижению отзывчивости и перегрузке ESC.
Электронный регулятор скорости , или ESC, регулирует подачу электроэнергии от аккумулятора к двигателю.
ESC получает команду дроссельной заслонки от контроллера полета и создает синхронизированные трехфазные электрические сигналы, которые вращают бесщеточный двигатель. В квадрокоптере строители могут использовать:
- Четыре отдельных ESC, по одному на каждый двигатель
- Компактный ESC 4-в-1 , содержащий четыре цепи ESC на одной плате.
Для дронов FPV при выборе ESC следует учитывать:
- Номинальный постоянный ток
- Взрывной ток
- Совместимость напряжения батареи
- Протокол прошивки
- Частота ШИМ
- Условия охлаждения
- Потребление тока двигателем и гребным винтом
Более высокий номинальный ток ESC не делает систему автоматически более мощной. Он обеспечивает запас по электрической мощности, но двигатель, аккумулятор, проводка и гребная система также должны безопасно выдерживать нагрузку.
Контроллер полета — это электронный мозг квадрокоптера. Он считывает команды пилота и данные датчиков, а затем быстро вносит коррективы для стабилизации самолета.
Типичные бортовые датчики включают в себя:
- Гироскоп
- Акселерометр
- Барометр
- Магнитометр
- GPS или GNSS приемник
- Компас
- Оптический датчик потока
- Камера или видеодатчик в продвинутых системах
В дроне FPV контроллер полета помогает сохранять контроль во время быстрых поворотов, переворотов, кренов, пикирований и резких переключений газа. В профессиональном БПЛА он также может управлять заданиями маршрутных точек, геозонированием, возвращением домой, удержанием позиции и автоматическими маршрутами проверки.
Литий-полимерные батареи, обычно называемые батареями LiPo , широко используются в FPV и высокопроизводительных квадрокоптерах, поскольку они могут обеспечивать большой ток в компактном корпусе.
Напряжение батареи обычно описывается количеством ячеек:
| Тип батареи | Номинальное напряжение | Типичное использование |
|---|---|---|
| 2S ЛиПо | 7,4 В | Крошечные дроны и легкие микросборки |
| 3S ЛиПо | 11,1 В | Меньшие FPV-дроны и системы начального уровня |
| 4S ЛиПо | 14,8 В | Обычное явление для FPV-дронов размером от 3 до 5 дюймов. |
| 6S ЛиПо | 22,2 В | Высокопроизводительные дроны для фристайла и гонок |
| 8S и выше | 29,6 В+ | Тяжелые, промышленные и специализированные БПЛА-платформы |
Батарея влияет не только на время полета, но и на скорость двигателя, потребляемый ток, падение напряжения и нагрев. Система с более высоким напряжением может снизить ток при той же потребности в мощности, но в ней должны использоваться двигатели, ESC, конденсаторы и проводка, рассчитанная на это напряжение.
Квадрокоптеры остаются популярными, поскольку их конструкция предлагает практические преимущества как обычным, так и профессиональным пользователям.
Квадрокоптер может взлетать и приземляться вертикально. Ему не нужна взлетно-посадочная полоса, катапульта или большая стартовая площадка.
Это делает его практичным для:
- Осмотр крыши
- Строительная документация
- Лесопоисковые операции
- Обследования морского оборудования
- Городская видеосъемка
- Экстренное реагирование
В отличие от дронов с неподвижным крылом, квадрокоптер может сохранять неподвижное положение в воздухе. Эта возможность имеет решающее значение, когда дрон должен осмотреть определенную точку на мосту, башне, трубопроводе, солнечной панели или фасаде здания.
Стабильность зависания зависит не только от GPS. Это также зависит от низкого уровня вибрации, правильного баланса двигателя, эффективных пропеллеров, отзывчивых регуляторов скорости, калибровки датчиков и хорошо настроенных параметров управления полетом.
Квадрокоптеры могут быстро менять направление, вращаться на месте и летать в ограниченном пространстве. Квадрокоптеры FPV особенно известны своей скоростью и маневренностью.
Это делает их ценными для:
- Гонки
- полеты вольным стилем
- Внутренний осмотр
- Кинематографическое отслеживание кадров
- Оценка чрезвычайной ситуации
- Навигация в ограниченном пространстве
Одна и та же базовая архитектура квадрокоптера может масштабироваться от внутреннего дрона размером с ладонь до тяжелого промышленного БПЛА. Конструкторы могут изменять размер двигателя, диаметр пропеллера, прочность рамы, емкость аккумулятора и системы полезной нагрузки в соответствии с конкретной миссией.
Однако у квадрокоптера есть важное ограничение: в обычной четырехмоторной установке отказ одного двигателя, регулятора скорости, пропеллера или основного соединения обычно препятствует управляемому полету. Для миссий, требующих более высокой избыточности, может потребоваться платформа гексакоптера или октокоптера.
| рамы | Конструктивные характеристики | Общее использование |
|---|---|---|
| X-конфигурация | Четыре руки образуют букву X. | FPV, потребительские дроны, промышленные БПЛА |
| H-конфигурация | Параллельные руки с большей центральной площадью тела. | Платформы для камер и пользовательские сборки полезной нагрузки |
| Плюс конфигурация | Один мотор смотрит вперед | Образовательные и устаревшие проекты |
| Канальная конфигурация | Пропеллеры защищены воздуховодами или ограждениями. | Cinewhoops и дроны для внутренней инспекции |
Конфигурация X является наиболее распространенной, поскольку она обеспечивает сбалансированное управление и позволяет разместить фронтальную камеру между передними рычагами.
| Тип квадрокоптера | Общий диапазон размеров | Типичное применение |
|---|---|---|
| Крошечный возглас | от 65 мм до 85 мм | Полет в помещении и практика для начинающих |
| Микро FPV-дрон | от 2 до 3 дюймов | Легкие гонки, кинематографический полет, компактный фристайл. |
| Фристайл FPV Дрон | от 3 до 5 дюймов | Акробатические полеты и экшн-камеры |
| Дрон FPV дальнего действия | от 4 до 7 дюймов | Дальние полеты и исследования |
| Камера Дрон | 250 г до 1 кг+ | Создание фотографий, видео и контента |
| Промышленный квадрокоптер | от 1 кг до 4 кг+ | Инспекция, картографирование, общественная безопасность, сельское хозяйство |
| Тяжелый дрон | 4 кг+ | Профессиональная полезная нагрузка, LiDAR, распыление, логистика |
Способность квадрокоптера зависать, запускаться вертикально и нести камеры или датчики делает его подходящим для многих коммерческих и промышленных задач.
Дроны с камерами и квадрокоптеры с FPV изменили подходы компаний к съемке воздушного контента. Компании по недвижимости, киногруппы, организаторы спортивных мероприятий, туристические бренды и промышленные маркетологи используют дроны для получения перспектив, которые сложно или дорого уловить с места.
Дроны FPV добавляют динамичности. Их компактные рамы, высокое соотношение тяги к весу и ручное управление позволяют создавать быстрые захватывающие кадры в ограниченном пространстве, вокруг конструкций и вблизи движущихся объектов.
Квадрокоптеры могут проверять такие объекты, как:
- Линии электропередачи
- Ветровые турбины
- Башни связи
- Мосты
- Солнечные батареи
- Трубопроводы
- Промышленные крыши
- Фасады высотных зданий
Для этих миссий стабильное висение и низкая вибрация так же важны, как и максимальная скорость. Качество двигателя, баланс пропеллера, надежность ESC и эффективная тепловая конструкция — все это влияет на качество изображения и надежность миссии.
Квадрокоптеры с камерами высокого разрешения, системами RTK GNSS и подходящим картографическим программным обеспечением могут собирать изображения для ортофотопланов, 3D-моделей, объемных измерений и отчетов о ходе работы на объекте.
Квадрокоптер особенно ценен на небольших или сложных объектах, где вертикальный взлет, съемка с близкого расстояния и удержание позиции более полезны, чем длительный полет с неподвижным крылом.
Дроны могут помочь фермерам и командам сельскохозяйственных служб отслеживать стресс урожая, условия орошения, повреждение вредителями, дренаж и изменчивость поля. Мультиспектральные камеры могут выявлять изменения, которые трудно заметить на стандартных изображениях RGB.
Для распыления и работы с тяжелой полезной нагрузкой конструкторы должны тщательно рассчитать запас тяги, емкость аккумулятора, общий вес, охлаждение двигателя и резервирование. В зависимости от полезной нагрузки и профиля риска более крупная мультикоптерная конфигурация может оказаться более подходящей, чем квадрокоптер.
Группы общественной безопасности используют квадрокоптеры с тепловизионными камерами, камерами с зумом, прожекторами, громкоговорителями и системами прямой видеосвязи для оценки мест чрезвычайных ситуаций и поиска труднопроходимой местности. NIST поддерживает исследовательские и сложные программы, направленные на улучшение возможностей БПЛА для проведения поисково-спасательных операций первого реагирования.
Для этих приложений надежность имеет решающее значение . Двигательная установка должна выдерживать изменение погоды, вес полезной нагрузки, быстрое развертывание, длительные периоды зависания и повторяющиеся циклы полета.

Надежный квадрокоптер начинается с правильного подбора двигательной установки. В практической инженерной работе правильный выбор двигателя осуществляется только после того, как конструктор определит предназначение самолета и его комплектацию.
Начните с работы, которую должен выполнять самолет.
Задайте эти вопросы:
1. Предназначен ли дрон для гонок, фристайла, съемок, осмотра, картографирования, доставки или других задач?
2. Какова целевая полная масса, включая батарею и полезную нагрузку?
3. Какое время полета требуется?
4. Нужен ли дрону высокоскоростное ускорение, стабильное зависание или эффективность на больших расстояниях?
5. Будет ли дрон работать в воздуховодах, в жарких условиях или на большой высоте?
6. Какие требования безопасности и резервирования применяются?
Квадрокоптеру требуется большая тяга, чем его собственный вес. Точное соотношение зависит от миссии.
Соотношение тяги к весу = максимальная тяга четырех двигателей/полный вес
Для гладкой платформы камеры может оказаться целесообразным более низкое соотношение тяги к весу. Для фристайла или гонок гораздо более высокое передаточное число обеспечивает более быстрое ускорение, более быстрое восстановление после прыжков и более отзывчивое маневрирование.
Например, если квадрокоптер массой 700 г использует четыре двигателя, каждый из которых генерирует максимальную тягу 600 г:
600×4/700=3,43:1
Это означает, что самолет имеет теоретическую максимальную тяговооруженность примерно 3,4:1. Окончательный выбор по-прежнему требует испытаний по току, температуре, времени полета и контрольным испытаниям.
Полезное практическое правило:
- Небольшие пропеллеры и легкие самолеты обычно используют двигатели меньшего размера и могут использовать более высокое KV.
- Винты большего размера, большего шага, большего количества лопастей или более тяжелые самолеты требуют большего крутящего момента и часто используют статоры большего размера и / или меньшее KV.
- Более высокое напряжение батареи обычно требует двигателя с меньшим напряжением KV для аналогичной нагрузки на гребной винт.
- Двигатель необходимо тестировать с последним гребным винтом , а не судить только по его паспорту.
Ресурсы по сопоставлению двигателя и гребного винта подчеркивают, что производительность следует проверять по потреблению тока, температуре, тяге и эффективности, а не полагаться только на заявленное значение KV или максимальную тягу двигателя.

Профессиональная оценка моторики должна фиксировать:
- Напряжение аккумулятора
- Текущий розыгрыш
- Входная мощность
- Толкать
- Температура двигателя
- Температура ЭКУ
- Число оборотов в минуту, если имеется
- Уровень вибрации
- Время полета
- Наведите дроссельную заслонку
- Состояние подшипников после полета
Стендовые испытания помогают сравнить комбинации двигателя и гребного винта в контролируемых условиях. Летные испытания подтверждают, как система ведет себя при фактическом расходе воздуха, динамической нагрузке, вибрации и действиях пилота.
Для брендов дронов, системных интеграторов и производителей робототехники стандартные двигатели могут не полностью соответствовать требованиям проекта. Разработка OEM и ODM позволяет оптимизировать характеристики двигателя в зависимости от конечного продукта, а не заставлять продукт соответствовать стандартному двигателю.
Компания Zhongshan Yuhang Power Technology Co., Ltd. поддерживает настройку бесщеточных двигателей для FPV-дронов, платформ БПЛА, радиоуправляемых автомобилей, высокоскоростных вентиляторов, систем подвесных камер, самолетов, роботов-пылесосов и подводных роботов.
- Диаметр и высота статора
- обмотка КВ
- Класс магнита и конструкция дуги
- Спецификация медного провода
- Диаметр вала и материал вала
- Тип подшипника и долговечность подшипника.
- Конструкция мотор-колокола
- Схема монтажных отверстий
- Длина кабеля и варианты разъемов
- Отделка поверхности и логотип частной торговой марки.
- Система крепления пропеллера
- Термический дизайн и оптимизация охлаждения.
- Требования к контролю качества и испытаниям на долговечность.
Практическое обсуждение OEM должно начинаться с окончательной заявки, а не просто с запроса на «двигатель для дрона». Поставщик двигателя может предоставить более точные рекомендации, если клиент сообщит целевой размер рамы, модель пропеллера, напряжение аккумулятора, полную массу, полезную нагрузку, необходимое время полета, ожидаемые рабочие условия и объем производства.
Для применения дронов FPV успешная конструкция двигателя сочетает в себе малый вес, быструю реакцию, крутящий момент, эффективность, охлаждение и механическую долговечность.
Безопасная работа дрона требует большего, чем просто выбор хороших двигателей и аккумуляторов. Пилоты и эксплуатанты должны соблюдать местные авиационные правила, ограничения воздушного пространства, правила регистрации и требования к удаленной идентификации.
В Соединенных Штатах многие коммерческие операции с малыми БПЛА подпадают под действие Части 107 FAA. В FAA говорится, что пилоты Части 107 должны регистрировать каждый дрон, используемый в соответствии с Частью 107, а командующий внешним пилотом должен иметь сертификат дистанционного пилота или находиться под его контролем.
ФАУ также заявляет, что эксплуатанты должны избегать пилотируемых самолетов, сохранять прямую видимость, избегать небрежных или безрассудных действий и соблюдать применимые ограничения на операции над людьми и в контролируемом воздушном пространстве.
Удаленная идентификация обычно требуется для дронов, которым требуется регистрация FAA, за исключением случаев, когда они эксплуатируются в признанной зоне идентификации или не соответствуют другому применимому исключению.
Правила различаются в зависимости от страны, типа миссии, веса самолета, полезной нагрузки и условий эксплуатации. Всегда проверяйте текущие требования органов гражданской авиации страны, где будет летать дрон.
Дрон-квадрокоптер — это четырехмоторный БПЛА, предназначенный для создания подъемной силы и управления движением за счет точно скоординированной тяги пропеллера. Его способность вертикального взлета, стабильное зависание, компактная конструкция и масштабируемая конструкция делают его полезным для полетов с FPV, аэрофотосъемки, инспекций, картографирования, общественной безопасности, сельского хозяйства и многих других профессиональных задач.
Для достижения наилучших результатов не рассматривайте двигатель как изолированную деталь. Бесщеточный двигатель дрона, пропеллер, ESC, аккумулятор, рама и полезная нагрузка должны быть спроектированы как одна силовая установка.
Компания Zhongshan Yuhang Power Technology Co., Ltd. предоставляет двигатели для FPV-дронов и специальные решения для бесщеточных двигателей для производителей дронов, интеграторов БПЛА, разработчиков промышленного оборудования и клиентов OEM/ODM.
Дрон — это общий термин для обозначения беспилотной авиационной системы. Квадрокоптер — это один из типов дронов, в котором используются ровно четыре двигателя и четыре пропеллера. БПЛА с неподвижным крылом, гексакоптеры, октокоптеры и гибридные самолеты вертикального взлета и посадки также являются дронами, но не квадрокоптерами.
Контроллер полета использует данные датчиков, таких как гироскопы и акселерометры, для обнаружения изменений ориентации. Он постоянно изменяет скорость отдельных двигателей с помощью ESC, чтобы корректировать наклон, поддерживать зависание и реагировать на команды пилота.
В большинстве современных квадрокоптеров используются бесщеточные двигатели постоянного тока, поскольку они обеспечивают высокую эффективность, быстрый отклик, высокое соотношение мощности и веса и требуют меньшего обслуживания по сравнению с коллекторными двигателями. Двигатель должен быть правильно согласован с пропеллером, напряжением аккумулятора, регулятором скорости и весом дрона.
Обычный квадрокоптер обычно не может поддерживать управляемый полет после потери одного двигателя, поскольку самолет теряет сбалансированное управление тягой и крутящим моментом. Приложения, требующие резервирования двигательной установки, могут вместо этого использовать гексакоптер или октокоптер.
Время полета варьируется в широких пределах. Дроны FPV часто летают всего несколько минут из-за мощного маневрирования. Потребительские дроны с камерами могут летать намного дольше, а корпоративные платформы могут использовать более крупные аккумуляторные системы. Фактический срок службы зависит от емкости аккумулятора, веса самолета, эффективности двигателя, конструкции пропеллера, ветра, температуры, полезной нагрузки и стиля полета.
1. ЯХРИ. '[Что такое дрон-квадрокоптер? Особенности и использование ]». Исходная статья рассмотрена и реструктурирована для этого расширенного руководства; источник основного определения квадрокоптера, объяснение полета с четырьмя винтами, обзор компонентов, категории дронов и основные варианты использования. [ирдрон ]
2. Технология беспилотных систем. '[Согласование двигателя и пропеллера для двигательных систем дронов ]. Справочник по концепциям соответствия двигательной системы, включая параметры двигателя, пропеллера, аккумулятора, крутящего момента, тока и мощности. [беспилотные системытехнологии ]
3. Т-Мотор. '[Руководство по подбору двигателя дрона и пропеллера: KV, размер и эффективность ]. » Справочник по интерпретации KV, подбору пропеллера, тестированию производительности, мониторингу тока и проверке температуры. [магазин.tmotor ]
4. Роторама. '[Двигатели ].» Справочник по общепринятому четырехзначному соглашению об обозначении статоров бесщеточных двигателей и его связи с размером двигателя и характеристиками крутящего момента. [Роторарама ]
5. Федеральное управление гражданской авиации. '[Сертифицированные дистанционные пилоты, включая коммерческих эксплуатантов ].» Справочник по регистрации в США, удаленному идентификатору и информации о сертификате удаленного пилота. [фаа ]
6. Федеральное управление гражданской авиации. '[Правила по малым беспилотным авиационным системам, часть 107 ]. » Справочник по эксплуатационным требованиям к коммерческим малым БПЛА, ожиданиям по прямой видимости, правилам регистрации и сертификации пилотов. [фаа ]
7. Национальный институт стандартов и технологий. '[NIST Prize Challenge запускает исследования по поиску и спасанию беспилотных летательных аппаратов ]. » Справочник по контексту исследований БПЛА в области поисково-спасательных операций и общественной безопасности. [nist ]
8. Электронный свод федеральных правил. '[14 CFR, часть 107 «Малые беспилотные авиационные системы ». Ссылка на текущий нормативный текст США, охватывающий требования к эксплуатации малых БПЛА и предполетной безопасной эксплуатации. [ecfr ]


