Language


Visualizzazioni: 242 Autore: Yuhang Power Orario di pubblicazione: 20/09/2026 Origine: Sito


Menù Contenuto
● Cos'è un drone quadricottero?
● Come vola un drone quadricottero?
>> Perché due motori girano in senso orario e due girano in senso antiorario
>> I cinque movimenti base del quadricottero
● Componenti principali di un drone quadricottero
>> 1. Telaio del quadricottero
>> 2. Motori per droni senza spazzole
>> 3. Eliche
>> 4. Regolatori elettronici di velocità
● Caratteristiche principali dei droni quadricotteri
>> Decollo e atterraggio verticale
● Tipi di quadricotteri per design e applicazione
>> Configurazioni del telaio del quadricottero
>> Categorie di quadricotteri per utilizzo
● Applicazioni professionali dei droni quadricotteri
>> Fotografia aerea e FPV cinematografico
>> Ispezione delle infrastrutture
>> Mappatura, rilevamento e costruzione
>> Agricoltura e monitoraggio ambientale
>> Ricerca, salvataggio e pubblica sicurezza
● Come scegliere il giusto sistema motore quadricottero
>> Passaggio 1: definire la missione dell'aereo
>> Passaggio 2: calcolare il margine di spinta richiesto
>> Passaggio 3: abbinare la dimensione del motore, il KV e l'elica
>> Fase 4: convalida tramite test al banco e in volo
● Soluzioni per motori quadricotteri OEM e ODM
>> Opzioni di personalizzazione per motori di droni brushless
● Considerazioni sulla sicurezza e sulla regolamentazione del quadricottero
>> 1. Qual è la differenza tra un quadricottero e un drone?
>> 2. Come fa un quadricottero a rimanere stabile in aria?
>> 3. Che tipo di motore utilizza un quadricottero?
>> 4. Un quadricottero può volare se un motore si guasta?
>> 5. Quanto tempo può volare un drone quadricottero?
UN Il drone quadricottero è un velivolo senza pilota che utilizza quattro motori ed eliche controllati in modo indipendente per sollevare, librarsi, girare e muoversi nell'aria. La sua combinazione di decollo verticale, volo stazionario preciso, struttura compatta e controllo reattivo ha reso il quadricottero una delle configurazioni UAV più utilizzate per il volo FPV, l'imaging aereo, l'ispezione, la mappatura, la sicurezza pubblica e le applicazioni industriali personalizzate.
Per ingegneri, marchi di droni e sviluppatori di attrezzature professionali, tuttavia, un quadricottero è più di un velivolo a quattro eliche. È un sistema di propulsione integrato in cui il Il motore del drone brushless , l'elica, l'ESC, la batteria, il telaio, il controller di volo e il carico utile devono funzionare insieme. Una mancata corrispondenza in una qualsiasi parte può ridurre la spinta, creare vibrazioni, ridurre il tempo di volo o causare surriscaldamento.
A Zhongshan Yuhang Power Technology Co., Ltd. , sviluppiamo e produciamo Motori per droni FPV e altre soluzioni di motori brushless per UAV, droni da corsa FPV, veicoli RC, ventole ad alta velocità, telecamere gimbal, aerei, sistemi robotici di vuoto e robotica subacquea. Questa guida spiega come funzionano i quadricotteri, come selezionare i componenti giusti, dove vengono utilizzati i droni quadricotteri e cosa dovrebbero valutare gli acquirenti OEM e ODM prima di sviluppare un progetto di droni personalizzato.
Un drone quadricottero , chiamato anche UAV quadricottero o drone quadricottero, è un tipo di veicolo aereo senza pilota con quattro motori e quattro eliche. Ogni motore si trova su un braccio che si estende da un telaio centrale. Se visto dall'alto, l'aereo ha comunemente una disposizione a forma di X a forma , di H , o meno comunemente una disposizione a forma di più .
La parola 'drone' è ampia. Può descrivere molti tipi di velivoli senza pilota, tra cui:
- UAV ad ala fissa
- Quadricotteri
- Esacotteri
- Ottocotteri
- Velivolo VTOL ibrido
- Elicotteri monorotore
- Droni per le consegne
- Droni da corsa FPV
Un quadricottero è quindi un tipo specifico di drone. Tutti i quadricotteri sono droni, ma non tutti i droni sono quadricotteri.
Il layout a quattro motori è popolare perché fornisce un equilibrio efficace tra semplicità strutturale, controllabilità, flessibilità del carico utile e costo. A differenza di un elicottero tradizionale, un quadricottero non dipende da un complesso meccanismo del piatto oscillante o da un sistema di rotori a passo variabile per controllare il movimento. Cambia invece la velocità dei singoli motori brushless per regolare la spinta e l’assetto.
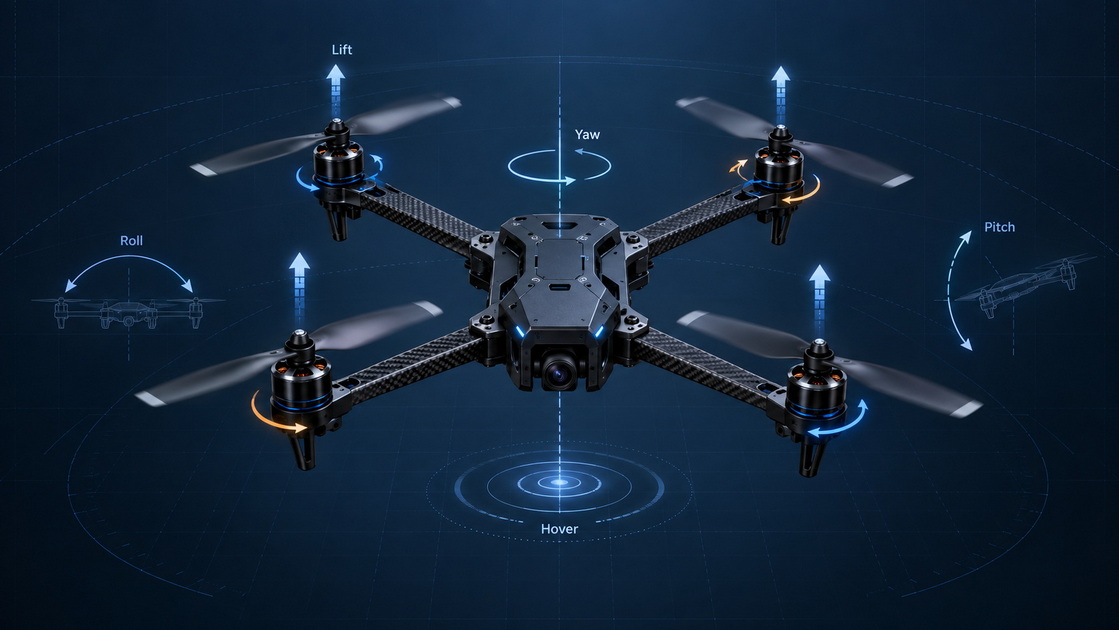
Un quadricottero crea portanza quando le sue eliche ruotano e spingono l'aria verso il basso. Secondo la terza legge del moto di Newton, il flusso d'aria verso il basso genera una forza di reazione verso l'alto che solleva l'aereo.
Il controller di volo del drone monitora costantemente i dati dei sensori e regola la velocità del motore molte volte al secondo. Il giroscopio e l'accelerometro aiutano l'aereo a rilevare i cambiamenti di inclinazione, rotazione, accelerazione e orientamento. Il controllore di volo invia quindi i comandi agli ESC, che regolano la potenza di ciascun motore brushless.
Un quadricottero utilizza normalmente due eliche che ruotano in senso orario e due eliche che ruotano in senso antiorario.
Questa disposizione è essenziale perché ogni motore che gira crea coppia. Se tutti e quattro i motori ruotassero nella stessa direzione, il corpo del drone ruoterebbe nella direzione opposta. Utilizzando direzioni opposte del motore, le forze di torsione si annullano a vicenda durante il volo stabile.
Il risultato è una piattaforma controllata e stabile che può librarsi e manovrare senza rotore di coda.
| Movimento di volo | della modifica della velocità del motore | Risultato |
|---|---|---|
| Passa il mouse | Tutti e quattro i motori producono la stessa spinta | Il drone rimane approssimativamente alla stessa altitudine e posizione |
| Salita e discesa | Tutti i motori accelerano o rallentano insieme | Il drone sale o scende |
| Pece | Cambiamenti nella spinta del motore anteriore e posteriore | Il drone si inclina in avanti o all'indietro |
| Rotolo | Cambia la spinta del motore sinistro e destro | Il drone si inclina a sinistra o a destra |
| Imbardata | Le coppie di motori in senso orario e antiorario cambiano la velocità relativa | Il drone ruota attorno al suo asse verticale |
Ad esempio, per andare avanti, i motori posteriori solitamente aumentano la velocità mentre i motori anteriori la riducono leggermente. L'aereo si inclina in avanti, dirigendo parte della sua spinta totale in avanti pur producendo una portanza verticale sufficiente per rimanere in volo.
Ecco perché il tempo di risposta motoria è importante. La risposta rapida e coerente del motore brushless migliora il controllo dei droni, in particolare nelle corse FPV, nel volo freestyle, nelle riprese dinamiche e nelle missioni industriali di precisione.

Ogni quadricottero utilizza la stessa catena funzionale di base:
Batteria→ESC→Motore brushless→Elica→Propulsione
Il controllore di volo coordina questa catena convertendo l'input del pilota o i dati della missione autonoma in precisi comandi di velocità del motore.
Il telaio è la piattaforma strutturale del drone. Contiene motori, componenti elettronici, batteria, fotocamera, carrello di atterraggio, antenne e carico utile.
I materiali comuni del telaio includono:
- Fibra di carbonio: leggera, rigida e ampiamente utilizzata nei droni FPV e negli UAV professionali
- Plastica stampata a iniezione: comune nei droni di consumo e giocattolo
- Leghe di alluminio: utilizzate in strutture industriali selezionate e supporti di componenti
- Materiali compositi: utilizzati dove resistenza, peso e resistenza alle vibrazioni devono essere bilanciati
L'interasse del telaio, ovvero la distanza diagonale tra i motori, aiuta a determinare le dimensioni dell'elica compatibili. Un telaio compatto può adattarsi a eliche da 2 pollici o 3 pollici, mentre i telai più grandi possono supportare sistemi di propulsione da 5 pollici, 7 pollici, 10 pollici o più grandi.
Un quadricottero ha un motore per braccio. La maggior parte dei moderni FPV e quadricotteri professionali utilizzano motori CC senza spazzole , comunemente chiamati motori BLDC.
I motori brushless sono preferiti perché offrono:
- Elevato rapporto peso/potenza
- Risposta rapida dell'acceleratore
- Lunga durata se progettato correttamente
- Manutenzione ridotta rispetto ai motori con spazzole
- Buona efficienza ad alti regimi
- Controllo elettronico preciso della velocità
Le specifiche del motore spesso utilizzano un codice statore a quattro cifre, come 1404, 1505, 2207, o 2806.5. Le prime due cifre identificano generalmente il diametro dello statore, mentre le seconde due identificano l'altezza dello statore in millimetri. Questa geometria dello statore influisce sul potenziale di coppia, sul peso, sul comportamento termico e sulla compatibilità dell'elica.
Ad esempio:
| Taglia motore FPV | Applicazione tipica | Caratteristica generale |
|---|---|---|
| 1103-1404 | Piccoli whoops, droni da 2 pollici a leggeri da 3 pollici | Massa ridotta e risposta rapida |
| 1404-1505 | Droni FPV da 3 pollici a 3,5 pollici | Equilibrio tra efficienza e spinta |
| Dal 2004 al 2207 | Droni freestyle e da corsa da 4 pollici a 5 pollici | Forte accelerazione e controllo dell'elica |
| da 2306 a 2806,5 | Piattaforme FPV da 5 pollici a lungo raggio e più grandi | Coppia più elevata e supporto dell'elica più pesante |
La scelta del motore non dovrebbe mai dipendere solo dalla dimensione dello statore. La scelta corretta richiede la considerazione del valore KV, della tensione della batteria, del diametro dell'elica, del passo, del numero di pale, del peso dell'aereo, del ciclo di lavoro e della riserva di spinta richiesta.
L'elica converte il numero di giri e la coppia del motore in spinta. È uno dei componenti più importanti dell’intero sistema di propulsione dei droni.
Un'elica è comunemente specificata da:
- Diametro: la larghezza totale dell'elica
- Passo: la distanza teorica alla quale l'elica si muoverebbe in avanti in una rotazione
- Numero di lame: a due lame, a tre lame, a quattro lame o più
- Materiale: plastica, policarbonato, composito rinforzato, fibra di carbonio e altri
- Direzione di rotazione: in senso orario o antiorario
Un'elica più grande, con passo più alto o multipala di solito crea un carico aerodinamico maggiore. Può produrre una presa o una spinta più forte, ma richiede anche una maggiore coppia del motore e può aumentare l'assorbimento di corrente.
Questo è il motivo per cui le eliche devono essere abbinate con attenzione al motore e alla batteria. Un disadattamento motore-elica può portare a tempi di volo ridotti, temperatura elevata del motore, reattività ridotta e sovraccarico dell'ESC.
Un regolatore elettronico di velocità , o ESC, regola l'energia elettrica dalla batteria al motore.
L'ESC riceve un comando dell'acceleratore dal controllore di volo e crea i segnali elettrici trifase temporizzati che fanno ruotare il motore brushless. In un quadricottero, i costruttori possono utilizzare:
- Quattro ESC individuali, uno per ciascun motore
- Un ESC compatto 4 in 1 , contenente quattro circuiti ESC su una scheda
Per i droni FPV, la selezione dell’ESC dovrebbe considerare:
- Corrente nominale continua
- Potenza nominale di scoppio
- Compatibilità tensione batteria
- Protocollo firmware
- Frequenza PWM
- Condizioni di raffreddamento
- Richiesta di corrente del motore e dell'elica
Una corrente nominale dell'ESC più elevata non rende automaticamente un sistema più potente. Fornisce spazio elettrico, ma anche il motore, la batteria, il cablaggio e il sistema di elica devono gestire in sicurezza il carico.
Il controllore di volo è il cervello elettronico del quadricottero. Legge i comandi del pilota e i dati dei sensori, quindi apporta rapide correzioni per stabilizzare l'aereo.
I tipici sensori di bordo includono:
- Giroscopio
- Accelerometro
- Barometro
- Magnetometro
- Ricevitore GPS o GNSS
- Bussola
- Sensore di flusso ottico
- Telecamera o sensore di visione nei sistemi avanzati
In un drone FPV, il controller di volo aiuta a mantenere il controllo durante virate veloci, capriole, rollio, tuffi e cambi improvvisi dell'acceleratore. In un UAV professionale, può anche gestire missioni waypoint, geofencing, ritorno a casa, mantenimento della posizione e percorsi di ispezione automatizzati.
Le batterie ai polimeri di litio, solitamente chiamate batterie LiPo , sono ampiamente utilizzate negli FPV e nei quadricotteri ad alte prestazioni perché possono fornire corrente elevata in un pacchetto compatto.
La tensione della batteria viene comunemente descritta dal numero di celle:
| Tipo di batteria | Tensione nominale | Uso tipico |
|---|---|---|
| Li-Po 2S | 7,4 V | Piccoli droni e microcostruzioni leggere |
| LiPo 3S | 11,1 V | Droni FPV più piccoli e sistemi entry-level |
| Li-Po 4S | 14,8 V | Comune per droni FPV da 3 pollici a 5 pollici |
| Li-Po 6S | 22,2 V | Droni freestyle e da corsa ad alte prestazioni |
| 8S e superiori | 29,6 V+ | Piattaforme UAV per carichi pesanti, industriali e specializzati |
La batteria influisce non solo sul tempo di volo ma anche sulla velocità del motore, sulla richiesta di corrente, sull'abbassamento di tensione e sul calore. Un sistema a tensione più elevata può ridurre la corrente per lo stesso fabbisogno energetico, ma deve utilizzare motori, ESC, condensatori e cablaggi progettati per quella tensione.
I quadricotteri rimangono popolari perché il loro design offre vantaggi pratici sia per gli utenti occasionali che per quelli professionali.
Un quadricottero può decollare e atterrare verticalmente. Non necessita di pista, catapulta o ampia area di lancio.
Ciò lo rende pratico per:
- Ispezione del tetto
- Documentazione di cantiere
- Operazioni di ricerca forestale
- Perizie su attrezzature offshore
- Videografia urbana
- Risposta alle emergenze
A differenza dei droni ad ala fissa, un quadricottero può mantenere una posizione stazionaria nell'aria. Questa capacità è fondamentale quando un drone deve ispezionare un punto specifico su un ponte, una torre, una conduttura, un pannello solare o la facciata di un edificio.
La stabilità al passaggio del mouse non dipende solo dal GPS. Dipende anche da vibrazioni ridotte, corretto bilanciamento del motore, eliche efficienti, ESC reattivi, calibrazione del sensore e parametri di controllo di volo ben sintonizzati.
I quadricotteri possono cambiare rapidamente direzione, ruotare sul posto e volare attraverso spazi ristretti. I quadricotteri FPV sono particolarmente noti per la loro velocità e agilità.
Ciò li rende preziosi per:
- Corse
- Volo a stile libero
- Ispezione interna
- Carrellate cinematografiche
- Valutazione dell'emergenza
- Navigazione in spazi confinati
La stessa architettura di base del quadricottero può scalare da un drone da interni delle dimensioni di un palmo a un UAV industriale per carichi pesanti. I progettisti possono modificare le dimensioni del motore, il diametro dell'elica, la resistenza del telaio, la capacità della batteria e i sistemi di carico utile per adattarsi a una missione specifica.
Tuttavia, un quadricottero presenta un’importante limitazione: in una configurazione convenzionale a quattro motori, il guasto di un motore, dell’ESC, dell’elica o del collegamento principale di solito impedisce il volo controllato. Le missioni che richiedono una maggiore ridondanza possono richiedere una piattaforma esacottero o ottocottero.
| Configurazione del telaio | Caratteristiche di progettazione | Uso comune |
|---|---|---|
| Configurazione X | Quattro bracci formano una forma a X | FPV, droni consumer, UAV industriali |
| Configurazione H | Braccia parallele con un'area centrale del corpo più ampia | Piattaforme per fotocamere e build di carico utile personalizzate |
| Configurazione Plus | Un motore è rivolto in avanti | Progettazioni educative e legacy |
| Configurazione canalizzata | Le eliche sono protette da condotti o protezioni | Cinewhoops e droni per ispezione indoor |
La configurazione X è la più comune perché fornisce una manovrabilità bilanciata e consente alla fotocamera frontale di essere posizionata tra i bracci anteriori.
| Tipo di quadricotteri | Gamma di dimensioni comuni | Applicazione tipica |
|---|---|---|
| Piccolo Whoop | da 65 mm a 85 mm | Volo indoor e pratica per principianti |
| Micro-drone FPV | Da 2 pollici a 3 pollici | Gare leggere, volo cinematografico, freestyle compatto |
| Drone FPV stile libero | Da 3 pollici a 5 pollici | Contenuti di volo acrobatico e action camera |
| Drone FPV a lungo raggio | Da 4 pollici a 7 pollici | Volo ed esplorazione a distanza |
| Drone con fotocamera | da 250 g a 1 kg+ | Fotografia, video e creazione di contenuti |
| Quadricottero industriale | Da 1 kg a 4 kg+ | Ispezione, cartografia, pubblica sicurezza, agricoltura |
| Drone per carichi pesanti | 4kg+ | Carichi utili professionali, LiDAR, irrorazione, logistica |
La capacità di un quadricottero di restare librato, lanciarsi verticalmente e trasportare telecamere o sensori lo rende adatto a molte missioni commerciali e industriali.
I droni con fotocamera e i quadricotteri FPV hanno cambiato il modo in cui le aziende catturano contenuti aerei. Società immobiliari, troupe cinematografiche, organizzatori di eventi sportivi, marchi turistici e operatori di marketing industriale utilizzano i droni per ottenere prospettive difficili o costose da catturare da terra.
I droni FPV aggiungono una prospettiva dinamica. I loro telai compatti, gli elevati rapporti spinta-peso e il controllo manuale possono creare riprese veloci e coinvolgenti attraverso spazi ristretti, attorno a strutture e vicino a oggetti in movimento.
I quadricotteri possono ispezionare risorse come:
- Linee elettriche
- Turbine eoliche
- Torri di comunicazione
- Ponti
- Pannelli solari
- Condotte
- Tetti industriali
- Facciate alte
Per queste missioni, il volo stazionario stabile e le vibrazioni ridotte sono importanti quanto la velocità massima. La qualità del motore, il bilanciamento dell'elica, l'affidabilità dell'ESC e l'efficiente progettazione termica influenzano tutti la qualità dell'immagine e l'affidabilità della missione.
I quadricotteri con telecamere ad alta risoluzione, sistemi RTK GNSS e software di mappatura adeguati possono raccogliere immagini per ortomosaici, modelli 3D, misurazioni volumetriche e rapporti sullo stato di avanzamento del sito.
Il quadricottero è particolarmente utile in siti più piccoli o complessi dove il decollo verticale, l'imaging a distanza ravvicinata e il mantenimento della posizione sono più utili della lunga durata dell'ala fissa.
I droni possono aiutare i coltivatori e i team di servizi agricoli a monitorare lo stress delle colture, le condizioni di irrigazione, i danni da parassiti, il drenaggio e la variabilità del campo. Le fotocamere multispettrali possono identificare cambiamenti non facilmente visibili nelle immagini RGB standard.
Per i lavori di irrorazione e con carichi utili pesanti, i progettisti devono calcolare attentamente il margine di spinta, la capacità della batteria, il peso totale, il raffreddamento del motore e la ridondanza. A seconda del carico utile e del profilo di rischio, una configurazione multirotore più grande potrebbe essere più appropriata di un quadricottero.
Le squadre di pubblica sicurezza utilizzano quadricotteri con telecamere termiche, telecamere con zoom, faretti, altoparlanti e collegamenti video in diretta per valutare le scene di emergenza e perlustrare terreni difficili. Il NIST ha sostenuto programmi di ricerca e sfida incentrati sul miglioramento della capacità degli UAS per le operazioni di ricerca e salvataggio di primo soccorso.
Per queste applicazioni, l'affidabilità è fondamentale . Il sistema di propulsione deve tollerare cambiamenti meteorologici, peso del carico utile, dispiegamento rapido, lunghi periodi di volo stazionario e cicli di volo ripetuti.

Un quadricottero affidabile inizia con il corretto abbinamento del sistema di propulsione. Nel lavoro pratico di ingegneria, il motore giusto viene selezionato solo dopo che il progettista ha definito la missione dell'aereo e il set completo di componenti.
Inizia con il lavoro che l'aereo deve svolgere.
Fai queste domande:
1. Il drone è progettato per gare, freestyle, riprese, ispezioni, mappature, consegne o altre attività?
2. Qual è il peso totale previsto, compresi batteria e carico utile?
3. Che tempo di volo è richiesto?
4. Il drone necessita di accelerazione ad alta velocità, volo stazionario stabile o efficienza a lunga distanza?
5. Il drone funzionerà in condotte, in ambienti caldi o ad alta quota?
6. Quali requisiti di sicurezza o ridondanza si applicano?
Un quadricottero necessita di una spinta totale maggiore del suo stesso peso. Il rapporto esatto dipende dalla missione.
Rapporto spinta-peso=spinta massima di quattro motori/peso totale
Per una piattaforma fotocamera fluida, potrebbe essere realizzabile un rapporto spinta-peso inferiore. Per il freestyle o le gare, un rapporto molto più alto fornisce un'accelerazione più rapida, un recupero più forte dopo le immersioni e manovre più reattive.
Ad esempio, se un quadricottero da 700 g utilizza quattro motori che generano ciascuno 600 g di spinta massima:
600×4/700=3,43:1
Ciò significa che l'aereo ha un rapporto teorico massimo spinta-peso di circa 3,4:1. La selezione finale richiede ancora test di corrente, temperatura, tempo di volo e controllo.
Una regola pratica utile è:
- Le piccole eliche e gli aerei leggeri generalmente utilizzano motori più piccoli e possono utilizzare KV più elevati.
- Eliche più grandi, passo più alto, più pale o aerei più pesanti richiedono una coppia maggiore e spesso utilizzano statori più grandi e/o KV inferiori.
- Una tensione della batteria più elevata richiede solitamente un motore KV inferiore per un carico dell'elica simile.
- Un motore deve essere testato con l'elica finale , non solo giudicato dalla sua scheda tecnica.
Le risorse per l'abbinamento motore-elica sottolineano che le prestazioni dovrebbero essere controllate attraverso l'assorbimento di corrente, la temperatura, la spinta e l'efficienza piuttosto che fare affidamento solo sul KV pubblicizzato di un motore o sulla spinta massima.

Una valutazione motoria professionale dovrebbe registrare:
- Voltaggio della batteria
- Prelievo attuale
- Potenza in ingresso
- Spinta
- Temperatura del motore
- Temperatura dell'ESC
- RPM, se disponibile
- Livello di vibrazione
- Tempo di volo
- Maneggia l'acceleratore
- Condizioni dei cuscinetti dopo il volo
I test al banco aiutano a confrontare le combinazioni di motore ed elica in condizioni controllate. I test di volo confermano il comportamento del sistema con il flusso d'aria effettivo, il carico dinamico, le vibrazioni e l'input del pilota.
Per i marchi di droni, gli integratori di sistemi e i produttori di robotica, i motori standard potrebbero non soddisfare pienamente i requisiti di un progetto. Lo sviluppo OEM e ODM consente di ottimizzare le prestazioni del motore attorno al prodotto finale anziché forzare il prodotto ad adattarsi a un motore generico.
Zhongshan Yuhang Power Technology Co., Ltd. supporta la personalizzazione di motori brushless per droni FPV, piattaforme UAV, auto RC, ventole ad alta velocità, sistemi di telecamere con gimbal, aerei, aspirapolvere robotici e robot sottomarini.
- Diametro e altezza dello statore
- Avvolgimento KV
- Grado del magnete e design dell'arco
- Specifiche del filo di rame
- Diametro e materiale dell'albero
- Tipo di cuscinetto e durata del cuscinetto
- Struttura motore-campana
- Schema dei fori di montaggio
- Lunghezza del cavo e opzioni del connettore
- Finitura superficiale e logo del marchio privato
- Sistema di montaggio dell'elica
- Progettazione termica e ottimizzazione del raffreddamento
- Requisiti di controllo qualità e test di resistenza
Una discussione pratica OEM dovrebbe iniziare con l'applicazione finale, non semplicemente con una richiesta per 'un motore per droni'. Un fornitore di motori può fornire consigli più accurati quando il cliente condivide le dimensioni del telaio target, il modello dell'elica, la tensione della batteria, il peso totale, il carico utile, il tempo di volo richiesto, l'ambiente di lavoro previsto e il volume di produzione.
Per le applicazioni di droni FPV, un design del motore di successo bilancia peso ridotto, risposta rapida, coppia, efficienza, raffreddamento e durata meccanica.
Il funzionamento sicuro dei droni richiede molto più che la semplice selezione di buoni motori e batterie. I piloti e gli operatori devono seguire le normative aeronautiche locali, le restrizioni dello spazio aereo, le regole di registrazione e i requisiti di identificazione remota.
Negli Stati Uniti, molte operazioni commerciali di piccoli UAS rientrano nella FAA Parte 107. La FAA afferma che i piloti della Parte 107 devono registrare ogni drone utilizzato sotto la Parte 107 e il pilota remoto al comando deve possedere o essere supervisionato da qualcuno in possesso di un certificato di pilota remoto.
La FAA afferma inoltre che gli operatori devono evitare gli aeromobili con equipaggio, mantenere la linea di vista visiva, evitare operazioni imprudenti o sconsiderate e rispettare le restrizioni applicabili alle operazioni sulle persone e nello spazio aereo controllato.
L'ID remoto è generalmente richiesto per i droni che richiedono la registrazione FAA a meno che non vengano utilizzati in un'area di identificazione riconosciuta o soddisfino un'altra eccezione applicabile.
Le regole variano in base al Paese, al tipo di missione, al peso dell'aeromobile, al carico utile e all'ambiente operativo. Controlla sempre i requisiti attuali dell'autorità dell'aviazione civile del paese in cui volerà il drone.
Un drone quadricottero è un UAV a quattro motori progettato per generare sollevamento e controllare il movimento attraverso la spinta dell'elica coordinata con precisione. La sua capacità di decollo verticale, il volo stazionario stabile, la struttura compatta e il design scalabile lo rendono utile per il volo FPV, l'imaging aereo, l'ispezione, la mappatura, la sicurezza pubblica, l'agricoltura e molte altre missioni professionali.
Per ottenere i migliori risultati, non trattare il motore come una parte isolata. Il motore brushless del drone, l’elica, l’ESC, la batteria, il telaio e il carico utile devono essere progettati come un unico sistema di propulsione.
Zhongshan Yuhang Power Technology Co., Ltd. fornisce motori per droni FPV e soluzioni personalizzate di motori brushless per produttori di droni, integratori UAV, sviluppatori di apparecchiature industriali e clienti OEM/ODM.
Un drone è un termine generale per un sistema aereo senza pilota. Un quadricottero è un tipo di drone che utilizza esattamente quattro motori e quattro eliche. Anche gli UAV ad ala fissa, gli esacotteri, gli ottocotteri e gli aerei VTOL ibridi sono droni, ma non sono quadricotteri.
Un controllore di volo utilizza i dati provenienti da sensori come giroscopi e accelerometri per rilevare i cambiamenti di orientamento. Cambia continuamente la velocità dei singoli motori attraverso gli ESC per correggere l'inclinazione, mantenere il volo stazionario e rispondere ai comandi del pilota.
La maggior parte dei quadricotteri moderni utilizza motori CC senza spazzole perché offrono alta efficienza, risposta rapida, elevate prestazioni peso-potenza e manutenzione ridotta rispetto ai motori con spazzole. Il motore deve essere abbinato correttamente all'elica, alla tensione della batteria, all'ESC e al peso dell'aereo.
Un quadricottero convenzionale di solito non può mantenere il volo controllato dopo la perdita di un motore perché l'aereo perde il controllo equilibrato della spinta e della coppia. Le applicazioni che richiedono ridondanza di propulsione possono invece utilizzare un esacottero o un ottocottero.
Il tempo di volo varia ampiamente. I droni FPV spesso volano solo per pochi minuti a causa delle manovre ad alta potenza. I droni con fotocamera consumer possono volare molto più a lungo, mentre le piattaforme aziendali possono utilizzare sistemi di batterie più grandi. La durata effettiva dipende dalla capacità della batteria, dal peso dell'aereo, dall'efficienza del motore, dal design dell'elica, dal vento, dalla temperatura, dal carico utile e dallo stile di volo.
1. YAHREE. '[Cos'è un drone quadricottero? Caratteristiche e usi ].' Articolo originale rivisto e ristrutturato per questa guida migliorata; fonte per la definizione principale del quadricottero, spiegazione del volo a quattro rotori, panoramica dei componenti, categorie di droni e casi d'uso primari. [yrdrone ]
2. Tecnologia dei sistemi senza pilota. '[Abbinamento motore ed elica per sistemi di propulsione di droni ].' Riferimento per i concetti di abbinamento del sistema di propulsione, comprese considerazioni su motore, elica, batteria, coppia, corrente e potenza. [tecnologia dei sistemi senza pilota ]
3. Motore T. '[Guida all'abbinamento del motore del drone e dell'elica: KV, dimensioni ed efficienza ].' Riferimento per l'interpretazione del KV, l'abbinamento dell'elica, i test delle prestazioni, il monitoraggio della corrente e la verifica della temperatura. [negozio.tmotore ]
4. Rotorama. '[Motors ].' Riferimento alla comune convenzione di denominazione dello statore dei motori brushless a quattro cifre e alla sua connessione alle dimensioni del motore e alle caratteristiche di coppia. [rotorama ]
5. Amministrazione federale dell'aviazione. '[Piloti remoti certificati, compresi gli operatori commerciali ].' Riferimento per informazioni su registrazione statunitense, ID remoto e certificato di pilota remoto. [fa ]
6. Amministrazione federale dell'aviazione. '[Regolamenti sui sistemi aerei senza pilota di piccole dimensioni, parte 107 ].' Riferimento per i requisiti operativi commerciali dei piccoli UAS, le aspettative della linea di vista visiva, la registrazione e le regole di certificazione dei piloti. [fa ]
7. Istituto Nazionale di Standard e Tecnologia. '[Il concorso a premi NIST lancia la ricerca sugli aerei senza pilota nella ricerca e nel salvataggio ].' Riferimento per il contesto di ricerca sugli UAS di ricerca e salvataggio e di pubblica sicurezza. [nist ]
8. Codice elettronico dei regolamenti federali. '[14 CFR Parte 107 Sistemi aerei senza pilota di piccole dimensioni ].' Riferimento per l'attuale testo normativo statunitense che copre le operazioni di piccoli UAS e i requisiti di sicurezza operativa prima del volo. [ecfr ]


