Language


Aufrufe: 242 Autor: Yuhang Power Veröffentlichungszeit: 20.09.2026 Herkunft: Website


Inhaltsmenü
● Was ist eine Quadrocopter-Drohne?
● Wie fliegt eine Quadrocopter-Drohne?
>> Warum sich zwei Motoren im Uhrzeigersinn und zwei gegen den Uhrzeigersinn drehen
>> Die fünf grundlegenden Quadcopter-Bewegungen
● Hauptkomponenten einer Quadrocopter-Drohne
>> 2. Bürstenlose Drohnenmotoren
>> 3. Propeller
>> 4. Elektronische Geschwindigkeitsregler
>> 5. Fluglotse
● Hauptmerkmale von Quadrocopter-Drohnen
>> Vertikaler Start und Landung
● Arten von Quadrocoptern nach Design und Anwendung
>> Quadrocopter-Rahmenkonfigurationen
>> Quadcopter-Kategorien nach Verwendung
● Professionelle Anwendungen von Quadrocopter-Drohnen
>> Luftaufnahmen und filmisches FPV
>> Kartierung, Vermessung und Bauwesen
>> Landwirtschafts- und Umweltüberwachung
>> Suche, Rettung und öffentliche Sicherheit
● So wählen Sie das richtige Quadcopter-Motorsystem aus
>> Schritt 1: Definieren Sie die Flugzeugmission
>> Schritt 2: Berechnen Sie die erforderliche Schubmarge
>> Schritt 3: Passen Sie Motorgröße, KV und Propeller an
>> Schritt 4: Validierung durch Prüfstands- und Flugtests
● OEM- und ODM-Quadcopter-Motorlösungen
>> Anpassungsoptionen für bürstenlose Drohnenmotoren
● Überlegungen zur Sicherheit und Regulierung von Quadrocoptern
>> 1. Was ist der Unterschied zwischen einem Quadcopter und einer Drohne?
>> 2. Wie bleibt ein Quadrocopter stabil in der Luft?
>> 3. Welchen Motortyp verwendet ein Quadcopter?
>> 4. Kann ein Quadrocopter fliegen, wenn ein Motor ausfällt?
>> 5. Wie lange kann eine Quadrocopter-Drohne fliegen?
A Eine Quadrocopter-Drohne ist ein unbemanntes Fluggerät, das mit vier unabhängig gesteuerten Motoren und Propellern hebt, schwebt, dreht und sich durch die Luft bewegt. Seine Kombination aus vertikalem Start, präzisem Schweben, kompakter Struktur und reaktionsschneller Steuerung hat den Quadcopter zu einer der am häufigsten verwendeten UAV-Konfigurationen für FPV-Fliegen, Luftbildaufnahmen, Inspektionen, Kartierungen, öffentliche Sicherheit und kundenspezifische Industrieanwendungen gemacht.
Für Ingenieure, Drohnenmarken und professionelle Geräteentwickler ist ein Quadcopter jedoch mehr als ein Flugzeug mit vier Propellern. Es handelt sich um ein integriertes Antriebssystem, bei dem die Bürstenloser Drohnenmotor , Propeller, Regler, Akku, Rahmen, Flugsteuerung und Nutzlast müssen zusammenarbeiten. Eine Nichtübereinstimmung in einem Teil kann den Schub verringern, Vibrationen erzeugen, die Flugzeit verkürzen oder eine Überhitzung verursachen.
Bei Zhongshan Yuhang Power Technology Co., Ltd. , wir entwickeln und produzieren FPV-Drohnenmotoren und andere bürstenlose Motorlösungen für UAVs, FPV-Renndrohnen, RC-Fahrzeuge, Hochgeschwindigkeitsventilatoren, kardanische Kameras, Flugzeuge, Roboter-Vakuumsysteme und Unterwasserrobotik. Dieser Leitfaden erklärt, wie Quadrocopter funktionieren, wie man die richtigen Komponenten auswählt, wo Quadrocopter-Drohnen zum Einsatz kommen und was OEM- und ODM-Käufer vor der Entwicklung eines maßgeschneiderten Drohnenprojekts bewerten sollten.
Eine Quadrocopter-Drohne , auch Quadrocopter-UAV oder Quadrotor-Drohne genannt, ist eine Art unbemanntes Luftfahrzeug mit vier Motoren und vier Propellern. Jeder Motor sitzt auf einem Arm, der von einem zentralen Rahmen ausgeht. Von oben gesehen hat das Flugzeug üblicherweise einen X-förmigen , , H-förmigen oder seltener einen Plus-förmigen Grundriss.
Das Wort „Drohne“ ist weit gefasst. Es kann viele Arten unbemannter Flugzeuge beschreiben, darunter:
- Starrflügler-UAVs
- Quadrocopter
- Hexacopter
- Oktokopter
- Hybrid-VTOL-Flugzeuge
- Einrotor-Hubschrauber
- Lieferdrohnen
- FPV-Renndrohnen
Bei einem Quadrocopter handelt es sich also um eine spezielle Art von Drohne. Alle Quadrocopter sind Drohnen, aber nicht alle Drohnen sind Quadrocopter.
Das Vier-Motoren-Layout ist beliebt, weil es ein effektives Gleichgewicht zwischen struktureller Einfachheit, Steuerbarkeit, Nutzlastflexibilität und Kosten bietet. Im Gegensatz zu einem herkömmlichen Hubschrauber ist ein Quadrocopter nicht auf einen komplexen Taumelscheibenmechanismus oder ein Rotorsystem mit variabler Steigung angewiesen, um die Bewegung zu steuern. Stattdessen ändert es die Geschwindigkeit einzelner bürstenloser Motoren, um Schub und Fluglage anzupassen.
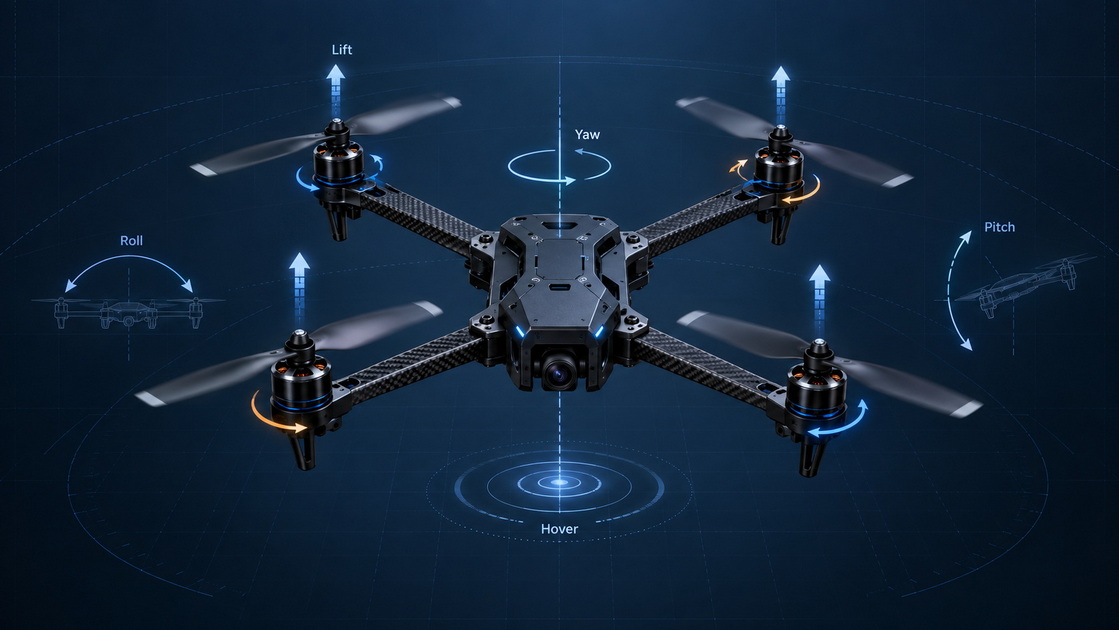
Ein Quadcopter erzeugt Auftrieb, wenn seine Propeller rotieren und Luft nach unten drücken. Gemäß Newtons drittem Bewegungsgesetz erzeugt der nach unten gerichtete Luftstrom eine nach oben gerichtete Reaktionskraft, die das Flugzeug anhebt.
Der Flugcontroller der Drohne überwacht ständig die Sensordaten und passt die Motorgeschwindigkeit mehrmals pro Sekunde an. Sein Gyroskop und Beschleunigungsmesser helfen dem Flugzeug, Änderungen in Neigung, Drehung, Beschleunigung und Ausrichtung zu erkennen. Der Flugcontroller sendet dann Befehle an die ESCs, die die Leistung jedes bürstenlosen Motors regeln.
Ein Quadcopter verwendet normalerweise zwei im Uhrzeigersinn drehende Propeller und zwei gegen den Uhrzeigersinn drehende Propeller.
Diese Anordnung ist wichtig, da jeder rotierende Motor ein Drehmoment erzeugt. Wenn sich alle vier Motoren in die gleiche Richtung drehen würden, würde sich der Drohnenkörper in die entgegengesetzte Richtung drehen. Durch die Verwendung entgegengesetzter Motorrichtungen heben sich die Drehmomentkräfte bei stabilem Flug gegenseitig auf.
Das Ergebnis ist eine kontrollierte, stabile Plattform, die ohne Heckrotor schweben und manövrieren kann.
| Flugbewegung | , Motorgeschwindigkeitsänderung, | Ergebnis |
|---|---|---|
| Schweben | Alle vier Motoren erzeugen den gleichen Schub | Die Drohne bleibt ungefähr auf derselben Höhe und Position |
| Aufstieg und Abstieg | Alle Motoren beschleunigen oder verlangsamen gemeinsam | Die Drohne steigt oder sinkt |
| Tonhöhe | Schubänderungen des vorderen und hinteren Motors | Die Drohne neigt sich nach vorne oder hinten |
| Rollen | Der Schub des linken und rechten Motors ändert sich | Die Drohne neigt sich nach links oder rechts |
| Gieren | Rechts- und linksdrehende Motorpaare ändern die relative Geschwindigkeit | Die Drohne dreht sich um ihre vertikale Achse |
Um sich beispielsweise vorwärts zu bewegen, erhöhen die hinteren Motoren normalerweise die Geschwindigkeit, während die vorderen Motoren die Geschwindigkeit leicht reduzieren. Das Flugzeug neigt sich nach vorne und lenkt einen Teil seines Gesamtschubs nach vorne, erzeugt aber dennoch genügend vertikalen Auftrieb, um in der Luft zu bleiben.
Deshalb ist die motorische Reaktionszeit wichtig. Die schnelle, gleichmäßige Reaktion des bürstenlosen Motors verbessert die Drohnensteuerung, insbesondere bei FPV-Rennen, Freestyle-Fliegen, dynamischen Filmen und präzisen Industriemissionen.

Jeder Quadcopter nutzt die gleiche grundlegende Funktionskette:
Batterie→ESC→Bürstenloser Motor→Propeller→Schub
Der Flugcontroller koordiniert diese Kette, indem er Piloteneingaben oder autonome Missionsdaten in präzise Motorgeschwindigkeitsbefehle umwandelt.
Der Rahmen ist die strukturelle Plattform der Drohne. Darin sind Motoren, Elektronik, Batterie, Kamera, Fahrwerk, Antennen und Nutzlast untergebracht.
Zu den gängigen Rahmenmaterialien gehören:
- Kohlefaser: Leicht, steif und weit verbreitet in FPV-Drohnen und professionellen UAVs
- Spritzgegossener Kunststoff: Häufig bei Verbraucher- und Spielzeugdrohnen
- Aluminiumlegierungen: Wird in ausgewählten Industriestrukturen und Komponentenhalterungen verwendet
- Verbundwerkstoffe: Werden dort eingesetzt, wo Festigkeit, Gewicht und Vibrationsfestigkeit im Gleichgewicht sein müssen
Der Radstand des Rahmens – der diagonale Abstand zwischen den Motoren – hilft bei der Bestimmung der kompatiblen Propellergröße. Ein kompakter Rahmen kann für 2-Zoll- oder 3-Zoll-Propeller geeignet sein, während größere Rahmen 5-Zoll-, 7-Zoll-, 10-Zoll- oder größere Antriebssysteme unterstützen können.
Ein Quadcopter hat einen Motor pro Arm. Die meisten modernen FPV- und professionellen Quadcopter verwenden bürstenlose Gleichstrommotoren , allgemein BLDC-Motoren genannt.
Bürstenlose Motoren werden bevorzugt, weil sie Folgendes bieten:
- Hohes Leistungsgewicht
- Schnelle Gasannahme
- Lange Lebensdauer bei richtiger Auslegung
- Geringer Wartungsaufwand im Vergleich zu Bürstenmotoren
- Guter Wirkungsgrad bei hoher Drehzahl
- Präzise elektronische Geschwindigkeitsregelung
Motorspezifikationen verwenden häufig einen vierstelligen Statorcode, z. B. 1404, 1505, 2207, oder 2806.5. Die ersten beiden Ziffern geben im Allgemeinen den Statordurchmesser an, während die zweiten beiden die Statorhöhe in Millimetern angeben. Diese Statorgeometrie beeinflusst das Drehmomentpotential, das Gewicht, das thermische Verhalten und die Propellerkompatibilität.
Zum Beispiel:
| FPV-Motorgröße, | typische Anwendung, | allgemeine Merkmale |
|---|---|---|
| 1103 bis 1404 | Winzige Hoppla, 2-Zoll- bis leichte 3-Zoll-Drohnen | Geringe Masse und schnelle Reaktion |
| 1404 bis 1505 | 3-Zoll- bis 3,5-Zoll-FPV-Drohnen | Balance zwischen Effizienz und Schubkraft |
| 2004 bis 2207 | 4-Zoll- bis 5-Zoll-Freestyle- und Renndrohnen | Starke Beschleunigung und Propellerkontrolle |
| 2306 bis 2806,5 | 5-Zoll- bis Langstrecken- und größere FPV-Plattformen | Höheres Drehmoment und stärkere Propellerunterstützung |
Die Motorauswahl sollte niemals allein von der Statorgröße abhängen. Die richtige Wahl erfordert die Berücksichtigung von KV-Wert, Batteriespannung, Propellerdurchmesser, Steigung, Blattanzahl, Flugzeuggewicht, Arbeitszyklus und erforderlicher Schubreserve.
Der Propeller wandelt Motordrehzahl und Drehmoment in Schub um. Es ist eine der wichtigsten Komponenten im gesamten Drohnenantriebssystem.
Ein Propeller wird üblicherweise wie folgt spezifiziert:
- Durchmesser: Die Gesamtbreite des Propellers
- Steigung: Die theoretische Distanz, die der Propeller bei einer Umdrehung vorwärts bewegen würde
- Anzahl der Klingen: Zwei Klingen, drei Klingen, vier Klingen oder mehr
- Material: Kunststoff, Polycarbonat, verstärkter Verbundwerkstoff, Kohlefaser und andere
- Drehrichtung: Im Uhrzeigersinn oder gegen den Uhrzeigersinn
Ein größerer Propeller mit höherer Steigung oder ein Propeller mit mehreren Blättern erzeugt normalerweise eine höhere aerodynamische Belastung. Es erzeugt möglicherweise stärkeren Halt oder Schub, erfordert aber auch mehr Motordrehmoment und kann die Stromaufnahme erhöhen.
Deshalb müssen Propeller sorgfältig auf Motor und Akku abgestimmt werden. Eine Nichtübereinstimmung zwischen Motor und Propeller kann zu schlechter Flugzeit, hoher Motortemperatur, verminderter Reaktionsfähigkeit und Überlastung des Reglers führen.
Ein elektronischer Geschwindigkeitsregler oder ESC regelt die elektrische Leistung von der Batterie zum Motor.
Der Regler empfängt einen Gasbefehl vom Flugregler und erzeugt die zeitgesteuerten dreiphasigen elektrischen Signale, die den bürstenlosen Motor drehen. In einem Quadrocopter können Bauherren Folgendes verwenden:
- Vier einzelne ESCs, einer für jeden Motor
- Ein kompakter 4-in-1-ESC mit vier ESC-Schaltkreisen auf einer Platine
Bei FPV-Drohnen sollte bei der ESC-Auswahl Folgendes berücksichtigt werden:
- Dauerstrombewertung
- Burst-Strombewertung
- Kompatibilität der Batteriespannung
- Firmware-Protokoll
- PWM-Frequenz
- Kühlbedingungen
- Aktueller Motor- und Propellerbedarf
Ein höherer ESC-Nennstrom macht ein System nicht automatisch leistungsfähiger. Es bietet elektrischen Spielraum, aber auch Motor, Batterie, Verkabelung und Propellersystem müssen die Last sicher bewältigen.
Der Flugcontroller ist das elektronische Gehirn des Quadcopters. Es liest Pilotenbefehle und Sensordaten und nimmt dann schnelle Korrekturen vor, um das Flugzeug zu stabilisieren.
Typische Onboard-Sensoren sind:
- Gyroskop
- Beschleunigungsmesser
- Barometer
- Magnetometer
- GPS- oder GNSS-Empfänger
- Kompass
- Optischer Flusssensor
- Kamera oder Vision-Sensor in fortschrittlichen Systemen
In einer FPV-Drohne hilft der Flugcontroller dabei, die Kontrolle bei schnellen Kurven, Überschlägen, Rollen, Sturzflügen und plötzlichen Gaswechseln zu behalten. In einem professionellen UAV kann es auch Wegpunktmissionen, Geofencing, Rückkehr zur Heimat, Positionshaltung und automatisierte Inspektionsrouten verwalten.
Lithium-Polymer-Akkus, üblicherweise LiPo-Akkus genannt , werden häufig in FPV- und Hochleistungs-Quadrocoptern verwendet, da sie in einem kompakten Gehäuse hohe Ströme liefern können.
Die Batteriespannung wird üblicherweise durch die Anzahl der Zellen beschrieben:
| Batterietyp, | Nennspannung, | typische Verwendung |
|---|---|---|
| 2S LiPo | 7,4 V | Winzige Drohnen und leichte Mikro-Builds |
| 3S LiPo | 11,1 V | Kleinere FPV-Drohnen und Einsteigersysteme |
| 4S LiPo | 14,8 V | Üblich für 3-Zoll- bis 5-Zoll-FPV-Drohnen |
| 6S LiPo | 22,2 V | Leistungsstarke Freestyle- und Renndrohnen |
| 8S und höher | 29,6 V+ | Schwerlast-, Industrie- und Spezial-UAV-Plattformen |
Der Akku beeinflusst nicht nur die Flugzeit, sondern auch die Motorgeschwindigkeit, den Strombedarf, den Spannungsabfall und die Hitze. Ein System mit höherer Spannung kann den Strom bei gleichem Leistungsbedarf reduzieren, es müssen jedoch Motoren, Regler, Kondensatoren und Kabel verwendet werden, die für diese Spannung ausgelegt sind.
Quadrocopter erfreuen sich nach wie vor großer Beliebtheit, da ihr Design sowohl für Gelegenheits- als auch für Profianwender praktische Vorteile bietet.
Ein Quadrocopter kann vertikal starten und landen. Es ist weder eine Landebahn noch ein Katapult oder eine große Startfläche erforderlich.
Dies macht es praktisch für:
- Dachinspektion
- Baustellendokumentation
- Suchaktionen im Wald
- Inspektionen von Offshore-Geräten
- Urbane Videografie
- Notfallreaktion
Im Gegensatz zu Starrflügeldrohnen kann ein Quadrocopter eine stationäre Position in der Luft beibehalten. Diese Fähigkeit ist von entscheidender Bedeutung, wenn eine Drohne einen bestimmten Punkt auf einer Brücke, einem Turm, einer Pipeline, einem Solarpanel oder einer Gebäudefassade inspizieren muss.
Die Schwebestabilität hängt von mehr als nur GPS ab. Es kommt auch auf geringe Vibrationen, die richtige Motorbalance, effiziente Propeller, reaktionsschnelle Regler, Sensorkalibrierung und gut abgestimmte Flugsteuerungsparameter an.
Quadrocopter können schnell die Richtung ändern, sich an Ort und Stelle drehen und durch enge Räume fliegen. FPV-Quadrocopter sind vor allem für ihre Geschwindigkeit und Agilität bekannt.
Das macht sie wertvoll für:
- Rennen
- Freestyle-Fliegen
- Inneninspektion
- Filmische Kamerafahrten
- Notfallbewertung
- Navigation auf engstem Raum
Die gleiche grundlegende Quadrocopter-Architektur lässt sich von einer handtellergroßen Indoor-Drohne bis hin zu einem Schwerlast-Industrie-UAV skalieren. Designer können Motorgröße, Propellerdurchmesser, Rahmenstärke, Batteriekapazität und Nutzlastsysteme ändern, um sie an eine bestimmte Mission anzupassen.
Allerdings weist ein Quadrocopter eine wichtige Einschränkung auf: Bei einem herkömmlichen Vier-Motoren-Aufbau verhindert der Ausfall eines Motors, Reglers, Propellers oder einer Hauptverbindung normalerweise einen kontrollierten Flug. Missionen, die eine höhere Redundanz erfordern, erfordern möglicherweise eine Hexacopter- oder Octocopter-Plattform.
| Rahmenkonfiguration | Designmerkmale | Gemeinsame Verwendung |
|---|---|---|
| X-Konfiguration | Vier Arme bilden eine X-Form | FPV, Verbraucherdrohnen, industrielle UAVs |
| H-Konfiguration | Parallele Arme mit einem größeren zentralen Körperbereich | Kameraplattformen und maßgeschneiderte Nutzlastkonstruktionen |
| Plus-Konfiguration | Ein Motor zeigt nach vorne | Bildungs- und Legacy-Designs |
| Kanalkonfiguration | Propeller werden durch Kanäle oder Schutzvorrichtungen geschützt | Cinewhoops und Indoor-Inspektionsdrohnen |
Die X-Konfiguration ist die gebräuchlichste, da sie eine ausgewogene Handhabung bietet und die Platzierung einer nach vorne gerichteten Kamera zwischen den Vorderarmen ermöglicht.
| Quadrocopter-Typ | Gemeinsamer Größenbereich | Typische Anwendung |
|---|---|---|
| Winziges Whoop | 65 mm bis 85 mm | Indoor-Flug und Anfängertraining |
| Mikro-FPV-Drohne | 2 Zoll bis 3 Zoll | Leichter Rennsport, kinoreifes Fliegen, kompakter Freestyle |
| Freestyle FPV-Drohne | 3 Zoll bis 5 Zoll | Akrobatisches Fliegen und Action-Kamera-Inhalte |
| FPV-Drohne mit großer Reichweite | 4 Zoll bis 7 Zoll | Distanzfliegen und Erkundung |
| Kameradrohne | 250 g bis 1 kg+ | Fotografie, Video und Content-Erstellung |
| Industrieller Quadrocopter | 1 kg bis 4 kg+ | Inspektion, Kartierung, öffentliche Sicherheit, Landwirtschaft |
| Schwerlastdrohne | 4 kg+ | Professionelle Nutzlasten, LiDAR, Sprühen, Logistik |
Die Fähigkeit eines Quadrocopters, zu schweben, vertikal zu starten und Kameras oder Sensoren zu tragen, macht ihn für viele kommerzielle und industrielle Missionen geeignet.
Kameradrohnen und FPV-Quadcopter haben die Art und Weise verändert, wie Unternehmen Luftaufnahmen erfassen. Immobilienunternehmen, Filmteams, Sportveranstalter, Tourismusmarken und Industrievermarkter nutzen Drohnen, um Perspektiven zu gewinnen, die vom Boden aus nur schwer oder teuer einzufangen sind.
FPV-Drohnen sorgen für eine dynamische Perspektive. Ihre kompakten Rahmen, das hohe Schub-Gewicht-Verhältnis und die manuelle Steuerung ermöglichen schnelle, immersive Aufnahmen durch enge Räume, um Strukturen herum und in der Nähe von sich bewegenden Objekten.
Quadrocopter können Vermögenswerte inspizieren wie:
- Stromleitungen
- Windkraftanlagen
- Kommunikationstürme
- Brücken
- Solaranlagen
- Pipelines
- Industriedächer
- Hochhausfassaden
Für diese Missionen sind stabiler Schwebeflug und geringe Vibrationen ebenso wichtig wie maximale Geschwindigkeit. Motorqualität, Propellerbalance, ESC-Zuverlässigkeit und effizientes thermisches Design beeinflussen alle die Bildqualität und Missionszuverlässigkeit.
Quadrocopter mit hochauflösenden Kameras, RTK-GNSS-Systemen und geeigneter Kartierungssoftware können Bilder für Orthomosaiken, 3D-Modelle, volumetrische Messungen und Standortfortschrittsberichte sammeln.
Der Quadrocopter ist besonders an kleineren oder komplexen Standorten wertvoll, wo Vertikalstart, Nahbereichsaufnahme und Positionshaltung nützlicher sind als eine lange Ausdauer mit Starrflüglern.
Drohnen können Landwirten und landwirtschaftlichen Serviceteams dabei helfen, Pflanzenstress, Bewässerungsbedingungen, Schädlingsschäden, Entwässerung und Feldvariabilität zu überwachen. Multispektralkameras können Veränderungen erkennen, die in Standard-RGB-Bildern nicht leicht sichtbar sind.
Beim Spritzen und Arbeiten mit schwerer Nutzlast müssen die Konstrukteure die Schubreserve, die Batteriekapazität, das Gesamtgewicht, die Motorkühlung und die Redundanz sorgfältig berechnen. Abhängig von der Nutzlast und dem Risikoprofil kann eine größere Multirotor-Konfiguration besser geeignet sein als ein Quadcopter.
Teams für öffentliche Sicherheit nutzen Quadrocopter mit Wärmebildkameras, Zoomkameras, Scheinwerfern, Lautsprechern und Live-Videoverbindungen, um Notfallsituationen einzuschätzen und schwieriges Gelände abzusuchen. NIST hat Forschungs- und Herausforderungsprogramme unterstützt, die sich auf die Verbesserung der UAS-Fähigkeit für Such- und Rettungseinsätze von Ersthelfern konzentrieren.
Für diese Anwendungen ist Zuverlässigkeit von entscheidender Bedeutung . Das Antriebssystem muss wechselndem Wetter, Nutzlastgewicht, schnellem Einsatz, langen Schwebephasen und wiederholten Flugzyklen standhalten.

Ein zuverlässiger Quadcopter beginnt mit der richtigen Abstimmung des Antriebssystems. In der praktischen Ingenieursarbeit wird der richtige Motor erst ausgewählt, nachdem der Konstrukteur die Mission des Flugzeugs und den vollständigen Komponentensatz definiert hat.
Beginnen Sie mit der Aufgabe, die das Flugzeug ausführen muss.
Stellen Sie diese Fragen:
1. Ist die Drohne für Rennen, Freestyle, Filmen, Inspektion, Kartierung, Lieferung oder eine andere Aufgabe konzipiert?
2. Wie hoch ist das angestrebte Gesamtgewicht inklusive Batterie und Nutzlast?
3. Welche Flugzeit ist erforderlich?
4. Benötigt die Drohne eine Hochgeschwindigkeitsbeschleunigung, einen stabilen Schwebeflug oder eine Langstreckeneffizienz?
5. Wird die Drohne in Kanälen, in heißen Umgebungen oder in großer Höhe eingesetzt?
6. Welche Sicherheits- oder Redundanzanforderungen gelten?
Ein Quadcopter benötigt mehr Gesamtschub als sein Eigengewicht. Das genaue Verhältnis hängt von der Mission ab.
Schub-Gewichts-Verhältnis = Maximaler Schub von vier Motoren/Gesamtgewicht
Für eine glatte Kameraplattform kann ein geringeres Schub-Gewichts-Verhältnis sinnvoll sein. Für Freestyle oder Rennen sorgt ein viel höheres Verhältnis für eine schnellere Beschleunigung, eine stärkere Erholung nach Sprüngen und reaktionsschnellere Manöver.
Wenn beispielsweise ein 700-g-Quadrocopter vier Motoren verwendet, die jeweils 600 g maximalen Schub erzeugen:
600×4/700=3,43:1
Dies bedeutet, dass das Flugzeug ein theoretisches maximales Schub-Gewichts-Verhältnis von etwa 3,4:1 hat. Für die endgültige Auswahl sind noch Strom-, Temperatur-, Flugzeit- und Kontrolltests erforderlich.
Eine nützliche praktische Regel ist:
- Kleine Propeller und leichte Flugzeuge verwenden im Allgemeinen kleinere Motoren und können einen höheren KV verwenden.
- Größere Propeller, höhere Steigung, mehr Blätter oder schwerere Flugzeuge benötigen mehr Drehmoment und verwenden häufig größere Statoren und/oder einen niedrigeren KV.
- Eine höhere Batteriespannung erfordert normalerweise einen Motor mit niedrigerem KV für eine ähnliche Propellerlast.
- Ein Motor muss mit dem endgültigen Propeller getestet und nicht nur anhand seines Datenblatts beurteilt werden.
Ressourcen zur Motor-Propeller-Abstimmung betonen, dass die Leistung anhand von Stromaufnahme, Temperatur, Schub und Effizienz überprüft werden sollte, anstatt sich nur auf den angegebenen KV oder maximalen Schub eines Motors zu verlassen.

Eine professionelle motorische Beurteilung sollte Folgendes erfassen:
- Batteriespannung
- Aktuelle Auslosung
- Eingangsleistung
- Schub
- Motortemperatur
- ESC-Temperatur
- Drehzahl, falls verfügbar
- Vibrationsniveau
- Flugzeit
- Schwebegas
- Lagerzustand nach dem Flug
Prüfstandstests helfen dabei, Motor- und Propellerkombinationen unter kontrollierten Bedingungen zu vergleichen. Flugtests bestätigen, wie sich das System bei tatsächlichem Luftstrom, dynamischer Belastung, Vibration und Piloteneingaben verhält.
Für Drohnenmarken, Systemintegratoren und Robotikhersteller erfüllen Standardmotoren möglicherweise nicht vollständig die Anforderungen eines Projekts. Die OEM- und ODM-Entwicklung ermöglicht es, die Motorleistung rund um das Endprodukt zu optimieren, anstatt das Produkt an einen generischen Motor anzupassen.
Zhongshan Yuhang Power Technology Co., Ltd. unterstützt die Anpassung bürstenloser Motoren für FPV-Drohnen, UAV-Plattformen, RC-Autos, Hochgeschwindigkeitsventilatoren, kardanische Kamerasysteme, Flugzeuge, Roboterstaubsauger und Unterwasserroboter.
- Statordurchmesser und -höhe
- KV-Wicklung
- Magnetqualität und Lichtbogendesign
- Kupferdrahtspezifikation
- Schaftdurchmesser und Schaftmaterial
- Lagertyp und Lagerhaltbarkeit
- Motorglockenstruktur
- Montagelochmuster
- Kabellänge und Anschlussoptionen
- Oberflächenveredelung und Private-Label-Logo
- Propellermontagesystem
- Thermisches Design und Kühloptimierung
- Anforderungen an Qualitätskontrolle und Dauertests
Ein praktisches OEM-Gespräch sollte mit der endgültigen Anwendung beginnen – nicht einfach mit einer Anfrage nach „einem Drohnenmotor“. Ein Motorenlieferant kann genauere Empfehlungen geben, wenn der Kunde die angestrebte Rahmengröße, das Propellermodell, die Batteriespannung, das Gesamtgewicht, die Nutzlast, die erforderliche Flugzeit, die erwartete Arbeitsumgebung und das Produktionsvolumen mitteilt.
Für FPV-Drohnenanwendungen muss ein erfolgreiches Motordesign ein Gleichgewicht zwischen geringem Gewicht, schneller Reaktion, Drehmoment, Effizienz, Kühlung und mechanischer Haltbarkeit herstellen.
Der sichere Betrieb einer Drohne erfordert mehr als die Auswahl guter Motoren und Batterien. Piloten und Betreiber müssen ihre örtlichen Luftfahrtvorschriften, Luftraumbeschränkungen, Registrierungsregeln und Fernidentifizierungsanforderungen befolgen.
In den Vereinigten Staaten fallen viele kommerzielle Klein-UAS-Einsätze unter FAA Part 107. Die FAA gibt an, dass Part 107-Piloten jede verwendete Drohne gemäß Part 107 registrieren müssen und der verantwortliche Fernpilot im Besitz eines Fernpilotenzertifikats sein oder von jemandem beaufsichtigt werden muss, der im Besitz eines Fernpilotenzertifikats ist.
Die FAA legt außerdem fest, dass Betreiber bemannte Flugzeuge meiden, die Sichtlinie wahren, unvorsichtigen oder rücksichtslosen Betrieb vermeiden und die geltenden Beschränkungen für den Betrieb über Personen und im kontrollierten Luftraum einhalten müssen.
Für Drohnen, die eine FAA-Registrierung erfordern, ist im Allgemeinen eine Remote-ID erforderlich, es sei denn, sie werden in einem anerkannten Identifikationsbereich betrieben oder erfüllen eine andere anwendbare Ausnahme.
Die Regeln variieren je nach Land, Missionstyp, Flugzeuggewicht, Nutzlast und Betriebsumgebung. Informieren Sie sich immer über die aktuellen Anforderungen der Zivilluftfahrtbehörde des Landes, in dem die Drohne geflogen werden soll.
Eine Quadrocopter-Drohne ist ein viermotoriges UAV, das durch präzise koordinierten Propellerschub Auftrieb erzeugt und Bewegungen steuert. Seine vertikale Startfähigkeit, sein stabiler Schwebeflug, seine kompakte Struktur und sein skalierbares Design machen es nützlich für FPV-Flüge, Luftaufnahmen, Inspektionen, Kartierungen, öffentliche Sicherheit, Landwirtschaft und viele andere professionelle Missionen.
Die besten Ergebnisse erzielen Sie, wenn Sie den Motor nicht als isoliertes Teil behandeln. Der bürstenlose Drohnenmotor, der Propeller, der Regler, die Batterie, der Rahmen und die Nutzlast müssen als ein einziges Antriebssystem konstruiert werden.
Zhongshan Yuhang Power Technology Co., Ltd. bietet FPV-Drohnenmotoren und maßgeschneiderte bürstenlose Motorlösungen für Drohnenhersteller, UAV-Integratoren, Entwickler von Industrieanlagen und OEM/ODM-Kunden.
Eine Drohne ist ein allgemeiner Begriff für ein unbemanntes Flugsystem. Ein Quadrocopter ist ein Drohnentyp, der genau vier Motoren und vier Propeller verwendet. Starrflügler-UAVs, Hexacopter, Oktokopter und Hybrid-VTOL-Flugzeuge sind ebenfalls Drohnen, aber keine Quadcopter.
Ein Fluglotse nutzt Daten von Sensoren wie Gyroskopen und Beschleunigungsmessern, um Orientierungsänderungen zu erkennen. Es ändert kontinuierlich die Geschwindigkeit einzelner Motoren über die ESCs, um die Neigung zu korrigieren, den Schwebeflug aufrechtzuerhalten und auf Pilotenbefehle zu reagieren.
Die meisten modernen Quadcopter verwenden bürstenlose Gleichstrommotoren, da diese im Vergleich zu Bürstenmotoren einen hohen Wirkungsgrad, eine schnelle Reaktion, ein starkes Leistungsgewicht und einen geringeren Wartungsaufwand bieten. Der Motor muss korrekt auf Propeller, Batteriespannung, Regler und Flugzeuggewicht abgestimmt sein.
Ein herkömmlicher Quadcopter kann nach dem Verlust eines Motors normalerweise keinen kontrollierten Flug mehr aufrechterhalten, da das Flugzeug die ausgewogene Schub- und Drehmomentkontrolle verliert. Anwendungen, die eine Antriebsredundanz erfordern, können stattdessen einen Hexakopter oder Oktokopter verwenden.
Die Flugzeit variiert stark. Aufgrund der hohen Manövriergeschwindigkeit fliegen FPV-Drohnen oft nur wenige Minuten. Consumer-Kameradrohnen fliegen möglicherweise viel länger, während Unternehmensplattformen größere Batteriesysteme verwenden können. Die tatsächliche Lebensdauer hängt von der Batteriekapazität, dem Flugzeuggewicht, der Motoreffizienz, dem Propellerdesign, dem Wind, der Temperatur, der Nutzlast und dem Flugstil ab.
1. JAHREE. '[Was ist eine Quadrocopter-Drohne? Funktionen und Verwendungsmöglichkeiten ].' Originalartikel überprüft und für diesen erweiterten Leitfaden neu strukturiert; Quelle für die Kerndefinition des Quadrocopters, Erklärung des Vier-Rotor-Fluges, Komponentenübersicht, Drohnenkategorien und primäre Anwendungsfälle. [yrdrone ]
2. Unbemannte Systemtechnologie. '[Motor- und Propelleranpassung für Drohnenantriebssysteme ].' Referenz für Antriebssystemanpassungskonzepte, einschließlich Überlegungen zu Motor, Propeller, Batterie, Drehmoment, Strom und Leistung. [unbemannteSystemtechnik ]
3. T-Motor. '[Leitfaden zur Abstimmung von Drohnenmotoren und Propellern: KV, Größe und Effizienz ].' Referenz zur KV-Interpretation, Propelleranpassung, Leistungstests, Stromüberwachung und Temperaturüberprüfung. [shop.tmotor ]
4. Rotorama. '[Motoren ].' Referenz für die allgemeine vierstellige Namenskonvention für bürstenlose Motorstatoren und deren Zusammenhang mit Motorgröße und Drehmomenteigenschaften. [Rotorama ]
5. Federal Aviation Administration. '[Zertifizierte Fernpiloten, einschließlich kommerzieller Betreiber ].' Referenz für Informationen zur US-Registrierung, Fern-ID und Fernpilot-Zertifikat. [faa ]
6. Federal Aviation Administration. '[Vorschriften für kleine unbemannte Flugzeugsysteme Teil 107 ].' Referenz für kommerzielle kleine UAS-Betriebsanforderungen, Sichtlinienerwartungen, Registrierung und Pilotenzertifizierungsregeln. [faa ]
7. Nationales Institut für Standards und Technologie. '[NIST-Preisherausforderung startet Forschung für unbemannte Flugzeuge in Such- und Rettungsdiensten ].' Referenz für den Forschungskontext Such- und Rettungsdienste und UAS im Bereich der öffentlichen Sicherheit. [nist ]
8. Elektronischer Code of Federal Regulations. '[14 CFR Part 107 Small Unmanned Aircraft Systems ].' Referenz für den aktuellen US-Regulierungstext zum Betrieb kleiner UAS und zu Anforderungen an den sicheren Betrieb vor dem Flug. [ecfr ]


