Language


Vues : 242 Auteur : Yuhang Power Heure de publication : 2026-09-20 Origine : Site


Menu Contenu
● Qu'est-ce qu'un drone quadricoptère ?
● Comment vole un drone quadricoptère ?
>> Les cinq mouvements de base du quadricoptère
● Principaux composants d'un drone quadricoptère
>> 2. Moteurs de drones sans balais
>> 3. Hélices
>> 4. Contrôleurs de vitesse électroniques
● Principales caractéristiques des drones quadricoptères
>> Décollage et atterrissage verticaux
● Types de quadricoptères par conception et application
>> Configurations de châssis de quadricoptère
>> Catégories de quadricoptères par utilisation
● Applications professionnelles des drones quadricoptères
>> Photographie aérienne et FPV cinématographique
>> Inspection des infrastructures
>> Cartographie, arpentage et construction
>> Surveillance de l'agriculture et de l'environnement
>> Recherche, sauvetage et sécurité publique
● Comment choisir le bon système de moteur quadricoptère
>> Étape 1 : Définir la mission de l'avion
>> Étape 2 : Calculer la marge de poussée requise
>> Étape 3 : faire correspondre la taille du moteur, le KV et l'hélice
>> Étape 4 : Valider via des tests sur banc et en vol
● Solutions de moteurs de quadricoptère OEM et ODM
>> Options de personnalisation pour les moteurs de drones sans balais
● Considérations relatives à la sécurité et à la réglementation des quadricoptères
>> 1. Quelle est la différence entre un quadricoptère et un drone ?
>> 2. Comment un quadricoptère reste-t-il stable dans les airs ?
>> 3. Quel type de moteur un quadricoptère utilise-t-il ?
>> 4. Un quadricoptère peut-il voler si un moteur tombe en panne ?
>> 5. Combien de temps un drone quadricoptère peut-il voler ?
UN Le drone quadricoptère est un avion sans pilote qui utilise quatre moteurs et hélices contrôlés indépendamment pour soulever, planer, tourner et se déplacer dans les airs. Sa combinaison de décollage vertical, de vol stationnaire précis, de structure compacte et de contrôle réactif a fait du quadricoptère l'une des configurations de drones les plus utilisées pour le vol FPV, l'imagerie aérienne, l'inspection, la cartographie, la sécurité publique et les applications industrielles personnalisées.
Pour les ingénieurs, les marques de drones et les développeurs d’équipements professionnels, un quadricoptère est cependant plus qu’un avion à quatre hélices. Il s'agit d'un système de propulsion intégré dans lequel le Le moteur de drone sans balais , l'hélice, l'ESC, la batterie, le cadre, le contrôleur de vol et la charge utile doivent fonctionner ensemble. Une inadéquation dans une pièce peut réduire la poussée, créer des vibrations, raccourcir le temps de vol ou provoquer une surchauffe.
À Zhongshan Yuhang Power Technology Co., Ltd. , nous développons et fabriquons Moteurs de drones FPV et autres solutions de moteurs sans balais pour drones, drones de course FPV, véhicules RC, ventilateurs à grande vitesse, caméras à cardan, avions, systèmes d'aspiration robotisés et robotique sous-marine. Ce guide explique comment fonctionnent les quadricoptères, comment sélectionner les bons composants, où les drones quadricoptères sont utilisés et ce que les acheteurs OEM et ODM doivent évaluer avant de développer un projet de drone personnalisé.
Un drone quadricoptère , également appelé drone quadricoptère ou drone quadrirotor, est un type de véhicule aérien sans pilote doté de quatre moteurs et de quatre hélices. Chaque moteur repose sur un bras s'étendant à partir d'un cadre central. Vu de dessus, l'avion a généralement une disposition en forme de X , , en forme de H , ou moins communément, en forme de plus .
Le mot « drone » est large. Il peut décrire de nombreux types d’avions sans pilote, notamment :
- Drones à voilure fixe
- Quadricoptères
- Hexacoptères
- Octocoptères
- Avion hybride VTOL
- Hélicoptères monorotor
- Drones de livraison
- Drones de course FPV
Un quadricoptère est donc un type spécifique de drone. Tous les quadricoptères sont des drones, mais tous les drones ne sont pas des quadricoptères.
La configuration à quatre moteurs est populaire car elle offre un équilibre efficace entre simplicité structurelle, contrôlabilité, flexibilité de la charge utile et coût. Contrairement à un hélicoptère traditionnel, un quadricoptère ne dépend pas d'un mécanisme complexe de plateau cyclique ou d'un système de rotor à pas variable pour contrôler le mouvement. Au lieu de cela, il modifie la vitesse des moteurs sans balais individuels pour ajuster la poussée et l'attitude.
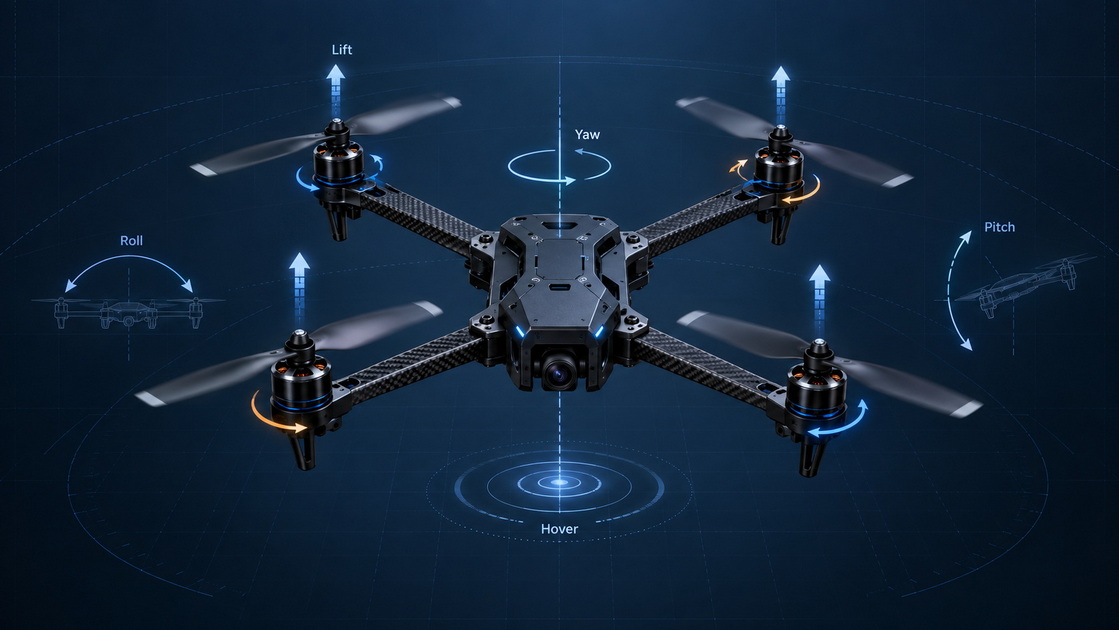
Un quadricoptère crée une portance lorsque ses hélices tournent et poussent l'air vers le bas. Selon la troisième loi du mouvement de Newton, le flux d'air descendant génère une force de réaction ascendante qui soulève l'avion.
Le contrôleur de vol du drone surveille en permanence les données des capteurs et ajuste la vitesse du moteur plusieurs fois par seconde. Son gyroscope et son accéléromètre aident l'avion à détecter les changements d'inclinaison, de rotation, d'accélération et d'orientation. Le contrôleur de vol envoie ensuite des commandes aux ESC, qui régulent la puissance de chaque moteur sans balais.
Un quadricoptère utilise normalement deux hélices tournant dans le sens des aiguilles d'une montre et deux hélices tournant dans le sens inverse des aiguilles d'une montre.
Cet arrangement est essentiel car chaque moteur en rotation crée un couple. Si les quatre moteurs tournaient dans le même sens, le corps du drone tournerait dans le sens opposé. En utilisant des directions de moteur opposées, les forces de couple s'annulent pendant un vol stable.
Le résultat est une plate-forme contrôlée et stable qui peut planer et manœuvrer sans rotor de queue.
| du mouvement de vol | du changement de vitesse du moteur | Résultat |
|---|---|---|
| Flotter | Les quatre moteurs produisent une poussée égale | Le drone reste approximativement à la même altitude et position |
| Montée et descente | Tous les moteurs accélèrent ou ralentissent ensemble | Le drone monte ou descend |
| Pas | Changements de poussée des moteurs avant et arrière | Le drone s'incline vers l'avant ou vers l'arrière |
| Rouler | Changements de poussée des moteurs gauche et droit | Le drone s'incline à gauche ou à droite |
| Embardée | Les paires de moteurs dans le sens horaire et antihoraire changent de vitesse relative | Le drone tourne autour de son axe vertical |
Par exemple, pour avancer, les moteurs arrière augmentent généralement la vitesse tandis que les moteurs avant réduisent légèrement la vitesse. L'avion s'incline vers l'avant, dirigeant une partie de sa poussée totale vers l'avant tout en produisant suffisamment de portance verticale pour rester en l'air.
C'est pourquoi le temps de réponse du moteur est important. La réponse rapide et constante du moteur sans balais améliore le contrôle du drone, en particulier dans les courses FPV, le vol libre, le tournage dynamique et les missions industrielles de précision.

Chaque quadricoptère utilise la même chaîne fonctionnelle de base :
Batterie → ESC → Moteur sans balais → Hélice → Poussée
Le contrôleur de vol coordonne cette chaîne en convertissant les entrées du pilote ou les données de mission autonome en commandes précises de vitesse du moteur.
Le châssis est la plateforme structurelle du drone. Il contient les moteurs, l’électronique, la batterie, la caméra, le train d’atterrissage, les antennes et la charge utile.
Les matériaux de cadre courants comprennent :
- Fibre de carbone : légère, rigide et largement utilisée dans les drones FPV et les drones professionnels
- Plastique moulé par injection : courant dans les drones grand public et jouets
- Alliages d'aluminium : utilisés dans certaines structures industrielles et supports de composants
- Matériaux composites : utilisés là où la résistance, le poids et la résistance aux vibrations doivent être équilibrés
L'empattement du cadre (la distance diagonale entre les moteurs) aide à déterminer la taille d'hélice compatible. Un cadre compact peut convenir à des hélices de 2 ou 3 pouces, tandis que des cadres plus grands peuvent prendre en charge des systèmes de propulsion de 5 pouces, 7 pouces, 10 pouces ou plus.
Un quadricoptère a un moteur par bras. La plupart des FPV et quadricoptères professionnels modernes utilisent des moteurs à courant continu sans balais , communément appelés moteurs BLDC.
Les moteurs sans balais sont préférés car ils offrent :
- Rapport puissance/poids élevé
- Réponse rapide de l'accélérateur
- Longue durée de vie lorsqu'il est correctement conçu
- Faible entretien par rapport aux moteurs à balais
- Bonne efficacité à haut régime
- Contrôle électronique précis de la vitesse
Les spécifications du moteur utilisent souvent un code de stator à quatre chiffres, tel que 1404, 1505, 2207, ou 2806.5. Les deux premiers chiffres identifient généralement le diamètre du stator, tandis que les deux seconds identifient la hauteur du stator en millimètres. Cette géométrie du stator affecte le potentiel de couple, le poids, le comportement thermique et la compatibilité de l'hélice.
Par exemple :
| Taille du moteur FPV | Application typique | Caractéristiques générales |
|---|---|---|
| 1103 à 1404 | Petits whoops, drones de 2 pouces à légers de 3 pouces | Faible masse et réponse rapide |
| 1404 à 1505 | Drones FPV de 3 pouces à 3,5 pouces | Équilibre entre efficacité et poussée |
| 2004 à 2207 | Drones de freestyle et de course de 4 à 5 pouces | Forte accélération et contrôle de l'hélice |
| 2306 à 2806,5 | Plateformes FPV de 5 pouces à longue portée et plus grandes | Couple plus élevé et support d'hélice plus lourd |
La sélection du moteur ne doit jamais dépendre uniquement de la taille du stator. Le bon choix nécessite de prendre en compte la valeur nominale KV, la tension de la batterie, le diamètre de l'hélice, le pas, le nombre de pales, le poids de l'avion, le rapport cyclique et la réserve de poussée requise..
L'hélice convertit le régime et le couple du moteur en poussée. C’est l’un des composants les plus importants de l’ensemble du système de propulsion du drone.
Une hélice est généralement spécifiée par :
- Diamètre : la largeur totale de l'hélice
- Pas : la distance théorique à laquelle l'hélice avancerait en une rotation
- Nombre de lames : deux lames, trois lames, quatre lames ou plus
- Matériau : plastique, polycarbonate, composite renforcé, fibre de carbone et autres
- Sens de rotation : dans le sens horaire ou antihoraire
Une hélice plus grande, à pas plus élevé ou multipale crée généralement une charge aérodynamique plus importante. Cela peut produire une adhérence ou une poussée plus forte, mais cela nécessite également plus de couple moteur et peut augmenter la consommation de courant.
C'est pourquoi les hélices doivent être soigneusement adaptées au moteur et à la batterie. Une inadéquation moteur-hélice peut entraîner un mauvais temps de vol, une température élevée du moteur, une réactivité réduite et une surcharge de l'ESC.
Un contrôleur de vitesse électronique , ou ESC, régule la puissance électrique de la batterie au moteur.
L'ESC reçoit une commande d'accélérateur du contrôleur de vol et crée les signaux électriques triphasés chronométrés qui font tourner le moteur sans balais. Dans un quadricoptère, les constructeurs peuvent utiliser :
- Quatre ESC individuels, un pour chaque moteur
- Un ESC compact 4-en-1 , contenant quatre circuits ESC sur une seule carte
Pour les drones FPV, la sélection de l'ESC doit prendre en compte :
- Courant nominal continu
- Courant d'éclatement
- Compatibilité tension batterie
- Protocole du micrologiciel
- Fréquence PWM
- Conditions de refroidissement
- Demande de courant du moteur et de l'hélice
Un courant nominal ESC plus élevé ne rend pas automatiquement un système plus puissant. Il fournit une marge électrique, mais le moteur, la batterie, le câblage et le système d'hélice doivent également gérer la charge en toute sécurité.
Le contrôleur de vol est le cerveau électronique du quadricoptère. Il lit les commandes du pilote et les données des capteurs, puis effectue des corrections rapides pour stabiliser l'avion.
Les capteurs embarqués typiques comprennent :
- Gyroscope
- Accéléromètre
- Baromètre
- Magnétomètre
- Récepteur GPS ou GNSS
- Boussole
- Capteur de flux optique
- Caméra ou capteur de vision dans les systèmes avancés
Dans un drone FPV, le contrôleur de vol aide à maintenir le contrôle lors des virages rapides, des retournements, des roulades, des plongées et des changements brusques des gaz. Dans un drone professionnel, il peut également gérer des missions de points de cheminement, le géorepérage, le retour à la maison, le maintien de position et les itinéraires d'inspection automatisés.
Les batteries au lithium-polymère, généralement appelées batteries LiPo , sont largement utilisées dans les FPV et les quadricoptères hautes performances, car elles peuvent fournir un courant élevé dans un boîtier compact.
La tension de la batterie est généralement décrite par le nombre de cellules :
| Type de batterie | Tension nominale | Utilisation typique |
|---|---|---|
| LiPo 2S | 7,4 V | De minuscules drones et des micro-constructions légères |
| LiPo 3S | 11,1 V | Drones FPV plus petits et systèmes d'entrée de gamme |
| LiPo 4S | 14,8 V | Commun aux drones FPV de 3 à 5 pouces |
| LiPo 6S | 22,2 V | Drones de freestyle et de course performants |
| 8S et supérieur | 29,6 V+ | Plateformes de drones lourds, industriels et spécialisés |
La batterie affecte non seulement le temps de vol, mais également la vitesse du moteur, la demande de courant, l'affaissement de tension et la chaleur. Un système à tension plus élevée peut réduire le courant pour le même besoin de puissance, mais il doit utiliser des moteurs, des ESC, des condensateurs et un câblage conçus pour cette tension.
Les quadricoptères restent populaires car leur conception offre des avantages pratiques tant aux utilisateurs occasionnels que professionnels.
Un quadricoptère peut décoller et atterrir verticalement. Il n’a pas besoin de piste, de catapulte ou de grande zone de lancement.
Cela le rend pratique pour :
- Inspection du toit
- Documentation de chantier
- Opérations de recherche forestière
- Enquêtes sur les équipements offshore
- Vidéographie urbaine
- Intervention d'urgence
Contrairement aux drones à voilure fixe, un quadricoptère peut maintenir une position stationnaire dans les airs. Cette capacité est essentielle lorsqu'un drone doit inspecter un point spécifique sur un pont, une tour, un pipeline, un panneau solaire ou une façade de bâtiment.
La stabilité du vol stationnaire ne dépend pas seulement du GPS. Cela dépend également de faibles vibrations, d'un équilibre correct du moteur, d'hélices efficaces, de contrôleurs réactifs, de l'étalonnage des capteurs et de paramètres de commande de vol bien réglés.
Les quadricoptères peuvent rapidement changer de direction, tourner sur place et voler dans des espaces confinés. Les quadricoptères FPV sont particulièrement connus pour leur vitesse et leur agilité.
Cela les rend précieux pour :
- Course
- Vol libre
- Inspection intérieure
- Des travellings cinématographiques
- Évaluation d'urgence
- Navigation en espace confiné
La même architecture de base du quadricoptère peut passer d'un drone intérieur de la taille d'une paume à un drone industriel lourd. Les concepteurs peuvent modifier la taille du moteur, le diamètre de l'hélice, la résistance du châssis, la capacité de la batterie et les systèmes de charge utile pour les adapter à une mission spécifique.
Cependant, un quadricoptère présente une limitation importante : dans une configuration conventionnelle à quatre moteurs, la panne d'un moteur, d'un ESC, d'une hélice ou d'une connexion majeure empêche généralement le vol contrôlé. Les missions nécessitant une redondance plus élevée peuvent nécessiter une plate-forme hexacoptère ou octocoptère.
| de configuration de châssis | Caractéristiques de conception | Utilisation courante |
|---|---|---|
| Configuration X | Quatre bras forment une forme en X | FPV, drones grand public, drones industriels |
| Configuration H | Bras parallèles avec une zone centrale du corps plus grande | Plateformes de caméras et constructions de charges utiles personnalisées |
| Configuration Plus | Un moteur est tourné vers l'avant | Conceptions éducatives et héritées |
| Configuration canalisée | Les hélices sont protégées par des conduits ou des gardes | Cinewhoops et drones d’inspection intérieure |
La configuration X est la plus courante car elle offre une manipulation équilibrée et permet à une caméra frontale de s'asseoir entre les bras avant.
| Type de quadricoptère | Plage de tailles commune | Application typique |
|---|---|---|
| Petit cri | 65 mm à 85 mm | Vol en salle et pratique débutant |
| Drone Micro-FPV | 2 pouces à 3 pouces | Course légère, vol cinématique, freestyle compact |
| Drone FPV libre | 3 pouces à 5 pouces | Contenu de vol acrobatique et de caméra d'action |
| Drone FPV longue portée | 4 pouces à 7 pouces | Vol à distance et exploration |
| Drone-caméra | 250 g à 1 kg+ | Photographie, vidéo et création de contenu |
| Quadricoptère industriel | 1kg à 4kg+ | Inspection, cartographie, sécurité publique, agriculture |
| Drone lourd | 4kg+ | Charges utiles professionnelles, LiDAR, pulvérisation, logistique |
La capacité d'un quadricoptère à planer, à se lancer verticalement et à transporter des caméras ou des capteurs le rend adapté à de nombreuses missions commerciales et industrielles.
Les drones-caméras et les quadricoptères FPV ont changé la façon dont les entreprises capturent le contenu aérien. Les sociétés immobilières, les équipes de tournage, les organisateurs d'événements sportifs, les marques touristiques et les spécialistes du marketing industriel utilisent des drones pour obtenir des perspectives difficiles ou coûteuses à capturer depuis le sol.
Les drones FPV ajoutent une perspective dynamique. Leurs cadres compacts, leurs rapports poussée/poids élevés et leur contrôle manuel peuvent créer des images rapides et immersives dans des espaces restreints, autour des structures et à proximité d'objets en mouvement.
Les quadricoptères peuvent inspecter des actifs tels que :
- Lignes électriques
- Les éoliennes
- Tours de communication
- Ponts
- Panneaux solaires
- Pipelines
- Toitures industrielles
- Façades de grande hauteur
Pour ces missions, un vol stationnaire stable et de faibles vibrations sont aussi importants que la vitesse maximale. La qualité du moteur, l’équilibre de l’hélice, la fiabilité de l’ESC et une conception thermique efficace influencent tous la qualité de l’image et la fiabilité de la mission.
Les quadricoptères équipés de caméras haute résolution, de systèmes RTK GNSS et d'un logiciel de cartographie approprié peuvent collecter des images pour les orthomosaïques, les modèles 3D, les mesures volumétriques et les rapports d'avancement du site.
Le quadricoptère est particulièrement utile sur les sites plus petits ou complexes où le décollage vertical, l'imagerie à courte portée et le maintien de la position sont plus utiles que la longue autonomie d'un avion à voilure fixe.
Les drones peuvent aider les producteurs et les équipes des services agricoles à surveiller le stress des cultures, les conditions d'irrigation, les dégâts causés par les ravageurs, le drainage et la variabilité des champs. Les caméras multispectrales peuvent identifier les changements difficilement visibles dans les images RVB standard.
Pour les travaux de pulvérisation et de charge utile lourde, les concepteurs doivent soigneusement calculer la marge de poussée, la capacité de la batterie, le poids total, le refroidissement du moteur et la redondance. En fonction de la charge utile et du profil de risque, une configuration multirotor plus grande peut être plus appropriée qu'un quadricoptère.
Les équipes de sécurité publique utilisent des quadricoptères équipés de caméras thermiques, de caméras zoom, de projecteurs, de haut-parleurs et de liaisons vidéo en direct pour évaluer les scènes d'urgence et rechercher des terrains difficiles. Le NIST a soutenu des programmes de recherche et de remise en question visant à améliorer la capacité des UAS pour les opérations de recherche et de sauvetage des premiers intervenants.
Pour ces applications, la fiabilité est essentielle à la mission . Le système de propulsion doit tolérer des conditions météorologiques changeantes, le poids de la charge utile, un déploiement rapide, de longues périodes de vol stationnaire et des cycles de vol répétés.

Un quadricoptère fiable commence par une bonne adéquation du système de propulsion. Dans les travaux pratiques d'ingénierie, le bon moteur n'est sélectionné qu'après que le concepteur a défini la mission de l'avion et l'ensemble complet de ses composants.
Commencez par le travail que l’avion doit effectuer.
Posez ces questions :
1. Le drone est-il conçu pour la course, le freestyle, le tournage, l'inspection, la cartographie, la livraison ou toute autre tâche ?
2. Quel est le poids total cible, y compris la batterie et la charge utile ?
3. Quel temps de vol est requis ?
4. Le drone a-t-il besoin d’une accélération à grande vitesse, d’un vol stationnaire stable ou d’une efficacité sur de longues distances ?
5. Le drone fonctionnera-t-il dans des conduits, dans des environnements chauds ou à haute altitude ?
6. Quelles exigences de sécurité ou de redondance s'appliquent ?
Un quadricoptère a besoin d’une poussée totale supérieure à son propre poids. Le ratio exact dépend de la mission.
Rapport poussée/poids = poussée maximale de quatre moteurs/poids total
Pour une plate-forme de caméra fluide, un rapport poussée/poids inférieur peut être réalisable. Pour le freestyle ou la course, un ratio beaucoup plus élevé permet une accélération plus rapide, une récupération plus forte après les plongées et des manœuvres plus réactives.
Par exemple, si un quadricoptère de 700 g utilise quatre moteurs générant chacun 600 g de poussée maximale :
600×4/700=3,43:1
Cela signifie que l’avion a un rapport poussée/poids maximum théorique d’environ 3,4 : 1. La sélection finale nécessite toujours des tests de courant, de température, de temps de vol et de contrôle.
Une règle pratique utile est la suivante :
- Les petites hélices et les avions légers utilisent généralement des moteurs plus petits et peuvent utiliser un KV plus élevé.
- Des hélices plus grandes, un pas plus élevé, plus de pales ou des avions plus lourds nécessitent plus de couple et utilisent souvent des stators plus grands et/ou un KV inférieur.
- Une tension de batterie plus élevée nécessite généralement un moteur KV inférieur pour une charge d'hélice similaire.
- Un moteur doit être testé avec l'hélice finale , et pas seulement à partir de sa fiche technique.
Les ressources d'appariement moteur-hélice soulignent que les performances doivent être vérifiées en fonction de la consommation de courant, de la température, de la poussée et de l'efficacité plutôt que de se fier uniquement au KV ou à la poussée maximale annoncés d'un moteur.

Une évaluation motrice professionnelle doit enregistrer :
- Tension de la batterie
- Tirage actuel
-Puissance d'entrée
- Poussée
- Température du moteur
- Température ESC
- RPM, si disponible
- Niveau de vibrations
- Temps de vol
- Accélérateur en vol stationnaire
- État des roulements après vol
Les tests au banc permettent de comparer les combinaisons de moteur et d’hélice dans des conditions contrôlées. Les essais en vol confirment le comportement du système avec le flux d'air réel, la charge dynamique, les vibrations et les actions du pilote.
Pour les marques de drones, les intégrateurs de systèmes et les fabricants de robotique, les moteurs standards peuvent ne pas répondre pleinement aux exigences d'un projet. Le développement OEM et ODM permet d'optimiser les performances du moteur autour du produit final plutôt que de forcer le produit à s'adapter à un moteur générique.
Zhongshan Yuhang Power Technology Co., Ltd. prend en charge la personnalisation des moteurs sans balais pour les drones FPV, les plates-formes UAV, les voitures RC, les ventilateurs à grande vitesse, les systèmes de caméras à cardan, les avions, les aspirateurs robotiques et les robots sous-marins.
- Diamètre et hauteur du stator
- Enroulement KV
- Qualité magnétique et conception en arc
- Spécification du fil de cuivre
- Diamètre de l'arbre et matériau de l'arbre
- Type de roulement et durabilité du roulement
- Structure moteur-cloche
- Schéma des trous de montage
- Longueur du câble et options de connecteur
- Finition de surface et logo de marque privée
- Système de montage d'hélice
- Conception thermique et optimisation du refroidissement
- Exigences en matière de contrôle qualité et d'essais d'endurance
Une discussion pratique avec l'OEM doit commencer avec l'application finale, et pas simplement avec une demande de « moteur de drone ». Un fournisseur de moteur peut fournir des recommandations plus précises lorsque le client partage la taille de cadre cible, le modèle d'hélice, la tension de la batterie, le poids total, la charge utile, le temps de vol requis, l'environnement de travail attendu et le volume de production.
Pour les applications de drones FPV, une conception de moteur réussie équilibre faible poids, réponse rapide, couple, efficacité, refroidissement et durabilité mécanique.
Le fonctionnement sûr d’un drone nécessite bien plus que la sélection de bons moteurs et de bonnes batteries. Les pilotes et les exploitants doivent respecter leurs réglementations aériennes locales, les restrictions de l'espace aérien, les règles d'enregistrement et les exigences d'identification à distance.
Aux États-Unis, de nombreuses opérations commerciales de petits UAS relèvent de la partie 107 de la FAA. La FAA stipule que les pilotes de la partie 107 doivent enregistrer chaque drone utilisé en vertu de la partie 107 et que le pilote à distance aux commandes doit détenir ou être supervisé par une personne détenant un certificat de pilote à distance.
La FAA stipule également que les exploitants doivent éviter les aéronefs avec pilote, maintenir une ligne de vue visuelle, éviter les opérations imprudentes ou imprudentes et se conformer aux restrictions applicables aux opérations au-dessus de personnes et dans l'espace aérien contrôlé.
L'identification à distance est généralement requise pour les drones qui nécessitent un enregistrement auprès de la FAA, à moins qu'ils ne soient exploités dans une zone d'identification reconnue ou qu'ils ne répondent à une autre exception applicable.
Les règles varient selon le pays, le type de mission, le poids de l'avion, la charge utile et l'environnement opérationnel. Vérifiez toujours les exigences actuelles de l'autorité de l'aviation civile du pays où le drone volera.
Un drone quadricoptère est un drone à quatre moteurs conçu pour générer une portance et contrôler le mouvement grâce à une poussée d'hélice précisément coordonnée. Sa capacité de décollage vertical, son vol stationnaire stable, sa structure compacte et sa conception évolutive le rendent utile pour le vol FPV, l'imagerie aérienne, l'inspection, la cartographie, la sécurité publique, l'agriculture et de nombreuses autres missions professionnelles.
Pour de meilleurs résultats, ne considérez pas le moteur comme une pièce isolée. Le moteur du drone sans balais, l’hélice, l’ESC, la batterie, le châssis et la charge utile doivent être conçus comme un seul système de propulsion.
Zhongshan Yuhang Power Technology Co., Ltd. fournit des moteurs de drones FPV et des solutions de moteurs sans balais personnalisées pour les fabricants de drones, les intégrateurs d'UAV, les développeurs d'équipements industriels et les clients OEM/ODM.
Un drone est un terme général désignant un système d’avion sans pilote. Un quadricoptère est un type de drone qui utilise exactement quatre moteurs et quatre hélices. Les drones à voilure fixe, les hexacoptères, les octocoptères et les avions hybrides VTOL sont également des drones, mais ce ne sont pas des quadricoptères.
Un contrôleur de vol utilise les données de capteurs tels que des gyroscopes et des accéléromètres pour détecter les changements d'orientation. Il modifie en permanence la vitesse des moteurs individuels via les ESC pour corriger l'inclinaison, maintenir le vol stationnaire et répondre aux commandes du pilote.
La plupart des quadricoptères modernes utilisent des moteurs à courant continu sans balais car ils offrent un rendement élevé, une réponse rapide, un rapport puissance/poids élevé et une maintenance réduite par rapport aux moteurs à balais. Le moteur doit être correctement adapté à l'hélice, à la tension de la batterie, à l'ESC et au poids de l'avion.
Un quadricoptère conventionnel ne peut généralement pas maintenir un vol contrôlé après la perte d'un moteur, car l'avion perd le contrôle équilibré de la poussée et du couple. Les applications qui nécessitent une redondance de propulsion peuvent utiliser un hexacoptère ou un octocoptère à la place.
Le temps de vol varie considérablement. Les drones FPV ne volent souvent que quelques minutes en raison de manœuvres à grande puissance. Les drones avec caméra grand public peuvent voler beaucoup plus longtemps, tandis que les plates-formes d'entreprise peuvent utiliser des systèmes de batteries plus gros. L'endurance réelle dépend de la capacité de la batterie, du poids de l'avion, de l'efficacité du moteur, de la conception de l'hélice, du vent, de la température, de la charge utile et du style de vol.
1. YAHREE. '[Qu'est-ce qu'un drone quadricoptère ? Caractéristiques et utilisations ].' Article original révisé et restructuré pour ce guide amélioré ; source de la définition principale du quadricoptère, explication du vol à quatre rotors, aperçu des composants, catégories de drones et principaux cas d'utilisation. [drone ]
2. Technologie des systèmes sans pilote. '[Correspondance moteur et hélice pour les systèmes de propulsion de drones ].' Référence pour les concepts d'appariement du système de propulsion, y compris les considérations relatives au moteur, à l'hélice, à la batterie, au couple, au courant et à la puissance. [technologie des systèmes sans pilote ]
3. Moteur T. '[Guide d'appariement des moteurs de drones et des hélices : KV, taille et efficacité ].' Référence pour l'interprétation du KV, l'appariement des hélices, les tests de performances, la surveillance du courant et la vérification de la température. [boutique.tmotor ]
4. Rotorama. '[Moteurs ].' Référence pour la convention commune de dénomination du stator de moteur sans balais à quatre chiffres et sa connexion aux caractéristiques de taille et de couple du moteur. [rotorama ]
5. Administration fédérale de l'aviation. '[Pilotes à distance certifiés, y compris les opérateurs commerciaux ].' Référence pour l'enregistrement aux États-Unis, l'identification à distance et les informations sur le certificat de pilote à distance. [faa ]
6. Administration fédérale de l'aviation. '[Règlement sur les petits aéronefs sans pilote, partie 107 ].' Référence pour les exigences d'exploitation commerciales des petits UAS, les attentes en matière de visibilité visuelle, les règles d'enregistrement et de certification des pilotes. [faa ]
7. Institut national des normes et de la technologie. '[Le NIST Prize Challenge lance une recherche sur les avions sans pilote dans la recherche et le sauvetage ].' Référence pour le contexte de la recherche sur les UAS en matière de recherche et de sauvetage et de sécurité publique. [nist ]
8. Code électronique des réglementations fédérales. '[14 CFR Part 107 Small Unmanned Aircraft Systems ].' Référence pour le texte réglementaire américain actuel couvrant le fonctionnement des petits UAS et les exigences de sécurité avant le vol. [ecfr ]


