Language


ビュー: 242 著者: Yuhang Power 公開時間: 2026-09-20 起源: サイト


コンテンツメニュー
>> 2 つのモーターが時計回りに回転し、2 つのモーターが反時計回りに回転する理由
>> 3. プロペラ
>> 6. バッテリーシステム
>> 垂直離陸と着陸
>> 安定したホバリング
>> 高い機動性
>> スケーラブルな設計
>> インフラ点検
>> 地図作成、測量、建設
>> 農業と環境モニタリング
>> 捜索、救助、公安
● 適切なクアッドコプター モーター システムを選択する方法
>> ステップ 3: モーターのサイズ、KV、プロペラを一致させる
● OEM および ODM クアッドコプター モーター ソリューション
● 結論
● よくある質問
>> 2. クアッドコプターはどのようにして空中で安定しますか?
>> 3. クアッドコプターにはどのようなタイプのモーターが使用されますか?
>> 4. 1 つのモーターが故障してもクアッドコプターは飛行できますか?
>> 5. クアッドコプタードローンはどのくらいの時間飛行できますか?
● 参考文献
あ クアッドコプター ドローン は、独立して制御される 4 つのモーターとプロペラを使用して、空中を持ち上げ、ホバリングし、回転し、移動する無人航空機です。垂直離陸、正確なホバリング、コンパクトな構造、応答性の高い制御の組み合わせにより、クアッドコプターは、FPV 飛行、航空イメージング、検査、マッピング、公共の安全、およびカスタム産業用途で最も広く使用されている UAV 構成の 1 つになりました。
しかし、エンジニア、ドローン ブランド、専門機器の開発者にとって、クアッドコプターは 4 プロペラ航空機以上のものです。統合推進システムです。 ブラシレス ドローン モーター、プロペラ、ESC、バッテリー、フレーム、フライト コントローラー、ペイロードは連携して動作する必要があります。一部の部品の不一致により、推力が低下したり、振動が発生したり、飛行時間が短縮されたり、過熱が発生したりする可能性があります。
で 中山余航電力技術有限公司は開発、製造を行っております。 FPV ドローン モーターおよびその他のブラシレス モーター ソリューション。 UAV、FPV レーシング ドローン、RC 車両、高速ファン、ジンバル カメラ、航空機、ロボット掃除機システム、水中ロボット向けのこのガイドでは、クアッドコプターの仕組み、適切なコンポーネントの選択方法、クアッドコプター ドローンの使用場所、カスタム ドローン プロジェクトを開発する前に OEM および ODM 購入者が評価すべきことについて説明します。
クアッド コプター ドローン は、クアッドコプター UAV またはクアローター ドローンとも呼ばれ、4 つのモーターと 4 つのプロペラを備えた無人航空機の一種です。各モーターは中央のフレームから伸びるアームに取り付けられています。上から見ると、航空機は通常 X 字型、 , H 字型、またはそれほど一般的ではありませんが プラス型の レイアウトを持っています。
「ドローン」という言葉は幅広い意味を持ちます。次のようなさまざまな種類の無人航空機を記述することができます。
- 固定翼無人航空機
- クアッドコプター
- ヘキサコプター
- オクトコプター
- ハイブリッド VTOL 航空機
- シングルローターヘリコプター
- 配送用ドローン
- FPVレーシングドローン
したがって、クアッドコプターは特殊なタイプのドローンです。 すべてのクアッドコプターはドローンですが、すべてのドローンがクアッドコプターであるわけではありません。
4 モーターのレイアウトは、構造の単純さ、制御性、積載量の柔軟性、コストの効果的なバランスを提供するため、人気があります。従来のヘリコプターとは異なり、クアッドコプターは動きを制御するために複雑な斜板機構や可変ピッチ ローター システムに依存しません。代わりに、個々のブラシレスモーターの速度を変更して推力と姿勢を調整します。
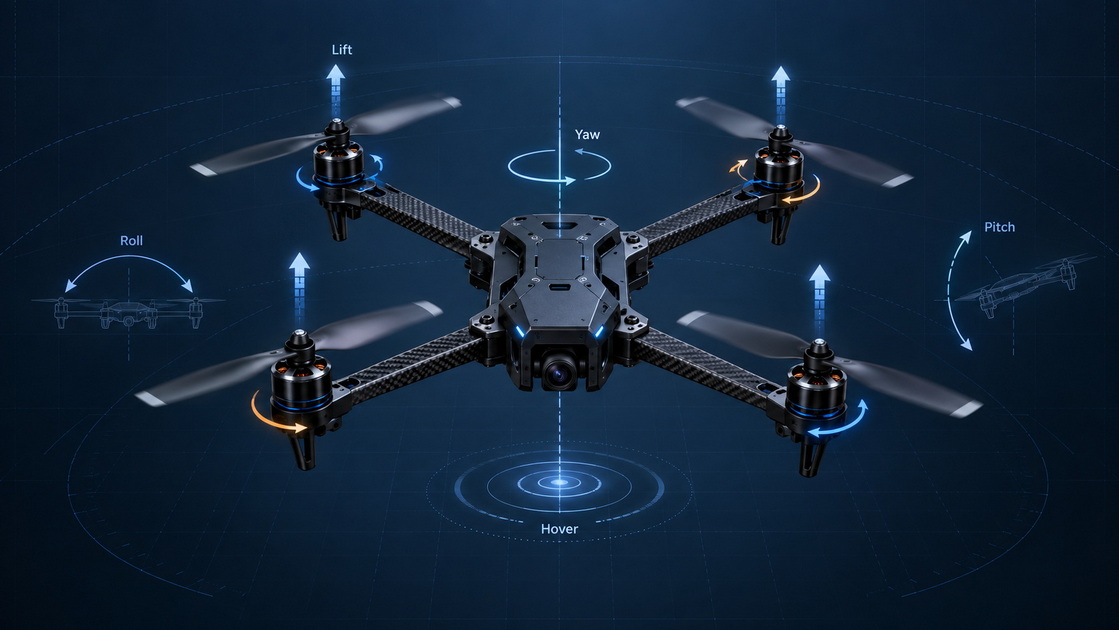
クアッドコプターは、プロペラが回転して空気を下に押すと揚力が発生します。ニュートンの運動の第 3 法則によれば、下向きの空気流は航空機を持ち上げる上向きの反力を生成します。
ドローンのフライト コントローラーはセンサー データを常に監視し、モーターの速度を 1 秒間に何度も調整します。ジャイロスコープと加速度計は、航空機が傾き、回転、加速度、方向の変化を検出するのに役立ちます。次に、フライト コントローラーは ESC にコマンドを送信し、ESC が各ブラシレス モーターへの電力を調整します。
クアッドコプターは通常、時計回りに回転するプロペラを 2 つと、反時計回りに回転するプロペラを 2 つ使用します。
回転するモーターごとにトルクが発生するため、この配置は不可欠です。 4 つのモーターがすべて同じ方向に回転すると、ドローン本体は逆方向に回転します。反対のモーター方向を使用することにより、安定した飛行中にトルク力が互いに打ち消し合います。
その結果、テール ローターなしでホバリングや操縦ができる、制御された安定したプラットフォームが実現しました。
| 飛行動作 | モーター速度の変化 | 結果 |
|---|---|---|
| ホバー | 4 つのモーターはすべて同じ推力を生成します | ドローンはほぼ同じ高度と位置を維持します |
| 登りと下り | すべてのモーターが一緒に加速または減速します | ドローンが上昇または下降する |
| ピッチ | 前後モーター推力変化 | ドローンが前方または後方に傾く |
| ロール | 左右のモーター推力変化 | ドローンが左右に傾く |
| ヨー | 時計回りと反時計回りのモーターのペアは相対速度を変化させます | ドローンは垂直軸を中心に回転します |
たとえば、前進する場合、通常、後部のモーターは速度を上げますが、前部のモーターは速度をわずかに下げます。航空機は前方に傾き、空中を維持するのに十分な垂直揚力を生成しながら、総推力の一部を前方に向けます。
これが、モーターの応答時間が重要となる理由です。 高速で一貫したブラシレス モーターの応答により、特に FPV レース、フリースタイル飛行、ダイナミックな撮影、精密な産業ミッションにおいて、ドローンの制御が向上します。

すべてのクアッドコプターは同じ基本的な機能チェーンを使用します。
バッテリー→ESC→ブラシレスモーター→プロペラ→推力
フライト コントローラーは、パイロット入力または自律ミッション データを正確なモーター速度コマンドに変換することで、このチェーンを調整します。
フレームはドローンの構造プラットフォームです。モーター、電子機器、バッテリー、カメラ、着陸装置、アンテナ、ペイロードを収納します。
一般的なフレーム素材には次のようなものがあります。
- カーボンファイバー: 軽量で剛性があり、FPV ドローンやプロ仕様の UAV で広く使用されています。
- 射出成形プラスチック: 民生用ドローンや玩具用ドローンに一般的
- アルミニウム合金: 厳選された産業構造物およびコンポーネントマウントに使用されています
- 複合材料: 強度、重量、耐振動性のバランスが必要な場合に使用されます。
フレームのホイールベース (モーター間の対角距離) は、互換性のあるプロペラのサイズを決定するのに役立ちます。コンパクトなフレームは 2 インチまたは 3 インチのプロペラに適しており、より大きなフレームは 5 インチ、7 インチ、10 インチ、またはそれ以上の推進システムをサポートできます。
クアッドコプターにはアームごとに 1 つのモーターが搭載されています。最新の FPV およびプロ用クアッドコプターのほとんどは ブラシレス DC モーターを使用しています。、一般的に BLDC モーターと呼ばれる
ブラシレス モーターは、次のような利点があるため推奨されます。
- 高いパワーウェイトレシオ
- 速いスロットル応答
- 正しく設計された場合、長寿命
- ブラシ付きモーターと比較してメンテナンスが少なくて済みます
- 高回転での優れた効率
- 正確な電子速度制御
モーターの仕様では、多くの場合、 の 4 桁のステーター コードが使用されます 1404, 1505, 2207、 、 など 2806.5。通常、最初の 2 桁はステータの直径を示し、次の 2 桁はステータの高さをミリメートル単位で示します。このステーターの形状は、トルクの可能性、重量、熱的挙動、およびプロペラの互換性に影響します。
例:
| FPV モーターのサイズ | 代表的なアプリケーション | 一般的な特性 |
|---|---|---|
| 1103年から1404年 | 小さなおっと、2 インチから軽量の 3 インチのドローン | 軽量かつ素早い応答 |
| 1404年から1505年 | 3インチ~3.5インチのFPVドローン | 効率と推力のバランス |
| 2004 年から 2207 年まで | 4 インチから 5 インチのフリースタイルおよびレーシング ドローン | 強力な加速とプロペラ制御 |
| 2306~2806.5 | 5 インチから長距離および大型の FPV プラットフォーム | より高いトルクとより重いプロペラサポート |
モーターの選択は、ステーターのサイズだけに依存してはいけません。正しい選択をするには 、KV 定格、バッテリー電圧、プロペラ直径、ピッチ、ブレード数、航空機重量、デューティ サイクル、および必要な推力予備を考慮する必要があります。.
プロペラはモーターの回転数とトルクを推力に変換します。これは、ドローン推進システム全体の中で最も重要なコンポーネントの 1 つです。
プロペラは通常、次のように指定されます。
- 直径: プロペラの全幅
- ピッチ: プロペラが 1 回転で前進する理論上の距離
- 刃数: 2枚刃、3枚刃、4枚刃以上
- 材質: プラスチック、ポリカーボネート、強化複合材、カーボンファイバー、他
- 回転方向: 時計回りまたは反時計回り
通常、より大型、高ピッチ、または多翼のプロペラでは、より多くの空気力学的負荷が発生します。より強いグリップや推力が得られる可能性がありますが、より多くのモータートルクが必要となり、消費電流も増加する可能性があります。
このため、プロペラはモーターとバッテリーに注意深く適合する必要があります。モーターとプロペラの不一致は、飛行時間の低下、モーターの高温、応答性の低下、ESC の過負荷を引き起こす可能性があります。
電子 スピード コントローラー(ESC) は、バッテリーからモーターへの電力を制御します。
ESC はフライト コントローラーからスロットル コマンドを受け取り、ブラシレス モーターを回転させるタイミングのとれた三相電気信号を生成します。クアッドコプターでは、建設者は以下を使用できます。
- 各モーターに 1 つずつ、4 つの個別の ESC
- 4-in-1 ESC1 つのボード上に 4 つの ESC 回路を含む、コンパクトな
FPV ドローンの場合、ESC の選択では以下を考慮する必要があります。
- 連続定格電流
- バースト電流定格
- バッテリー電圧の互換性
- ファームウェアプロトコル
- PWM周波数
- 冷却条件
- モーターとプロペラの電流需要
ESC 電流定格が高くても、自動的にシステムがより強力になるわけではありません。電気的なヘッドルームを提供しますが、モーター、バッテリー、配線、プロペラ システムも負荷を安全に処理する必要があります。
フライト コントローラーはクアッドコプターの電子頭脳です。パイロットコマンドとセンサーデータを読み取り、航空機を安定させるために迅速な修正を行います。
一般的なオンボード センサーには次のものがあります。
- ジャイロスコープ
- 加速度計
- バロメーター
- 磁力計
- GPS または GNSS 受信機
- コンパス
- オプティカルフローセンサー
- 高度なシステムのカメラまたはビジョン センサー
FPV ドローンでは、フライト コントローラーは、高速旋回、反転、回転、急降下、および突然のスロットル変更中に制御を維持するのに役立ちます。プロフェッショナルな UAV では、ウェイポイント ミッション、ジオフェンシング、帰還、位置保持、自動検査ルートも管理できます。
通常と呼ばれるリチウムポリマーバッテリーは LiPo バッテリー、コンパクトなパッケージで大電流を供給できるため、FPV や高性能クアッドコプターで広く使用されています。
バッテリー電圧は通常、セル数で表されます。
| バッテリーの種類 | 公称電圧 | 一般的な使用方法 |
|---|---|---|
| 2Sリポ | 7.4V | 小型ドローンと軽量マイクロビルド |
| 3Sリポ | 11.1V | 小型の FPV ドローンとエントリーレベルのシステム |
| 4Sリポ | 14.8V | 3インチ~5インチのFPVドローンに共通 |
| 6Sリポ | 22.2V | 高性能フリースタイルおよびレーシングドローン |
| 8S以上 | 29.6V+ | 重量物運搬用、産業用、および特殊な UAV プラットフォーム |
バッテリーは飛行時間だけでなく、モーターの速度、電流需要、電圧降下、発熱にも影響します。より高い電圧のシステムでは、同じ電力要件でも電流を減らすことができますが、その電圧向けに設計されたモーター、ESC、コンデンサ、配線を使用する必要があります。
クアッドコプターは、その設計がカジュアルユーザーとプロユーザーの両方にとって実用的な利点を提供するため、依然として人気があります。
クアッドコプターは垂直に離陸、着陸することができます。滑走路、カタパルト、大きな発射場は必要ありません。
これにより、次の場合に実用的になります。
- 屋上点検
- 建設現場の文書化
- 森林探索作戦
- 海洋設備調査
- 都市ビデオ撮影
- 緊急対応
固定翼ドローンとは異なり、クアッドコプターは空中で静止位置を維持できます。この機能は、ドローンが橋、塔、パイプライン、ソーラーパネル、または建物のファサード上の特定のポイントを検査する必要がある場合に重要です。
ホバーの安定性は GPS 以外にも依存します。 また、低振動、正しいモーターバランス、効率的なプロペラ、応答性の高い ESC、センサーのキャリブレーション、適切に調整された飛行制御パラメーターにも依存します。
クアッドコプターは、方向を素早く変え、その場で回転し、限られた空間を飛行することができます。 FPV クアッドコプターは、そのスピードと機敏性で特に知られています。
これにより、以下の点で価値が高まります。
- レーシング
- フリースタイル飛行
- 屋内検査
- 映画のようなトラッキングショット
- 緊急時の評価
- 限られた空間でのナビゲーション
同じ基本的なクアッドコプター アーキテクチャは、手のひらサイズの屋内ドローンから重量物の産業用 UAV まで拡張できます。設計者は、特定のミッションに合わせてモーターのサイズ、プロペラの直径、フレームの強度、バッテリー容量、ペイロードシステムを変更できます。
ただし、クアッドコプターには重要な制限があります。従来の 4 モーター構成では、1 つのモーター、ESC、プロペラ、または主要な接続部に障害が発生すると、通常、制御された飛行が妨げられます。より高い冗長性が必要なミッションでは、ヘキサコプターまたはオクトコプターのプラットフォームが必要になる場合があります。
| フレーム構成 | 設計特性 | 共通用途 |
|---|---|---|
| X 構成 | 4本の腕がX字型を形成 | FPV、民生用ドローン、産業用 UAV |
| H 構成 | 身体中央部が広い平行アーム | カメラ プラットフォームとカスタム ペイロード ビルド |
| プラス構成 | 1 つのモーターが前方を向いている | 教育的およびレガシーなデザイン |
| ダクト構成 | プロペラはダクトまたはガードで保護されています | シネフープと屋内点検用ドローン |
X 構成は 、バランスの取れたハンドリングを実現し、フロント アームの間に前面カメラを設置できるため、最も一般的です。
| クアッドコプターのタイプ | 一般的なサイズ範囲 | 一般的な用途 |
|---|---|---|
| タイニーフープ | 65mm~85mm | 室内飛行と初心者練習 |
| マイクロFPVドローン | 2インチから3インチ | 軽量レーシング、映画のような飛行、コンパクトなフリースタイル |
| フリースタイル FPV ドローン | 3インチから5インチ | アクロバティックな飛行とアクションカメラのコンテンツ |
| 長距離FPVドローン | 4インチから7インチ | 長距離飛行と探査 |
| カメラドローン | 250g~1kg以上 | 写真、ビデオ、コンテンツの作成 |
| 産業用クアッドコプター | 1kg~4kg以上 | 検査、地図作成、公安、農業 |
| 重量物運搬用ドローン | 4kg以上 | プロフェッショナル向けペイロード、LiDAR、スプレー、物流 |
クアッドコプターは、ホバリング、垂直離陸、カメラやセンサーの搭載が可能で、多くの商業および産業のミッションに適しています。
カメラ ドローンと FPV クアッドコプターにより、企業が空撮コンテンツをキャプチャする方法が変わりました。不動産会社、映画チーム、スポーツ イベントの主催者、観光ブランド、産業マーケティング担当者は、地上から撮影するのが困難または高価な視点を取得するためにドローンを使用しています。
FPV ドローンはダイナミックな視点を追加します。コンパクトなフレーム、高い推力対重量比、および手動制御により、狭い空間、構造物の周囲、移動する物体の近くで高速で没入型の映像を作成できます。
クアッドコプターは次のような資産を検査できます。
- 電力線
- 風力タービン
- 通信塔
- 橋
- 太陽電池アレイ
- パイプライン
- 工業用屋根
- 高層ファサード
これらのミッションでは、最高速度と同じくらい安定したホバリングと低振動が重要です。モーターの品質、プロペラのバランス、ESC の信頼性、効率的な熱設計はすべて、画質とミッションの信頼性に影響します。
高解像度カメラ、RTK GNSS システム、および適切なマッピング ソフトウェアを備えたクアッドコプターは、オルソモザイク、3D モデル、体積測定、現場進捗レポート用の画像を収集できます。
クアッドコプターは、固定翼による長い耐久力よりも、垂直離陸、近距離イメージング、位置保持の方が役立つ、小規模または複雑な現場で特に価値があります。
ドローンは、生産者や農業サービスチームが作物のストレス、灌漑条件、害虫被害、排水、圃場の変動を監視するのに役立ちます。マルチスペクトル カメラは、標準の RGB 画像では見えにくい変化を識別できます。
スプレーや重い積載量の作業では、設計者は推力マージン、バッテリー容量、総重量、モーターの冷却、冗長性を慎重に計算する必要があります。ペイロードとリスクプロファイルによっては、クアッドコプターよりも大型のマルチコプター構成の方が適切な場合があります。
公安チームは、サーマル カメラ、ズーム カメラ、スポットライト、スピーカー、ライブ ビデオ リンクを備えたクアッドコプターを使用して、緊急現場を評価し、困難な地形を探索します。 NIST は、初動対応者の捜索救助活動における UAS の能力向上に焦点を当てた研究および課題プログラムを支援してきました。
これらのアプリケーションでは、 信頼性がミッションクリティカルです。推進システムは、天候の変化、積載重量、急速な展開、長時間のホバリング期間、および繰り返しの飛行サイクルに耐える必要があります。

信頼性の高いクアッドコプターは、推進システムの正しいマッチングから始まります。実際のエンジニアリング作業では、設計者が航空機のミッションと完全なコンポーネント セットを定義した後でのみ、適切なモーターが選択されます。
航空機が実行しなければならない仕事から始めます。
次の質問をしてください。
1. ドローンはレース、フリースタイル、撮影、検査、マッピング、配送、またはその他のタスク用に設計されていますか?
2. バッテリーとペイロードを含む目標全体重量はどれくらいですか?
3. 所要飛行時間はどれくらいですか?
4. ドローンには高速加速、安定したホバリング、長距離効率が必要ですか?
5. ドローンはダクト内、暑い環境、または高高度でも動作しますか?
6. どのような安全性または冗長性の要件が適用されますか?
クアッドコプターは、自重よりも総推力が必要です。正確な比率はミッションによって異なります。
推力重量比=モーター4個の最大推力/合計重量
滑らかなカメラ プラットフォームの場合は、推力対重量比を低くしても効果がある場合があります。フリースタイルやレースの場合、比率を大幅に高くすると、加速が速くなり、ダイブ後の回復が強化され、操作性が向上します。
たとえば、700 g のクアッドコプターが 4 つのモーターを使用し、それぞれが最大推力 600 g を生成する場合:
600×4/700=3.43:1
これは、航空機の理論上の最大推力対重量比が約 3.4:1 であることを意味します。最終的な選択には、電流、温度、飛行時間、および制御のテストが必要です。
役立つ実用的なルールは次のとおりです。
- 小型のプロペラや軽量の航空機は 通常、小型のモーターを使用し、より高い KV を使用する可能性があります。
- より大きなプロペラ、より高いピッチ、より多くのブレード、またはより重い航空機は 、より多くのトルクを必要とし、多くの場合、より大きなステーターおよび/またはより低い KV を使用します。
- 通常、バッテリー電圧が高くなると、 同様のプロペラ負荷に対して、より低い KV モーターが必要になります。
- モーターは、データシートから判断するだけでなく、最終的なプロペラを使用してテストする必要があります。
モーターとプロペラのマッチングに関するリソースでは、モーターの公表されている KV や最大推力のみに依存するのではなく、消費電流、温度、推力、効率を通じて性能をチェックする必要があることを強調しています。

専門的なモーター評価では、次のことを記録する必要があります。
- バッテリー電圧
- 消費電流
- 入力電力
- 推力
- モーター温度
- ESC温度
- RPM (利用可能な場合)
- 振動レベル
- 飛行時間
- ホバースロットル
- 飛行後のベアリング状態
ベンチテストは、制御された条件下でモーターとプロペラの組み合わせを比較するのに役立ちます。飛行試験では、実際の気流、動的荷重、振動、パイロット入力によってシステムがどのように動作するかを確認します。
ドローン ブランド、システム インテグレーター、ロボット メーカーにとって、標準モーターはプロジェクトの要件を完全には満たさない場合があります。 OEM および ODM 開発では、製品を汎用モーターに強制的に適合させるのではなく、最終製品のモーター性能を最適化することができます。
Zhongshan Yuhang Power Technology Co., Ltd. は、FPV ドローン、UAV プラットフォーム、RC カー、高速ファン、ジンバル カメラ システム、航空機、ロボット掃除機、水中ロボットのブラシレス モーターのカスタマイズをサポートしています。
- ステーターの直径と高さ
- KV巻線
- 磁石のグレードとアーク設計
・銅線仕様
・軸径と軸材質
- ベアリングの種類とベアリングの耐久性
- モーターベル構造
- 取り付け穴パターン
- ケーブルの長さとコネクタのオプション
- 表面仕上げとプライベートブランドのロゴ
- プロペラ取り付けシステム
- 熱設計と冷却の最適化
- 品質管理および耐久性テストの要件
実際の OEM に関する議論は、単に「ドローン モーター」のリクエストではなく、最終的なアプリケーションから始める必要があります。モーター サプライヤーは、顧客がターゲットのフレーム サイズ、プロペラ モデル、バッテリー電圧、合計重量、ペイロード、必要な飛行時間、予想される作業環境、生産量を共有することで、より正確な推奨事項を提供できます。
FPV ドローン アプリケーションの場合、モーター設計が成功すると、軽量、迅速な応答、トルク、効率、冷却、機械的耐久性のバランスが取れます。
ドローンを安全に操作するには、優れたモーターとバッテリーを選択するだけでは不十分です。パイロットとオペレーターは、現地の航空規制、空域制限、登録規則、および遠隔識別要件に従う必要があります。
米国では、商業用小型無人航空機の運用の多くが FAA パート 107 に該当します。FAA は、パート 107 のパイロットはパート 107 に基づいて使用される各ドローンを登録する必要があり、指揮を執るリモート パイロットはリモート パイロット証明書を保有するか、リモート パイロット証明書を保有する人物の監督を受けなければならないと規定しています。
FAAはまた、運航者は有人航空機を避け、見通し線を維持し、不注意または無謀な運航を回避し、人の上空や管制空域での運航に適用される制限に従わなければならないと述べている。
FAA 登録が必要なドローンには、認識された識別エリアで運用されるか、別の該当する例外を満たさない限り、通常、リモート ID が必要です。
規則は国、ミッションの種類、航空機の重量、積載量、動作環境によって異なります。ドローンを飛行させる国の民間航空当局からの現在の要件を必ず確認してください。
クアッドコプター ドローンは、正確に調整されたプロペラ推力によって揚力を生成し、動きを制御するように設計された 4 つのモーターを備えた UAV です。垂直離陸能力、安定したホバリング、コンパクトな構造、スケーラブルな設計により、FPV 飛行、航空撮像、検査、地図作成、公共の安全、農業、その他多くの専門的な任務に役立ちます。
最良の結果を得るには、モーターを孤立した部品として扱わないでください。ブラシレス ドローン モーター、プロペラ、ESC、バッテリー、フレーム、ペイロードは 1 つの推進システムとして設計される必要があります。
Zhongshan Yuhang Power Technology Co., Ltd. は、ドローン メーカー、UAV インテグレーター、産業機器開発者、OEM/ODM 顧客に FPV ドローン モーターとカスタム ブラシレス モーター ソリューションを提供しています。
ドローンとは、無人航空機システムの総称です。クアッドコプターは、正確に 4 つのモーターと 4 つのプロペラを使用するドローンの一種です。固定翼 UAV、ヘキサコプター、オクトコプター、ハイブリッド VTOL 航空機もドローンですが、クアッドコプターではありません。
フライト コントローラーは、ジャイロスコープや加速度計などのセンサーからのデータを使用して、向きの変化を検出します。 ESC を介して個々のモーターの速度を継続的に変更して、傾きを修正し、ホバリングを維持し、パイロットのコマンドに応答します。
最新のクアッドコプターのほとんどは、ブラシレス DC モーターを使用しています。ブラシレス DC モーターは、ブラシ付きモーターと比較して、高効率、迅速な応答、強力な電力対重量性能を実現し、メンテナンスの軽減を実現します。モーターは、プロペラ、バッテリー電圧、ESC、および航空機の重量と正しく適合する必要があります。
従来のクアッドコプターは通常、1 つのモーターを失うと、航空機がバランスのとれた推力とトルクの制御を失うため、制御された飛行を維持できなくなります。推進の冗長性が必要なアプリケーションでは、代わりにヘキサコプターまたはオクトコプターを使用できます。
飛行時間は大きく異なります。 FPV ドローンは、高出力の操縦のため、多くの場合、わずか数分間しか飛行しません。消費者向けカメラドローンはより長時間飛行できる可能性がありますが、企業プラットフォームはより大きなバッテリーシステムを使用できます。実際の耐久性は、バッテリー容量、航空機の重量、モーター効率、プロペラの設計、風、温度、積載量、飛行スタイルによって異なります。
1. やったー。 '[クアッドコプタードローンとは何ですか?機能と用途].' この拡張ガイド用に元の記事をレビューし、再構成しました。コアとなるクアッドコプターの定義、4 ローター飛行の説明、コンポーネントの概要、ドローン カテゴリ、および主な使用例の情報源です。[ヤードロン】
2. 無人システム技術。 '[ドローン推進システムのモーターとプロペラのマッチング].' モーター、プロペラ、バッテリー、トルク、電流、電力に関する考慮事項を含む、推進システムのマッチング概念に関するリファレンス。[無人システム技術】
3. T モーター。 '[ドローン モーターとプロペラのマッチング ガイド: KV、サイズ、効率]。KV の解釈、プロペラのマッチング、性能テスト、電流モニタリング、温度検証のリファレンス。[ショップ.tモーター】
4.ロトラマ。 '[モーター].' 一般的な 4 桁のブラシレス モーター ステーターの命名規則と、モーター サイズおよびトルク特性との関係に関するリファレンス。[ロタマ】
5. 連邦航空局。 '[商用オペレーターを含む認定リモート パイロット].' 米国登録、リモート ID、およびリモート パイロット証明書情報のリファレンス。[ふぁあ]
6. 連邦航空局。 '[小型無人航空機システム規則パート 107 ]。商用小型 UAS の動作要件、見通し見通し、登録、およびパイロット認定規則に関するリファレンス。[ふぁあ]
7. 米国国立標準技術研究所。 '[NIST プライズ チャレンジが捜索救助における無人航空機の研究を開始].' 捜索救助と公共の安全に関する UAS 研究の背景についての参考資料。[リスト]
8. 連邦規則の電子コード。 '[14 CFR Part 107 Small Unmanned Aircraft Systems [ECFR ]


