Language


المشاهدات: 242 المؤلف: Yuhang Power وقت النشر: 2026/09/20 المنشأ: موقع


قائمة المحتوى
● ما هي الطائرة بدون طيار كوادكوبتر؟
● كيف تطير طائرة كوادكوبتر بدون طيار؟
>> لماذا يدور محركان في اتجاه عقارب الساعة ومحركان في اتجاه عقارب الساعة؟
>> الحركات الخمس الأساسية كوادكوبتر
● المكونات الرئيسية للطائرة بدون طيار كوادكوبتر
>> 2. محركات بدون طيار بدون فرش
>> 3. المراوح
>> 4. أجهزة التحكم الإلكترونية في السرعة
● الميزات الرئيسية للطائرات بدون طيار كوادكوبتر
>> تحوم مستقرة
● أنواع الطائرات الرباعية حسب التصميم والتطبيق
>> فئات كوادكوبتر حسب الاستخدام
● التطبيقات المهنية للطائرات بدون طيار كوادكوبتر
>> التصوير الجوي والسينمائي FPV
>> رسم الخرائط والمساحة والبناء
>> البحث والإنقاذ والسلامة العامة
● كيفية اختيار نظام محرك كوادكوبتر المناسب
>> الخطوة 1: تحديد مهمة الطائرة
>> الخطوة 2: حساب هامش الدفع المطلوب
>> الخطوة 3: مطابقة حجم المحرك، KV، والمروحة
>> الخطوة 4: التحقق من الصحة من خلال اختبار المقعد والطيران
● حلول محركات كوادكوبتر OEM و ODM
>> خيارات التخصيص لمحركات الطائرات بدون طيار
● كوادكوبتر السلامة والاعتبارات التنظيمية
● خاتمة
>> 1. ما الفرق بين الطائرة الرباعية والطائرة بدون طيار؟
>> 2. كيف تبقى المروحية الرباعية مستقرة في الهواء؟
>> 3. ما هو نوع المحرك الذي تستخدمه الطائرة الرباعية؟
>> 4. هل يمكن للطائرة الرباعية أن تطير إذا تعطل محرك واحد؟
>> 5. ما هي المدة التي يمكن أن تطير فيها الطائرة بدون طيار؟
● مراجع
أ كوادكوبتر بدون طيار هي طائرة بدون طيار تستخدم أربعة محركات ومراوح يتم التحكم فيها بشكل مستقل للرفع والتحليق والدوران والتحرك في الهواء. إن الجمع بين الإقلاع العمودي، والتحليق الدقيق، والهيكل المدمج، والتحكم سريع الاستجابة، جعل من الطائرة الرباعية واحدة من أكثر تكوينات الطائرات بدون طيار استخدامًا على نطاق واسع لطيران FPV، والتصوير الجوي، والتفتيش، ورسم الخرائط، والسلامة العامة، والتطبيقات الصناعية المخصصة.
بالنسبة للمهندسين، والعلامات التجارية للطائرات بدون طيار، ومطوري المعدات المحترفين، فإن الطائرة الرباعية هي أكثر من مجرد طائرة ذات أربع مراوح. وهو نظام دفع متكامل فيه يجب أن يعمل محرك الطائرة بدون فرش والمروحة وESC والبطارية والإطار وجهاز التحكم في الطيران والحمولة معًا. يمكن أن يؤدي عدم التطابق في أي جزء إلى تقليل الدفع، أو إنشاء اهتزاز، أو تقصير وقت الرحلة، أو التسبب في ارتفاع درجة الحرارة.
في Zhongshan Yuhang Power Technology Co., Ltd. ، نقوم بتطوير وتصنيع محركات الطائرات بدون طيار FPV وغيرها من حلول المحركات بدون فرش للطائرات بدون طيار، وطائرات السباق بدون طيار FPV، ومركبات RC، والمراوح عالية السرعة، والكاميرات ذات المحورين، والطائرات، وأنظمة التفريغ الروبوتية، والروبوتات تحت الماء. يشرح هذا الدليل كيفية عمل المروحيات الرباعية، وكيفية اختيار المكونات الصحيحة، وأماكن استخدام الطائرات بدون طيار، وما يجب على مشتري OEM وODM تقييمه قبل تطوير مشروع مخصص لطائرة بدون طيار.
A Quadcopter بدون طيار ، وتسمى أيضًا Quadcopter UAV أو Quadrotor بدون طيار، هي نوع من المركبات الجوية بدون طيار مع أربعة محركات وأربعة مراوح. يقع كل محرك على ذراع تمتد من إطار مركزي. عند النظر إليها من الأعلى، عادةً ما يكون للطائرة شكل X على , شكل H ، أو بشكل أقل شيوعًا تصميم على شكل زائد .
كلمة 'طائرة بدون طيار' واسعة النطاق. ويمكن وصف أنواع كثيرة من الطائرات بدون طيار، بما في ذلك:
- الطائرات بدون طيار ذات الأجنحة الثابتة
- كوادكوبتر
- هيكسابتر
- أوكتوكوبتر
- طائرات هجينة VTOL
- مروحيات ذات دوار واحد
- طائرات التوصيل بدون طيار
- طائرات بدون طيار للسباق FPV
وبالتالي فإن الطائرة الرباعية هي نوع محدد من الطائرات بدون طيار. جميع الطائرات بدون طيار هي طائرات بدون طيار، ولكن ليست كل الطائرات بدون طيار هي طائرات كوادكوبتر.
يحظى التصميم رباعي المحركات بشعبية كبيرة لأنه يوفر توازنًا فعالاً بين البساطة الهيكلية وإمكانية التحكم ومرونة الحمولة والتكلفة. على عكس المروحية التقليدية، لا تعتمد المروحية الرباعية على آلية معقدة أو نظام دوار متغير الخطوة للتحكم في الحركة. وبدلاً من ذلك، فهو يغير سرعة المحركات الفردية بدون فرش لضبط الدفع والوضعية.
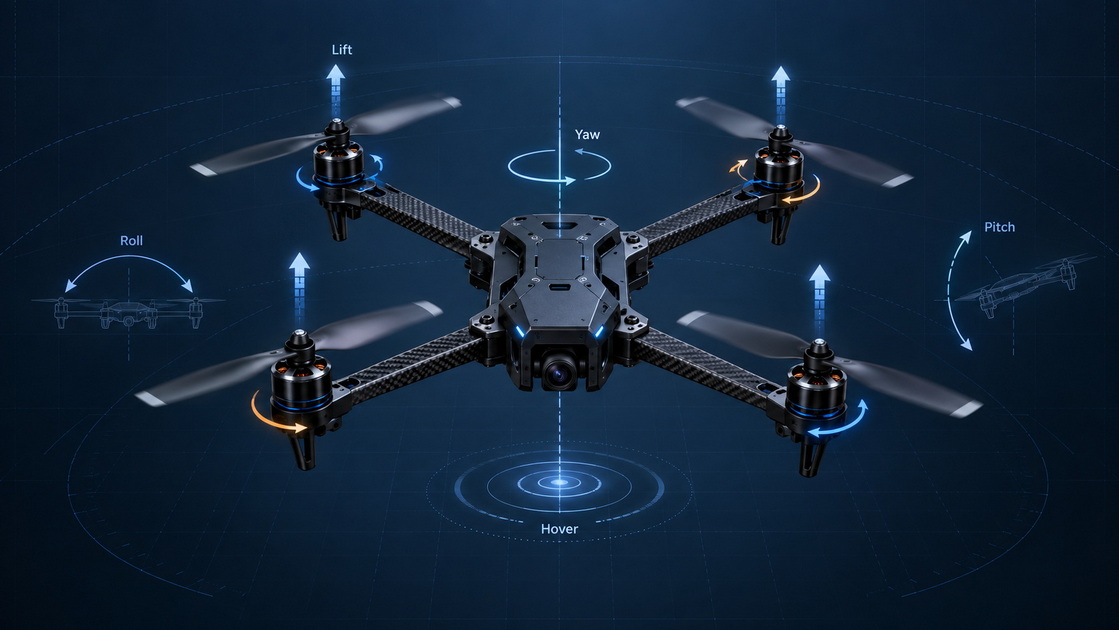
تخلق المروحية الرباعية قوة رفع عندما تدور مراوحها وتدفع الهواء إلى الأسفل. وفقًا لقانون نيوتن الثالث للحركة، يولد تدفق الهواء للأسفل قوة رد فعل لأعلى تؤدي إلى رفع الطائرة.
تقوم وحدة التحكم في طيران الطائرة بدون طيار بمراقبة بيانات المستشعر باستمرار وضبط سرعة المحرك عدة مرات في الثانية. يساعد الجيروسكوب ومقياس التسارع الطائرة على اكتشاف التغيرات في الإمالة والدوران والتسارع والاتجاه. تقوم وحدة التحكم في الطيران بعد ذلك بإرسال الأوامر إلى ESCs، والتي تنظم الطاقة لكل محرك بدون فرش.
تستخدم الطائرة الرباعية عادة مروحتين تدوران في اتجاه عقارب الساعة ومروحتين تدوران عكس اتجاه عقارب الساعة.
يعد هذا الترتيب ضروريًا لأن كل محرك يدور يولد عزم الدوران. إذا دارت جميع المحركات الأربعة في نفس الاتجاه، فإن جسم الطائرة بدون طيار سوف يدور في الاتجاه المعاكس. باستخدام اتجاهات المحرك المعاكسة، تلغي قوى عزم الدوران بعضها البعض أثناء الطيران المستقر.
والنتيجة هي منصة مستقرة يمكن التحكم فيها ويمكنها التحليق والمناورة بدون ذيل دوار.
| الطيران | وسرعة المحرك | نتيجة التغيير |
|---|---|---|
| تحوم | جميع المحركات الأربعة تنتج قوة دفع متساوية | تظل الطائرة بدون طيار على نفس الارتفاع والموقع تقريبًا |
| الصعود والهبوط | جميع المحركات تتسارع أو تبطئ معًا | الطائرة بدون طيار ترتفع أو تنخفض |
| يقذف | تغييرات في قوة دفع المحرك الأمامي والخلفي | تميل الطائرة بدون طيار إلى الأمام أو الخلف |
| لفافة | يتغير اتجاه المحرك الأيسر والأيمن | تميل الطائرة بدون طيار إلى اليسار أو اليمين |
| ياو | تغير أزواج المحركات في اتجاه عقارب الساعة وعكس اتجاه عقارب الساعة السرعة النسبية | تدور الطائرة بدون طيار حول محورها الرأسي |
على سبيل المثال، للمضي قدمًا، عادةً ما تزيد المحركات الخلفية من سرعتها بينما تقلل المحركات الأمامية من سرعتها قليلًا. تتحرك الطائرة للأمام، وتوجه جزءًا من إجمالي قوة دفعها للأمام بينما لا تزال تنتج ما يكفي من الرفع الرأسي للبقاء في الهواء.
هذا هو سبب أهمية وقت الاستجابة الحركية. تعمل الاستجابة السريعة والمتسقة للمحرك بدون فرش على تحسين التحكم في الطائرات بدون طيار، خاصة في سباقات FPV، والطيران الحر، والتصوير الديناميكي، والمهام الصناعية الدقيقة.

تستخدم كل طائرة كوادكوبتر نفس السلسلة الوظيفية الأساسية:
البطارية → ESC → محرك بدون فرش → المروحة → التوجه
تقوم وحدة التحكم في الطيران بتنسيق هذه السلسلة عن طريق تحويل مدخلات الطيار أو بيانات المهمة المستقلة إلى أوامر دقيقة لسرعة المحرك.
الإطار هو المنصة الهيكلية للطائرة بدون طيار. تحتوي على المحركات والإلكترونيات والبطارية والكاميرا ومعدات الهبوط والهوائيات والحمولة.
تشمل مواد الإطار الشائعة ما يلي:
- ألياف الكربون: خفيفة الوزن، وصلبة، وتستخدم على نطاق واسع في طائرات بدون طيار FPV والطائرات بدون طيار المهنية
- البلاستيك المقولب بالحقن: شائع في الطائرات الاستهلاكية والطائرات بدون طيار
- سبائك الألومنيوم: تستخدم في الهياكل الصناعية المختارة وتركيبات المكونات
- المواد المركبة: تستخدم حيث يجب الموازنة بين القوة والوزن ومقاومة الاهتزازات
تساعد قاعدة عجلات الإطار — المسافة القطرية بين المحركات — في تحديد حجم المروحة المتوافق. قد يناسب الإطار المدمج مراوح مقاس 2 بوصة أو 3 بوصة، بينما يمكن للإطارات الأكبر حجمًا أن تدعم أنظمة دفع مقاس 5 بوصة أو 7 بوصة أو 10 بوصة أو أكبر.
تحتوي الطائرة الرباعية على محرك واحد لكل ذراع. تستخدم معظم طائرات FPV الحديثة والمروحيات الرباعية الاحترافية محركات DC بدون فرش ، والتي تسمى عادةً محركات BLDC.
تُفضل المحركات بدون فرش لأنها توفر:
- نسبة عالية من القوة إلى الوزن
- استجابة سريعة للخانق
- عمر خدمة طويل عند تصميمه بشكل صحيح
- صيانة منخفضة مقارنة بالمحركات المصقولة
- كفاءة جيدة عند دورة في الدقيقة عالية
- تحكم إلكتروني دقيق في السرعة
غالبًا ما تستخدم مواصفات المحرك رمزًا ثابتًا مكونًا من أربعة أرقام، مثل 1404, 1505, 2207أو 2806.5. يحدد الرقمان الأولان بشكل عام قطر الجزء الثابت، بينما يحدد الرقمان الثانيان ارتفاع الجزء الثابت بالملليمتر. تؤثر هندسة الجزء الثابت على إمكانات عزم الدوران والوزن والسلوك الحراري وتوافق المروحة.
على سبيل المثال:
| حجم محرك FPV، | التطبيق النموذجي، | الخصائص العامة |
|---|---|---|
| من 1103 إلى 1404 | طائرات بدون طيار صغيرة بحجم 2 بوصة إلى خفيفة الوزن مقاس 3 بوصة | كتلة منخفضة واستجابة سريعة |
| من 1404 إلى 1505 | طائرات بدون طيار مقاس 3 بوصة إلى 3.5 بوصة FPV | توازن الكفاءة والتوجه |
| 2004 إلى 2207 | طائرات بدون طيار حرة وسباقات مقاس 4 إلى 5 بوصات | تسارع قوي والتحكم في المروحة |
| 2306 إلى 2806.5 | 5 بوصة إلى منصات FPV طويلة المدى وأكبر | عزم دوران أعلى ودعم أثقل للمروحة |
لا ينبغي أن يعتمد اختيار المحرك أبدًا على حجم الجزء الثابت وحده. يتطلب الاختيار الصحيح النظر في تصنيف KV، وجهد البطارية، وقطر المروحة، ودرجة الميل، وعدد الشفرات، ووزن الطائرة، ودورة العمل، واحتياطي الدفع المطلوب.
تقوم المروحة بتحويل عدد دورات المحرك في الدقيقة وعزم الدوران إلى قوة دفع. إنه أحد أهم المكونات في نظام دفع الطائرات بدون طيار بأكمله.
يتم تحديد المروحة عادة بواسطة:
- القطر: العرض الإجمالي للمروحة
- الملعب: المسافة النظرية التي ستتحركها المروحة للأمام في دورة واحدة
- عدد الشفرات: شفرتان، أو ثلاث شفرات، أو أربع شفرات، أو أكثر
- المواد: البلاستيك، البولي كربونات، المركب المقوى، ألياف الكربون، وغيرها
- اتجاه الدوران: في اتجاه عقارب الساعة أو عكس اتجاه عقارب الساعة
عادة ما تخلق المروحة الأكبر حجمًا أو ذات الطبقة الأعلى أو متعددة الشفرات حملًا ديناميكيًا هوائيًا أكبر. قد ينتج عنه قبضة أو دفع أقوى، ولكنه يتطلب أيضًا المزيد من عزم دوران المحرك ويمكن أن يزيد من سحب التيار.
ولهذا السبب يجب مطابقة المراوح بعناية مع المحرك والبطارية. يمكن أن يؤدي عدم تطابق المحرك والمروحة إلى ضعف وقت الطيران، وارتفاع درجة حرارة المحرك، وانخفاض الاستجابة، وزيادة تحميل ESC.
تعمل وحدة التحكم الإلكترونية في السرعة ، أو ESC، على تنظيم الطاقة الكهربائية من البطارية إلى المحرك.
يتلقى ESC أمر الخانق من وحدة التحكم في الطيران ويقوم بإنشاء إشارات كهربائية موقوتة ثلاثية الطور تقوم بتدوير المحرك بدون فرش. في المروحية الرباعية، يمكن للبناة استخدام:
- أربعة ESCs فردية، واحدة لكل محرك
- جهاز ESC مدمج 4 في 1 ، يحتوي على أربع دوائر ESC على لوحة واحدة
بالنسبة لطائرات FPV بدون طيار، يجب أن يأخذ اختيار ESC في الاعتبار ما يلي:
- التقييم الحالي المستمر
- انفجار التصنيف الحالي
- توافق جهد البطارية
- بروتوكول البرامج الثابتة
- تردد بوم
- ظروف التبريد
- الطلب الحالي على المحرك والمروحة
لا يؤدي التصنيف الحالي لـ ESC الأعلى إلى جعل النظام أكثر قوة تلقائيًا. إنه يوفر مساحة رأسية كهربائية، ولكن يجب أيضًا على المحرك والبطارية والأسلاك ونظام المروحة التعامل مع الحمل بأمان.
وحدة التحكم في الطيران هي العقل الإلكتروني للطائرة الرباعية. فهو يقرأ أوامر الطيار وبيانات أجهزة الاستشعار، ثم يقوم بإجراء تصحيحات سريعة لتحقيق استقرار الطائرة.
تشمل أجهزة الاستشعار النموذجية الموجودة على متن الطائرة ما يلي:
- الجيروسكوب
- مقياس التسارع
- البارومتر
- مقياس المغناطيسية
- جهاز استقبال GPS أو GNSS
- البوصلة
- مستشعر التدفق البصري
- الكاميرا أو حساس الرؤية في الأنظمة المتقدمة
في طائرة بدون طيار FPV، تساعد وحدة التحكم في الطيران في الحفاظ على التحكم أثناء المنعطفات السريعة، والقلبات، والتدحرجات، والغطس، والتغييرات المفاجئة في دواسة الوقود. في الطائرات بدون طيار الاحترافية، يمكنها أيضًا إدارة مهام إحداثية، والسياج الجغرافي، والعودة إلى المنزل، وحجز المواقع، ومسارات التفتيش الآلية.
بطاريات الليثيوم بوليمر، والتي تسمى عادةً بطاريات LiPo ، على نطاق واسع في FPV والمروحيات الرباعية عالية الأداء لأنها يمكن أن توفر تيارًا عاليًا في حزمة مدمجة.تُستخدم
يتم وصف جهد البطارية بشكل شائع من خلال عدد الخلايا:
| نوع البطارية، | الجهد الاسمي، | الاستخدام النموذجي |
|---|---|---|
| 2S ليبو | 7.4 فولت | طائرات بدون طيار صغيرة وبنيات صغيرة خفيفة |
| 3S ليبو | 11.1 فولت | طائرات بدون طيار FPV أصغر وأنظمة للمبتدئين |
| 4S ليبو | 14.8 فولت | شائع للطائرات بدون طيار مقاس 3 بوصة إلى 5 بوصة |
| 6S ليبو | 22.2 فولت | طائرات بدون طيار حرة وسباقات عالية الأداء |
| 8S وما فوق | 29.6 فولت+ | منصات الطائرات بدون طيار الثقيلة والصناعية والمتخصصة |
لا تؤثر البطارية على وقت الرحلة فحسب، بل تؤثر أيضًا على سرعة المحرك والطلب الحالي وترهل الجهد والحرارة. قد يؤدي نظام الجهد العالي إلى تقليل التيار لنفس متطلبات الطاقة، ولكن يجب أن يستخدم المحركات والمجالس الكهربائية والمكثفات والأسلاك المصممة لذلك الجهد.
تظل طائرات Quadcopters شائعة لأن تصميمها يوفر مزايا عملية لكل من المستخدمين العاديين والمحترفين.
يمكن للطائرة الرباعية أن تقلع وتهبط عموديًا. لا تحتاج إلى مدرج أو منجنيق أو منطقة إطلاق كبيرة.
وهذا يجعلها عملية من أجل:
- فحص السطح
- وثائق موقع البناء
- عمليات البحث عن الغابات
- مسوحات المعدات البحرية
- التصوير الحضري بالفيديو
- الاستجابة للطوارئ
على عكس الطائرات بدون طيار ذات الأجنحة الثابتة، يمكن للطائرة الرباعية الحفاظ على وضع ثابت في الهواء. تعتبر هذه الإمكانية بالغة الأهمية عندما يتعين على الطائرة بدون طيار فحص نقطة معينة على جسر أو برج أو خط أنابيب أو لوحة شمسية أو واجهة مبنى.
يعتمد استقرار التمرير على أكثر من نظام تحديد المواقع العالمي (GPS). ويعتمد أيضًا على الاهتزاز المنخفض، والتوازن الصحيح للمحرك، والمراوح الفعالة، وESCs سريعة الاستجابة، ومعايرة المستشعر، ومعلمات التحكم في الطيران المضبوطة جيدًا.
يمكن للطائرات الرباعية تغيير اتجاهها بسرعة، والدوران في مكانها، والتحليق عبر المساحات الضيقة. تُعرف المروحيات الرباعية FPV بشكل خاص بسرعتها وخفة حركتها.
وهذا يجعلها ذات قيمة لـ:
- السباق
- الطيران الحر
- التفتيش الداخلي
- لقطات تتبع سينمائية
- تقييم الطوارئ
- الملاحة في الفضاء المحصور
يمكن لنفس بنية المروحيات الرباعية الأساسية أن تتراوح من طائرة بدون طيار داخلية بحجم كف اليد إلى طائرة بدون طيار صناعية ثقيلة الرفع. يمكن للمصممين تغيير حجم المحرك، وقطر المروحة، وقوة الإطار، وسعة البطارية، وأنظمة الحمولة لتناسب مهمة محددة.
ومع ذلك، فإن الطائرة الرباعية لها قيد مهم: في الإعداد التقليدي رباعي المحركات، عادة ما يمنع فشل محرك واحد، أو ESC، أو المروحة، أو الاتصال الرئيسي الطيران المتحكم فيه. قد تتطلب المهام التي تتطلب تكرارًا أعلى منصة هيكسابتر أو أوكتوكوبتر.
| تكوين الإطار، | تصميم | الاستخدام الشائع المميز |
|---|---|---|
| التكوين X | أربعة أذرع تشكل شكل X | FPV، الطائرات بدون طيار الاستهلاكية، الطائرات بدون طيار الصناعية |
| التكوين ح | أذرع متوازية مع مساحة مركزية أكبر للجسم | منصات الكاميرا وبنيات الحمولة المخصصة |
| بالإضافة إلى التكوين | محرك واحد يواجه الأمام | التصاميم التعليمية والتراثية |
| التكوين الأنبوبي | المراوح محمية بواسطة القنوات أو الحراس | Cinewhoops وطائرات بدون طيار للتفتيش الداخلي |
يعد التكوين X هو الأكثر شيوعًا لأنه يوفر معالجة متوازنة ويسمح للكاميرا الأمامية بالجلوس بين الأذرع الأمامية.
| كوادكوبتر | نطاق الحجم المشترك لنوع | التطبيق النموذجي |
|---|---|---|
| صيحة صغيرة | 65 ملم إلى 85 ملم | الطيران الداخلي وممارسة المبتدئين |
| طائرة بدون طيار مايكرو FPV | 2 بوصة إلى 3 بوصة | سباق خفيف الوزن، طيران سينمائي، أسلوب حر مدمج |
| طائرة بدون طيار FPV حرة | 3 بوصة إلى 5 بوصة | الطيران البهلواني ومحتوى كاميرا الحركة |
| طائرة بدون طيار FPV طويلة المدى | من 4 بوصة إلى 7 بوصة | الطيران عن بعد والاستكشاف |
| كاميرا بدون طيار | 250 جرام إلى 1 كجم+ | التصوير الفوتوغرافي والفيديو وإنشاء المحتوى |
| كوادكوبتر الصناعية | 1 كجم إلى 4 كجم+ | التفتيش، رسم الخرائط، السلامة العامة، الزراعة |
| طائرة بدون طيار للرفع الثقيل | 4 كجم+ | الحمولات المهنية، وتقنية LiDAR، والرش، والخدمات اللوجستية |
إن قدرة المروحية الرباعية على التحليق والانطلاق عموديًا وحمل الكاميرات أو أجهزة الاستشعار تجعلها مناسبة للعديد من المهام التجارية والصناعية.
لقد غيرت طائرات الكاميرا بدون طيار والمروحيات الرباعية FPV كيفية التقاط الشركات للمحتوى الجوي. تستخدم شركات العقارات، وفرق الأفلام، ومنظمو الأحداث الرياضية، والعلامات التجارية السياحية، والمسوقون الصناعيون الطائرات بدون طيار للحصول على وجهات نظر يصعب أو باهظ التكلفة التقاطها من الأرض.
تضيف طائرات FPV بدون طيار منظورًا ديناميكيًا. يمكن لإطاراتها المدمجة ونسب الدفع إلى الوزن العالية والتحكم اليدوي إنشاء لقطات سريعة وغامرة عبر المساحات الضيقة وحول الهياكل وعلى مقربة من الأجسام المتحركة.
يمكن لـ Quadcopters فحص الأصول مثل:
- خطوط الكهرباء
- توربينات الرياح
- أبراج الاتصالات
- الجسور
- المصفوفات الشمسية
- خطوط الأنابيب
- الأسطح الصناعية
- واجهات شاهقة
بالنسبة لهذه المهام، فإن التحليق المستقر والاهتزاز المنخفض لا يقل أهمية عن السرعة القصوى. تؤثر جودة المحرك وتوازن المروحة وموثوقية ESC والتصميم الحراري الفعال على جودة الصورة وموثوقية المهمة.
يمكن للطائرات الرباعية المزودة بكاميرات عالية الدقة وأنظمة RTK GNSS وبرامج رسم الخرائط المناسبة جمع الصور للفسيفساء التقويمية والنماذج ثلاثية الأبعاد والقياسات الحجمية وتقارير التقدم المحرز في الموقع.
تعد الطائرة الرباعية ذات قيمة خاصة في المواقع الصغيرة أو المعقدة حيث يكون الإقلاع العمودي والتصوير قريب المدى والثبات في الموقع أكثر فائدة من التحمل الطويل للأجنحة الثابتة.
يمكن للطائرات بدون طيار أن تساعد المزارعين وفرق الخدمات الزراعية على مراقبة إجهاد المحاصيل، وظروف الري، وأضرار الآفات، والصرف، وتقلب الحقل. يمكن للكاميرات متعددة الأطياف تحديد التغييرات التي لا يمكن رؤيتها بسهولة في صور RGB القياسية.
بالنسبة لأعمال الرش والحمولة الثقيلة، يجب على المصممين حساب هامش الدفع وسعة البطارية والوزن الإجمالي وتبريد المحرك والتكرار بعناية. اعتمادًا على الحمولة وملف المخاطر، قد يكون التكوين الأكبر متعدد المروحيات أكثر ملاءمة من المروحية الرباعية.
تستخدم فرق السلامة العامة المروحيات الرباعية المزودة بكاميرات حرارية وكاميرات تكبير وأضواء كاشفة ومكبرات صوت ووصلات فيديو حية لتقييم مشاهد الطوارئ والبحث في التضاريس الصعبة. دعمت NIST برامج البحث والتحدي التي تركز على تحسين قدرة الطائرات بدون طيار لعمليات البحث والإنقاذ للمستجيب الأول.
بالنسبة لهذه التطبيقات، تعتبر الموثوقية مهمة بالغة الأهمية . يجب أن يتحمل نظام الدفع الطقس المتغير، ووزن الحمولة، والانتشار السريع، وفترات التحليق الطويلة، ودورات الطيران المتكررة.

تبدأ الطائرة الرباعية الموثوقة بمطابقة نظام الدفع الصحيح. في العمل الهندسي العملي، يتم اختيار المحرك المناسب فقط بعد أن يحدد المصمم مهمة الطائرة ومجموعة المكونات الكاملة.
ابدأ بالمهمة التي يجب أن تؤديها الطائرة.
اطرح هذه الأسئلة:
1. هل الطائرة بدون طيار مصممة للسباق أو السباحة الحرة أو التصوير أو الفحص أو رسم الخرائط أو التسليم أو أي مهمة أخرى؟
2. ما هو الوزن الإجمالي المستهدف، بما في ذلك البطارية والحمولة؟
3. ما هي مدة الرحلة المطلوبة؟
4. هل تحتاج الطائرة بدون طيار إلى تسارع عالي السرعة أو تحوم مستقر أو كفاءة لمسافات طويلة؟
5. هل ستعمل الطائرة بدون طيار في القنوات أم في البيئات الحارة أم على ارتفاعات عالية؟
6. ما هي متطلبات السلامة أو التكرار المطبقة؟
تحتاج المروحية الرباعية إلى قوة دفع إجمالية أكبر من وزنها. النسبة الدقيقة تعتمد على المهمة.
نسبة الدفع إلى الوزن=الدفع الأقصى لأربعة محركات/الوزن الإجمالي
للحصول على منصة كاميرا سلسة، قد تكون نسبة الدفع إلى الوزن المنخفضة قابلة للتطبيق. بالنسبة للأسلوب الحر أو السباق، توفر النسبة الأعلى بكثير تسارعًا أسرع، وانتعاشًا أقوى بعد الغطس، ومناورة أكثر استجابة.
على سبيل المثال، إذا كانت طائرة كوادكوبتر تزن 700 جرام تستخدم أربعة محركات يولد كل منها 600 جرام من الدفع الأقصى:
600×4/700=3.43:1
وهذا يعني أن الطائرة لديها الحد الأقصى النظري لنسبة الدفع إلى الوزن حوالي 3.4:1. لا يزال الاختيار النهائي يتطلب اختبار التيار ودرجة الحرارة وزمن الطيران والتحكم.
القاعدة العملية المفيدة هي:
- تستخدم المراوح الصغيرة والطائرات خفيفة الوزن بشكل عام محركات أصغر وقد تستخدم كيلوفولت أعلى.
- تحتاج المراوح الأكبر حجمًا، أو درجة الصوت الأعلى، أو المزيد من الشفرات، أو الطائرات الأثقل إلى عزم دوران أكبر وغالبًا ما تستخدم أعضاء ساكنة أكبر و/أو كيلوفولت أقل.
- يتطلب الجهد العالي للبطارية عادةً محرك KV أقل لحمل مماثل للمروحة.
- يجب اختبار المحرك باستخدام المروحة النهائية ، وليس فقط الحكم عليه من خلال ورقة البيانات الخاصة به.
تؤكد موارد مطابقة المحرك والمروحة على أنه يجب التحقق من الأداء من خلال السحب الحالي ودرجة الحرارة والدفع والكفاءة بدلاً من الاعتماد فقط على KV المعلن عنه للمحرك أو الحد الأقصى للدفع.

يجب أن يسجل التقييم الحركي الاحترافي ما يلي:
- جهد البطارية
- القرعة الحالية
- مدخلات الطاقة
- التوجه
- درجة حرارة المحرك
- درجة حرارة ESC
- دورة في الدقيقة، إذا كانت متوفرة
- مستوى الاهتزاز
- زمن الرحلة
- تحوم خنق
- حالة تحمل ما بعد الرحلة
يساعد اختبار الطاولة على مقارنة مجموعات المحرك والمروحة في ظل ظروف خاضعة للرقابة. يؤكد اختبار الطيران كيفية تصرف النظام مع تدفق الهواء الفعلي والتحميل الديناميكي والاهتزاز ومدخلات الطيار.
بالنسبة للعلامات التجارية للطائرات بدون طيار، وشركات تكامل الأنظمة، ومصنعي الروبوتات، قد لا تلبي المحركات القياسية متطلبات المشروع بشكل كامل. يتيح تطوير OEM وODM تحسين أداء المحرك حول المنتج النهائي بدلاً من إجبار المنتج على ملاءمة محرك عام.
تدعم شركة Zhongshan Yuhang Power Technology Co., Ltd. تخصيص المحركات بدون فرش لطائرات FPV ومنصات الطائرات بدون طيار وسيارات RC والمراوح عالية السرعة وأنظمة الكاميرا ذات المحورين والطائرات والمكانس الكهربائية الروبوتية والروبوتات تحت الماء.
- القطر والارتفاع للجزء الثابت
- لف كيلو فولت
- درجة المغناطيس وتصميم القوس
- مواصفات الأسلاك النحاسية
- قطر العمود ومادة العمود
- نوع المحمل ومتانة المحمل
- هيكل الجرس الحركي
- نمط ثقب التركيب
- طول الكابل وخيارات الموصل
- تشطيب السطح وشعار خاص
- نظام تركيب المروحة
- التصميم الحراري وتحسين التبريد
- متطلبات مراقبة الجودة واختبار التحمل
يجب أن تبدأ المناقشة العملية لتصنيع المعدات الأصلية بالتطبيق النهائي - وليس مجرد طلب للحصول على 'محرك طائرة بدون طيار'. يمكن لمورد المحرك تقديم توصيات أكثر دقة عندما يشارك العميل حجم الإطار المستهدف، ونموذج المروحة، وجهد البطارية، والوزن الإجمالي، والحمولة، ووقت الرحلة المطلوب، وبيئة العمل المتوقعة، وحجم الإنتاج.
بالنسبة لتطبيقات الطائرات بدون طيار FPV، يوازن تصميم المحرك الناجح بين الوزن المنخفض والاستجابة السريعة وعزم الدوران والكفاءة والتبريد والمتانة الميكانيكية.
يتطلب التشغيل الآمن للطائرة بدون طيار أكثر من مجرد اختيار المحركات والبطاريات الجيدة. يجب على الطيارين والمشغلين اتباع لوائح الطيران المحلية، وقيود المجال الجوي، وقواعد التسجيل، ومتطلبات تحديد الهوية عن بعد.
في الولايات المتحدة، تندرج العديد من عمليات الطائرات بدون طيار التجارية الصغيرة تحت الجزء 107 من إدارة الطيران الفيدرالية. وتنص إدارة الطيران الفيدرالية على أنه يجب على طياري الجزء 107 تسجيل كل طائرة بدون طيار مستخدمة بموجب الجزء 107، ويجب أن يحمل الطيار البعيد في القيادة أو يشرف عليه شخص يحمل شهادة طيار عن بعد.
تنص إدارة الطيران الفيدرالية (FAA) أيضًا على أنه يجب على المشغلين تجنب الطائرات المأهولة، والحفاظ على خط الرؤية البصري، وتجنب التشغيل المهمل أو المتهور، والامتثال للقيود المطبقة على العمليات فوق الأشخاص وفي المجال الجوي الخاضع للرقابة.
مطلوب معرف عن بعد بشكل عام للطائرات بدون طيار التي تتطلب تسجيل إدارة الطيران الفيدرالية (FAA) ما لم يتم تشغيلها في منطقة تعريف معترف بها أو تستوفي استثناءً آخر قابلاً للتطبيق.
تختلف القواعد حسب البلد ونوع المهمة ووزن الطائرة والحمولة وبيئة التشغيل. تحقق دائمًا من المتطلبات الحالية من هيئة الطيران المدني في البلد الذي ستطير فيه الطائرة بدون طيار.
الطائرة بدون طيار Quadcopter عبارة عن طائرة بدون طيار ذات أربعة محركات مصممة لتوليد حركة الرفع والتحكم من خلال دفع المروحة المنسق بدقة. إن قدرتها على الإقلاع العمودي، والتحليق المستقر، والهيكل المدمج، والتصميم القابل للتطوير يجعلها مفيدة لطيران FPV، والتصوير الجوي، والتفتيش، ورسم الخرائط، والسلامة العامة، والزراعة، والعديد من المهام المهنية الأخرى.
للحصول على أفضل النتائج، لا تعامل المحرك كجزء معزول. يجب تصميم محرك الطائرة بدون فرش والمروحة وESC والبطارية والإطار والحمولة كنظام دفع واحد.
توفر شركة Zhongshan Yuhang Power Technology Co., Ltd. محركات الطائرات بدون طيار FPV وحلول المحركات المخصصة بدون فرش لمصنعي الطائرات بدون طيار ومتكاملي الطائرات بدون طيار ومطوري المعدات الصناعية وعملاء OEM/ODM.
الطائرة بدون طيار هو مصطلح عام لنظام الطائرات بدون طيار. الطائرة الرباعية هي أحد أنواع الطائرات بدون طيار التي تستخدم أربعة محركات وأربعة مراوح بالضبط. الطائرات بدون طيار ذات الأجنحة الثابتة، والمروحيات السداسية، والأوكتوكوبتر، وطائرات VTOL الهجينة هي أيضًا طائرات بدون طيار، ولكنها ليست طائرات رباعية المروحيات.
تستخدم وحدة التحكم في الطيران البيانات من أجهزة الاستشعار مثل الجيروسكوبات ومقاييس التسارع لاكتشاف التغيرات في الاتجاه. فهو يغير باستمرار سرعة المحركات الفردية من خلال ESCs لتصحيح الإمالة والحفاظ على التحويم والاستجابة لأوامر الطيار.
تستخدم معظم المروحيات الرباعية الحديثة محركات DC بدون فرش لأنها توفر كفاءة عالية واستجابة سريعة وأداء قوي من حيث القوة إلى الوزن وصيانة أقل مقارنة بالمحركات المصقولة. يجب أن يتطابق المحرك بشكل صحيح مع المروحة وجهد البطارية وESC ووزن الطائرة.
عادة لا تستطيع المروحية الرباعية التقليدية الحفاظ على طيران متحكم فيه بعد فقدان محرك واحد لأن الطائرة تفقد التحكم المتوازن في الدفع وعزم الدوران. يمكن للتطبيقات التي تتطلب تكرار الدفع استخدام هيكسابتر أو أوكتوكوبتر بدلاً من ذلك.
وقت الرحلة يختلف على نطاق واسع. غالبًا ما تطير طائرات FPV بدون طيار لعدة دقائق فقط بسبب المناورة عالية الطاقة. قد تطير الطائرات بدون طيار المخصصة للكاميرات الاستهلاكية لفترة أطول، في حين يمكن لمنصات المؤسسات استخدام أنظمة بطاريات أكبر. يعتمد التحمل الفعلي على سعة البطارية، ووزن الطائرة، وكفاءة المحرك، وتصميم المروحة، والرياح، ودرجة الحرارة، والحمولة، وأسلوب الطيران.
1. ياهري. '[ما هي الطائرة بدون طيار كوادكوبتر؟ الميزات والاستخدامات ].' تمت مراجعة المقالة الأصلية وإعادة هيكلتها لهذا الدليل المحسّن؛ مصدر للتعريف الأساسي للطائرة الرباعية، وشرح الطيران رباعي المراوح، ونظرة عامة على المكونات، وفئات الطائرات بدون طيار، وحالات الاستخدام الأساسية. [يدرون ]
2. تكنولوجيا الأنظمة غير المأهولة. '[مطابقة المحرك والمروحة لأنظمة دفع الطائرات بدون طيار ].' مرجع لمفاهيم مطابقة نظام الدفع، بما في ذلك اعتبارات المحرك والمروحة والبطارية وعزم الدوران والتيار والطاقة. [تكنولوجيا الأنظمة غير المأهولة ]
3. محرك تي. '[دليل مطابقة محرك الطائرة بدون طيار والمروحة: كيلو فولت، الحجم والكفاءة ].' مرجع لتفسير كيلو فولت، ومطابقة المروحة، واختبار الأداء، ومراقبة التيار، والتحقق من درجة الحرارة. [متجر تيموتور ]
4. روتوراما. '[المحركات .' مرجع لاصطلاح تسمية الجزء الثابت للمحرك بدون فرشات المكون من أربعة أرقام وارتباطه بحجم المحرك وخصائص عزم الدوران. [روتوراما ]
5. إدارة الطيران الفيدرالية. '[الطيارون عن بعد المعتمدون بما في ذلك المشغلون التجاريون ].' مرجع للتسجيل في الولايات المتحدة، والمعرف البعيد، ومعلومات شهادة الطيار عن بعد. []
6. إدارة الطيران الفيدرالية. '[لوائح أنظمة الطائرات الصغيرة بدون طيار الجزء 107 ].' مرجع لمتطلبات تشغيل الطائرات بدون طيار التجارية الصغيرة، وتوقعات خط البصر البصري، والتسجيل، وقواعد اعتماد الطيارين. []
7. المعهد الوطني للمعايير والتكنولوجيا. '[تحدي جائزة NIST يطلق بحثًا عن الطائرات بدون طيار في مجال البحث والإنقاذ ].' مرجع لسياق أبحاث الطائرات بدون طيار للبحث والإنقاذ والسلامة العامة. [نيست ]
8. القانون الإلكتروني للوائح الفيدرالية. '[14 CFR Part 107 أنظمة الطائرات الصغيرة بدون طيار .' مرجع للنص التنظيمي الحالي للولايات المتحدة الذي يغطي تشغيل الطائرات بدون طيار الصغيرة ومتطلبات التشغيل الآمن للتجربة المبدئية. []


