Language


Bekeken: 256 Auteur: Yuhang Power Publicatietijd: 23-09-2026 Herkomst: Locatie


Inhoudsmenu
● Wat is een drone-vluchtcontroller?
● Hoe werkt een drone-vluchtcontroller?
>> Sensoren gebruikt door een Drone Flight Controller
>> Van sensorgegevens tot motorcommando's
● Waarom is de vluchtcontroller belangrijk voor droneprestaties?
>> Vluchtstabiliteit en veiligheid
>> Vluchtgevoel en FPV-responsiviteit
● Vluchtcontroller, ESC en borstelloze motorrelatie
>> Wat de vluchtcontroller doet
>> Wat de borstelloze motor doet
● Waarom motor-RPM-telemetrie belangrijk is voor FPV-drones
>> Voordelen van op toerental gebaseerd filteren
● Belangrijkste soorten drone-vluchtcontrollers
● Hoe u de juiste vluchtcontroller kiest
>> 1. Definieer de vluchtmissie
>> 2. Controleer de compatibiliteit van processor en firmware
>> 3. Tel UART's en vereiste verbindingen
>> 4. Controleer de stroom- en BEC-vereisten
>> 5. Zorg ervoor dat de FC past bij het motor- en ESC-systeem
● Basiscontrolelijst voor het instellen van de vluchtcontroller
>> Stap 1: Installeer en beveilig de FC
>> Stap 2: Update de firmware en configureer het bord
>> Stap 3: Configureer de ontvanger
>> Stap 4: Stel de vluchtmodi en failsafe in
>> Stap 5: Bevestig de motorvolgorde en -richting
>> Stap 6: Voer een conservatieve eerste vlucht uit
● Veelvoorkomende problemen met vluchtcontrollers en hun hoofdoorzaken
● Bouw betere UAV-stroomsystemen met Yuhang Power-technologie
>> 1. Wat is de belangrijkste functie van een drone-vluchtcontroller?
>> 2. Bestuurt een vluchtcontroller rechtstreeks borstelloze motoren?
>> 3. Wat is DShot in FPV-drones?
>> 4. Waarom trilt of schudt mijn FPV-drone?
>> 5. Heb ik GPS nodig op een FPV-drone?
A Drone Flight Controller is de boordcomputer die een vliegtuig stabiel houdt en piloot-, missie- of navigatieopdrachten omzet in nauwkeurige motoruitgangen. Voor FPV-drones , cameraplatforms, Bij vliegtuigen met vaste vleugels , onderwaterrobots en andere intelligente apparaten moet de vluchtcontroller werken als onderdeel van een compleet systeem met de ESC, borstelloze motoren, propellers, batterij, sensoren en mechanische structuur.
Bij Zhongshan Yuhang Power Technology Co., Ltd. , ontwikkelen en produceren wij FPV-dronemotoren, borstelloze motoren en op maat gemaakte voortstuwingsoplossingen voor UAV's, FPV-racedrones, RC-auto's, hogesnelheidsventilatoren, cardanische camera's, vliegtuigen, robotstofzuigers, onderwaterrobots en andere professionele apparatuur. Vanuit ons technisch perspectief komt een stabiele vlucht niet alleen voort uit een vluchtcontroller. Het komt voort uit de juiste interactie tussen de vluchtcontroller, ESC, motor, propeller, voeding en frame.
In deze gids wordt uitgelegd wat een drone-vluchtcontroller doet, hoe deze communiceert met het voedingssysteem, hoe u de juiste FC selecteert voor verschillende UAV-projecten en hoe motorselectie de afstemming, stabiliteit, trillingen, efficiëntie en vliegprestaties beïnvloedt.
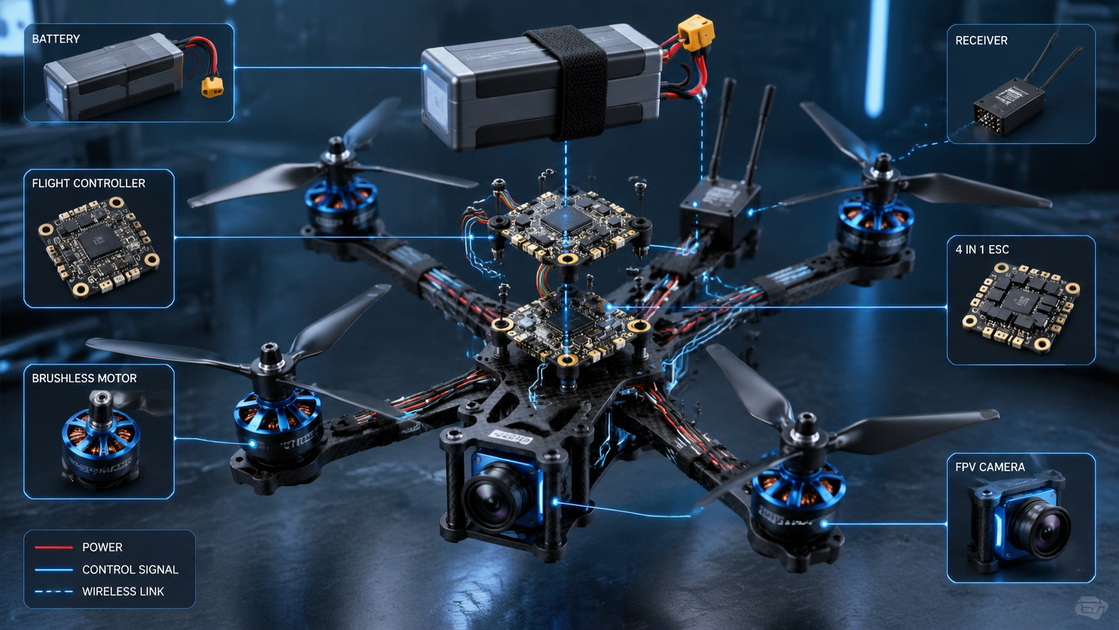
Een drone-vluchtcontroller, ook wel FC genoemd , is een ingebed computerbord dat de beweging van het vliegtuig bewaakt en het motorvermogen voortdurend aanpast om de drone te laten vliegen zoals bedoeld.
De vluchtcontroller ontvangt informatie van ingebouwde sensoren en gebruikers- of autonome vluchtopdrachten. Vervolgens berekent het de benodigde correcties en stuurt stuursignalen naar de elektronische snelheidsregelaars. De ESC's regelen het vermogen naar de borstelloze motoren, en de motoren drijven de propellers aan om lift-, stuwkracht-, rol-, stamp- en gierbewegingen te genereren.
Een vereenvoudigd controlepad is:
Ontvanger / GPS / Sensoren → Vluchtcontroller → ESC → Borstelloze motoren → Propellers
Een vluchtcontroller is daarom geen eenvoudig signaaldoorgeefapparaat. Het werkt als een gesloten regelsysteem: het vergelijkt de werkelijke beweging van de drone met de gewenste beweging, berekent het verschil en past de motoren in realtime aan.
Wanneer de wind bijvoorbeeld een quadcopter naar rechts duwt, detecteert de vluchtcontroller de verstoring via zijn sensoren. Vervolgens verandert het de snelheid van specifieke motoren om de beoogde houding of traject te herstellen.
PX4 beschrijft deze algemene architectuur als een pijplijn van sensoren, RC-invoer en autonome vluchtbesturing tot en met motor- of servo-actuatorbesturing. De vluchtstapel omvat schattings- en besturingsfuncties voor multirotor-, fixed-wing- en VTOL-platforms.
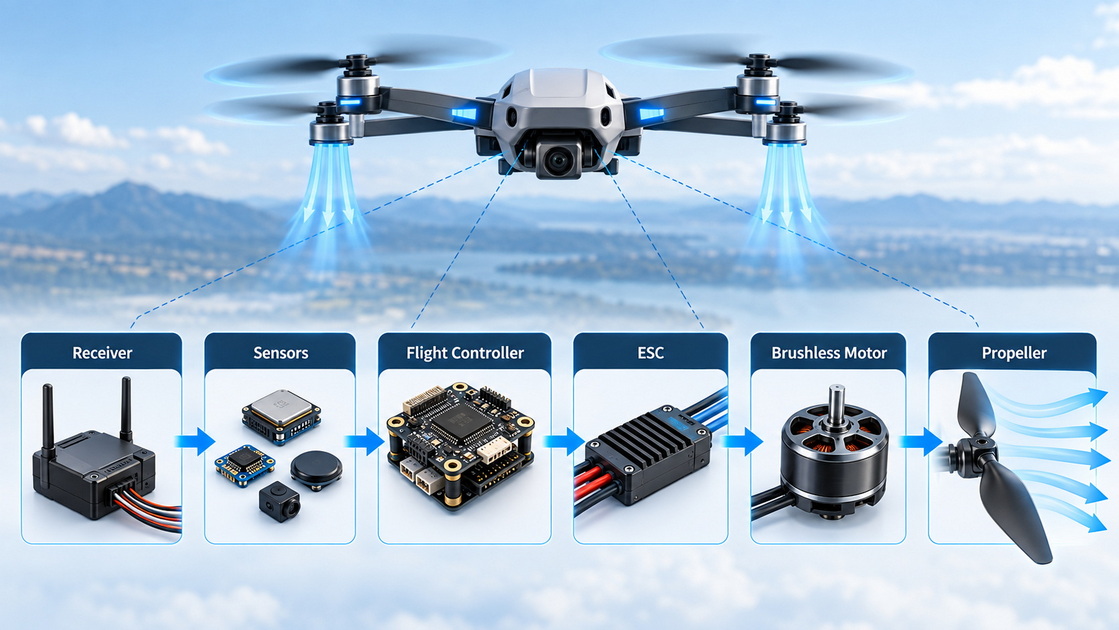
Een moderne vluchtcontroller volgt doorgaans een herhaald controleproces:
1. Voel de beweging en omgeving van de drone.
2. Schat de oriëntatie, snelheid, hoogte of positie van het vliegtuig.
3. Bereken de correctie die nodig is om te voldoen aan het commando van de piloot of de missie.
4. Geef de ESC's en motoren opdracht om de vereiste stuwkracht en koppel te produceren.
5. Herhaal de regellus continu tijdens de vlucht.
Deze continue feedbackcyclus zorgt ervoor dat een drone kan zweven, draaien, trillingen kan weerstaan, hoogte kan behouden, een GPS-route kan volgen of scherp kan reageren op FPV-pilootstick-inputs.
Het belangrijkste sensorsysteem is meestal de inertiële meeteenheid , oftewel IMU. Een IMU omvat gewoonlijk een gyroscoop en versnellingsmeter.
- Gyroscoop: Meet de rotatiesnelheid rond de rol-, stamp- en gier-assen.
- Accelerometer: Meet lineaire versnelling en kan helpen bij het identificeren van de zwaartekrachtreferentie.
- Magnetometer: Functioneert als een digitaal kompas voor koersinformatie.
- Barometer: Helpt bij het schatten van de hoogte door middel van luchtdrukveranderingen.
- GPS-module: Biedt ondersteuning voor locatie, grondsnelheid en navigatie.
- Optische stroom- of zichtsensoren: ondersteunen positieschatting in specifieke omgevingen.
- Luchtsnelheidssensor: Vaak gebruikt op vliegtuigen met vaste vleugels voor betere snelheids- en energiecontrole.
PX4 identificeert een gyroscoop, versnellingsmeter, magnetometer en barometer als minimaal vereiste sensoren in de kernconceptdocumentatie, terwijl extra sensoren de navigatie- en autonome besturingsmogelijkheden kunnen uitbreiden.
Alleen ruwe sensormetingen zijn niet voldoende. De vluchtleider moet deze verwerken en combineren om de ware staat van het vliegtuig te schatten.
Bijvoorbeeld:
- De gyro reageert snel op hoekbewegingen.
- De versnellingsmeter helpt bij het corrigeren van de houdingsverandering in de loop van de tijd.
- GPS kan mondiale positie-informatie bijdragen.
- Een barometer ondersteunt hoogteschatting.
- Filtering helpt bij het verwijderen van trillingsgerelateerde sensorruis.
De verkeersleider vergelijkt de geschatte vliegtuigstatus met een doelstatus. Dat doel kan afkomstig zijn van de stickbeweging van een FPV-piloot, een zelfniveaumodus, een GPS-positiehoudcommando of een geautomatiseerde missie.
De vluchtleider gebruikt vervolgens besturingsalgoritmen – meestal inclusief op PID gebaseerde regellussen – om de noodzakelijke correcties te berekenen. Het verdeelt deze correcties over de motoren via een proces dat vaak motormixing wordt genoemd.
Als een quadcopter naar links moet rollen, verandert de FC de uitvoer van specifieke motoren. Hierdoor ontstaat een onbalans in de stuwkracht waardoor het vliegtuig in de gewenste richting kantelt.
De vluchtcontroller is van cruciaal belang voor de vliegstabiliteit, maar de prestaties in de echte wereld zijn afhankelijk van het volledige voortstuwings- en mechanische systeem.
Een krachtige processor kan een slechte motor-propellermatch, beschadigde propellers, overmatige frameresonantie, onstabiele ESC-signalen, slechte soldeerverbindingen of een verkeerd geïnstalleerde FC niet volledig compenseren.
De FC helpt bij het handhaven van een gecontroleerde vlucht door constante correcties aan te brengen in het motorvermogen. Het ondersteunt ook belangrijke veiligheidsfuncties, zoals:
- Veiligheidscontroles voor inschakeling en voorinschakeling
- Faalveilig gedrag bij signaalverlies
- Waarschuwingen voor een bijna lege batterij
- Motorvermogenlimieten
- GPS-reddings- of terugkeer naar huis-functies
- Geofencing- of vluchtgrensfuncties op ondersteunde systemen
- Sensorbewaking en foutdetectie
Voor professionele of industriële platforms zijn de betrouwbaarheidseisen vaak hoger. Redundante sensoren, redundante GPS, stroommonitoring en zorgvuldig geconfigureerd failsafe-gedrag kunnen essentieel zijn.
ArduPilot merkt op dat sommige stuurautomaatplatforms redundante IMU's en GPS-systemen ondersteunen voor toepassingen die een hoger niveau van sensorredundantie nodig hebben.
Voor een FPV-race- of freestyle-drone moet een vluchtcontroller de invoer snel en consistent verwerken. Piloten geven doorgaans prioriteit aan:
- Lage waargenomen controlelatentie
- Voorspelbare stokreactie
- Sterke behandeling met propwash
- Soepel bochtenwerk
- Nauwkeurige gasbediening
- Stabiele videofeed
- Effectieve trillingsfiltering
- Betrouwbare motorsynchronisatie
In deze situatie kunnen de FC, ESC, motor en propeller niet onafhankelijk worden geselecteerd. Een FPV-motor met hoge KV en agressieve propellers kan een snelle respons produceren, maar kan ook meer trillingen, stroomverbruik en motorgeluid veroorzaken. De vluchtcontroller moet onder deze omstandigheden schone sensorgegevens ontvangen en een stabiele PID-regeling behouden.
De belangrijkste systeemrelatie in een multirotor drone is:
Vluchtcontroller → ESC → borstelloze motor → propellerstuwkracht
De FC bepaalt het gevraagde motorvermogen. De ESC interpreteert het stuursignaal en schakelt de batterijvoeding om de borstelloze motor aan te drijven. De motor draait de propeller en produceert stuwkracht.
De vluchtleider bepaalt:
- Welke motor moet versnellen of vertragen?
- Hoeveel stuwkracht is vereist
- Hoe je rollen, stampen en gieren kunt stabiliseren
- Hoe te reageren op commando's van piloten
- Hoe te reageren op sensorgegevens
- Wanneer veiligheids- of failsafe-functies moeten worden geactiveerd
De ESC levert gecontroleerde elektrische stroom aan de borstelloze motor. Het vertaalt de opdracht van de FC in een snelle stroomschakeling door de motorwikkelingen.
DShot is een veelgebruikt digitaal protocol voor communicatie tussen een vluchtcontroller en ESC. Betaflight beschrijft DShot als een protocol dat een beoogde gasklepwaarde van de FC naar de ESC stuurt, die vervolgens de motoren dienovereenkomstig aanstuurt.
De borstelloze motor zet elektrische energie om in mechanische rotatie. De prestaties zijn van invloed op:
- Stuwkracht
- Gasrespons
- Propellerversnelling
- Energie-efficiëntie
- Motortemperatuur
- Vluchttijd
- Lawaai en trillingen
- Afstemmingsvereisten voor vluchtcontrollers
Bij Yuhang Power Technology beschouwen we motorselectie als een belangrijke input voor FC-prestaties. Een goed op elkaar afgestemde motor zorgt voor een stabiel koppel, consistent toerentalgedrag, een acceptabele bedrijfstemperatuur en een trillingsprofiel dat kan worden beheerd door het filtersysteem van de FC.
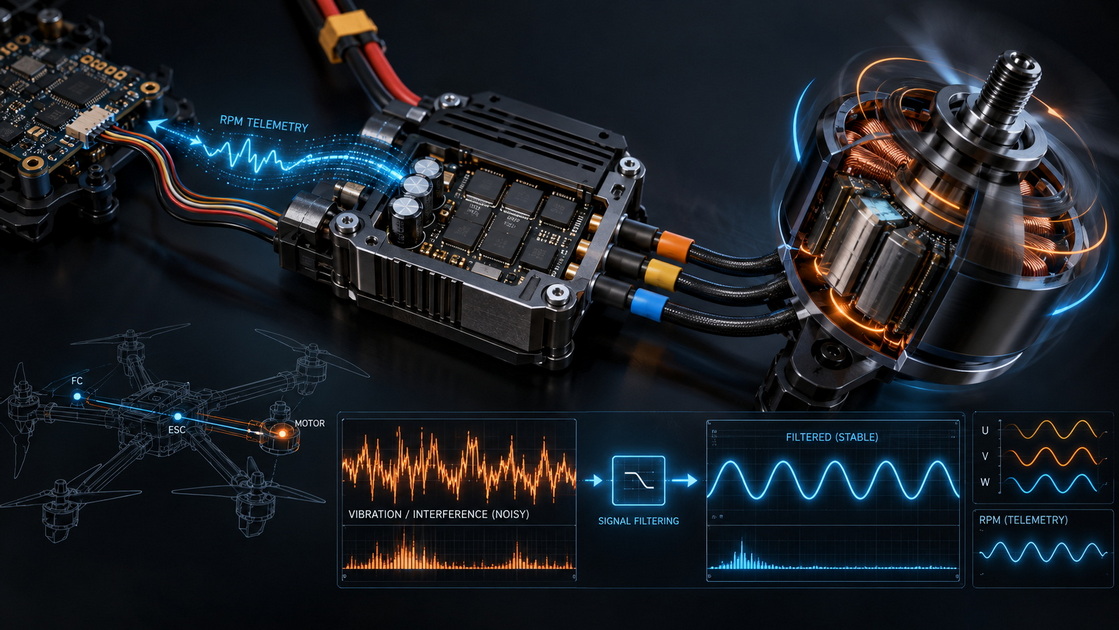
Moderne FPV-systemen kunnen bidirectionele DShot gebruiken om motortoerentalinformatie terug te sturen naar de vluchtcontroller via dezelfde signaaldraad die wordt gebruikt voor motorbesturing.
Dit is van belang omdat de FC motorsnelheidsgegevens kan gebruiken om trillingsfrequenties nauwkeuriger te identificeren. Het kan dan dynamische notch-filtering rond die frequenties toepassen in plaats van alleen te vertrouwen op brede statische filters.
Betaflight stelt dat bidirectionele DShot ESC's in staat stelt RPM-telemetrie aan de FC te rapporteren. De vluchtcontroller kan deze informatie gebruiken voor RPM-filtering, waarbij hij zich dynamisch richt op de frequenties van motorgeluiden en hun harmonischen.
- Schonere gyrogegevens
- Verminderde interferentie van motorgeluid
- Verbeterde propwash-controle
- Meer zelfverzekerde PID-afstemming
- Betere videokwaliteit in trillingsgevoelige FPV-systemen
- Lager risico op oscillatie veroorzaakt door overmatig geluid
- Potentieel soepeler vlieggedrag
RPM-filtering is echter geen vervanging voor goede hardware. Verbogen propellers, losse motorschroeven, beschadigde lagers, ongebalanceerde propellers en een flexibel frame moeten mechanisch worden bevestigd voordat de filtercomplexiteit toeneemt.
Expertinzicht: een schoon mechanisch systeem geeft de vluchtcontroller schonere gegevens. Schonere gegevens maken een effectievere afstemming mogelijk. Een betere afstemming ondersteunt een soepelere vlucht en een efficiënter gebruik van het motor-propellersysteem.
Verschillende vliegtuigen vereisen verschillende FC-functies. De beste vluchtcontroller is niet noodzakelijkerwijs degene met de hoogste processorspecificaties. Het is degene die overeenkomt met de missie, het casco, het firmware-ecosysteem, de invoer-/uitvoervereisten en het ontwerp van het voedingssysteem.
| Dronetype | Prioriteiten hoofdvluchtcontroller | Motor- en energiesysteemprioriteiten |
|---|---|---|
| FPV Racing-drone | Lage latentie, hoge gyrosnelheid, responsieve afstemming, DShot-ondersteuning | Hoge stuwkracht, snelle toerentalverandering, lichtgewicht motorontwerp |
| FPV Freestyle-drone | Soepel vlieggevoel, sterke trillingsfiltering, OSD, betrouwbare afstemming | Evenwichtige stuwkracht, duurzaamheid, regelbaar koppel, propwash-herstel |
| FPV-drone voor lange afstanden | GPS-ondersteuning, betrouwbare failsafe, vermogensmonitoring, efficiënte cruise-tuning | Efficiëntie, matig stroomverbruik, stabiele vaarprestaties |
| Camera-drone | Zweefstabiliteit, GPS, hoogtebehoud, integratie van laadvermogen | Lage trillingen, efficiënte stuwkracht, soepele respons |
| Industriële multirotor | Redundantie, telemetrie, missieautomatisering, sensorintegratie | Betrouwbaarheid, thermisch beheer, stuwkracht met laadvermogen |
| UAV met vaste vleugels | Servo-uitgangen, navigatie, luchtsnelheidsondersteuning, autonome missies | Efficiëntie van motor en propeller, aanhoudend vermogen, thermische stabiliteit |
| Onderwaterrobot | Waterdichte integratie, boegschroefmenging, sensorinvoer, ondersteuning voor tether | Corrosiebestendigheid, afgedicht ontwerp, bidirectionele stuwkracht |
Het kiezen van een vluchtcontroller moet beginnen met het doel van het vliegtuig, niet met een componentenlijst.
Stel eerst deze vragen:
- Is het vliegtuig bedoeld voor FPV-racen, freestyle, langeafstandsvluchten, luchtfotografie, inspectie, kaarten, vracht of onderzoek?
- Is er GPS-navigatie of terugkeer naar huis nodig?
- Heeft het autonome missies nodig?
- Zal het gebruik maken van digitale HD-video, analoge FPV, telemetrieradio's of begeleidende computers?
- Is lage latentie belangrijker dan automatisering?
- Heeft het systeem redundantie nodig?
- Welke lading, bereik, vliegtijd en omgevingsomstandigheden worden verwacht?
Een FPV-freestyle-drone kan prioriteit geven aan een snelle respons en een soepele bediening. Een industrieel inspectievliegtuig kan prioriteit geven aan stabiel zweven, datalogging, GPS-betrouwbaarheid, controle van de lading en redundante sensoren.
Gemeenschappelijke FC-firmware-ecosystemen geven prioriteit aan verschillende toepassingen.
| Firmware Ecosysteem | Typische sterke punten | Algemene toepassingen |
|---|---|---|
| Bètavlucht | FPV-respons, PID-afstemming, filtering, race- en freestyle-workflow | FPV-racen, freestyle, compacte multirotors |
| iNav | Navigatiegerichte functies met ondersteuning voor vaste vleugels en meerdere rotoren | Langeafstands-FPV, GPS-ondersteund vliegtuig |
| ArduPilot | Geavanceerde stuurautomaatfuncties, voertuigflexibiliteit, missiemogelijkheden | Industriële UAV's, onderzoeksplatforms, multirotors, vliegtuigen met vaste vleugels |
| PX4 | Open-source architectuur, robotica-integratie, autonome systemen | Onderzoek, commerciële ontwikkeling, autonome UAV-platforms |
De architectuur van PX4 ondersteunt schatting, begeleiding, navigatie, besturingsalgoritmen en hardware-integratie voor meerdere cascotypen.
Een vluchtcontroller kan op papier capabel lijken, maar wordt moeilijk te gebruiken als hij niet over voldoende UART's of fysieke verbindingsopties beschikt.
Plan aansluitingen voor:
- Ontvanger
- GPS-module
- Digitale videozender
- Analoge videozenderbediening
- Telemetrieradio
- ESC-telemetrie
- Kompas
- Afstandsmeter
- Camerabediening
- LED-controller
- Begeleidingscomputer
- Externe sensoren
Voor een eenvoudige FPV-build kunnen minder poorten voldoende zijn. Voor een langeafstands- of industriële drone kan de beschikbaarheid van UART een kritische selectiefactor worden.
De FC kan gereguleerde uitgangsvermogens bevatten, zoals 5V- of 9V BEC-rails. Controleer of deze uitgangen de aangesloten ontvanger, GPS, videozender, camera, LED's of andere randapparatuur veilig kunnen voeden.
Ga er niet vanuit dat elke 5V- of 9V-uitgang hetzelfde stroomvermogen heeft. Overmatig stroomverbruik, slechte aarding, spanningsval of onjuiste bedrading kunnen instabiliteit, videoruis, FC-resets of beschadigde randapparatuur veroorzaken.
Voordat u de build voltooit, bevestigt u:
- Ondersteund ESC-communicatieprotocol
- DShot-compatibiliteit
- Bidirectionele DShot-ondersteuning als RPM-filtering vereist is
- Motorpolentelling voor toerentalberekeningen
- Batterijspanning en stroomcapaciteit
- ESC continue en burst-stroomwaarde
- FC-montagepatroon en fysieke ruimte
- Motor KV en propellerselectie
- Verwacht trillingsniveau van het frame en aandrijfsysteem
Voor FPV-systemen die RPM-filtering gebruiken, vermeldt de Betaflight-documentatie dat de ESC DShot en geschikte bidirectionele DShot-functionaliteit moet ondersteunen.
Een juiste installatie is net zo belangrijk als de hardwareselectie. Voer banktests uit zonder geïnstalleerde propellers wanneer de motoren geactiveerd kunnen worden.
Monteer de FC in de juiste richting. Als de oriëntatie van het bord anders is dan de voorwaartse richting van het vliegtuig, configureer dan de oriëntatie in de firmware.
Gebruik waar nodig trillingsbewuste montage, maar vermijd een te zachte montage die overmatige beweging mogelijk maakt of afstemmingsproblemen veroorzaakt.
Installeer compatibele firmware, sluit de configurator aan en verifieer de communicatie met de FC.
Bevestigen:
- Firmwaredoel
- Bordoriëntatie
- Sensordetectie
- Bewaking van de accuspanning
- Stroomsensorinstellingen
- Blackbox-logboekregistratie, indien beschikbaar
Stel het ontvangerprotocol, de kanaaltoewijzing, de eindpunten en de schakelaartoewijzingen in.
Controleer voordat u verdergaat of de draai-, stamp-, gier- en gasrichtingen correct zijn in de configuratiesoftware.
Configureer:
- Armschakelaar
- Vluchtmodi
- Hoek- of horizonmodi indien nodig
- GPS-redding of terugkeer naar huis waar ondersteund
- Signaalverlies failsafe
- Waarschuwing voor laagspanning
- Maximale inschakelhoek
- Veiligheidscontroles vóór het inschakelen
De failsafe-configuratie moet overeenkomen met het casco en de operationele omgeving. Een GPS-reddingsmodus kan geschikt zijn voor bepaalde langeafstandsconstructies, maar mag nooit worden beschouwd als een vervanging voor zorgvuldige testvluchten en verantwoorde bedieningsprocedures.
Met propellers verwijderd:
1. Open de motortestfunctie.
2. Identificeer elke motorpositie.
3. Controleer of de volgorde van de softwaremotoren overeenkomt met het fysieke vliegtuig.
4. Controleer de draairichting van de motor.
5. Controleer vóór installatie de juiste propellerrichting.
Een onjuiste motorvolgorde, motorrichting of propellerrichting kan tijdens het opstijgen onmiddellijk verlies van controle veroorzaken.
Voor de eerste vlucht:
- Kies een duidelijk en veilig testgebied.
- Begin met een korte hovertest.
- Controleer de motortemperatuur na de landing.
- Inspecteer op trillingen, trillingen of ongewoon geluid.
- Controleer logboeken indien beschikbaar.
- Controleer de bevestigingsmiddelen, propellers en bedrading opnieuw.
- Pas de PID- en filterinstellingen alleen aan nadat de mechanische toestand is bevestigd.
| Symptoom | Mogelijke oorzaken | Praktische eerste controles |
|---|---|---|
| Drone draait om bij het opstijgen | Onjuiste motorvolgorde, motorrichting, propelleroriëntatie, FC-oriëntatie | Controleer de FC-richting, motorkaart, draairichting van de motor en installatie van de steun |
| Drone schudt of oscilleert | Beschadigde rekwisieten, frameresonantie, losse onderdelen, overmatige PID-versterking, luidruchtige gyrogegevens | Vervang de steunen, draai de hardware vast, inspecteer de motorlagers, controleer de filtering |
| Slechte FPV-videokwaliteit | Elektrische ruis, slechte aarding, overmatige trillingen, interferentie in het voedingssysteem | Controleer condensator, bedrading, motorconditie, camera/VTX-stroombron |
| Oververhitting van de motor | Overbelasting van de propeller, hoge PID-vraag, beschadigde lagers, onvoldoende koeling | Controleer propkeuze, afstelling, lagerconditie en ESC-instellingen |
| GPS-redding is onbetrouwbaar | Slechte GPS-vergrendeling, onjuiste opstelling, slechte plaatsing van de antenne, ongeschikte testlocatie | Controleer het aantal satellieten, de kompasinstellingen, de failsafe-parameters en test geleidelijk |
| FC wordt gereset tijdens gaspedaalstoot | Spanningsdaling, zwakke BEC, slechte soldeerverbindingen, overmatig stroomverbruik | Controleer de staat van de batterij, de condensator, de voedingsbedrading en de BEC-stroomcapaciteit |

Een betrouwbare drone heeft een gecoördineerd systeem nodig, geen geïsoleerde componenten. De FC levert de commandologica, maar het voortstuwingssysteem moet nauwkeurig en efficiënt reageren.
Zhongshan Yuhang Power Technology Co., Ltd. ondersteunt klanten met borstelloze motor- en UAV-voedingssysteemoplossingen voor FPV-drones, multirotors, RC-voertuigen, hogesnelheidsventilatoren, cardanische camera's, vliegtuigen met vaste vleugels, robotstofzuigers, onderwaterrobots en andere gespecialiseerde apparatuur.
Onze OEM- en ODM-ondersteuning kan klanten helpen bij het evalueren van:
- Borstelloze motor KV en selectie van statorgrootte
- Stuwkracht- en efficiëntiedoelen
- Compatibiliteit met propellers
- ESC- en vluchtcontroller-integratie
- Vereisten voor thermisch beheer
- Trillings- en geluidsoverwegingen
- Aangepaste vereisten voor wikkeling, as, behuizing, montage en kabel
- Prototypetesten en schaalbare productiebehoeften
Of u nu een FPV-platform met hoge stuwkracht bouwt, een stabiele camera-drone, een UAV met een lange levensduur of een op maat gemaakt robotaandrijfsysteem, het vroeg selecteren van het motorsysteem kan ontwerpherhalingen verminderen en de prestaties van het eindproduct verbeteren.
Een drone-vluchtcontroller leest sensor- en pilootgegevens, schat de beweging van het vliegtuig, berekent correcties en stuurt commando's naar ESC's zodat de borstelloze motoren de stuwkracht produceren die nodig is voor een stabiele vlucht, manoeuvreren en ondersteunde autonome functies.
Nee. Bij de meeste dronesystemen stuurt de vluchtcontroller een commandosignaal naar de ESC. De ESC regelt vervolgens het elektrische vermogen dat aan de borstelloze motor wordt geleverd. De typische keten is Flight Controller → ESC → Motor → Propeller.
DShot is een digitaal communicatieprotocol tussen de vluchtcontroller en ESC. Het verzendt doelgasinformatie van de FC naar de ESC. Bidirectionele DShot kan ook motor-RPM-telemetrie terugsturen naar de FC, ter ondersteuning van geavanceerde RPM-gebaseerde filtering.
Veel voorkomende oorzaken zijn verbogen of beschadigde propellers, losse hardware, versleten motorlagers, een gebarsten frame, slecht beveiligde bedrading, ongeschikte FC-montage, overmatige PID-versterking of luidruchtige gyrogegevens. Inspecteer mechanische oorzaken voordat u grote wijzigingen in de software-afstemming aanbrengt.
GPS is niet vereist voor handmatige FPV-vluchten. Het kan echter functies ondersteunen zoals positie vasthouden, navigatie, terugkeer naar huis en GPS-redding wanneer de FC-firmware en vliegtuigconfiguratie deze functies ondersteunen.
1. [Wat is een drone-vluchtcontroller? Een beginnershandleiding — YR Drone ] — Origineel artikel beoordeeld en uitgebreid voor inhoudsstructuur, technische diepgang, selectie van vluchtcontrollers, integratie van voortstuwingssysteem en praktische installatiebegeleiding. [jaardrone ]
2. [PX4-architectuuroverzicht — PX4-documentatie ] — Overzicht van de vluchtstapel, schatting, begeleiding, navigatie, controle, hardware-integratie en de sensor-naar-actuator-controlepijplijn van PX4. [docs.px4 ]
3. [PX4 Basisconcepten — PX4 Documentatie ] — Beschrijving van algemene sensoren, actuatoruitgangen, motoren, servo's, ESC's en FC-uitgangsconfiguratie. [docs.px4 ]
4. [Controllerdiagrammen - PX4-documentatie ] - Technische referentie voor filtering, regellusstructuur en besturingsarchitectuur van vluchtcontrollers. [docs.px4 ]
5. [DShot — Betaflight-documentatie ] — Uitleg van DShot-communicatie tussen vluchtcontrollers en elektronische snelheidscontrollers. [betavlucht ]
6. [DShot RPM Filtering — Betaflight-documentatie ] — Documentatie over bidirectionele DShot-telemetrie, ESC-gerapporteerde RPM-gegevens, dynamische notch-filtering en vereiste compatibiliteit. [betavlucht ]
7. [Een stuurautomaat kiezen — ArduPilot-documentatie ] — Referentie over hardwareselectie voor stuurautomaten en ondersteuning voor sensorredundantie in relevante toepassingen. [ardupilot ]


